


Couplage fort
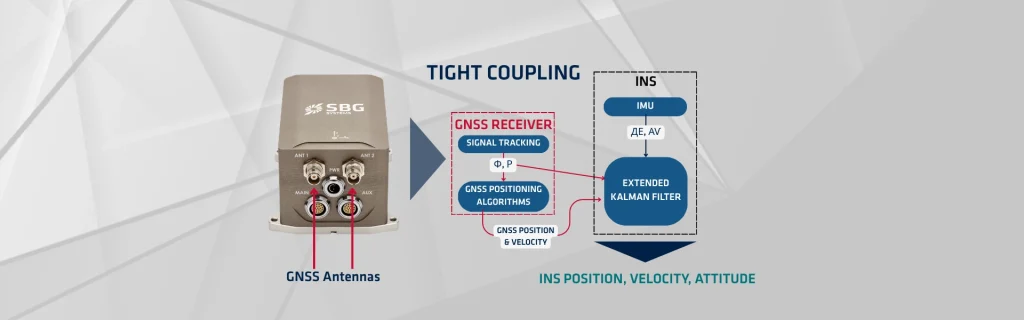
Le couplage serré représente une stratégie avancée de fusion de données essentielle pour l'intégration robuste et de haute précision du système mondial de navigation par satellite (GNSS) et du système de navigation inertielle (INS). Cette approche combine les points forts des deux systèmes — stabilité à long terme du GNSS et précision à court terme et haut débit de l'INS — en fusionnant leurs mesures de base directement au sein d'un estimateur unique, généralement un filtre de Kalman. Les performances s'améliorent considérablement, en particulier lorsque les signaux GNSS sont partiellement bloqués ou dégradés.
Les récepteurs GNSS déterminent la position en mesurant le temps de trajet des signaux provenant de plusieurs satellites. Ce processus produit des corrections de position absolue dont la précision dépend de la visibilité et de la géométrie des satellites. Cependant, le GNSS est sensible aux coupures de signal dans des environnements tels que les canyons urbains ou les forêts, ce qui entraîne des lacunes de données et une perte de navigation (dérive).
Les systèmes à couplage serré utilisent des mesures de paramètres de signaux d'aide pour atténuer la dérive dans un INS. Par rapport aux systèmes à couplage lâche, le couplage serré met à jour les états d'erreur de l'INS, même lorsque des données GNSS insuffisantes empêchent de fixer une position. Cette situation se produit lorsque moins de quatre satellites GNSS sont visibles, ce qui rend impossible la détermination d'une solution de position en utilisant uniquement les informations GNSS.
Dans les systèmes à couplage lâche, cette situation entraîne une interruption complète des données. Cependant, les systèmes à couplage serré peuvent utiliser des mesures GNSS limitées, leur permettant d'atténuer partiellement la dérive d'erreur de l'INS.
Pour atteindre cet objectif, les systèmes à couplage serré doivent étalonner l'IMU (Unité de Mesure Inertielle) en temps réel, en se concentrant particulièrement sur les périodes où le signal GNSS n'est pas obstrué. Cet étalonnage garantit une connaissance précise de la dérive de l'IMU et entraîne l'IMU à anticiper l'emplacement futur du signal GNSS (modélisation anticipative).
En permettant à l'IMU d'évaluer la valadité et la précision du signal GNSS et de sélectionner le signal GNSS qui correspond à sa prédiction, le système établit une forte connexion entre l'IMU et le GNSS.
L'architecture à couplage serré
Le concept fondamental du couplage serré consiste à utiliser directement les mesures de pseudorange et de phase de porteuse GNSS dans l'étape de mise à jour d'observation du filtre de Kalman. Il s'agit d'un changement majeur par rapport au couplage lâche, où le filtre de Kalman utilise la solution de position et de vitesse GNSS entièrement traitée et autonome.
Dans un système à couplage serré, le vecteur d'état du filtre de Kalman comprend généralement les états d'erreur de l'INS :
- Erreurs de position (δr)
- Erreurs de vitesse (δv)
- Erreurs d'attitude (δ𝛙)
- Biais des capteurs de l'IMU (accéléromètre et gyroscope)
Le filtre de Kalman utilise les équations de mécanisation de l'INS pour l'étape de propagation temporelle (prédiction). Cela permet de propager les états de l'INS en utilisant les données de l'IMU à haute fréquence.
Avantages du couplage serré
Le couplage serré offre plusieurs avantages puissants, en particulier pour les applications de post-traitement où toutes les données des capteurs sont disponibles après la mission. Contrairement au couplage lâche, qui nécessite une solution provenant d'au moins quatre satellites GNSS pour calculer une position 3D, le couplage serré ne nécessite qu'un seul satellite visible. Avec une seule mesure de pseudorange, le filtre de Kalman peut toujours dériver un vecteur de correction d'erreur qui limite efficacement la dérive de l'INS. Cette capacité est essentielle dans les zones partiellement obstruées.
En utilisant les mesures GNSS brutes, le filtrage peut modéliser et estimer directement la dérive d'horloge du récepteur GNSS au sein du vecteur d'état. Ce niveau d'intégration profond conduit à une solution de navigation globale plus exacte et plus précise, en particulier lors de la combinaison de mesures de phase de porteuse pour les techniques de post-traitement RTK (Real-Time Kinematic) ou PPP (Precise Point Positioning).
Le processus de correction fluide et intégré garantit une qualité de navigation plus homogène et constante. Les algorithmes pondèrent de manière optimale les données INS de haute précision avec les observations GNSS souvent bruitées. Lors des pannes GNSS, l'INS bien étalonné (grâce à l'estimation continue de la dérive) fournit une solution d'estime (dead-reckoning) de qualité supérieure.
Le post-traitement implique un filtrage vers l'avant et vers l'arrière. Les données sont d'abord traitées chronologiquement (filtre avant). Ensuite, un filtre arrière traite les données en sens inverse, en utilisant les estimations finales du filtre avant comme conditions initiales. Un lisseur à intervalle fixe (par exemple, le lisseur de Rauch-Tung-Striebel) lisse les résultats des deux filtres. Cette étape de lissage fournit la solution de trajectoire la plus précise et statistiquement optimale, en tirant parti de toutes les données disponibles sur l'ensemble de la chronologie de la mission. Cela fait du couplage serré une référence incontournable pour les applications de haute précision telles que la cartographie et l'arpentage.
