Dans un scénario quotidien, la précision d'un système mondial de navigation par satellite (GNSS) autonome est amplement suffisante pour s'orienter, mais de nombreuses applications exigent une plus grande précision. De nombreuses technologies de correction différentielle ont été développées pour améliorer la précision du GNSS à moins de 1 cm, permettant ainsi l'émergence d'un large éventail de nouvelles applications.
Atteindre une telle précision nécessite de prêter attention au référentiel utilisé pour les calculs et les résultats de positionnement, un sujet abordé dans la section Géodésie et transformations de datum, qui dépasse le cadre de cet article.
Corrections GNSS
L'amélioration de la précision du GNSS repose sur la correction de diverses erreurs.
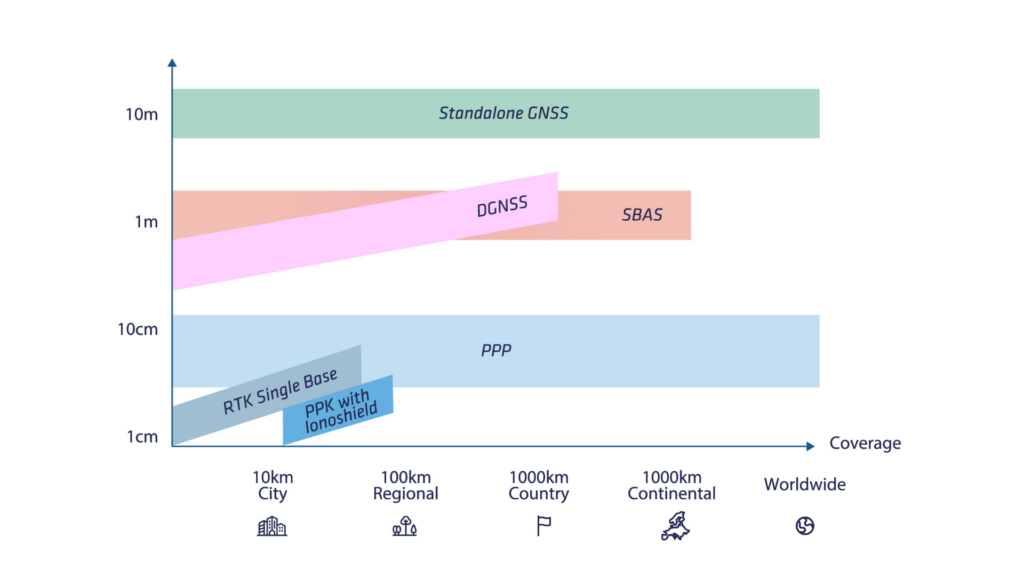
Il existe de nombreux types de corrections offrant différents niveaux de couverture et de performance.
Les principales sont détaillées dans le tableau ci-dessous. Dans cet article, nous aborderons les bases des corrections les plus courantes : une brève explication du DGNSS, suivie d'explications approfondies sur le SBAS et le RTK, puis nous décrirons les avantages du PPK.
Le prochain article de cette série examinera plus en détail l'Ionoshield et le PPP.
GNSS différentiel (DGNSS)
Le DGNSS traditionnel basé sur le code repose sur une hypothèse simple : les erreurs de satellite et les erreurs atmosphériques locales sont considérées comme identiques sur de petites zones. Une paire de récepteurs GPS peut alors être utilisée pour éliminer à la fois les erreurs atmosphériques (ionosphériques et troposphériques) et les erreurs de satellite, améliorant ainsi les performances de navigation.
Dans ce mode de fonctionnement, un récepteur GNSS de station de base est installé à quelques kilomètres de la zone de travail du récepteur GNSS du mobile. La station de base transmet un ensemble de corrections au récepteur mobile via un modem RF ou GSM. Le récepteur mobile peut ensuite utiliser ces corrections pour calculer une position différentielle (par rapport à la station de base).
Cette technique permet d'améliorer la précision de la navigation au niveau décimétrique, mais elle est aujourd'hui obsolète, le RTK étant devenu la norme pour le positionnement de haute précision.
SBAS (Satellite Based Augmentation System)
Le SBAS a été développé pour permettre la navigation en toute sécurité des aéronefs civils. Il a depuis été utilisé pour de nombreuses autres applications finales nécessitant une plus grande précision qu'un récepteur GNSS autonome.
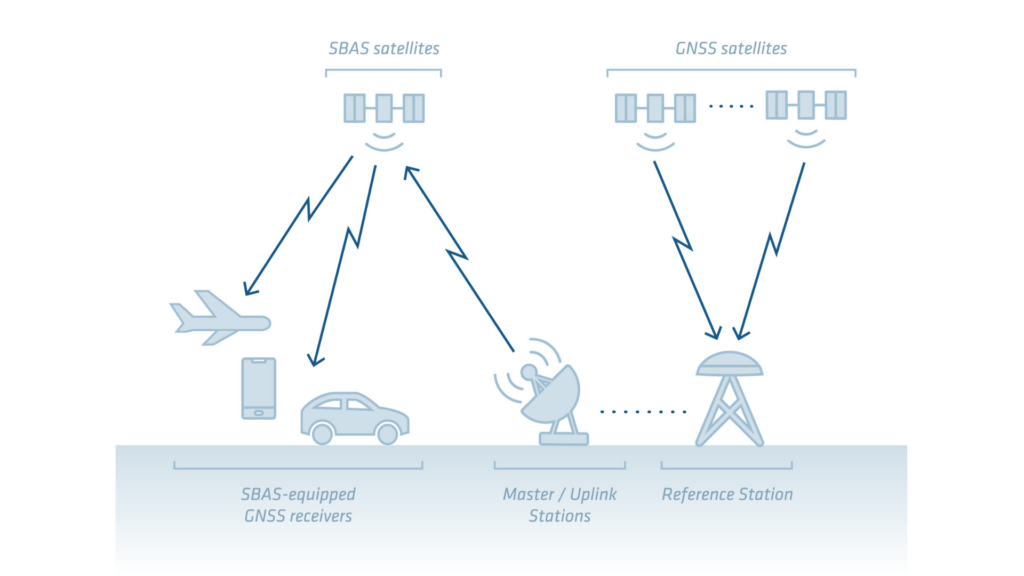
Le principe du SBAS consiste à utiliser un réseau de stations de référence pour calculer des corrections permettant d'améliorer les performances du GPS sur une vaste zone (couverture continentale).
Ces données de correction sont ensuite diffusées par des satellites géostationnaires SBAS dédiés. Les récepteurs GNSS modernes peuvent capter ces corrections directement via leur antenne GNSS standard et les intégrer dans leur moteur de positionnement, tel que le SBAS qui offre une précision de 1 mètre.
L'objectif principal de l'ensemble des constellations SBAS n'est pas d'atteindre une précision maximale, mais de permettre au GNSS d'atteindre la précision minimale requise pour l'application visée (navigation et atterrissage d'aéronefs) en y ajoutant une notion d'intégrité (mesure précise de l'erreur de position).
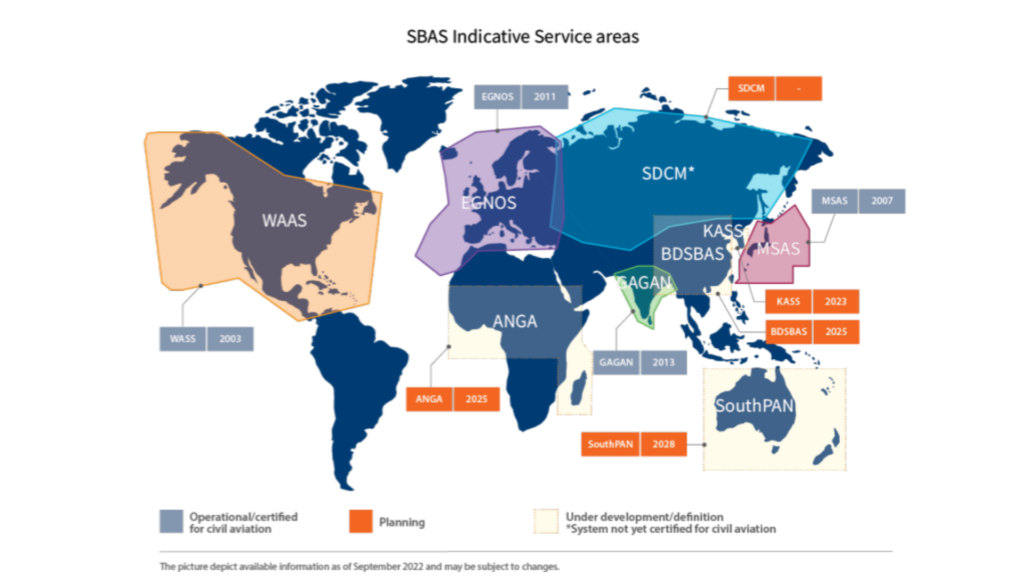
Les systèmes SBAS actuellement utilisés comprennent :
- WAAS pour les pays d'Amérique du Nord
- EGNOS pour l'Europe
- GAGAN pour l'Inde
- MSAS pour le Japon
Cependant, la plupart des systèmes SBAS actuels ne fournissent des corrections que pour la constellation GPS, ce qui les rend sous-optimaux pour la navigation terrestre. Les futures solutions SBAS (par exemple EGNOS V2) fourniront des corrections multiconstellations.
Technologie sous-jacente au SBAS
Les différentes solutions SBAS s'appuient sur la même technologie sous-jacente pour fournir des corrections. Elles fournissent des corrections pour :
- Les erreurs d'horloge des satellites
- Les dérives d'orbite des satellites
- Les erreurs atmosphériques
Le SBAS fournit également des informations d'intégrité des satellites qui peuvent être utilisées pour rejeter les données provenant de satellites défectueux.
Les corrections atmosphériques sont également calculées à l'aide du réseau de stations de référence afin d'établir un modèle des erreurs atmosphériques. La valeur d'erreur transmise correspond au retard vertical induit par l'atmosphère en des points donnés appelés IGP (Ionospheric Grid Points). Le récepteur peut ensuite corriger le retard pour les différents signaux de chaque satellite.
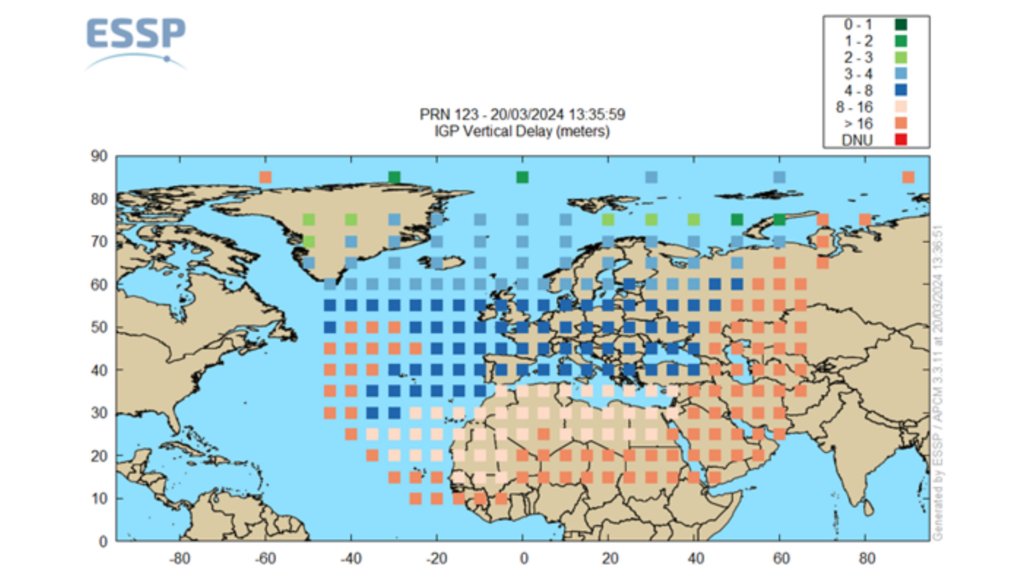
À l'aide des informations fournies par le SBAS, le récepteur peut corriger les erreurs de mesure basées sur la pseudodistance, améliorant ainsi la précision de la position à environ 1,2 m RMS horizontal et 1,6 m RMS vertical. Il s'agit d'une amélioration significative par rapport au GNSS autonome, en particulier pour la composante verticale.
Real Time Kinematic (RTK) et Post-Processed Kinematic (PPK)
La technologie RTK a été introduite pour la première fois pour les applications topographiques au milieu des années 1990. À l'instar du système de positionnement mondial différentiel (DGPS) traditionnel, le RTK s'appuie sur une station de base positionnée avec précision et sur des récepteurs GNSS mobiles.
Deux étapes de calcul clés permettent un positionnement centimétrique :
- Double différence
- Mesure de la phase porteuse et résolution des ambiguïtés
Double différence
Le DGPS utilise généralement uniquement des mesures de code et de simple différence.
D'autre part, le RTK ajoute des mesures de phase et utilise une approche de « double différence ». Dans cette méthode, les mesures de la station de base sont soustraites des mesures du mobile, et toutes les mesures des satellites de navigation sont soustraites d'un satellite pivot.
Cette approche permet de compenser toutes les erreurs induites par les satellites, les erreurs induites par le récepteur, ainsi que les erreurs atmosphériques qui sont supposées constantes au voisinage de la station de base.
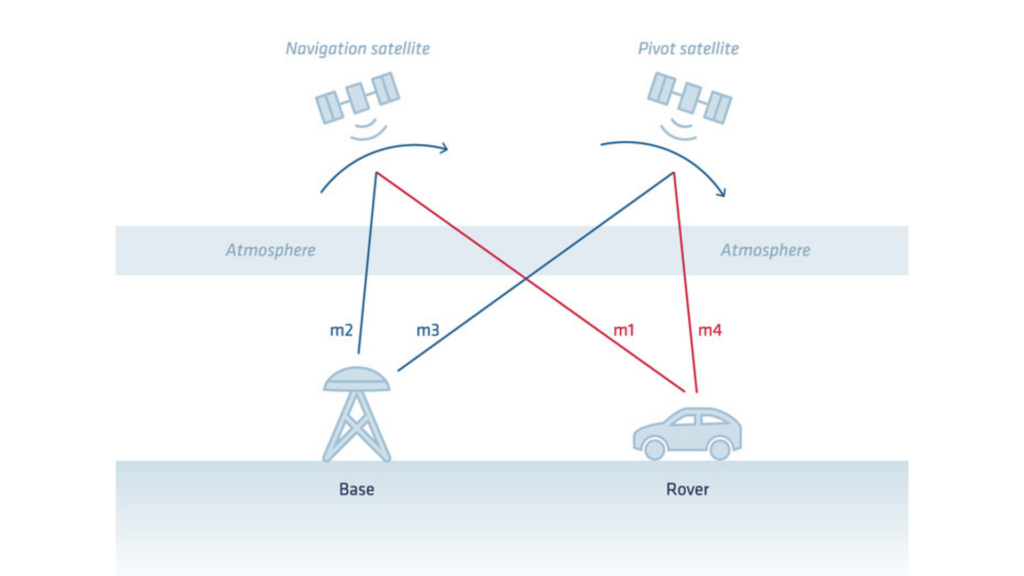
De ce calcul, nous obtenons :
- La position du mobile (latitude/longitude/altitude) dans le référentiel de la station de base
- L'heure du mobile
La distance entre la station de base et le mobile est appelée la ligne de base (« baseline ») et constitue un facteur clé en RTK. Lorsque la ligne de base augmente, la marge d'erreur s'accroît légèrement car les erreurs atmosphériques communes et les erreurs d'orbite des satellites ne sont pas totalement éliminées. C'est le fameux « +1 ppm » que l'on retrouve dans les spécifications de précision de position RTK.
Mesure de la phase porteuse et résolution des ambiguïtés
La mesure de phase porteuse, présentée dans notre article précédent, est nécessaire pour réduire les erreurs au niveau centimétrique.
Le défi lié aux mesures de phase porteuse réside dans le fait qu'elles sont intrinsèquement ambiguës (ou incomplètes). Il manque un nombre entier de cycles de phase porteuse dans la mesure. Cette partie manquante est également appelée « ambiguïté ».
Le processus de positionnement cinématique en temps réel (RTK) commence par l'estimation de ces ambiguïtés. Ce processus est également connu sous le nom de mode « RTK Flottant ». Dans ce mode, les ambiguïtés convergent lentement mais ne constituent pas des valeurs entières. Cela permet au récepteur de lisser la position et d'atteindre une précision d'environ un décimètre.
Pour atteindre une précision et une robustesse maximales, l'étape suivante consiste à identifier en temps réel la valeur entière de chacune de ces ambiguïtés. Ce processus est appelé résolution d'ambiguïté entière.
Le résultat de la résolution d'ambiguïté maximise la précision RTK et offre une plus grande robustesse. C'est ce que l'on appelle communément le mode « RTK Fixe ».
Si le suivi de phase vers un satellite particulier est interrompu, un saut de cycle (« cycle slip ») se produit et l'ambiguïté entière pour ce satellite doit être résolue à nouveau. Pour cette raison, un trop grand nombre de sauts de cycle (et en particulier des sauts de cycle sur tous les satellites en même temps) a un effet négatif sur les performances RTK. Une bonne antenne, un bon emplacement d'antenne et un environnement RF propre sont essentiels pour limiter ces événements.
Post-traitement cinématique (PPK)
Comme nous l'avons vu, le RTK est l'application de ces corrections « en temps réel », ce qui signifie que le mobile doit disposer d'une liaison de données avec la station de base pour calculer le traitement RTK sur le terrain.
Certaines applications ne nécessitent pas la trajectoire en temps réel, mais peuvent bénéficier d'une plus grande précision ou d'une configuration plus simple. Le post-traitement cinématique (PPK) répond à ces besoins. Avec le PPK, le mobile collecte ses propres données GNSS brutes pendant l'acquisition sans recevoir de corrections en temps réel. Ces données sont ensuite post-traitées à l'aide d'informations précises provenant d'une station de base ou d'un réseau de stations de référence.
Le PPK offre une plus grande flexibilité dans la collecte des données car il ne dépend pas de corrections en temps réel. Il est souvent utilisé dans des scénarios où la communication en temps réel est difficile ou superflue, tels que la cartographie aérienne, les levés par drone ou la recherche scientifique.
Avantages de l'utilisation du PPK pour les corrections différentielles.
Le PPK offre les avantages clés suivants lors du traitement GNSS :
- Flux de travail sur le terrain amélioré : l'un des coûts majeurs d'une mission basée sur le RTK est de s'assurer qu'une station de base se trouve à proximité, d'en installer une si nécessaire, de garantir une connexion de données fiable, etc. Qinertia intègre un grand nombre de réseaux CORS et un accès direct à des réseaux tiers. Cela élimine la complexité liée à la disponibilité d'une base et à la configuration d'une liaison de données fiable.
- Contrôle qualité amélioré : de nombreux indicateurs de qualité permettent d'évaluer les performances réelles d'un traitement. Ceux-ci incluent des statistiques avancées, l'écart (différence entre la position/l'attitude calculée lors du traitement aller et du traitement retour), ainsi que des indicateurs de signaux GNSS.
- Amélioration globale des performances : la résolution des ambiguïtés RTK peut prendre un certain temps (de quelques secondes à quelques minutes selon la distance à la station de base et les conditions atmosphériques). Cela peut être important au début d'une acquisition ou dans des conditions GNSS difficiles. Le PPK atténue ces effets en effectuant un traitement dans les directions aller et retour afin de maximiser le taux de solutions fixes. Les performances peuvent également être améliorées en utilisant des algorithmes plus avancés ou des éphémérides satellitaires précises.
