


Eje Y
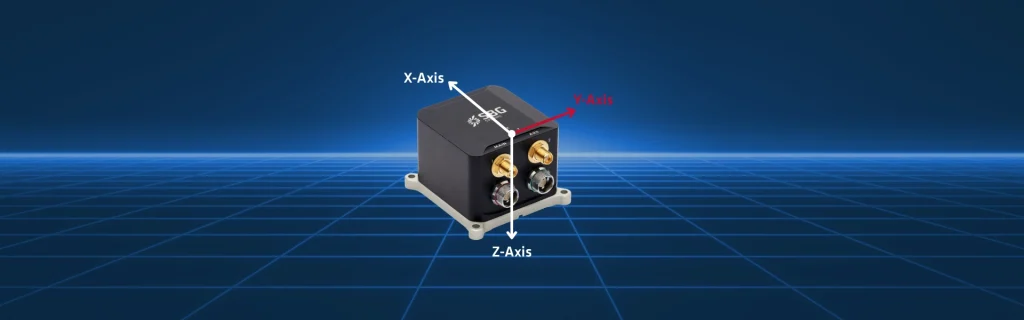
El eje Y representa uno de los tres ejes ortogonales que definen el movimiento y la orientación en un espacio tridimensional. Junto con el eje X y el Z, forma el sistema de coordenadas solidario a la plataforma. El eje Y suele corresponder a la dirección lateral, es decir, el movimiento de lado a lado —a la izquierda o a la derecha— en relación con el vehículo u objeto que se está rastreando.
Un INS mide las velocidades angulares y las aceleraciones lineales a lo largo de los tres ejes utilizando giróscopos y acelerómetros. El eje Y desempeña un papel crucial en la detección de aceleraciones laterales y movimientos inducidos por la guiñada, que son esenciales para rastrear con precisión la trayectoria, el rumbo y la estabilidad de las plataformas en movimiento.
Importancia en múltiples aplicaciones
En aplicaciones como aeronaves, UAV, vehículos autónomos, sistemas submarinos y municiones guiadas, el deslizamiento lateral o deriva a lo largo del eje Y puede provocar errores de navegación significativos si no se mide y compensa con precisión.
El eje Y es especialmente importante en entornos dinámicos y de maniobra. Durante un giro o una maniobra evasiva, las aceleraciones no se limitan a la dirección de avance (X). En su lugar, el vehículo experimenta fuerzas laterales que afectan directamente a los algoritmos de guía y control. Al medir con precisión sus aceleraciones, el INS puede estimar los cambios de velocidad, corregir la deriva y mantener la precisión de la trayectoria, incluso en condiciones de denegación de GNSS.
Además, el eje Y permite la estimación de actitud en tiempo real, especialmente en el cálculo de los ángulos de balanceo (roll) y guiñada (yaw). Estos parámetros son vitales para mantener la estabilidad de la plataforma y garantizar la seguridad de la misión. Por ejemplo, en plataformas aéreas, una deriva descontrolada de los ejes puede desencadenar estimaciones erróneas de los efectos del viento o la turbulencia. En sistemas marinos, puede interrumpir la navegación frente a corrientes fuertes. En vehículos terrestres, afecta a la detección de carriles y a la precisión de la dirección.
En última instancia, el eje Y permite una verdadera conciencia tridimensional del movimiento y la orientación. Sin mediciones precisas del eje Y, cualquier solución inercial carecería de precisión lateral, reduciría la fiabilidad operativa y degradaría el rendimiento de la misión. Por lo tanto, su correcta definición, calibración y uso son fundamentales para la navegación inercial de alta precisión.
