


Oś Y
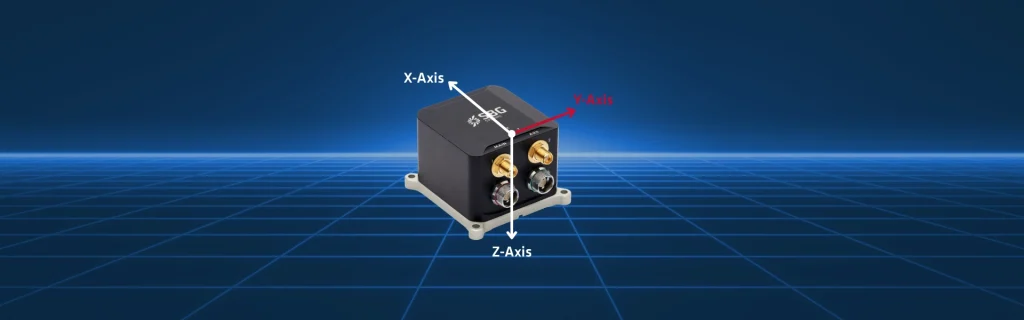
Oś Y stanowi jedną z trzech ortogonalnych osi, które określają ruch i orientację w przestrzeni trójwymiarowej. Wraz z osiami X i Z tworzy ona układ współrzędnych przypisany do platformy. Oś Y zazwyczaj odpowiada kierunkowi poprzecznemu, co oznacza ruch na boki — w lewo lub w prawo — względem pojazdu lub obiektu, który jest śledzony.
System pomiaru położenia i przyspieszenia ( INS ) mierzy prędkości kątowe i przyspieszenia liniowe wzdłuż wszystkich trzech osi za pomocą żyroskopów i akcelerometrów. Oś Y odgrywa kluczową rolę w wykrywaniu przyspieszeń poprzecznych i ruchu wywołanego odchyleniem, które są niezbędne do dokładnego śledzenia trajektorii, kursu i stabilności poruszających się platform.
Znaczenie w wielu zastosowaniach
W takich zastosowaniach jak statki powietrzne, bsp (UAV), pojazdy autonomiczne, systemy podwodne i amunicja kierowana, poślizg boczny lub dryf wzdłuż osi Y może prowadzić do poważnych błędów nawigacyjnych, jeśli nie zostanie precyzyjnie zmierzony i skompensowany.
Oś Y jest szczególnie ważna w środowiskach manewrowych i dynamicznych. Podczas skrętu lub manewru wymijającego przyspieszenia nie ograniczone są wyłącznie do kierunku wzdłużnego (X). Zamiast tego pojazd doświadcza sił bocznych, które bezpośrednio wpływają na algorytmy prowadzenia i sterowania. Poprzez dokładny pomiar tych przyspieszeń, INS może oszacować zmiany prędkości, skorygować dryf i utrzymać precyzję trajektorii, nawet w warunkach braku sygnału GNSS.
Ponadto oś Y wspiera estymację orientacji w czasie rzeczywistym, zwłaszcza w obliczaniu kątów przechylenia (roll) i odchylenia (yaw). Parametry te są kluczowe dla utrzymania stabilności platformy i zapewnienia bezpieczeństwa misji. Na przykład w platformach powietrznych niekontrolowany dryf osi może wywołać fałszywe szacunki wpływu wiatru lub turbulencji. W systemach morskich może zakłócić nawigację przy silnych prądach. W pojazdach lądowych wpływa na wykrywanie pasa ruchu i dokładność kierowania.
Ostatecznie oś Y umożliwia prawdziwą trójwymiarową świadomość ruchu i orientacji. Bez precyzyjnych pomiarów w osi Y każde rozwiązanie inercyjne byłoby pozbawione dokładności bocznej, miało obniżoną niezawodność operacyjną i gorsze wyniki misji. Dlatego jej prawidłowe zdefiniowanie, kalibracja i wykorzystanie mają fundamentalne znaczenie dla wysokoprecyzyjnej nawigacji inercyjnej.
