

Y-aksen
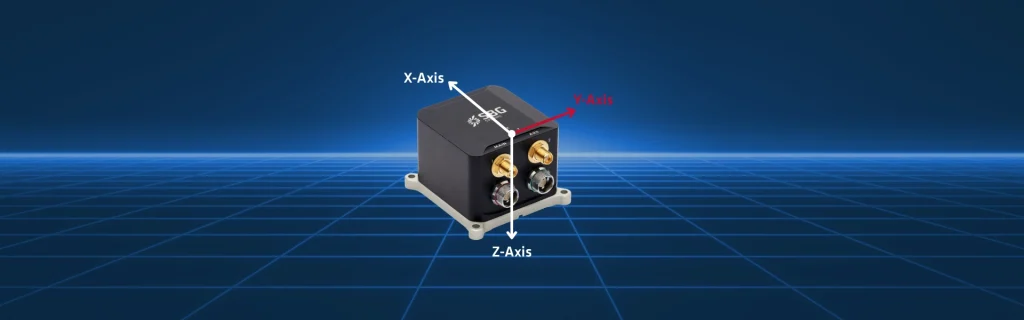
Y-aksen representerer en av de tre ortogonale aksene som definerer bevegelse og orientering i et tredimensjonalt rom. Sammen med X- og Z-aksene danner den plattformens kroppsfaste koordinatsystem. Y-aksen tilsvarer vanligvis den laterale retningen, det vil si bevegelse fra side til side – til venstre eller høyre – i forhold til kjøretøyet eller objektet som spores.
Et « INS » måler vinkelhastigheter og lineære akselerasjoner langs alle tre aksene ved hjelp av gyroskoper og akselerometre. Y-aksen spiller en avgjørende rolle i å registrere laterale akselerasjoner og giringsindusert bevegelse, noe som er avgjørende for nøyaktig sporing av banen, kursen og stabiliteten til bevegelige plattformer.
Betydning i flere anvendelsesområder
I applikasjoner som fly, UAV-er, autonome kjøretøy, undervannssystemer og styrt ammunisjon kan sideslip eller sideveis avdrift langs Y-aksen føre til betydelige navigasjonsfeil dersom dette ikke måles og kompenseres nøyaktig.
Y-aksen er særlig viktig ved manøvrering og i dynamiske miljøer. Under en sving eller en unnvikelsesmanøver er akselerasjonene ikke begrenset til fremoverretningen (X). I stedet utsettes kjøretøyet for sideveis krefter som direkte påvirker styrings- og kontrollalgoritmene. Ved å måle akselerasjonene nøyaktig kan « INS » estimere hastighetsendringer, korrigere avdrift og opprettholde presisjon i banen, selv under forhold der « GNSS » er utilgjengelig.
I tillegg støtter Y-aksen estimering av stilling i sanntid, spesielt ved beregning av rulle- og girvinkler. Disse parametrene er avgjørende for å opprettholde plattformens stabilitet og sikre oppdragssikkerheten. For eksempel kan ukontrollert akseavdrift i luftplattformer utløse feilaktige estimater av vind- eller turbulenseffekter. I marine systemer kan det forstyrre navigasjonen i sterke strømmer. I landkjøretøy påvirker det kjørefeltgjenkjenning og styrenøyaktighet.
Til syvende og sist muliggjør Y-aksen ekte 3D-bevissthet om bevegelse og orientering. Uten presise målinger på Y-aksen ville enhver inertialnavigasjonsløsning mangle sideveis nøyaktighet, redusere driftssikkerheten og forringe oppdragets ytelse. Derfor er korrekt definisjon, kalibrering og bruk av den avgjørende for høypresis inertialnavigasjon.
