

Y-axel
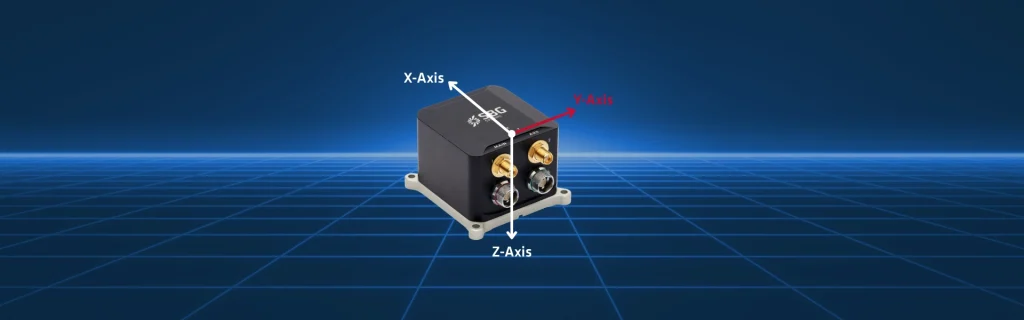
Y-axeln representerar en av de tre ortogonala axlar som definierar rörelse och orientering i tiodimensionell rymd. Tillsammans med X- och Z-axlarna utgör den plattformens kroppsbundna koordinatsystem. Y-axeln motsvarar vanligtvis den nya riktningen, det vill säga rörelse från sida till sida – vänster eller höger – i förhållande till det fordon eller objekt som spåras.
Ett INS mäter vinkelhastigheter och linjära accelerationer längs alla tre axlarna med hjälp av gyroskop och accelerometrar. Y-axeln spelar en avgörande roll för att detektera sidledsaccelerationer och girmotiverade rörelser, vilket är väsentligt för att noggrant spåra kurs, kursvinkel och stabilitet för rörliga plattformar.
Betydelse i flera tillämpningar
I tillämpningar som flygplan, UAV:er, autonoma fordon, undervattenssystem och styrda robotar kan sidglidning eller lateral drift längs Y-axeln leda till betydande navigeringsfel om den inte mäts och kompenseras exakt.
Y-axeln är särskilt viktig i manövrerings- och dynamiska miljöer. Under en sväng eller undanmanöver begränsas inte accelerationerna enbart till framåtriktningen (X). Istället utsätts fordonet för sidokrafter som direkt påverkar styr- och regleralgoritmer. Genom att noggrant mäta dess accelerationer kan INS uppskatta hastighetsförändringar, korrigera drift och upprätthålla banans precision, även under GNSS-fria förhållanden.
Dessutom stöder Y-axeln attitydberäkning i realtid, särskilt vid beräkning av roll- och yaw-vinklar. Dessa parametrar är avgörande för att upprätthålla plattformsstabilitet och säkerställa uppdragets säkerhet. Till exempel kan okontrollerad axeldrift på flygplattformar utlösa falska uppskattningar av vind- eller turbulenseffekter. I marina system kan det störa navigationen över starka strömmar. I landfordon påverkar det filigenkänning och styrnoggrannhet.
Ytterst möjliggör Y-axeln sann 3D-medvetenhet om rörelse och orientering. Utan exakta Y-axelmätningar skulle alla tröghetslösningar sakna lateral noggrannhet, minska driftstillförlitligheten och försämra uppdragets prestanda. Därför är dess korrekta definition, kalibrering och användning grundläggande för tröghetsnavigation med hög precision.
