


Вісь Y
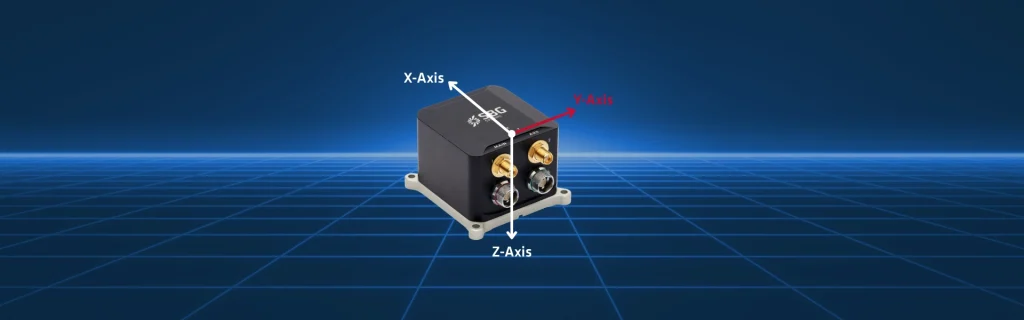
Вісь Y є однією з трьох ортогональних осей, що визначають рух та орієнтацію у тривимірному просторі. Разом з осями X та Z вона утворює систему координат платформи, прив’язану до корпусу. Вісь Y зазвичай відповідає поперечному напрямку, тобто руху з боку в бік — вліво або вправо — відносно транспортного засобу або об’єкта, що відстежується.
Система відстеження руху ( INS ) вимірює кутові швидкості та лінійні прискорення вздовж усіх трьох осей за допомогою гіроскопів та акселерометрів. Вісь Y відіграє вирішальну роль у виявленні поперечних прискорень та руху, спричиненого відхиленням від курсу, що є надзвичайно важливим для точного відстеження траєкторії, heading, а також стабільності рухомих платформ.
Значення в різних сферах застосування
У таких застосуваннях, як літальні апарати, UAV, автономні транспортні засоби, підводні системи та керовані боєприпаси, знос або бічний drift уздовж осі Y може призвести до значних навігаційних похибок, якщо їх не виміряти точно та не компенсувати.
Вісь Y є особливо важливою під час маневрування та в динамічних середовищах. Під час повороту або маневру ухилення прискорення не обмежуються переднім напрямком (X). Натомість транспортний засіб зазнає бічних сил, які безпосередньо впливають на алгоритми наведення та керування. Точно вимірюючи свої прискорення, INS може оцінювати зміни швидкості, виправляти drift та підтримувати точність траєкторії навіть в умовах, де відсутній сигнал GNSS.
Крім того, вісь Y підтримує оцінку положення в реальному часі, особливо під час обчислення кутів roll та нишпорення. Ці параметри життєво необхідні для підтримання стабільності платформи та забезпечення безпеки місії. Наприклад, на повітряних платформах неконтрольований дрейф осей може спричинити помилкові оцінки впливу вітру чи турбулентності. У морських системах він може порушити навігацію за сильних течій. У наземних транспортних засобах він впливає на розпізнавання смуги руху та точність кермування.
Зрештою, вісь Y забезпечує справжнє тривимірне розуміння руху та орієнтації. Без точних вимірювань по осі Y будь-яке інерціальне рішення не матиме бічної точності, знизить експлуатаційну надійність та погіршить результати виконання місії. Тому її правильне визначення, калібрування та використання є фундаментальними для високоточної інерціальної навігації.
