

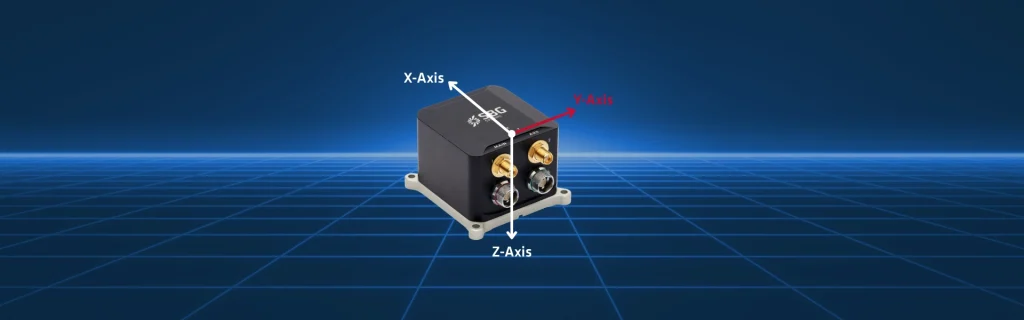
De Y-as is een van de drie orthogonale assen die beweging en oriëntatie in de driedimensionale ruimte bepalen. Samen met de X- en Z-assen vormt deze het aan het platform gekoppelde coördinatenstelsel. De Y-as komt doorgaans overeen met de laterale richting, dat wil zeggen beweging van links naar rechts of van rechts naar links ten opzichte van het voertuig of object dat wordt gevolgd.
Een ' INS ' meet hoeksnelheden en lineaire versnellingen langs alle drie de assen met behulp van gyroscopen en versnellingsmeters. De Y-as speelt een cruciale rol bij het detecteren van laterale versnellingen en door gieren veroorzaakte bewegingen, die essentieel zijn voor het nauwkeurig volgen van het traject, de koers en de stabiliteit van bewegende platforms.
Het belang in diverse toepassingen
In toepassingen zoals vliegtuigen, UAV’s, autonome voertuigen, onderwatersystemen en geleide munitie kan zijdelingse slip of laterale afwijking langs de Y-as leiden tot aanzienlijke navigatiefouten als deze niet nauwkeurig worden gemeten en gecompenseerd.
De Y-as is met name van belang bij manoeuvres en in dynamische omgevingen. Tijdens een bocht of een uitwijkmanoeuvre blijven de versnellingen niet beperkt tot de voorwaartse (X-)richting. In plaats daarvan ondervindt het voertuig zijdelingse krachten die een directe invloed hebben op de geleidings- en besturingsalgoritmen. Door de versnellingen nauwkeurig te meten, kan het ‘ INS ’ snelheidsveranderingen inschatten, afwijkingen corrigeren en de precisie van het traject handhaven, zelfs in omstandigheden waarin ‘ GNSS ’ ontbreekt.
Bovendien ondersteunt de Y-as realtime houdingsschatting, met name bij het berekenen van rol- en gierhoeken. Deze parameters zijn essentieel voor het handhaven van de platformstabiliteit en het waarborgen van de missieveiligheid. Bij luchtplatforms kan ongecontroleerde asafwijking bijvoorbeeld leiden tot onjuiste schattingen van wind- of turbulentie-effecten. In maritieme systemen kan dit de navigatie bij sterke stromingen verstoren. Bij landvoertuigen beïnvloedt dit de rijstrookdetectie en de stuurprecisie.
Uiteindelijk maakt de Y-as een echt 3D-bewustzijn van beweging en oriëntatie mogelijk. Zonder nauwkeurige metingen op de Y-as zou elke inertiële oplossing laterale nauwkeurigheid missen, de operationele betrouwbaarheid verminderen en de missieprestaties verslechteren. Daarom zijn de juiste definitie, kalibratie en toepassing ervan van fundamenteel belang voor uiterst nauwkeurige inertiële navigatie.
