


Axe Y
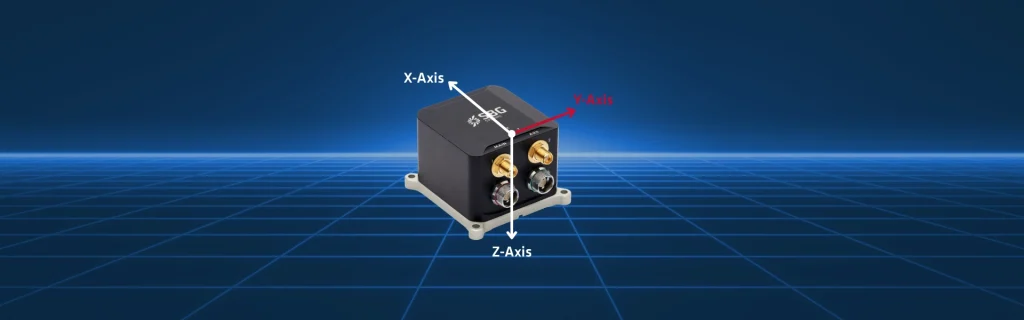
L'axe Y représente l'un des trois axes orthogonaux qui définissent le mouvement et l'orientation dans un espace tridimensionnel. Avec les axes X et Z, il forme le repère lié au corps de la plateforme. L'axe Y correspond généralement à la direction latérale, c'est-à-dire le mouvement d'un côté à l'autre — à gauche ou à droite — par rapport au véhicule ou à l'objet suivi.
Un INS mesure les vitesses angulaires et les accélérations linéaires le long de ces trois axes à l'aide de gyroscopes et d'accéléromètres. L'axe Y joue un rôle crucial dans la détection des accélérations latérales et des mouvements induits par le lacet, qui sont essentiels pour suivre avec précision la trajectoire, le cap et la stabilité des plateformes en mouvement.
Importance dans de multiples applications
Dans des applications telles que les aéronefs, les UAV, les véhicules autonomes, les systèmes sous-marins et les munitions guidées, la dérive latérale ou dérive le long de l'axe Y peut entraîner des erreurs de navigation significatives si elle n'est pas mesurée et compensée avec précision.
L'axe Y est particulièrement important dans les environnements de manœuvre et dynamiques. Lors d'un virage ou d'une manœuvre d'évitement, les accélérations ne se limitent pas à la direction avant (X). Au lieu de cela, le véhicule subit des forces latérales qui impactent directement les algorithmes de guidage et de contrôle. En mesurant avec précision ses accélérations, l'INS peut estimer les changements de vitesse, corriger la dérive et maintenir la précision de la trajectoire, même dans des conditions où le GNSS n'est pas disponible.
De plus, l'axe Y prend en charge l'estimation de l'attitude en temps réel, en particulier dans le calcul des angles de roulis et de lacet. Ces paramètres sont vitaux pour maintenir la stabilité de la plateforme et assurer la sécurité de la mission. Par exemple, sur les plateformes aériennes, une dérive d'axe non contrôlée peut déclencher de fausses estimations des effets du vent ou de la turbulence. Dans les systèmes marins, elle peut perturber la navigation à travers de forts courants. Dans les véhicules terrestres, elle affecte la détection de voie et la précision de la direction.
En fin de compte, l'axe Y permet une véritable conscience 3D du mouvement et de l'orientation. Sans mesures précises de l'axe Y, toute solution inertielle manquerait de précision latérale, réduirait la fiabilité opérationnelle et dégraderait les performances de la mission. Par conséquent, sa définition, sa calibration et son utilisation correctes sont fondamentales pour la navigation inertielle de haute précision.
