Descubra nuestras soluciones inerciales ↓



Sesgo
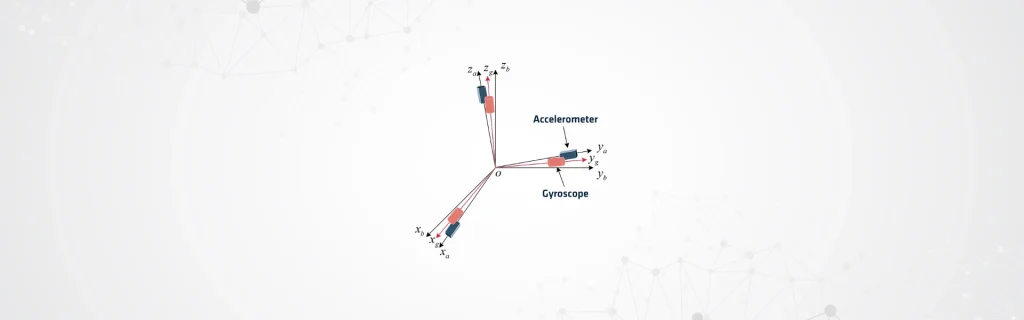
El sesgo se refiere a un error sistemático en las mediciones del sensor, que representa un desfase persistente entre la salida del sensor y la cantidad física real. Por lo general, aparece en las mismas unidades que la medición del sensor. Las mediciones de los giróscopos se expresan en grados por hora (°/h) o radianes por segundo (rad/s). Las mediciones de los acelerómetros se presentan en metros por segundo al cuadrado (m/s²) o múltiplos de la aceleración gravitacional (g).
El sesgo del giróscopo se manifiesta como un desfase de velocidad angular constante, lo que genera errores en las estimaciones de orientación que se acumulan con el tiempo, incluso cuando el sensor está estacionario. De manera similar, el sesgo del acelerómetro aparece como un desfase de aceleración constante que, al integrarse con el tiempo, genera errores de velocidad y posición.
Impacto en casos reales
En muchas aplicaciones de alta precisión, estas mediciones varían y no se mantienen estrictamente constantes. Las condiciones ambientales, como la temperatura, pueden influir en sus valores. Los ingenieros compensan estas variaciones mediante calibración o estimación en tiempo real para mantener un rendimiento preciso.
A diferencia del ruido aleatorio, que fluctúa alrededor de cero, el sesgo es sistemático y se acumula de forma continua con el tiempo. Esta acumulación lo convierte en una fuente de error crítica en la navegación inercial.
Los sistemas de navegación integrados, como el INS asistido por GNSS, estiman y corrigen activamente el sesgo mediante algoritmos de fusión de sensores. Los ingenieros suelen implementar estos algoritmos con filtros de Kalman o técnicas afines para mantener una navegación precisa y un rendimiento fiable.
Matemáticamente, la medición de un sensor (ym) puede representarse como la suma del valor real (yt), el sesgo (b) y el ruido aleatorio (n), donde el componente de sesgo es la parte determinista que provoca la deriva a largo plazo.
Ecuación: ym = yt + b + n
Los ingenieros deben identificar, calibrar y compensar adecuadamente para minimizar los errores de navegación acumulativos. Una gestión adecuada garantiza un posicionamiento preciso y una orientación fiable a lo largo del tiempo. Este enfoque es especialmente crítico en entornos sin cobertura GNSS o de alta dinámica.
Los ingenieros pueden medir muchos parámetros diferentes en las IMU y los INS, entre ellos la estabilidad del sesgo en funcionamiento, la repetibilidad y el sesgo en función de la temperatura.
