관성 솔루션 알아보기 ↓



바이어스
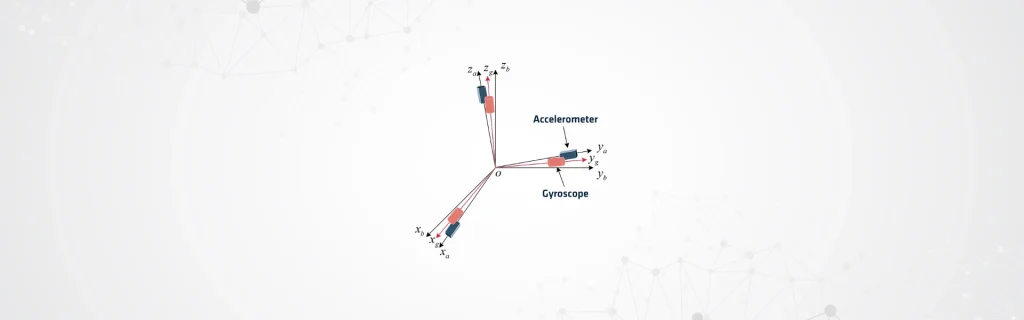
바이어스(Bias)는 센서 측정값의 체계적 오류를 의미하며, 센서 출력과 실제 물리적 양 사이의 지속적인 오프셋을 나타냅니다. 이는 대개 센서의 측정값과 동일한 단위로 나타납니다. 자이로스코프 측정값은 시간당 도(°/h) 또는 초당 라디안(rad/s)으로 보고됩니다. 가속도계 측정값은 제곱초당 미터(m/s²) 또는 중력 가속도의 배수(g)로 표시됩니다.
자이로스코프 바이어스는 일정한 각속도 오프셋으로 나타나며, 센서가 정지해 있을 때도 시간이 지남에 따라 누적되는 방향 추정 오류를 발생시킵니다. 마찬가지로 가속도계 바이어스는 일정한 가속도 오프셋으로 나타나며, 시간이 지남에 따라 적분될 때 속도 및 위치 오류를 생성합니다.
실제 사례에서의 영향
많은 고정밀 응용 분야에서 이러한 측정값은 다양하게 변하며 엄격하게 일정하게 유지되지 않습니다. 온도와 같은 환경 조건이 그 값에 영향을 미칠 수 있습니다. 엔지니어들은 정확한 성능을 유지하기 위해 보정(calibration) 또는 실시간 추정을 통해 이러한 변동을 보상합니다.
0 주변에서 변동하는 무작위 노이즈와 달리, 바이어스는 체계적인 성격을 유지하며 시간이 지남에 따라 지속적으로 누적됩니다. 이러한 누적으로 인해 바이어스는 관성 항법에서 치명적인 오차 원인이 됩니다.
GNSS 보조 INS와 같은 통합 항법 시스템은 센서 융합 알고리즘을 사용하여 바이어스를 적극적으로 추정하고 보정합니다. 엔지니어는 정확한 항법과 신뢰할 수 있는 성능을 유지하기 위해 칼만 필터 또는 관련 기술을 사용하여 이러한 알고리즘을 구현하는 경우가 많습니다.
수학적으로 센서 측정값(ym)은 실제 값(yt), 바이어스(b), 그리고 무작위 노이즈(n)의 합으로 표현될 수 있으며, 여기서 바이어스 성분은 장기적인 드리프트를 유발하는 결정론적 부분입니다.
방정식: ym = yt + b + n
엔지니어는 누적 항법 오차를 최소화하기 위해 적절한 식별, 보정 및 보상을 수행해야 합니다. 올바른 관리를 통해 시간이 지나도 정확한 위치와 신뢰할 수 있는 방향을 보장할 수 있습니다. 이 접근 방식은 GNSS 음영 지역이나 고동역학 환경에서 특히 중요합니다.
엔지니어는 IMU 및 INS에서 런인(in-run) 바이어스 안정성, 반복성, 온도에 따른 바이어스를 포함하여 다양한 매개변수를 측정할 수 있습니다.
