Découvrez nos solutions inertielles ↓



Biais
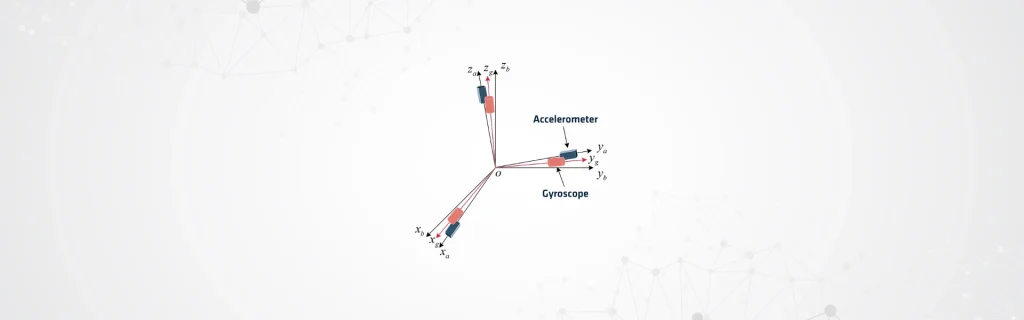
La dérive désigne une erreur systématique dans les mesures d'un capteur, représentant un décalage persistant entre la sortie du capteur et la grandeur physique réelle. Elle s'exprime généralement dans les mêmes unités que la mesure du capteur. Les mesures des gyroscopes sont exprimées en degrés par heure (°/h) ou en radians par seconde (rad/s). Les mesures des accéléromètres sont présentées en mètres par seconde carrée (m/s²) ou en multiples de l'accélération gravitationnelle (g).
La dérive du gyroscope se manifeste par un décalage constant de la vitesse angulaire, entraînant des erreurs d'estimation de l'orientation qui s'accumulent au fil du temps, même lorsque le capteur est stationnaire. De même, la dérive de l'accéléromètre apparaît comme un décalage d'accélération constant qui, lorsqu'il est intégré au fil du temps, génère des erreurs de vitesse et de position.
Impact dans des cas réels
Dans de nombreuses applications de haute précision, ces mesures varient et ne restent pas strictement constantes. Les conditions environnementales, telles que la température, peuvent influencer leurs valeurs. Les ingénieurs compensent ces variations par étalonnage ou par estimation en temps réel afin de maintenir des performances précises.
Contrairement au bruit aléatoire, qui fluctue autour de zéro, la dérive (bias) reste systématique et s'accumule continuellement au fil du temps. Cette accumulation en fait une source d'erreur critique en navigation inertielle.
Les systèmes de navigation intégrés, tels que l'INS aidé par GNSS, estiment et corrigent activement la dérive à l'aide d'algorithmes de fusion de capteurs. Les ingénieurs mettent souvent en œuvre ces algorithmes avec des filtres de Kalman ou des techniques similaires pour maintenir une navigation précise et des performances fiables.
Mathématiquement, une mesure de capteur (ym) peut être représentée comme la somme de la vraie valeur (yt), de la dérive (b) et du bruit aléatoire (n), où la composante de dérive est la partie déterministe qui entraîne la dérive à long terme.
Équation : ym = yt + b + n
Les ingénieurs doivent identifier, étalonner et compenser correctement le système pour minimiser les erreurs de navigation cumulées. Une gestion adéquate garantit un positionnement précis et une orientation fiable dans le temps. Cette approche est particulièrement critique dans les environnements soumis à une forte dynamique ou privés de GNSS.
Les ingénieurs peuvent mesurer de nombreux paramètres différents dans les IMU et les INS. Ceux-ci incluent la stabilité de la dérive en cours de fonctionnement (in-run bias stability), la répétabilité et la dérive en fonction de la température.
