Conheça nossas soluções inerciais ↓



Viés
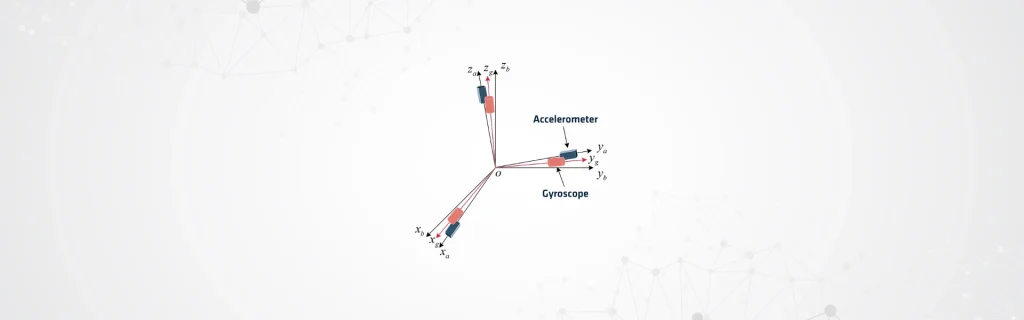
O viés refere-se a um erro sistemático nas medições do sensor, representando um desvio persistente entre a saída do sensor e a quantidade física real. Ele geralmente aparece nas mesmas unidades da medição do sensor. As medições reportadas por giroscópios são em graus por hora (°/h) ou radianos por segundo (rad/s). As medições de acelerômetros são apresentadas em metros por segundo ao quadrado (m/s²) ou múltiplos da aceleração gravitacional (g).
O viés do giroscópio manifesta-se como um desvio constante na taxa angular, resultando em erros nas estimativas de orientação que se acumulam ao longo do tempo, mesmo quando o sensor está estacionário. O viés do acelerômetro, de forma semelhante, aparece como um desvio constante na aceleração, o qual, quando integrado ao tempo, gera erros de velocidade e posição.
Impacto em casos reais
Em muitas aplicações de alta precisão, essas medições variam e não permanecem estritamente constantes. Condições ambientais, como a temperatura, podem influenciar seus valores. Os engenheiros compensam essas variações por meio de calibração ou estimativa em tempo real para manter um desempenho preciso.
Ao contrário do ruído aleatório, que flutua em torno de zero, o viés permanece sistemático e acumula-se continuamente ao longo do tempo. Esse acúmulo torna-o uma fonte crítica de erro na navegação inercial.
Sistemas de navegação integrados, como o INS auxiliado por GNSS, estimam e corrigem ativamente o viés usando algoritmos de fusão de sensores. Os engenheiros frequentemente implementam esses algoritmos com filtros de Kalman ou técnicas relacionadas para manter uma navegação precisa e um desempenho confiável.
Matematicamente, a medição de um sensor (ym) pode ser representada como a soma do valor verdadeiro (yt), do viés (b) e do ruído aleatório (n), onde o componente de viés é a parte determinística que impulsiona a deriva de longo prazo.
Equação: ym = yt + b + n
Os engenheiros devem identificar, calibrar e compensar adequadamente para minimizar os erros cumulativos de navegação. O gerenciamento adequado garante um posicionamento preciso e uma orientação confiável ao longo do tempo. Essa abordagem é especialmente crítica em ambientes sem GNSS ou de alta dinâmica.
Os engenheiros podem medir vários parâmetros diferentes em IMUs e INS. Isso inclui estabilidade de viés em operação (in-run), repetitividade e viés em função da temperatura.
