Odkryj nasze rozwiązania inercyjne ↓



Stronniczość
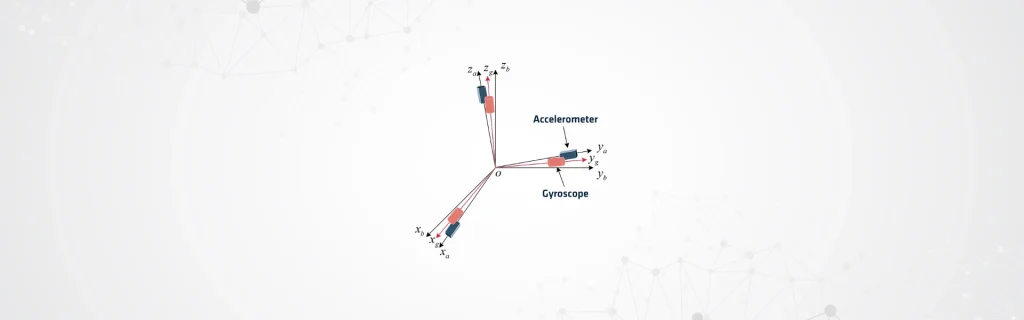
Odchylenie to błąd systematyczny w pomiarach czujnika, polegający na stałym przesunięciu między wartością wyjściową czujnika a rzeczywistą wielkością fizyczną. Zazwyczaj występuje w tych samych jednostkach, co pomiar czujnika. Żyroskopy podają wyniki pomiarów w stopniach na godzinę (°/h) lub radianach na sekundę (rad/s). Wyniki pomiarów akcelerometrów są przedstawiane w metrach na sekundę kwadratową (m/s²) lub w wielokrotnościach przyspieszenia grawitacyjnego (g).
Odchylenie żyroskopu przejawia się jako stałe przesunięcie prędkości kątowej, co powoduje błędy w oszacowaniach orientacji, które kumulują się w czasie, nawet gdy czujnik jest nieruchomy. Odchylenie akcelerometru, podobnie, przejawia się jako stałe przesunięcie przyspieszenia, które po zintegrowaniu w czasie generuje błędy prędkości i położenia.
Wpływ w rzeczywistych przypadkach
W wielu zastosowaniach o wysokiej precyzji pomiary te zmieniają się i nie pozostają ściśle stałe. Warunki środowiskowe, takie jak temperatura, mogą wpływać na ich wartości. Inżynierowie kompensują te wahania poprzez kalibrację lub estymację w czasie rzeczywistym, aby utrzymać dokładne działanie.
W przeciwieństwie do szumu losowego, który waha się wokół zera, błąd systematyczny pozostaje stały i kumuluje się w czasie. Ta kumulacja czyni go krytycznym źródłem błędów w nawigacji inercyjnej.
Zintegrowane systemy nawigacyjne, takie jak INS wspomagany GNSS, aktywnie szacują i korygują błędy systematyczne za pomocą algorytmów fuzji czujników. Inżynierowie często wdrażają te algorytmy za pomocą filtrów Kalmana lub pokrewnych technik w celu utrzymania dokładnej nawigacji i niezawodnego działania.
Matematycznie pomiar czujnika (ym) można zaprezentować jako sumę wartości prawdziwej (yt), błędu systematycznego (b) oraz szumu losowego (n), gdzie składowa błędu systematycznego jest częścią deterministyczną, która napędza długoterminowy dryf.
Równanie: ym = yt + b + n
Inżynierowie muszą odpowiednio zidentyfikować, wyskalować i skompensować te parametry, aby zminimalizować skumulowane błędy nawigacyjne. Prawidłowe zarządzanie zapewnia precyzyjne pozycjonowanie i niezawodną orientację w czasie. Podejście to jest szczególnie istotne w środowiskach pozbawionych sygnału GNSS lub o wysokiej dynamice.
Inżynierowie mogą mierzyć wiele różnych parametrów w IMU i INS. Należą do nich m.in. stabilność błędu systematycznego w locie (in-run bias stability), powtarzalność oraz błąd systematyczny względem temperatury.
