咨询我们的专家,以减少传感器偏差 →
 Ekinox-D
 Apogee-D
 Quanta Plus
探索我们的惯性解决方案 ↓
Ekinox-D
INS
内部大地测量双天线
0.02° 横滚角和俯仰角
0.05° 航向
探索
Apogee-D
INS
内部大地测量双天线
0.008° 横滚角与俯仰角
0.02 ° 航向
探索
Quanta Plus
INS
内部大地测量双天线
0.03 ° 航向
0.015° RTK 横滚角与俯仰角
探索
偏见
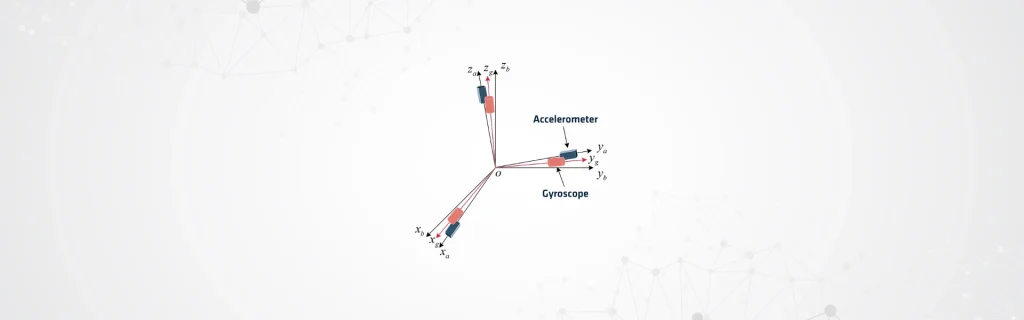
偏移是指传感器测量中的系统误差,表现为传感器输出值与真实物理量之间存在的持续偏移。它通常以与传感器测量单位相同的单位表示。陀螺仪的测量结果以度/小时(°/h)或弧度/秒(rad/s)为单位。加速度计的测量结果以米每秒平方(m/s²)或重力加速度的倍数(g)表示。
陀螺仪的偏移表现为恒定的角速度偏移,导致姿态估计出现误差,即使传感器静止不动,这些误差也会随时间累积。同样,加速度计的偏移表现为恒定的加速度偏移,随时间积分后会产生速度和位置误差。
对实际案例的影响
在许多高精度应用中,这些测量值会发生变化,而不会保持绝对恒定。温度等环境条件会对其数值产生影响。工程师通过校准或实时估计来补偿这些变化,以维持准确的性能。
与围绕零点波动的随机噪声不同,偏置具有系统性,并随时间持续累积。这种累积使其成为惯性导航中的一个关键误差源。
集成导航系统(例如GNSS 辅助的 INS)使用传感器融合算法来主动估计和纠正偏置。工程师通常会采用卡尔曼滤波或相关技术来实现这些算法,以维持精确的导航和可靠的性能。
从数学角度来看,传感器测量值(ym)可以表示为真实值(yt)、偏置(b)和随机噪声(n)的和,其中偏置分量是导致长期漂移的确定性部分。
方程:ym = yt + b + n
工程师必须进行适当的识别、校准和补偿,以将累积导航误差降至最低。妥善的管理可确保随着时间的推移获得精确的定位和可靠的定向。这种方法在无 GNSS 环境或高动态环境中尤为关键。
工程师可以测量 IMU 和 INS 中的许多不同参数。这些参数包括运行中偏置稳定性、重复性以及随温度变化的偏置。
