Análisis de vuelo de UAV con sensor inercial miniatura
Descubra el análisis de vuelo de UAV para una medición precisa del viento.
«Se seleccionó el Ellipse-N porque cumple con todos los requisitos y ofrece un equilibrio único entre precisión, tamaño y peso». | Dr.-Ing. Uwe Putze, Eberhard Karls Universität
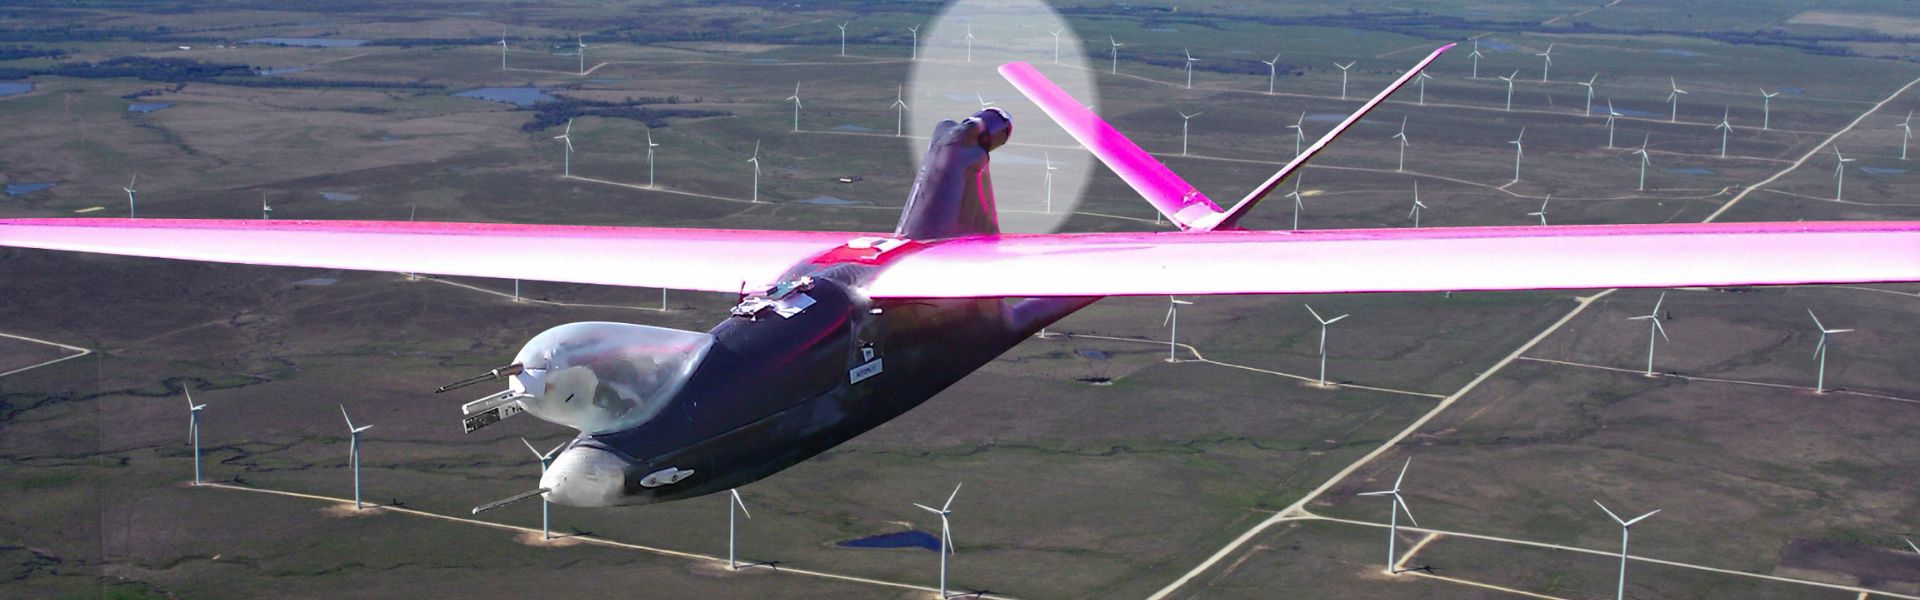
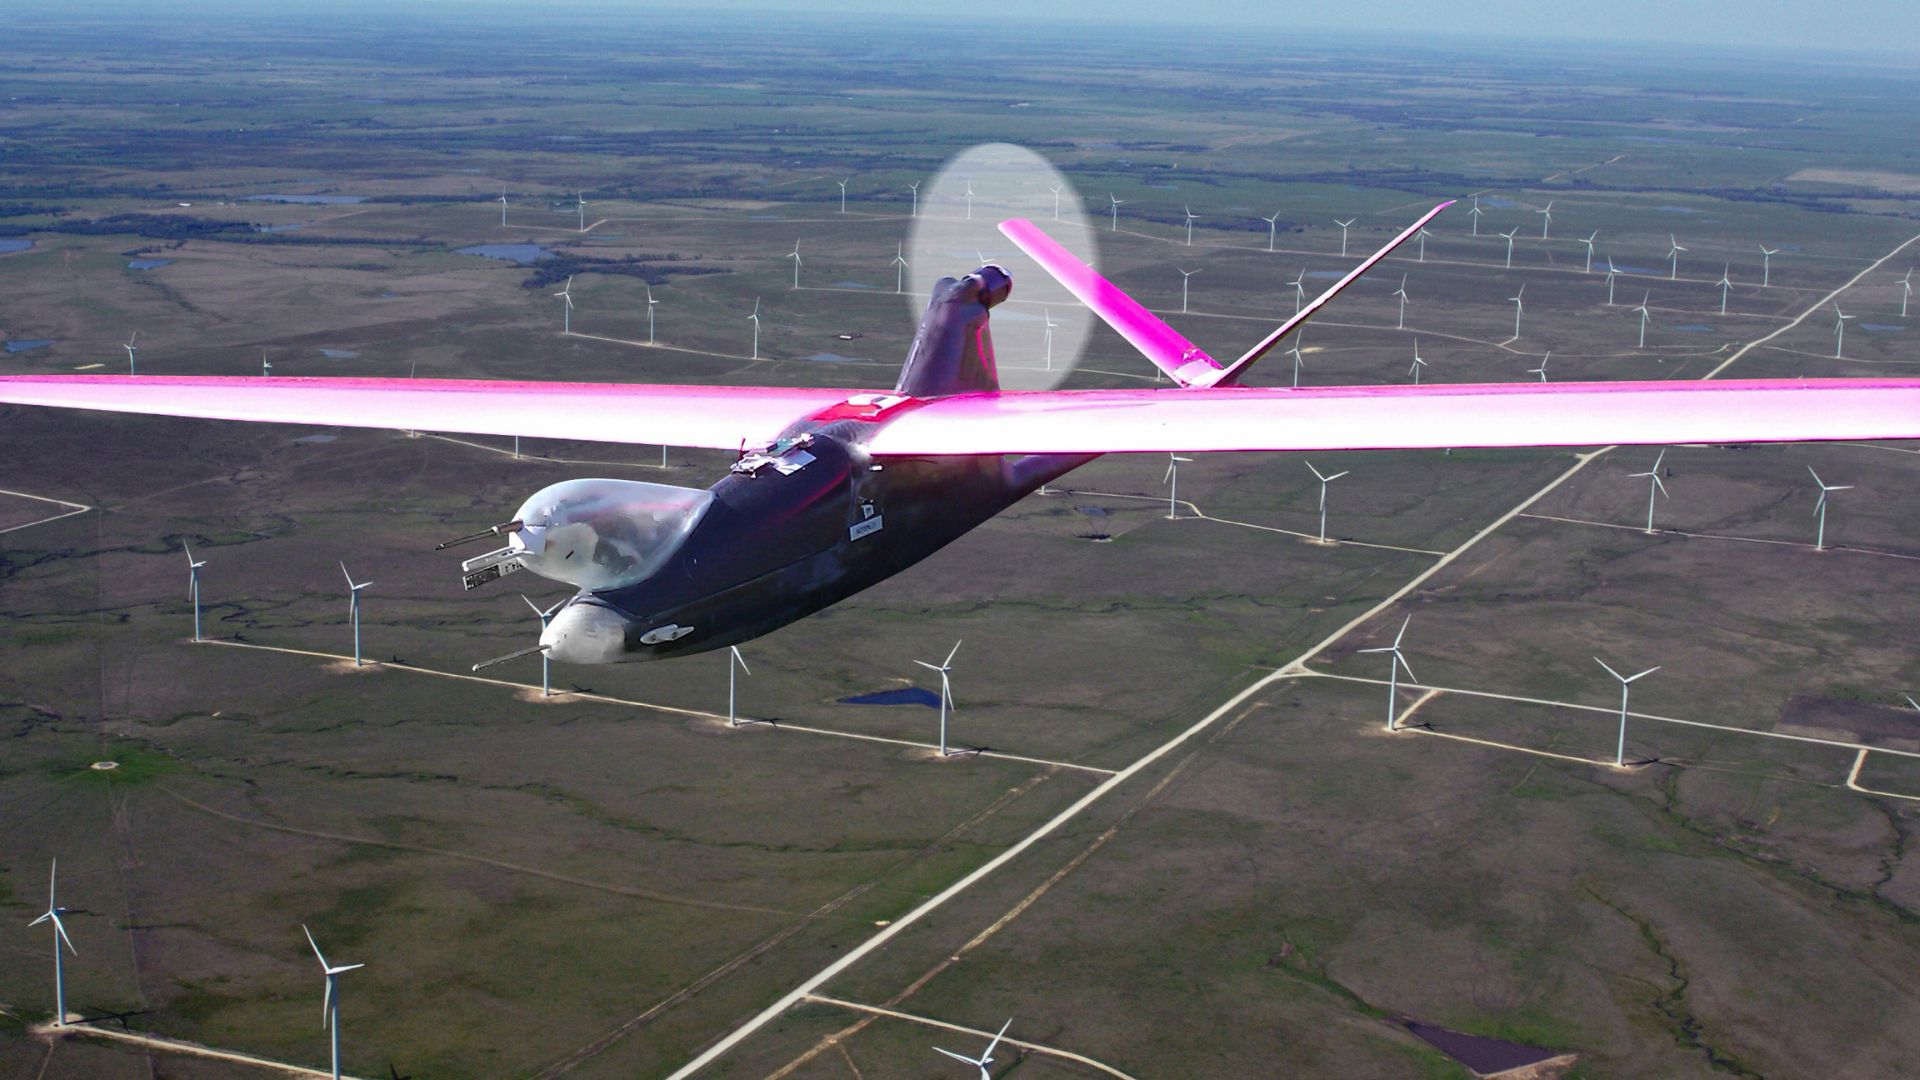
UAV portador de sensores aerotransportados polivalente
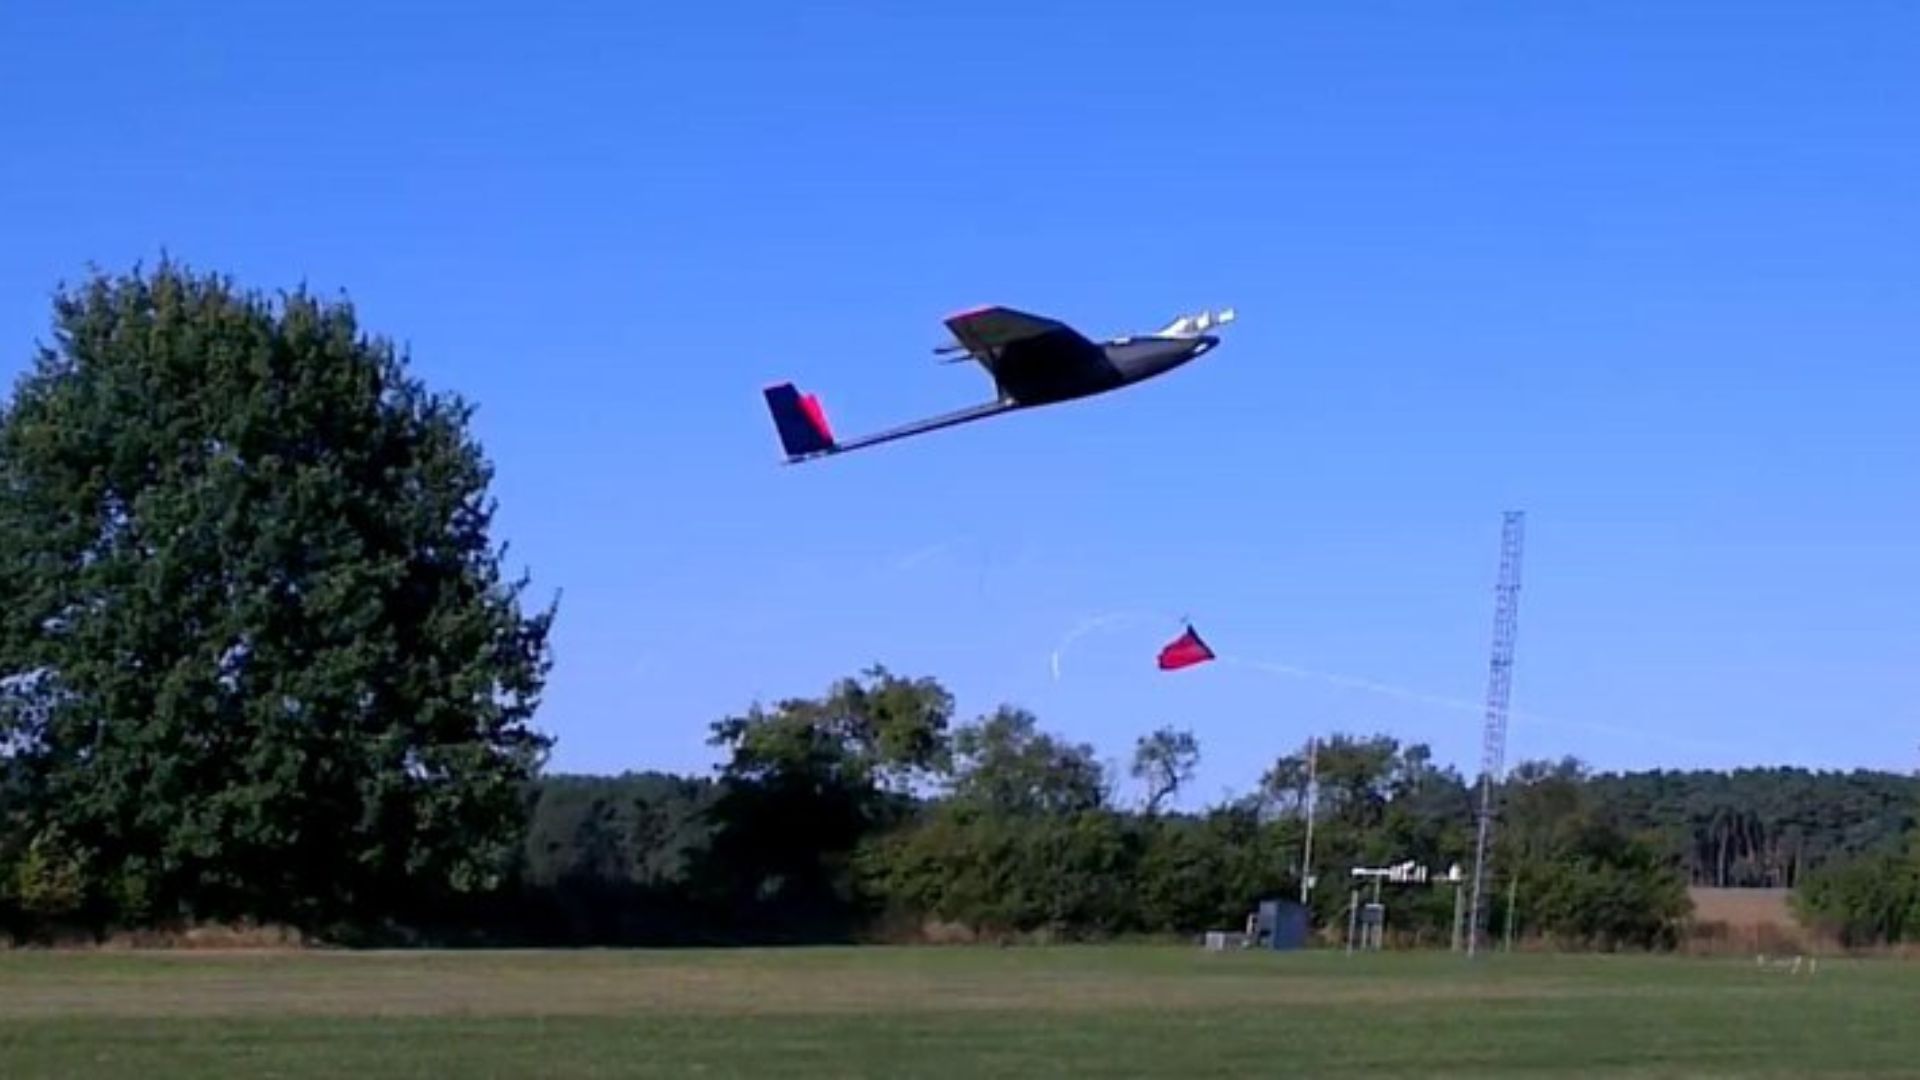
MASC es un pequeño UAV desarrollado para la investigación de la capa límite atmosférica. Además, el grupo de Física Ambiental de la Universidad Eberhard Karls de Tubinga (Alemania) lo diseñó y opera. El equipo eligió el Ellipse-N para registrar la posición, la velocidad en tierra y los ángulos de actitud del UAV. Asimismo, la velocidad y la dirección del viento se pueden calcular con precisión teniendo en cuenta el flujo de aire.
Sin embargo, el cálculo del viento en vuelo es complejo, ya que la sonda de flujo de aire requiere una compensación por el comportamiento del UAV.
Por lo tanto, la medición inercial precisa resulta esencial para un análisis de vuelo exacto.
La carga útil típica de este UAV es un sistema de medición meteorológica diseñado para calcular flujos turbulentos.
En comparación con los sistemas terrestres o las aeronaves, el UAV MASC es una herramienta rentable y valiosa para investigadores, por ejemplo, en la evaluación de emplazamientos de parques eólicos en terrenos complejos.
Cálculo de la velocidad del viento "en vuelo"
El cálculo del viento en vuelo presenta dificultades debido a que la sonda de flujo de aire integrada requiere una compensación del comportamiento del UAV. Asimismo, la sustracción de la velocidad respecto al suelo y la actitud del UAV a partir del vector de flujo de aire permite calcular la velocidad y la dirección del viento. Por lo tanto, disponer de una unidad de medida inercial precisa resulta indispensable para realizar un análisis riguroso del vuelo del UAV.
Nuestro Ellipse-N: el INS en miniatura con ayuda de GPS
Turbulence plays an important role in the transport and exchange of energy in the lower atmosphere.
A high data rate is required to record these very fast fluctuations in the wind speed. “We were looking for a precise inertial measurement unit. Required specifications were an accuracy in attitude angles of <1°, and a high data output rate” declares Uwe Putze, Dr.-Ing. at the Eberhard Karls Universität Tübingen.
As the unit had to be mounted in a small unmanned aerial vehicle, small size and low weight were also important for the project. “The Ellipse-N was selected because it fulfills all the requirements and provides a unique balance of accuracy, size and weight”, adds the Project Engineer.
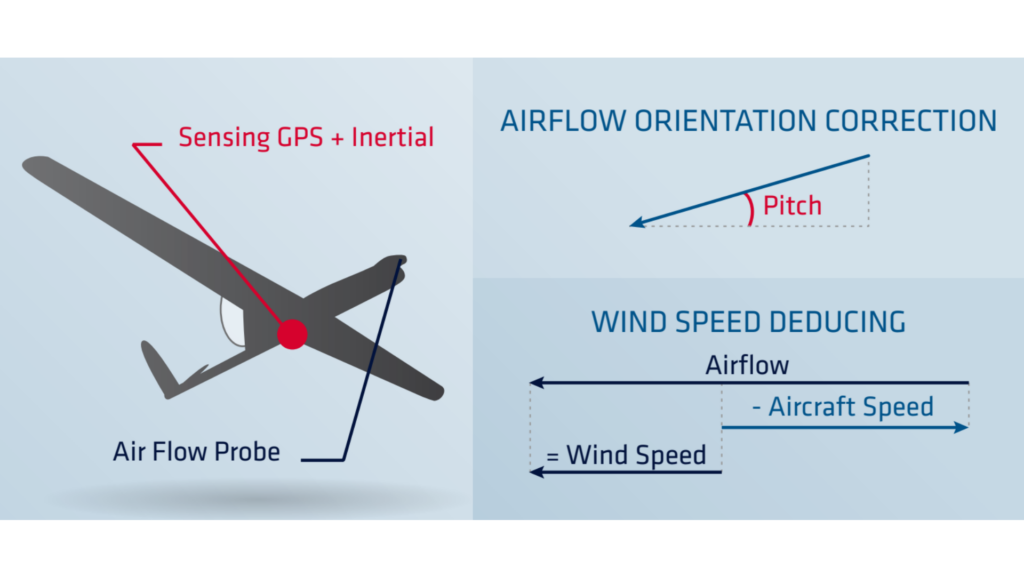
De tamaño reducido y peso ligero, el Ellipse-N ofrece mucho más que la medición de actitud y rumbo. Combina datos inerciales con información de GPS y sensores de presión para proporcionar una posición sólida y una mayor precisión en la altitud.
El informe que muestra la calibración dinámica del sensor en todo el rango de temperatura hizo que el equipo confiara aún más en que el sistema cumpliría con las especificaciones anunciadas.
Datos de alta calidad del Ellipse-N
El Ellipse-N se integró sin problemas en el ordenador de medición de a bordo a través de una interfaz serie. Además, esta conexión fluida permitió una transmisión de datos eficiente.
Mientras la sonda aerodinámica medía la velocidad aerodinámica y los ángulos de incidencia, el Ellipse-N registró la posición del UAV, la velocidad sobre el terreno y los ángulos de actitud. Asimismo, el ordenador almacenó los datos en bruto para su uso posterior. Además, un enlace de telemetría permitió la visualización en tiempo real en la estación terrestre.
Al utilizar este sensor, el sistema midió la velocidad del viento con una precisión de ±0,5 m/s en los tres ejes. Además, registró la variación de velocidad hasta a 20 Hz, mientras que la tasa de salida de 200 Hz eliminó la necesidad de interpolación.
Descubra nuestro Ellipse-N
Ellipse-N es un Sistema de Navegación Inercial (INS) RTK compacto y de alto rendimiento con un receptor GNSS integrado de doble banda y cuatro constelaciones. Proporciona alabeo, cabeceo, rumbo y oleaje vertical, así como una posición GNSS centimétrica.
El sensor Ellipse-N funciona mejor en entornos dinámicos y condiciones GNSS adversas. Además, también funciona en aplicaciones de menor dinamismo con rumbo magnético.

Solicite un presupuesto para Ellipse-N
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cómo controlar los retrasos de salida en operaciones con UAV?
Controlar los retrasos de salida en las operaciones con UAV es fundamental para garantizar un rendimiento con capacidad de respuesta, una navegación precisa y una comunicación eficaz, especialmente en aplicaciones de defensa o críticas para las misiones.
La latencia de salida es un aspecto importante en las aplicaciones de control en tiempo real, donde una mayor latencia de salida podría degradar el rendimiento de los bucles de control. El software integrado de nuestro INS se ha diseñado para minimizar la latencia de salida: una vez muestreados los datos del sensor, el Filtro de Kalman Extendido (EKF) realiza cálculos pequeños y de tiempo constante antes de generar las salidas. Por lo general, el retraso de salida observado es inferior a un milisegundo.
La latencia de procesamiento debe sumarse a la latencia de transmisión de datos si desea obtener el retraso total. Esta latencia de transmisión varía de una interfaz a otra. Por ejemplo, un mensaje de 50 bytes enviado en una interfaz UART a 115200 bps tardará 4 ms en transmitirse por completo. Considere velocidades de baudios más altas para minimizar la latencia de salida.
¿Utilizan los UAV GPS?
Los vehículos aéreos no tripulados (UAV), comúnmente conocidos como drones, suelen utilizar la tecnología del Sistema de Posicionamiento Global (GPS) para la navegación y el posicionamiento.
El GPS es un componente esencial del sistema de navegación de un UAV, ya que proporciona datos de ubicación en tiempo real que permiten al dron determinar su posición con precisión y ejecutar diversas tareas.
En los últimos años, este término ha sido reemplazado por un nuevo término GNSS (Sistema Global de Navegación por Satélite). GNSS se refiere a la categoría general de sistemas de navegación por satélite, que engloba a GPS y a otros sistemas diversos. En contraste, GPS es un tipo específico de GNSS desarrollado por los Estados Unidos.
¿Qué es el geofencing en UAV?
El geofencing en UAV es una barrera virtual que define límites geográficos específicos dentro de los cuales puede operar un vehículo aéreo no tripulado (UAV).
Esta tecnología desempeña un papel fundamental para mejorar la seguridad y el cumplimiento normativo de las operaciones con drones, especialmente en áreas donde las actividades de vuelo pueden representar riesgos para las personas, las propiedades o el espacio aéreo restringido.
En sectores como los servicios de entrega, la construcción y la agricultura, el geofencing ayuda a garantizar que los drones operen dentro de áreas seguras y legales, evitando posibles conflictos y mejorando la eficiencia operativa.
Las fuerzas del orden y los servicios de emergencia pueden utilizar el geofencing para gestionar las operaciones de UAV durante eventos públicos o emergencias, asegurando que los drones no ingresen a zonas sensibles.
El geocercado puede emplearse para proteger la fauna y los recursos naturales restringiendo el acceso de drones a ciertos hábitats o áreas de conservación.
¿Qué es una carga útil (payload)?
Una carga útil se refiere a cualquier equipo, dispositivo o material que un vehículo (dron, embarcación...) transporta para cumplir su propósito previsto más allá de las funciones básicas. La carga útil es independiente de los componentes necesarios para el funcionamiento del vehículo, como sus motores, batería y chasis.
Ejemplos de cargas útiles:
- Cámaras: cámaras de alta resolución, cámaras termográficas…
- Sensores: LiDAR, sensores hiperespectrales, sensores químicos...
- Equipos de comunicación: radios, repetidores de señal...
- Instrumentos científicos: sensores meteorológicos, muestreadores de aire…
- Otros equipos especializados
