Аналіз польоту БПЛА за допомогою мініатюрного інерціального датчика
Відкрийте для себе аналіз польоту БПЛА для точного вимірювання вітру.
«Ellipse-N було обрано тому, що вона задовольняє всі вимоги та забезпечує унікальний баланс точності, розміру та ваги». | Д-р інж. Уве Путце, Університет Ебергарда Карла
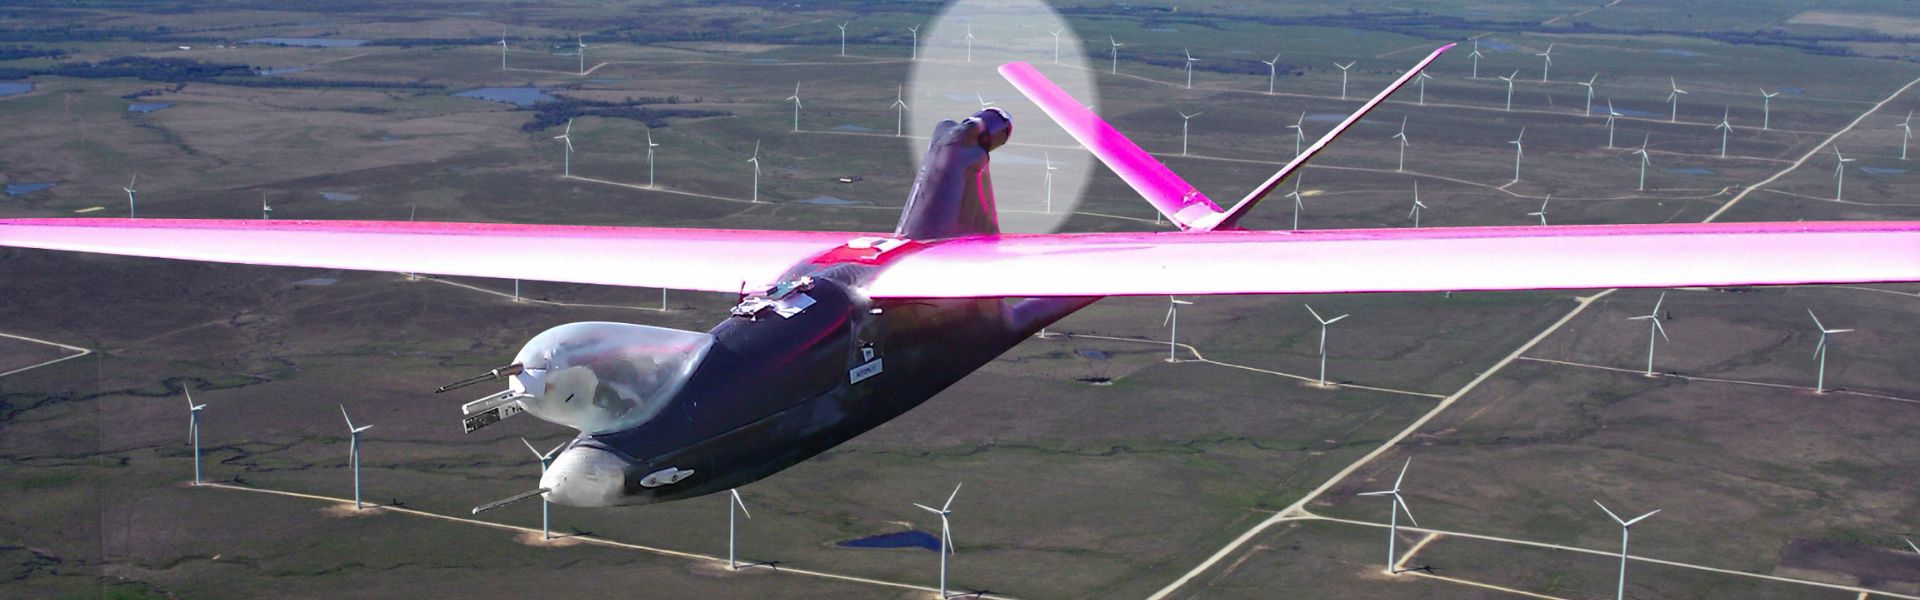
Багатоцільовий безпілотний літальний апарат (БПЛА) з сенсорним комплексом
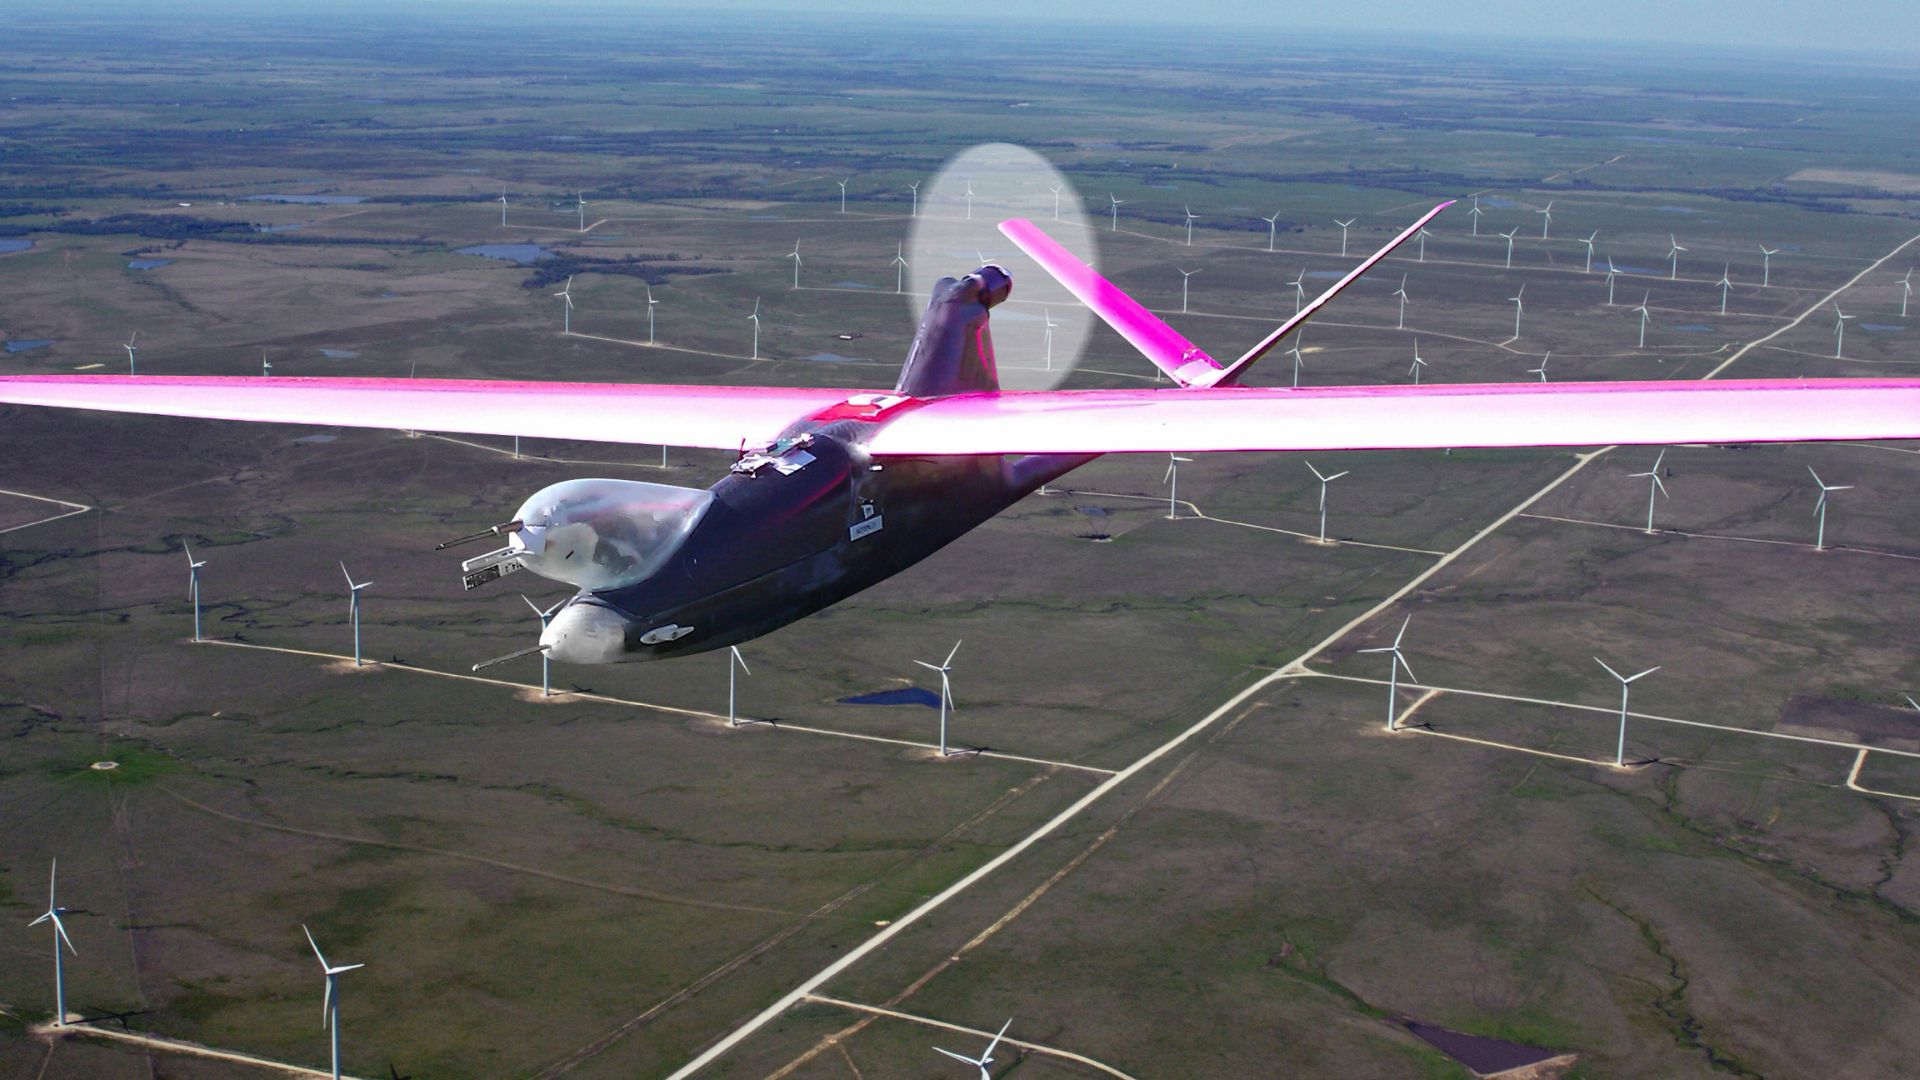
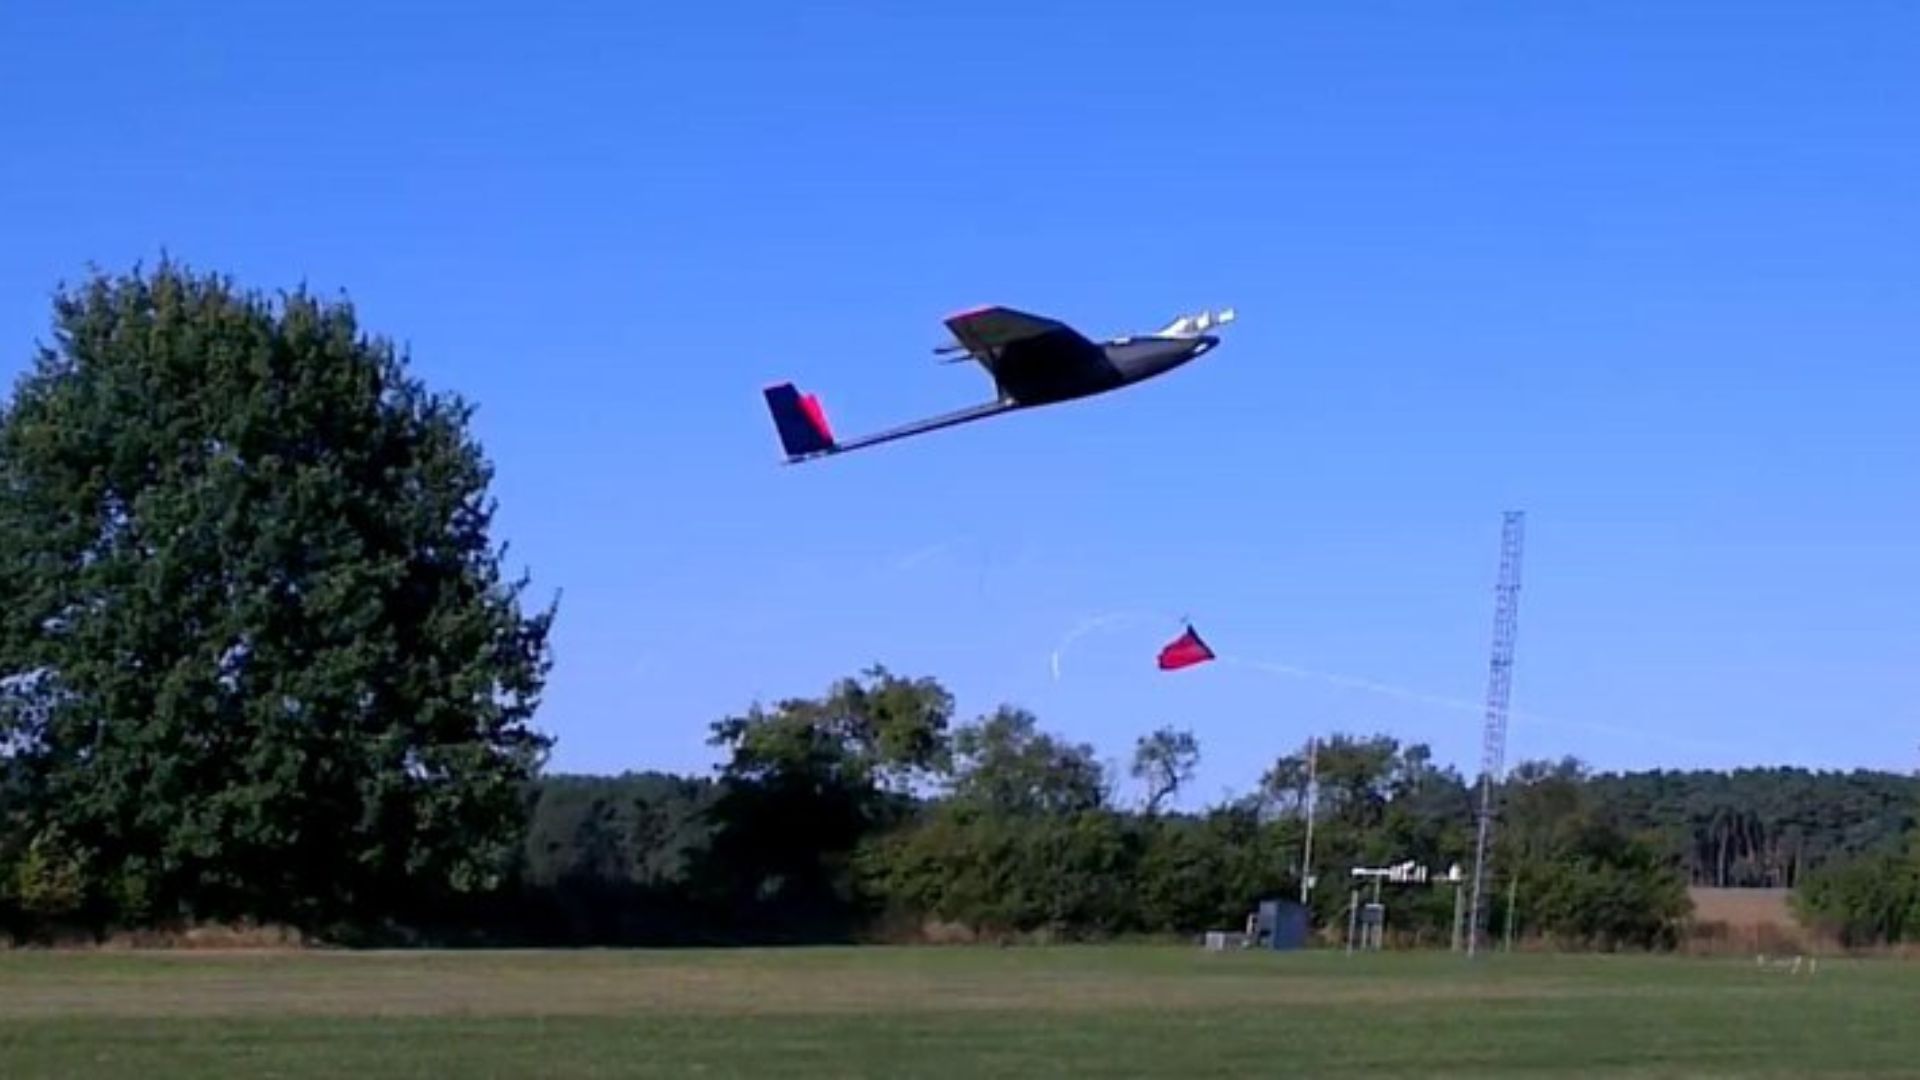
MASC — це невеликий БПЛА, розроблений для досліджень приземного шару атмосфери. Крім того, його розробила та експлуатує група фізики довкілля в Університеті Ебергарда Карла в Тюбінгені, Німеччина. Команда обрала Ellipse-N для запису положення БПЛА, путевої швидкості та кутів орієнтації. Крім того, швидкість і напрямок вітру можна точно розрахувати з урахуванням потоку повітря.
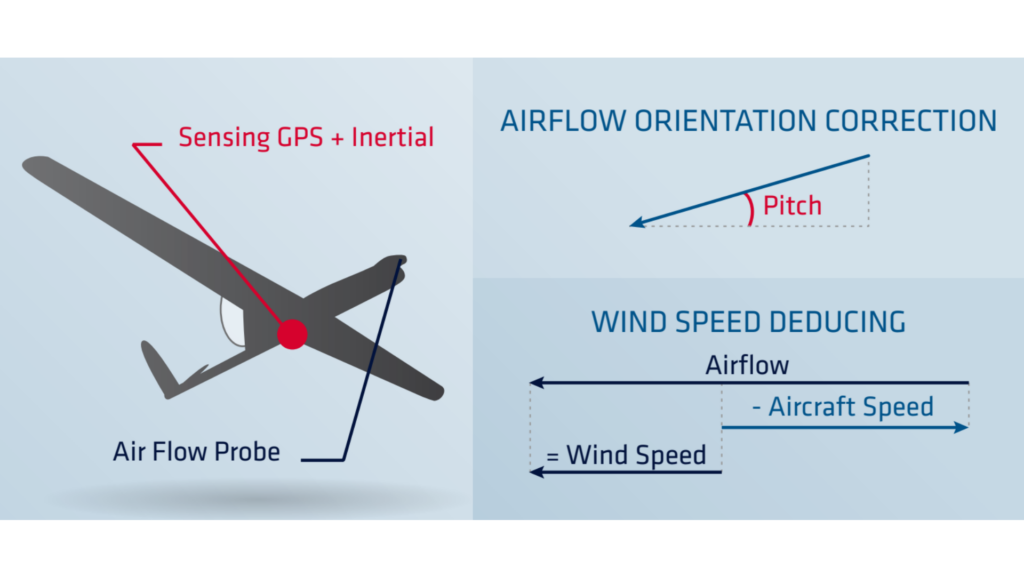
Проте обчислення вітру під час польоту є складним завданням, оскільки датчик повітряного потоку потребує компенсації поведінки БПЛА.
Таким чином, точні інерціальні вимірювання стають важливими для точного аналізу польоту.
Типовим корисним навантаженням для цього БПЛА є метеорологічна вимірювальна система, призначена для розрахунку турбулентних потоків.
Порівняно з наземними системами або літаками, БПЛА MASC є рентабельним і цінним інструментом для таких досліджень, як оцінка майданчиків під вітрові електростанції у складній місцевості.
Розрахунок швидкості вітру «під час польоту»
Обчислення вітру під час польоту становить труднощі, оскільки вбудований зонд потоку повітря вимагає компенсації поведінки БПЛА. Крім того, віднімання путевої швидкості та положення БПЛА від вектора потоку повітря обчислює швидкість і напрямок вітру. Таким чином, точний інерціальний вимірювальний блок стає важливим для точного аналізу польоту БПЛА.
Наш Ellipse-N: мініатюрна INS із підтримкою GPS
Turbulence plays an important role in the transport and exchange of energy in the lower atmosphere.
A high data rate is required to record these very fast fluctuations in the wind speed. “We were looking for a precise inertial measurement unit. Required specifications were an accuracy in attitude angles of <1°, and a high data output rate” declares Uwe Putze, Dr.-Ing. at the Eberhard Karls Universität Tübingen.
As the unit had to be mounted in a small unmanned aerial vehicle, small size and low weight were also important for the project. “The Ellipse-N was selected because it fulfills all the requirements and provides a unique balance of accuracy, size and weight”, adds the Project Engineer.
Компактний і легкий Ellipse-N пропонує більше, ніж просто вимірювання attitude та heading. Він об'єднує інерціальні дані з інформацією від GPS та датчика тиску для забезпечення надійного положення та підвищеної точності визначення висоти.
Звіт про динамічне калібрування датчика в усьому діапазоні температур дав команді ще більшу впевненість у тому, що система відповідатиме заявленим характеристикам.
Високоякісні дані Ellipse-N
Ellipse-N плавно інтегрувався у бортовий вимірювальний комп'ютер через послідовний інтерфейс. Крім того, це безшовне з'єднання забезпечило ефективну передачу даних.
Поки датчик повітряного потоку вимірював швидкість повітря та кути атаки, Ellipse-N записував положення БПЛА, путеву швидкость та кути орієнтації. Крім того, комп'ютер зберігав необроблені дані для подальшого використання. Ба більше, телеметричний канал зв'язку дозволяв виводити зображення в реальному часі на наземну станцію.
Завдяки цьому датчику система вимірювала швидкість вітру з точністю ±0,5 м/с за всіма трьома осями. Крім того, вона записувала коливання швидкості з частотою до 20 Гц, тоді як вихідна частота 200 Гц усунула потребу в інтерполяції.
Відкрийте для себе Ellipse-N
Ellipse-N — це компактна та високопродуктивна RTK інерціальна навігаційна система (INS) з інтегрованим дводіапазонним чотирьохсупутниковим GNSS-приймачем. Вона забезпечує вимірювання roll, pitch, heading і heave, а також сантиметрову точність визначення положення GNSS.
Датчик Ellipse-N найкраще працює в динамічних середовищах і суворих умовах GNSS. Крім того, він також функціонує в додатках з низькою динамікою за допомогою магнітного heading.

Запитати ціну на Ellipse-N
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Як контролювати затримки виведення даних під час експлуатації БПЛА?
Контроль затримок виведення даних під час експлуатації безпілотних літальних апаратів (БПЛА) має вирішальне значення для забезпечення оперативності, точної навігації та ефективного зв’язку, особливо в оборонній сфері або в умовах виконання завдань, від яких залежить успіх місії.
Затримка на виході є важливим аспектом у системах управління в режимі реального часу, де значна затримка на виході може погіршити ефективність контурів управління. Наше вбудоване програмне забезпечення « INS » розроблено з метою мінімізації затримки на виході: після зчитування даних датчиків розширений фільтр Калмана (EKF) виконує невеликі обчислення з постійною тривалістю, перш ніж генеруються вихідні сигнали. Зазвичай спостережувана затримка на виході становить менше однієї мілісекунди.
Щоб отримати загальну затримку, до затримки передачі даних слід додати затримку обробки. Ця затримка передачі може відрізнятися залежно від інтерфейсу. Наприклад, повна передача повідомлення розміром 50 байтів через інтерфейс UART зі швидкістю 115 200 біт/с займе 4 мс. Для мінімізації затримки виведення даних слід використовувати вищі швидкості передачі даних.
Чи використовують БПЛА GPS?
Безпілотні літальні апарати (БПЛА), широко відомі як дрони, зазвичай використовують технологію глобальної системи позиціонування (GPS) для навігації та позиціонування.
GPS є важливим компонентом навігаційної системи БПЛА, який надає дані про місцезнаходження в реальному часі, що дозволяє дрону точно визначати своє положення та виконувати різноманітні завдання.
Останніми роками цей термін було замінено новим терміном GNSS (Global Navigation Satellite System). GNSS стосується загальної категорії супутникових навігаційних систем, яка охоплює GPS та низку інших систем. Натомість GPS — це конкретний тип GNSS, розроблений Сполученими Штатами.
Що таке геозонування безпілотних літальних апаратів (БПЛА)?
Геозонування БПЛА — це віртуальний бар’єр, що визначає конкретні географічні межі, в межах яких може здійснювати польоти безпілотний літальний апарат (БПЛА).
Ця технологія відіграє вирішальну роль у підвищенні безпеки, захищеності та дотримання вимог під час експлуатації дронів, особливо в районах, де польоти можуть становити ризик для людей, майна або обмеженого повітряного простору.
У таких галузях, як служби доставки, будівництво та сільське господарство, технологія геофенсінгу допомагає забезпечити експлуатацію дронів у безпечних і дозволених зонах, що дозволяє уникнути потенційних конфліктів та підвищити ефективність роботи.
Правоохоронні органи та служби екстреної допомоги можуть використовувати геозонування для управління польотами безпілотних літальних апаратів під час масових заходів або надзвичайних ситуацій, забезпечуючи, щоб дрони не потрапляли у зони обмеженого доступу.
Технологію геофенсінгу можна використовувати для захисту дикої природи та природних ресурсів шляхом обмеження доступу дронів до певних місць проживання тварин або природоохоронних територій.
Що таке корисне навантаження?
Під корисним навантаженням розуміється будь-яке обладнання, пристрій або матеріал, який транспортний засіб (дрон, судно… ) перевозить для виконання своїх завдань, що виходять за межі основних функцій. Корисне навантаження відрізняється від компонентів, необхідних для функціонування транспортного засобу, таких як двигуни, акумулятор та каркас.
Приклади корисних навантажень:
- Камери: камери з високою роздільною здатністю, тепловізійні камери…
- Датчики: LiDAR, гіперспектральні датчики, хімічні датчики…
- Зв’язкове обладнання: радіостанції, ретранслятори сигналу…
- Наукові прилади: метеорологічні датчики, прилади для відбору проб повітря…
- Інше спеціалізоване обладнання
