Análise de voo de UAV com sensor inercial miniaturizado
Descubra a análise de voo de VANT (UAV) para medição precisa do vento.
“O Ellipse-N foi selecionado porque atende a todos os requisitos e oferece um equilíbrio único de precisão, tamanho e peso.” | Dr.-Ing. Uwe Putze, Eberhard Karls Universität
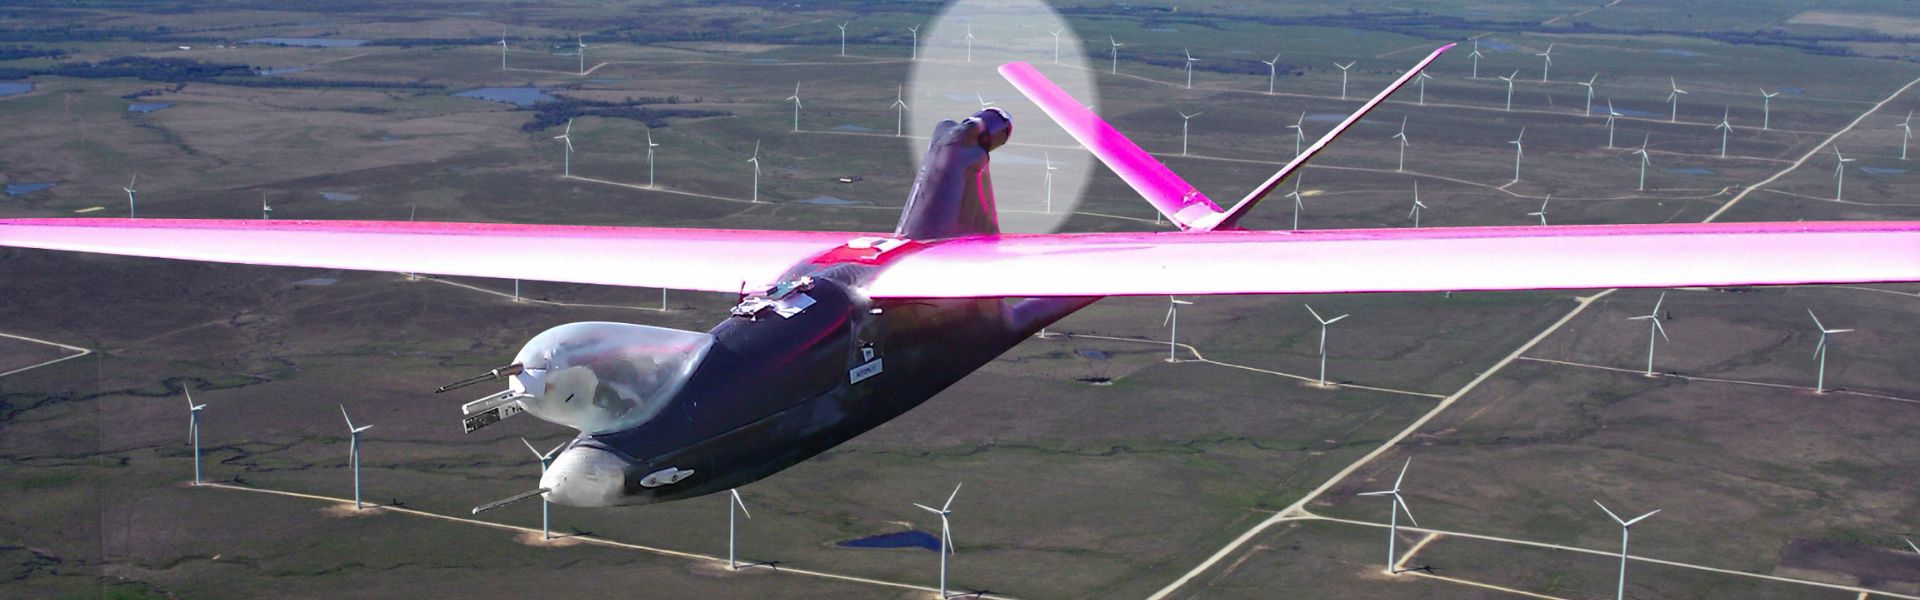
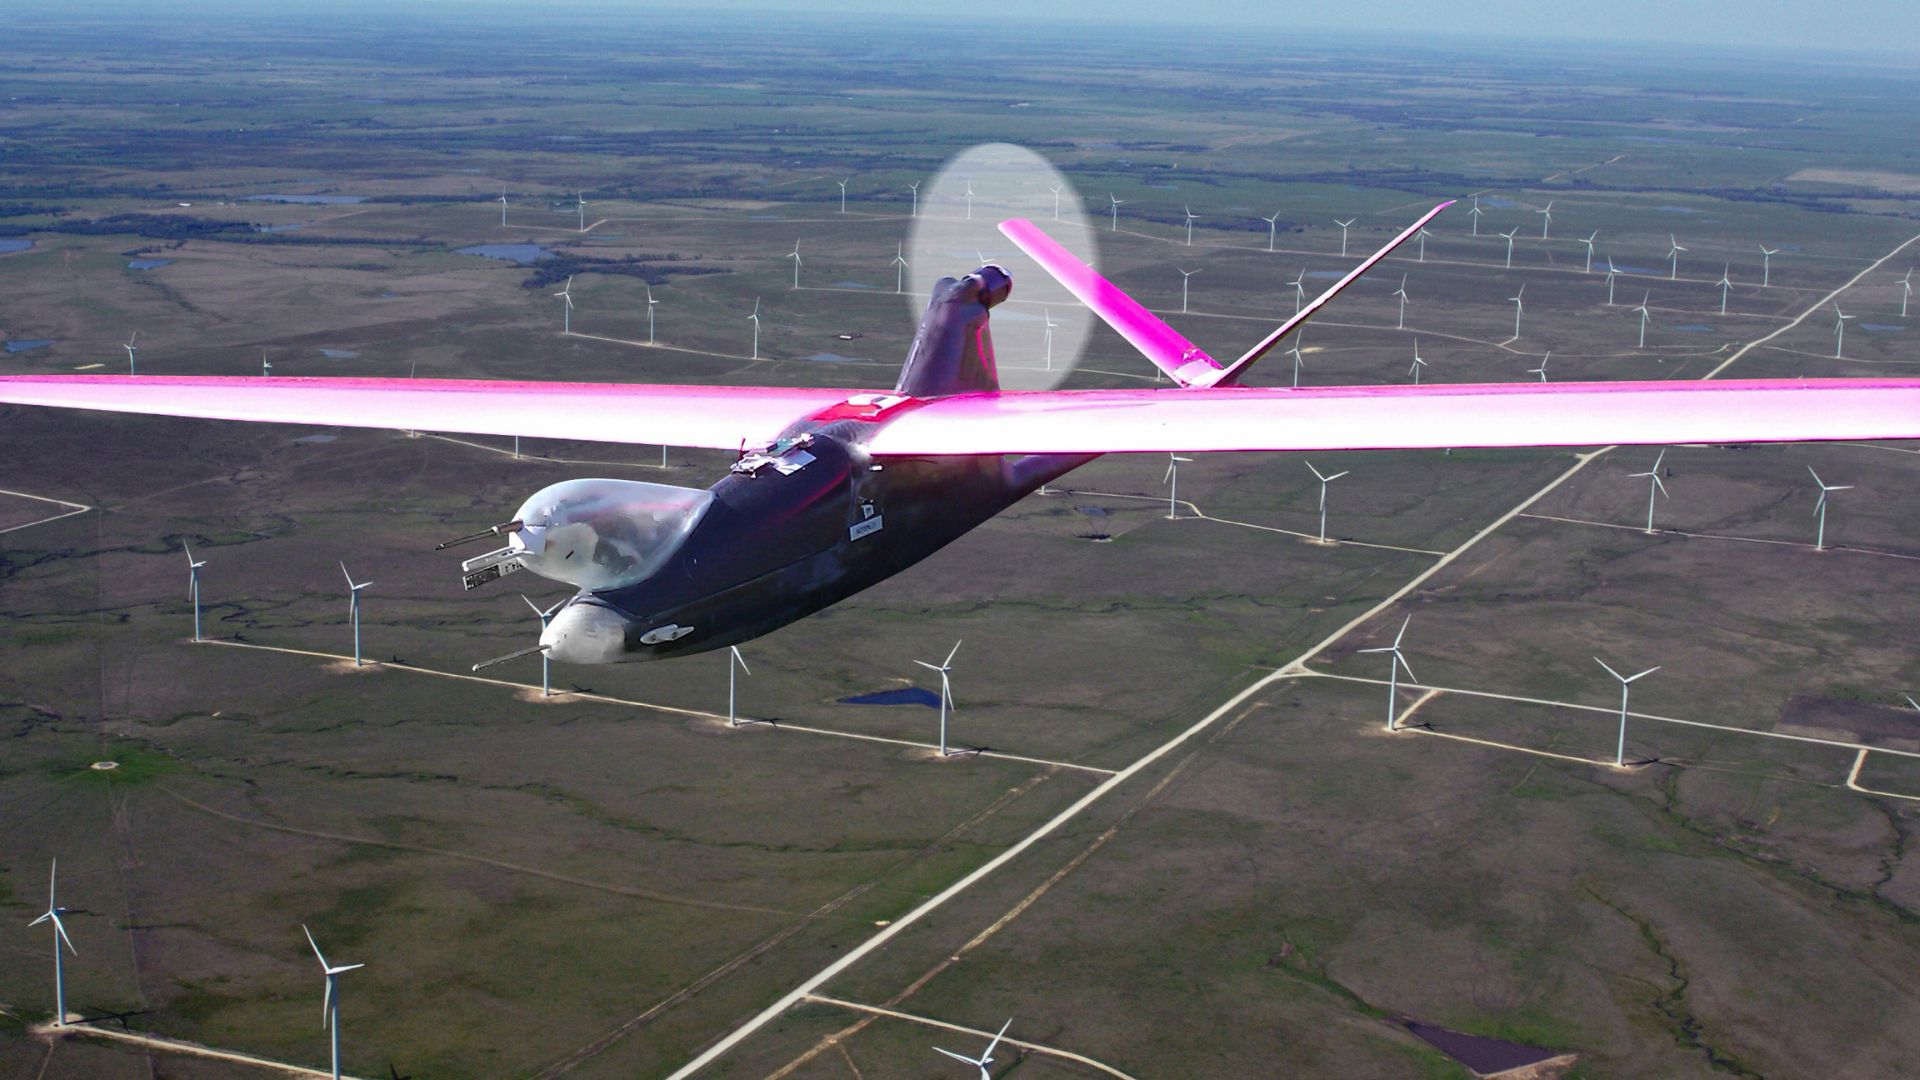
UAV multifuncional para transporte de sensores aéreos
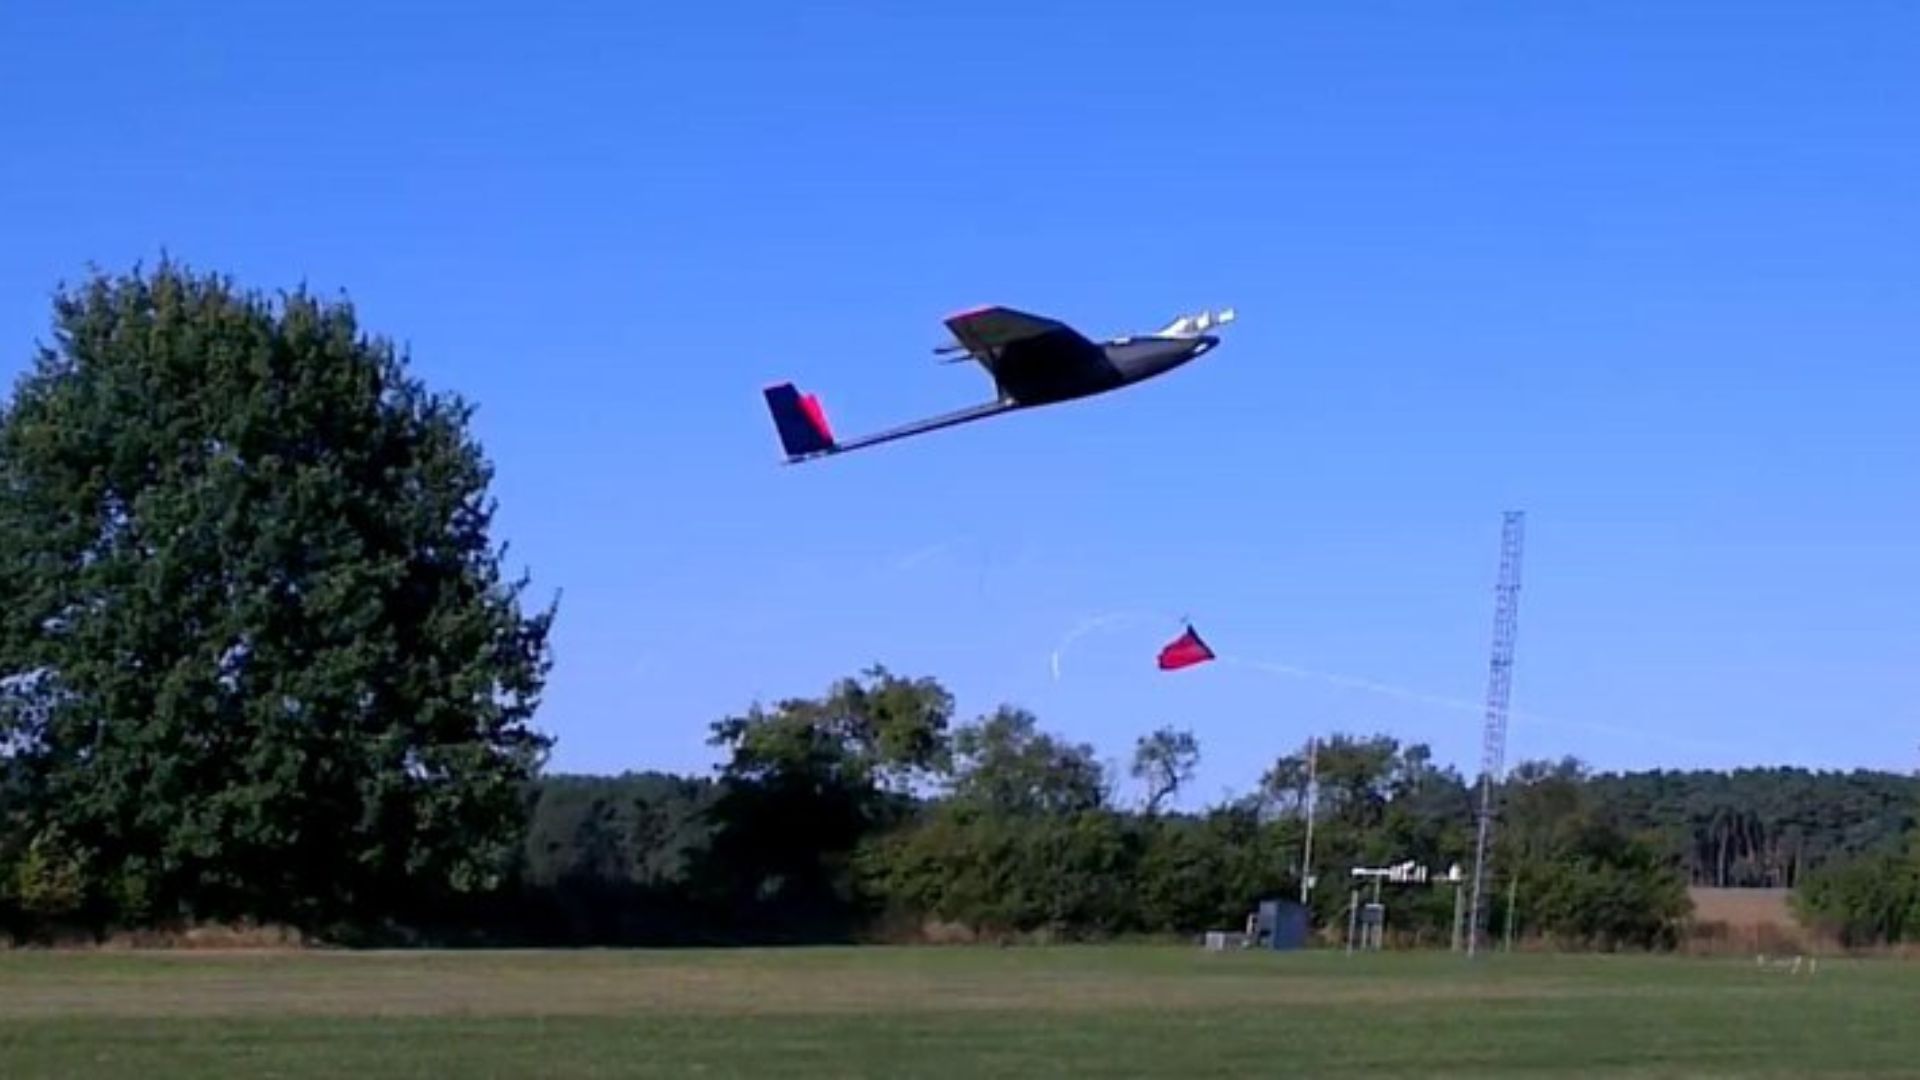
O MASC é um pequeno VANT desenvolvido para pesquisas da camada limite atmosférica. Além disso, o grupo de Física Ambiental da Universidade Eberhard Karls de Tübingen, na Alemanha, o projetou e opera. A equipe escolheu o Ellipse-N para registrar a posição, a velocidade no solo e os ângulos de atitude do VANT. Adicionalmente, a velocidade e a direção do vento podem ser calculadas com precisão considerando o fluxo de ar.
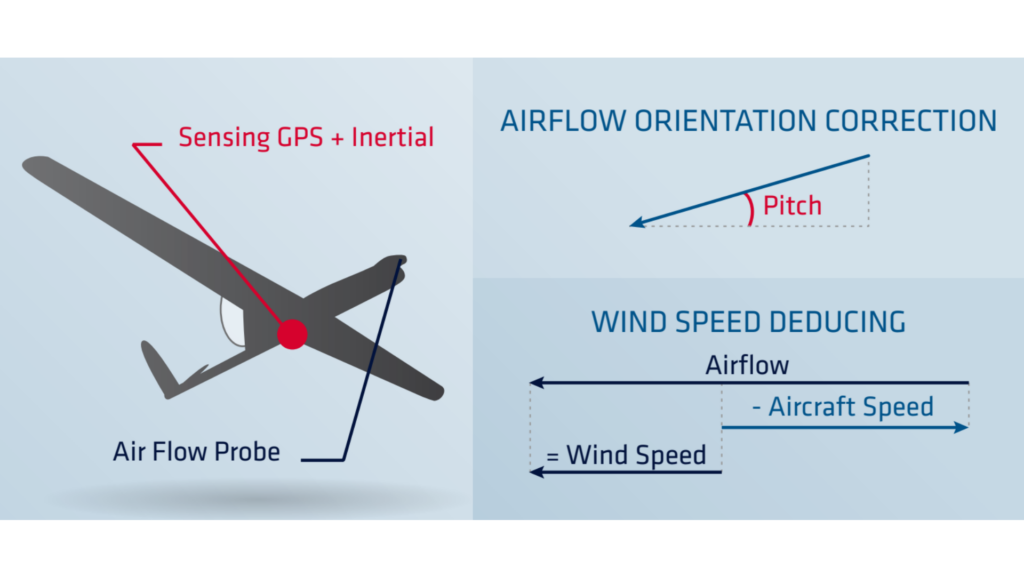
No entanto, o cálculo do vento em voo é desafiador porque a sonda de fluxo de ar exige compensação para o comportamento do VANT.
Portanto, a medição inercial precisa torna-se essencial para uma análise de voo exata.
A carga útil típica para este VANT é um sistema de medição meteorológica, projetado para calcular fluxos turbulentos.
Comparado a sistemas terrestres ou aeronaves, o VANT MASC é uma ferramenta econômica e valiosa para pesquisas como a avaliação de locais para usinas de energia eólica em terrenos complexos.
Cálculo da velocidade do vento “durante o voo”
O cálculo do vento em voo apresenta desafios porque a sonda de fluxo de ar embarcada exige compensação para o comportamento do UAV. Além disso, a subtração da velocidade terrestre e da atitude do UAV do vetor de fluxo de ar calcula a velocidade e a direção do vento. Assim, uma unidade de medida inercial precisa torna-se essencial para uma análise precisa do voo do UAV.
Nosso Ellipse-N: o INS miniatura auxiliado por GPS
Turbulence plays an important role in the transport and exchange of energy in the lower atmosphere.
A high data rate is required to record these very fast fluctuations in the wind speed. “We were looking for a precise inertial measurement unit. Required specifications were an accuracy in attitude angles of <1°, and a high data output rate” declares Uwe Putze, Dr.-Ing. at the Eberhard Karls Universität Tübingen.
As the unit had to be mounted in a small unmanned aerial vehicle, small size and low weight were also important for the project. “The Ellipse-N was selected because it fulfills all the requirements and provides a unique balance of accuracy, size and weight”, adds the Project Engineer.
Compacto e leve, o Ellipse-N oferece mais do que medição de atitude e proa (heading). Ele funde dados inerciais com informações de GPS e sensor de pressão para fornecer uma posição robusta e maior precisão de altitude.
O relatório que demonstra a calibração dinâmica do sensor em toda a faixa de temperatura deu à equipe ainda mais confiança de que o sistema atenderia às especificações anunciadas.
Dados de alta qualidade do Ellipse-N
O Ellipse-N integrou-se perfeitamente ao computador de medição embarcado por meio de uma interface serial. Além disso, essa conexão fluida permitiu a transmissão eficiente de dados.
Enquanto a sonda de fluxo de ar media a velocidade do ar e os ângulos de incidência, o Ellipse-N registrava a posição do VANT (UAV), a velocidade no solo e os ângulos de atitude. Além disso, o computador armazenava os dados brutos para uso posterior. Um link de telemetria também permitia a exibição em tempo real na estação terrestre.
Ao utilizar este sensor, o sistema mediu a velocidade do vento com precisão de ±0,5 m/s em todos os três eixos. Além disso, registrou a variação de velocidade de até 20 Hz, enquanto a taxa de saída de 200 Hz eliminou a necessidade de interpolação.
Conheça o nosso Ellipse-N
O Ellipse-N é um Sistema de Navegação Inercial (INS) RTK compacto e de alto desempenho com um receptor GNSS de banda dupla e quatro constelações integrado. Ele fornece roll, pitch, heading e heave, bem como uma posição GNSS centimétrica.
O sensor Ellipse-N funciona melhor em ambientes dinâmicos e condições GNSS adversas. Além disso, ele também funciona em aplicações dinâmicas mais baixas com heading magnético.

Solicitar um orçamento para o Ellipse-N
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Como controlar os atrasos na transmissão de dados nas operações com UAVs?
O controle dos atrasos de saída nas operações de UAVs é essencial para garantir um desempenho ágil, uma navegação precisa e uma comunicação eficaz, especialmente em aplicações de defesa ou de missão crítica.
A latência de saída é um aspecto importante em aplicações de controle em tempo real, nas quais uma latência de saída mais elevada pode prejudicar o desempenho dos circuitos de controle. Nosso software embarcado “ INS ” foi projetado para minimizar a latência de saída: assim que os dados dos sensores são amostrados, o Filtro de Kalman Estendido (EKF) realiza cálculos de pequeno porte e de tempo constante antes que as saídas sejam geradas. Normalmente, o atraso observado na saída é inferior a um milissegundo.
A latência de processamento deve ser somada à latência de transmissão de dados para se obter o atraso total. Essa latência de transmissão varia de uma interface para outra. Por exemplo, uma mensagem de 50 bytes enviada por uma interface UART a 115.200 bps levará 4 ms para ser totalmente transmitida. Considere taxas de transmissão mais altas para minimizar a latência de saída.
Os VANTs usam GPS?
Veículos Aéreos Não Tripulados (VANTs), comumente conhecidos como drones, normalmente utilizam a tecnologia do Sistema de Posicionamento Global (GPS) para navegação e posicionamento.
O GPS é um componente essencial do sistema de navegação de um VANT, fornecendo dados de localização em tempo real que permitem ao drone determinar sua posição com precisão e executar várias tarefas.
Nos últimos anos, este termo foi substituído por um novo, GNSS (Global Navigation Satellite System). GNSS refere-se à categoria geral de sistemas de navegação por satélite, que engloba GPS e vários outros sistemas. Em contraste, o GPS é um tipo específico de GNSS desenvolvido pelos Estados Unidos.
O que é geofencing para UAVs?
O geofencing de UAVs é uma barreira virtual que define limites geográficos específicos dentro dos quais um veículo aéreo não tripulado (UAV) pode operar.
Essa tecnologia desempenha um papel fundamental no aprimoramento da segurança, da proteção e da conformidade das operações com drones, especialmente em áreas onde as atividades de voo possam representar riscos para pessoas, bens ou no espaço aéreo restrito.
Em setores como serviços de entrega, construção civil e agricultura, o geofencing ajuda a garantir que os drones operem em áreas seguras e dentro da legalidade, evitando possíveis conflitos e aumentando a eficiência operacional.
As autoridades policiais e os serviços de emergência podem utilizar o geofencing para gerenciar as operações de UAVs durante eventos públicos ou situações de emergência, garantindo que os drones não entrem em áreas sensíveis.
O geofencing pode ser utilizado para proteger a vida selvagem e os recursos naturais, restringindo o acesso de drones a determinados habitats ou áreas de conservação.
O que é uma carga útil?
A carga útil refere-se a qualquer equipamento, dispositivo ou material que um veículo (drone, embarcação… ) transporta para cumprir sua finalidade específica, além das funções básicas. A carga útil é distinta dos componentes necessários para o funcionamento do veículo, como seus motores, bateria e estrutura.
Exemplos de cargas úteis:
- Câmeras: câmeras de alta resolução, câmeras termográficas...
- Sensores: LiDAR, sensores hiperespectrais, sensores químicos…
- Equipamentos de comunicação: rádios, repetidores de sinal…
- Instrumentos científicos: sensores meteorológicos, amostradores de ar…
- Outros equipamentos especializados
