Мотоцикли « roll » та аналіз прискорення з нахилом
Швидкість мотоцикла, поздовжнє прискорення та кут нахилу (moto roll).
«Їм подобається компактний розмір Ellipse-N та вражаюча надійність визначення координат у поєднанні з протоколом зв'язку CAN та хорошою точністю навіть в умовах вібрації». | Ашиш С., директор Zen Microsystems
Випробування шин
Якість і характеристики шин є найважливішими складовими безпечної поведінки та комфорту мотоцикла. Виробники двоколісної техніки ретельно вивчають характеристики шин при виборі постачальників.
Індійська компанія-виробник шин звернулася до Zen Microsystems для перевірки зчеплення своїх шин, а також можливостей проходження поворотів у порівнянні з шинами лідерів ринку.
Zen Microsystems — відомий індійський дистриб'ютор випробувального обладнання. Компанія провела повний аналіз шин за допомогою системи орієнтації та визначення heading (AHRS) Ellipse-A від SBG Systems.
Результати тестування
Випробування проходили на гоночному треку. Команда Zen Microsystems встановила Ellipse-A, підключений до реєстратора даних CAN із вбудованим GNSS-приймачем.
Мотоцикл спочатку було оснащено шинами клієнта компанії Zen, а потім — шинами лідера ринку для порівняльного аналізу. В обох випробуваннях використовувалося одне й те саме випробувальне обладнання для вимірювання швидкості, поперечного прискорення та кута нахилу мотоцикла (bike roll).
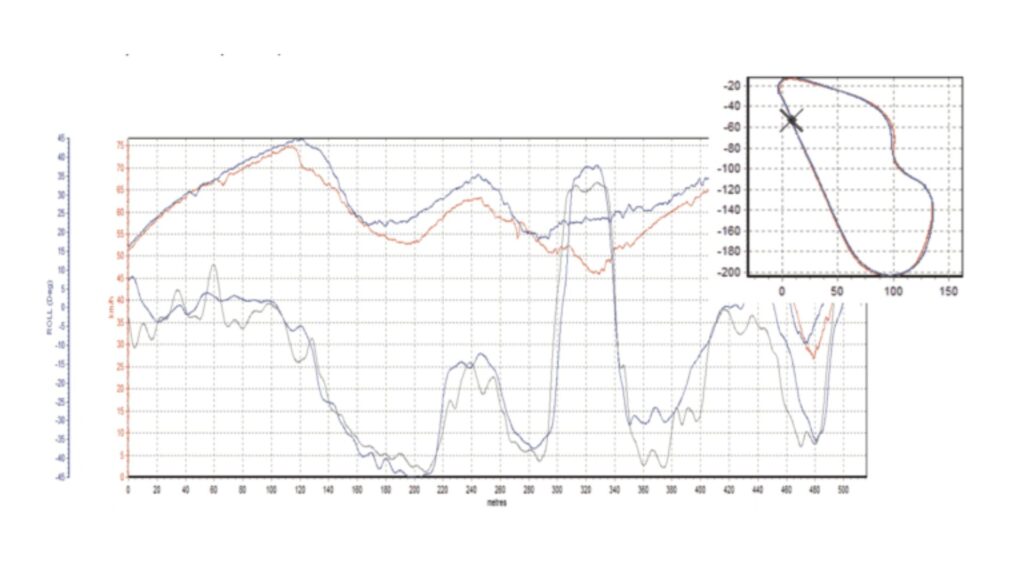
Аналіз показав, що на одній і тій самій повороті (вигині) при більшій швидкості шини клієнта компанії Zen Microsystems забезпечували більшу поворотність мотоцикла roll під час проходження поворотів, а також більші поперечні прискорення, що свідчить про кращу зчепність шин з дорогою (Higher Road Grip).
AHRS проти INS з вбудованим GNSS-приймачем
Цей комплексний аналіз став вирішальним для клієнта, який зміг довести високу якість своєї продукції виробнику двоколісної техніки.
Використовувана для випробувань AHRS-система Ellipse-A є надзвичайно надійним мініатюрним інерціальним датчиком, який забезпечує дані roll, pitch та магнітного heading завдяки вбудованому розширеному фільтру Калмана (EKF).
AHRS ретельно відкалібрована за температурою та динамікою на предмет зміщення, неспівос тощо. Оскільки простір на мотоциклі для тестового обладнання обмежений, Ашиш Самант, директор Zen Microsystems, порекомендував своєму клієнту Ellipse-N — універсальну мініатюрну систему INS/GNSS від SBG Systems.
Ellipse-N — це мініатюрна інерціальна навігаційна система, яка інтегрує приймач L1 GNSS і поєднує позицію з інерціальними даними для плавної траєкторії навіть під час перебоїв, які можуть виникнути поблизу дерев, будівель тощо.
Після цього успішного тесту клієнт Zen Microsystems обрав Ellipse-N.
Ellipse-N
Ellipse-N — це компактна та високопродуктивна RTK інерціальна навігаційна система (INS) з інтегрованим дводіапазонним чотирьохсузірним приймачем GNSS. Вона забезпечує вимірювання roll, pitch, heading та heave, а також сантиметрову точність позиціонування GNSS.
Датчик Ellipse-N демонструє найкращі результати в динамічних середовищах та складних умовах GNSS. Крім того, він працює в додатках із меншою динамікою, використовуючи магнітний heading.

Запитати ціну на Ellipse-N
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо програм, які ми презентуємо. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
