Analisi dell'accelerazione in curva e in rettilineo delle motociclette
Velocità della moto, accelerazione laterale e angolo di piega (moto roll).
"Apprezzano le dimensioni compatte di Ellipse-N e l'impressionante robustezza della posizione abbinata al protocollo di comunicazione CAN e alla buona precisione anche in condizioni di vibrazione." | Ashish S., Direttore di Zen Microsystems
Prove sugli pneumatici
La qualità e le prestazioni dei pneumatici sono componenti cruciali per la sicurezza di guida e il comfort della moto. I produttori di veicoli a due ruote esaminano attentamente le prestazioni dei pneumatici quando selezionano i loro fornitori.
Un'azienda produttrice di pneumatici indiana ha contattato Zen Microsystems per testare la buona aderenza dei propri pneumatici e le capacità in curva rispetto ai pneumatici leader di mercato.
Zen Microsystems è un rinomato distributore indiano di apparecchiature di collaudo. L'azienda ha fornito un'analisi completa dei pneumatici utilizzando il sistema AHRS (Attitude and Heading Reference System) Ellipse-A di SBG Systems.
Risultati dei test
Il test si è svolto su un circuito di guida. Il team di Zen Microsystems ha installato l'Ellipse-A collegata a un data logger CAN con ricevitore GPS integrato.
La moto è stata equipaggiata con gli pneumatici del cliente Zen e, successivamente, con quelli del leader di mercato, ai fini di un’analisi comparativa. Per entrambe le prove è stata utilizzata la stessa attrezzatura di prova per rilevare la velocità, l’accelerazione laterale e l’angolo di inclinazione della moto (rollio).
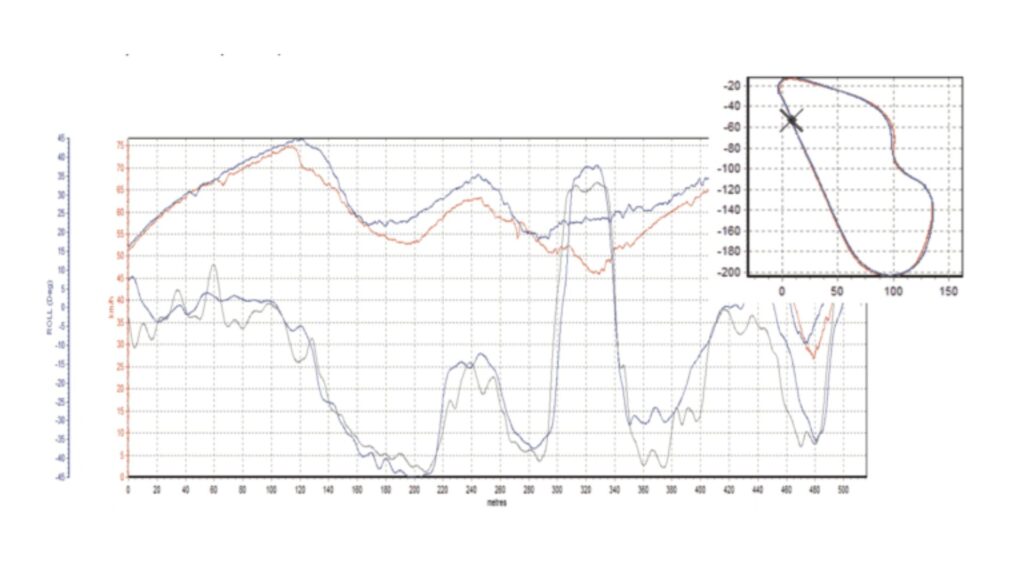
L'analisi ha dimostrato che, a parità di curva, a velocità più elevate, gli pneumatici dei clienti di Zen Microsystems consentivano un maggiore rotolamento della moto in curva e accelerazioni laterali più elevate, il che si traduce in una maggiore aderenza degli pneumatici alla strada (maggiore aderenza al fondo stradale).
AHRS vs INS con ricevitore GNSS integrato
Questa analisi completa è stata determinante per il cliente, che ha potuto dimostrare l'alta qualità dei suoi prodotti al produttore di veicoli a due ruote.
L'Ellipse-A AHRS utilizzato per il test è un sensore inerziale miniaturizzato altamente robusto che fornisce rollio, beccheggio e rotta magnetica grazie al filtro di Kalman esteso (EKF) integrato.
L'AHRS è ampiamente calibrato in temperatura e dinamica per bias, disallineamento, ecc. Dato che lo spazio è limitato su una moto per l'attrezzatura di test, Ashish Samant, Direttore di Zen Microsystems, ha raccomandato al suo cliente l'Ellipse-N, l'INS/GNSS miniaturizzato all-in-one di SBG Systems.
L'Ellipse-N è un sistema di navigazione inerziale miniaturizzato che integra un ricevitore GNSS L1 e fonde la posizione con i dati inerziali per una traiettoria fluida anche durante le interruzioni che potrebbero verificarsi vicino ad alberi, edifici, ecc.
Dopo questo test di successo, il cliente di Zen Microsystems ha scelto l'Ellipse-N.
Ellipse-N
Ellipse-N è un sistema di navigazione inerziale RTK (INS) compatto e ad alte prestazioni con un ricevitore GNSS integrato Dual band, Quad Constellations. Fornisce rollio, beccheggio, direzione e heave, nonché una posizione GNSS centimetrica.
Il sensore Ellipse-N offre prestazioni ottimali in ambienti dinamici e in condizioni GNSS difficili. Inoltre, funziona anche in applicazioni meno dinamiche utilizzando la direzione magnetica.

Richiedi un preventivo per Ellipse-N
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
