Carro de corrida autônomo
A AMZ escolheu o INS Ellipse-N, pequeno e leve, para movimento, sincronização de equipamentos e análise da dinâmica do veículo.
“Precisávamos de um Sistema de Navegação Inercial robusto e de alta qualidade que facilitasse a tarefa de fusão de sensores, com um LiDAR por exemplo.” | Miguel de la Iglesia Valls, membro da equipe
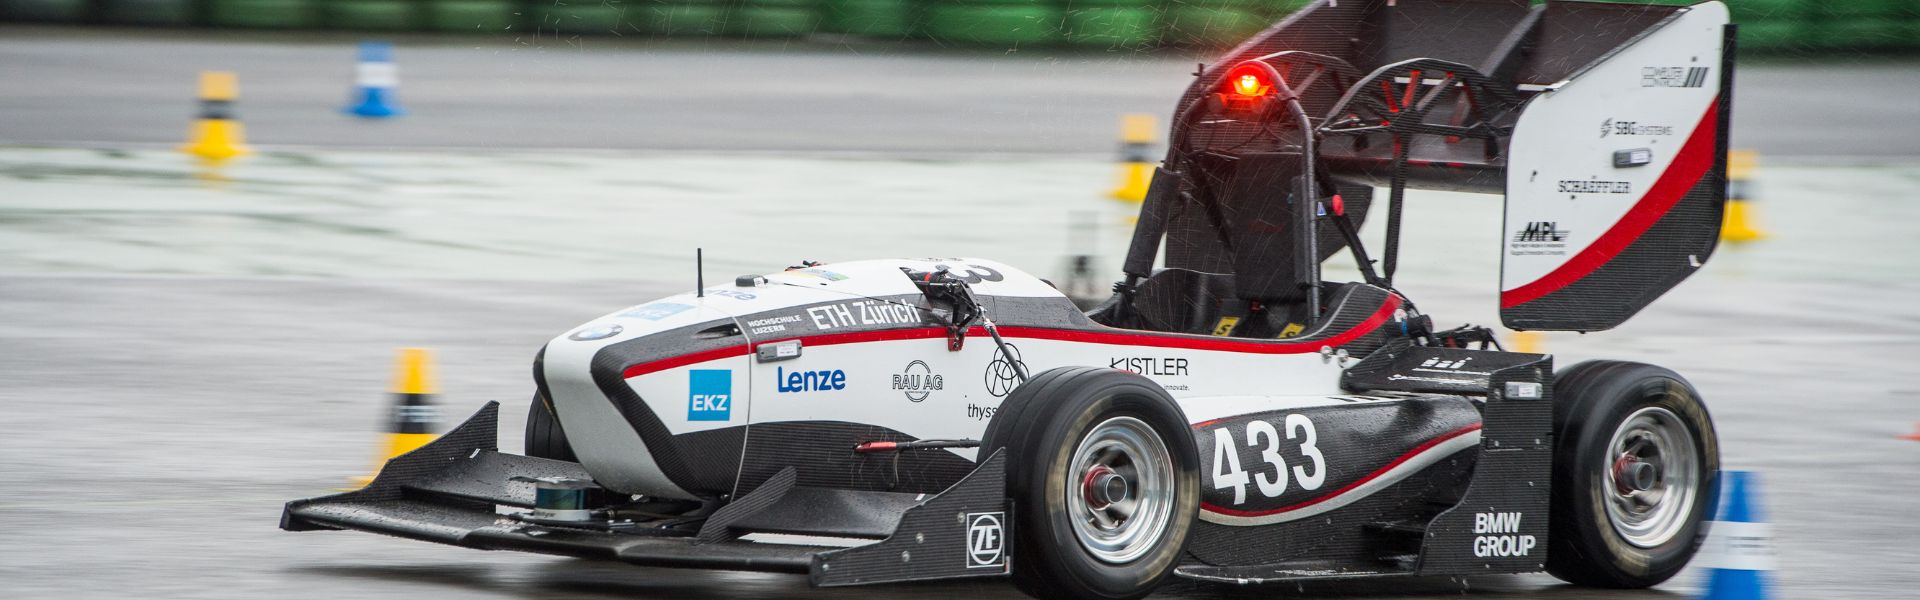
IMU e GPS, partes essenciais do carro autônomo
Pela primeira vez na história, a Formula Student Germany introduziu uma categoria sem motorista, onde os carros de corrida precisavam ser adaptados para dirigir sem qualquer intervenção humana.
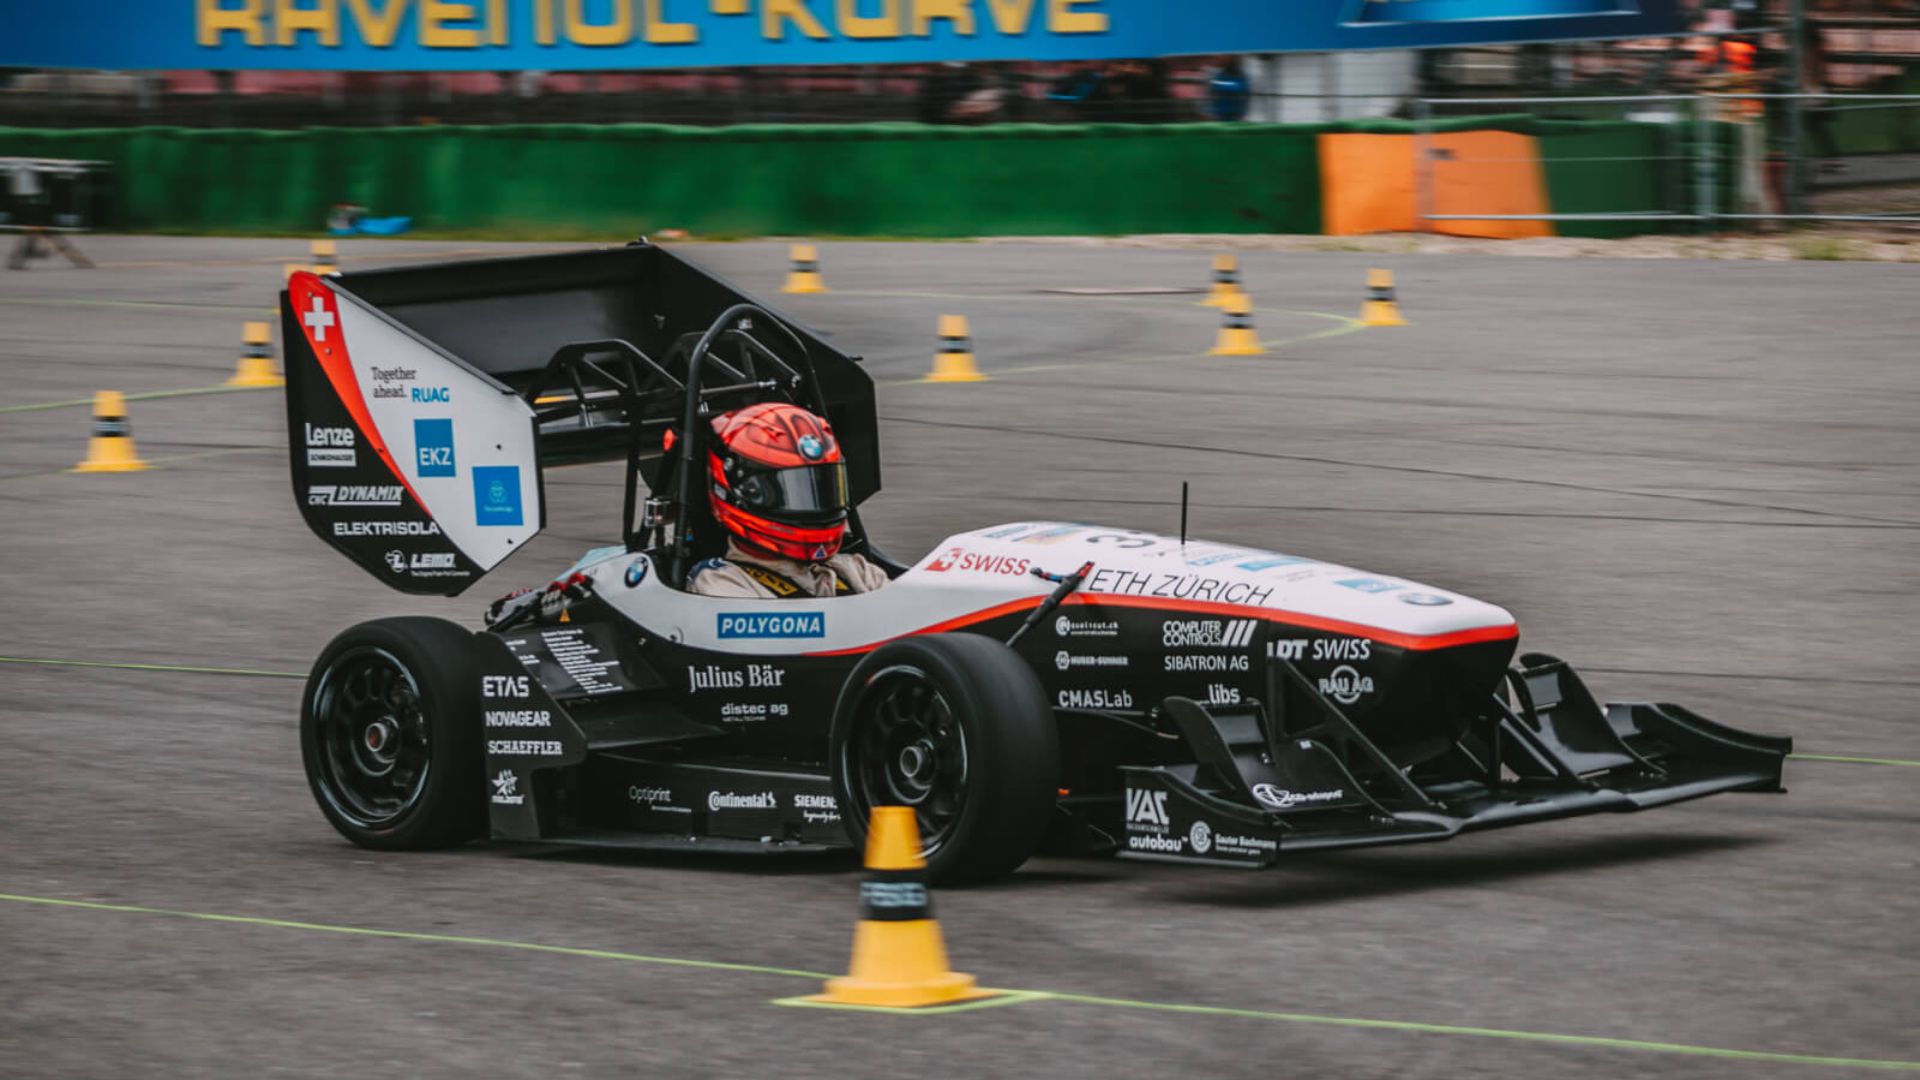
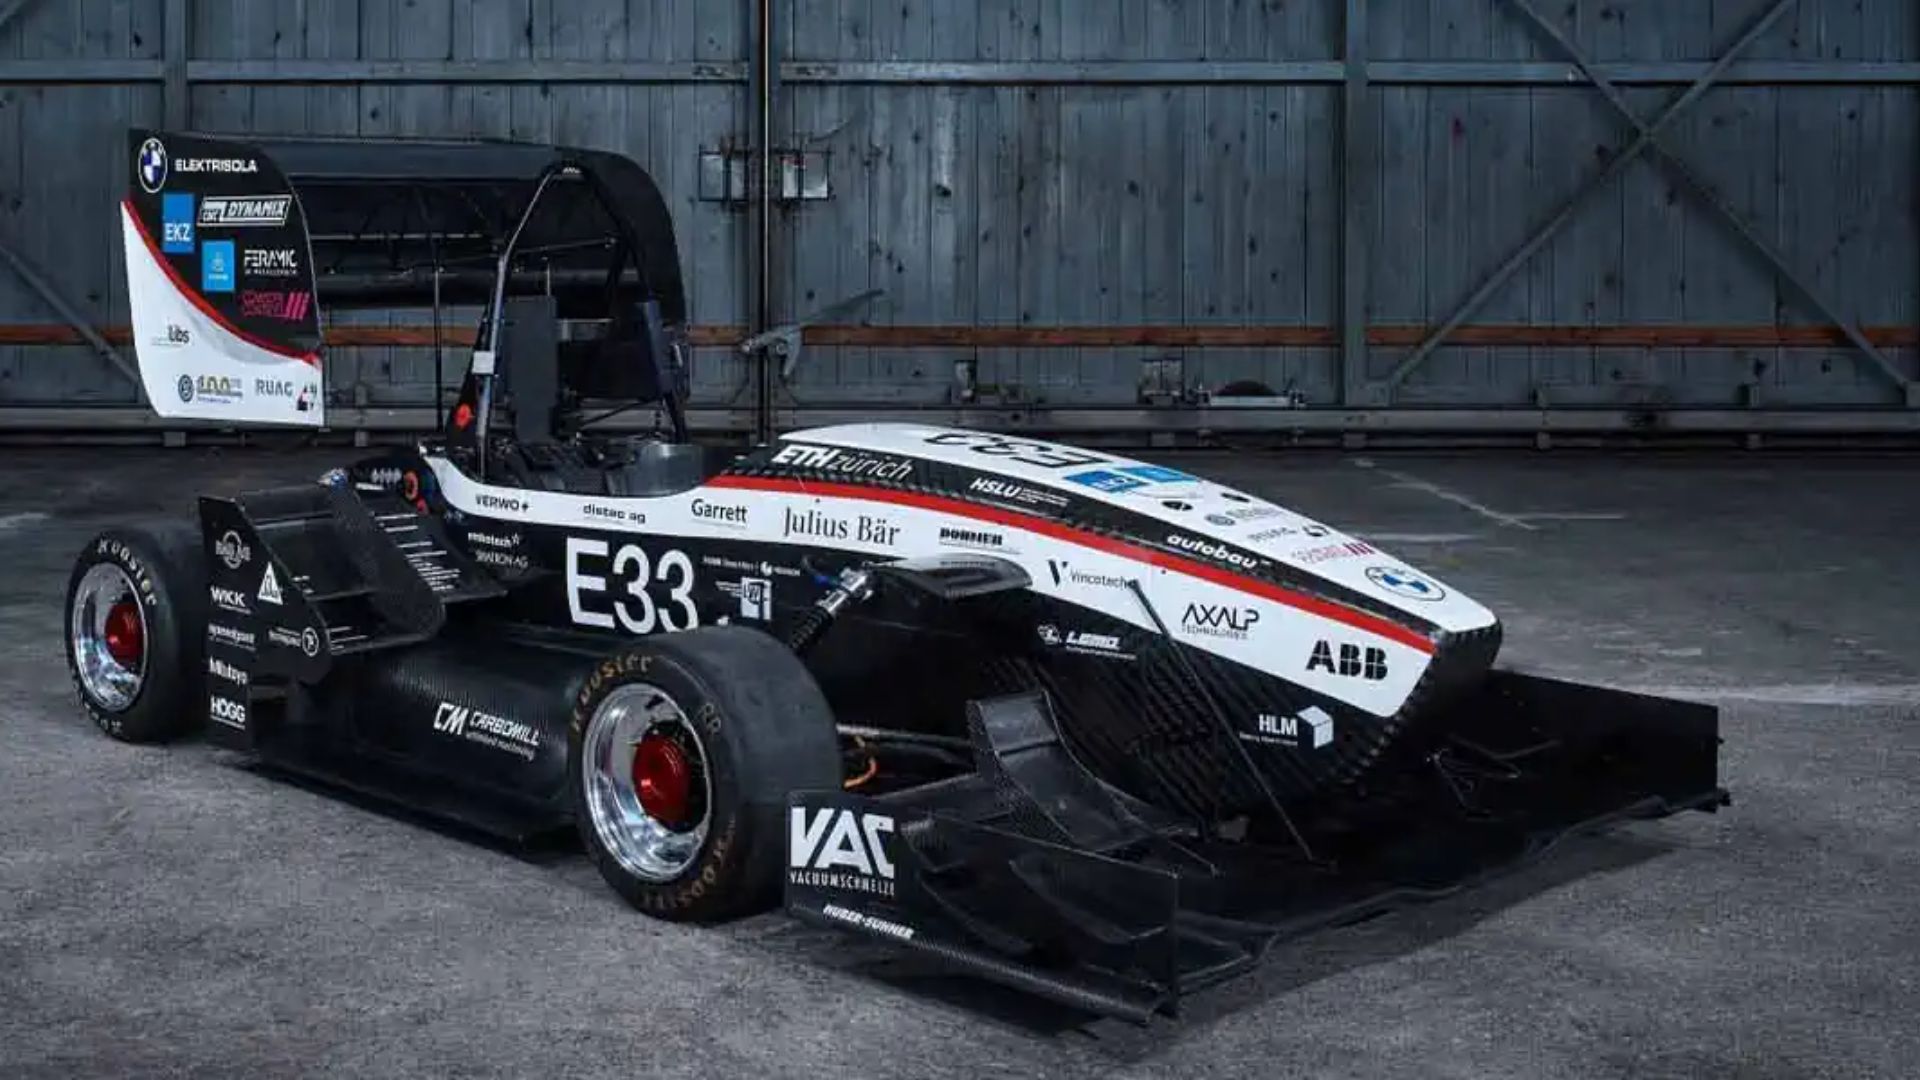
A AMZ decidiu aceitar o desafio e preparou o “flüela”, seu carro utilizado para competições desde 2015, para ser autônomo. Para a equipe AMZ, ao projetar um veículo sem motorista, a IMU e o GPS são partes fundamentais do conjunto de sensores.
Ellipse-N, o INS/GNSS usado pela AMZ Racing
Pequeno e leve, o SBG Ellipse-N é o mais preciso de sua categoria e o mais fácil de interagir, segundo a equipe AMZ. A equipe também se surpreendeu com a qualidade dos dados de posição gerados. O Ellipse-N faz a fusão de dados inerciais e informações de posição para garantir uma trajetória contínua, mesmo em caso de falha do GNSS.
Utilizado em condições extremamente severas
Segundo a equipe AMZ, foi uma temporada de testes difícil, com dias muito quentes, dias extremamente chuvosos, muitas vibrações, montagem, desmontagem, conexões e desconexões. O sensor nunca falhou. Todos os sensores inerciais da SBG passam por calibração dinâmica e de temperatura (-40° a 80°C) para garantir um comportamento constante em qualquer condição.
O sucesso da AMZ
A equipe obteve as seguintes colocações:
- primeiro lugar no skidpad (capacidade de fazer curvas em regime permanente o mais rápido possível)
- primeiro lugar no trackdrive (corrida em pista desconhecida sinalizada com cones)
- segundo lugar na aceleração (mede a capacidade do carro de acelerar rapidamente).
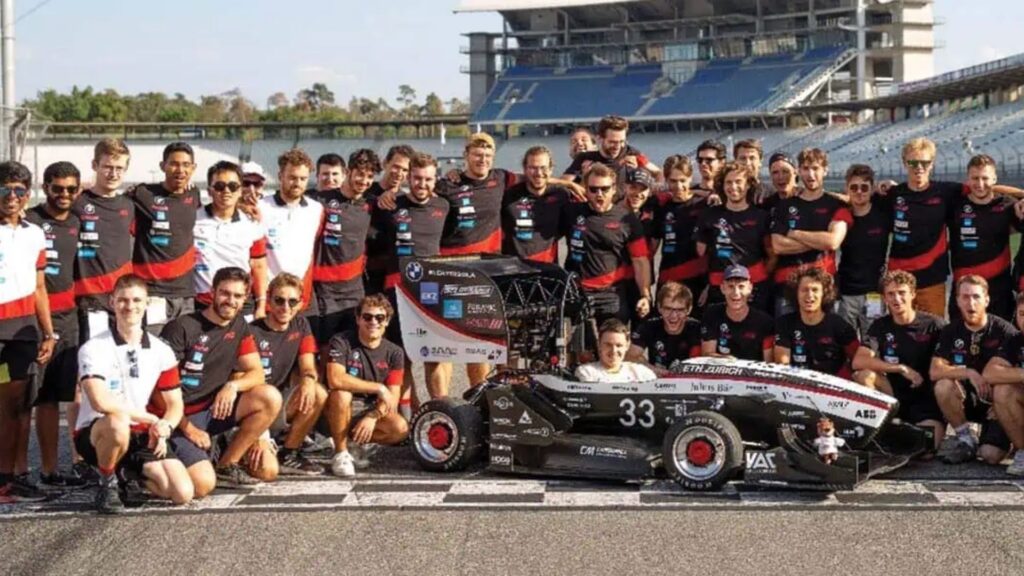
O evento geral inclui disciplinas estáticas nas quais a equipe também obteve bons resultados: primeiro lugar em projeto de engenharia e custos, segundo lugar em projeto autônomo e terceiro lugar na apresentação do plano de negócios.
Ellipse-N, o INS/GNSS miniatura robusto
O SBG Ellipse-N oferece 0,1° em Roll e Pitch (Rolagem e Arfagem), 0,5° em Heading baseado em GPS e posição GNSS com precisão de metros (constelações GPS + GLONASS neste caso).
“Ficamos impressionados com a qualidade dos giroscópios. Ninguém na nossa equipe nem na nossa universidade conseguia acreditar no nível tão baixo de desvio (drift) que estáíamos registrando”, afirma o Sr. De la Iglesia Valls. A equipe AMZ também ficou maravilhada com a qualidade dos dados de posição de saída.
O Ellipse-N integra um receptor GNSS e faz a fusão de dados inerciais com informações de posição em tempo real para manter uma trajetória contínua mesmo em caso de perda de sinal GNSS.
Algoritmos adicionais também foram desenvolvidos para aplicações terrestres para aprimorar ainda mais o desempenho e a robustez do sensor inercial. A robustez é umaquelas características que você só nota quando ela faz falta.
De acordo com a equipe AMZ, foi uma temporada de testes rigorosa com dias muito quentes, dias de chuva extrema, muitas vibrações, montagens, desmontagens, conexões e desconexões. O sensor nunca apresentou falhas.
Essa confiabilidade também se deve à ampla calibração de fábrica. Cada sensor inercial da SBG é calibrado em termos de dinâmica e temperatura; os vieses dos giroscópios, acelerômetros e magnetômetros do Ellipse-N são corrigidos e calibrados de -40° a 80°C para garantir um comportamento constante sob quaisquer condições.
Ellipse-N
O Ellipse-N é um Sistema de Navegação Inercial RTK compacto e de alto desempenho, equipado com um receptor GNSS integrado de banda dupla e quatro constelações. Além disso, fornece roll, pitch, heading, heave e posicionamento GNSS com precisão centimétrica.
O sensor Ellipse-N é adequado para ambientes dinâmicos e condições severas de GNSS. Ele também opera com eficácia em aplicações de menor dinâmica utilizando o heading magnético.

Solicitar um orçamento para o Ellipse-N
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
