自律走行レーシングカー
AMZ社は、モーション、機器の同期、および車両の動的解析のために、軽量かつ小型のEllipse-N INSを選択しました。
“例えばLiDARとのセンサーフュージョン作業を容易にしてくれる、堅牢でハイエンドな慣性航法システムが必要でした。” | Miguel de la Iglesia Valls、チームメンバー
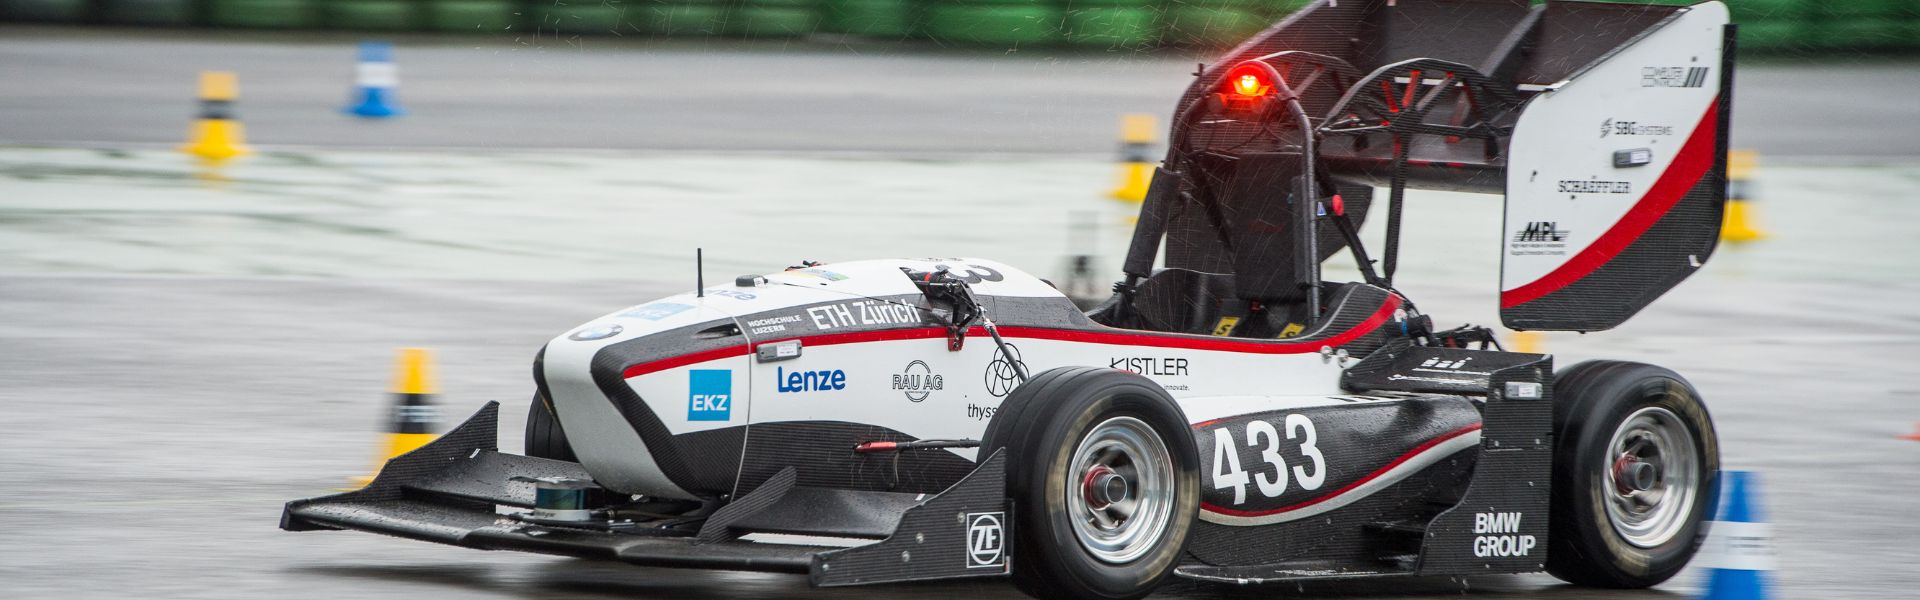
自動運転車の核心部分であるIMUとGPS
Formula Student Germanyは、人間が一切介入せずに走行するようにレースカーを適応させなければならない、ドライバーレスのカテゴリーを初めて導入しました。
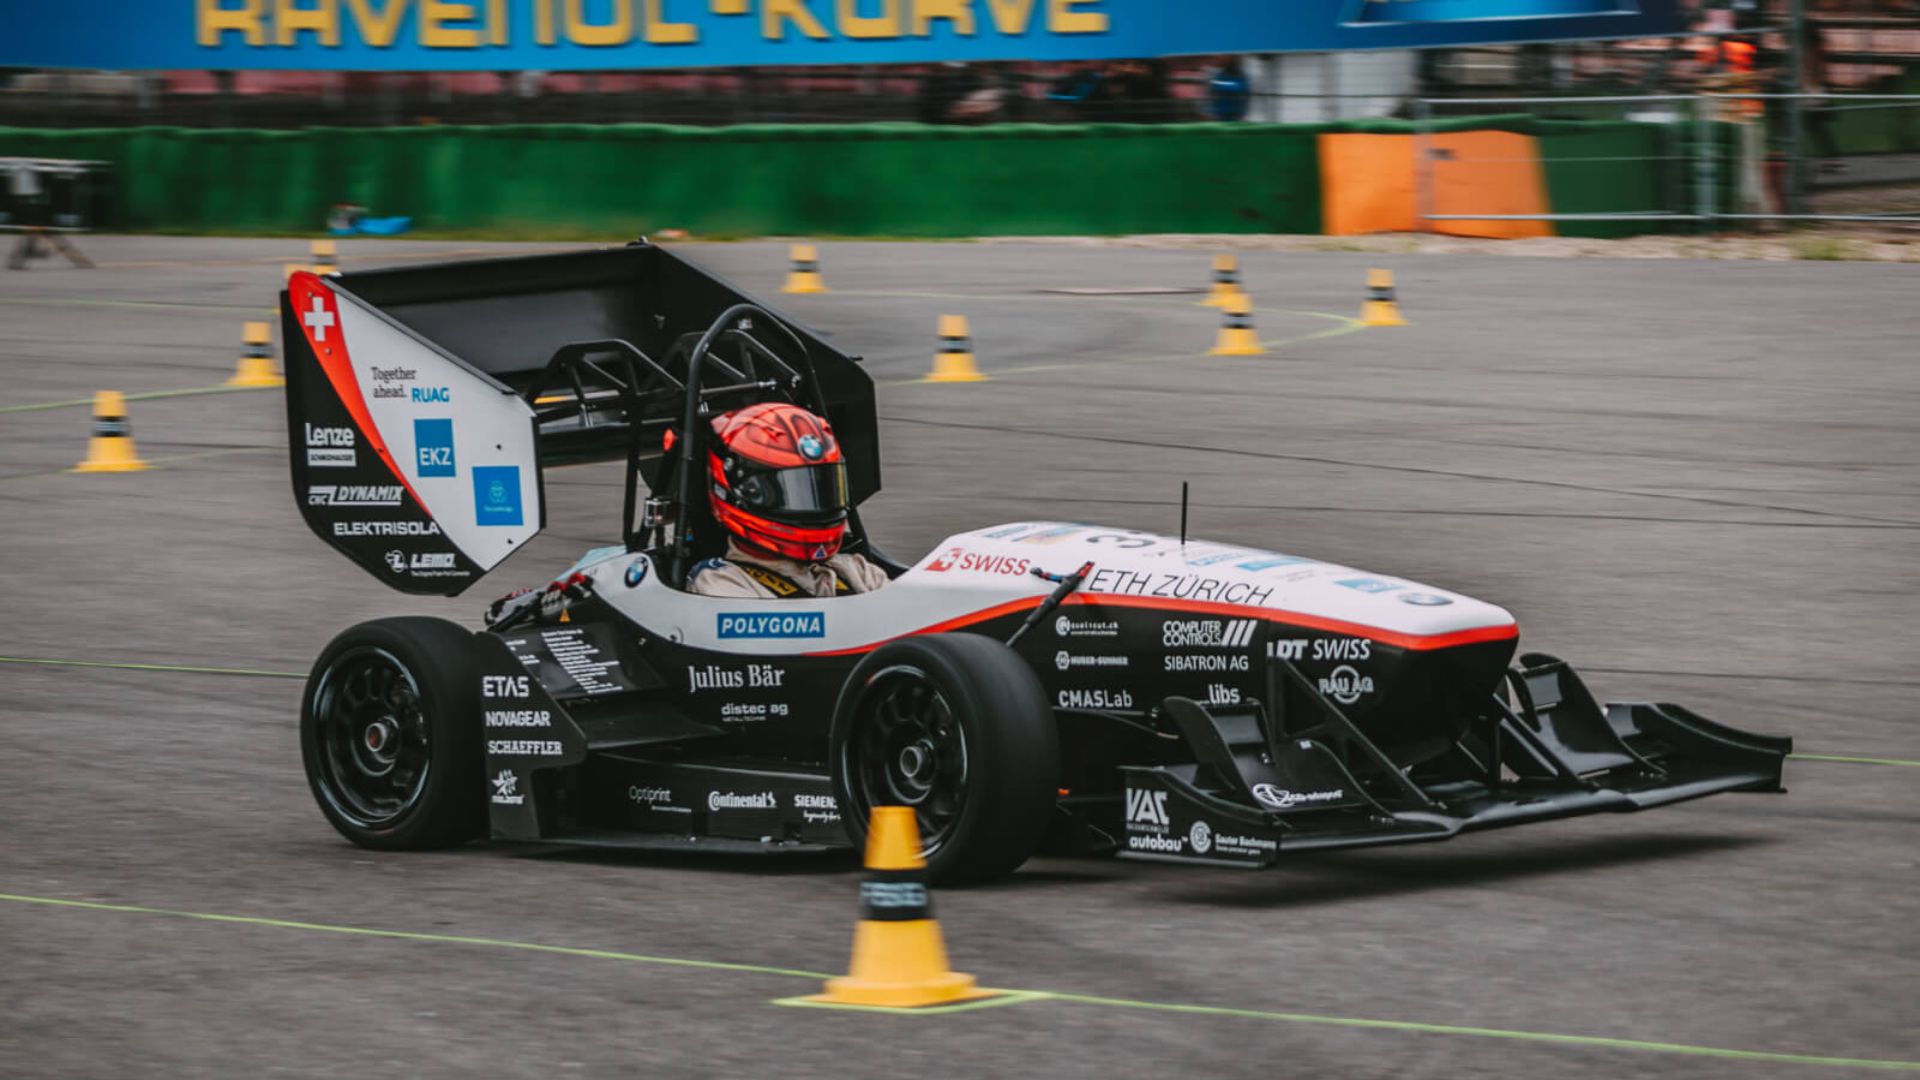
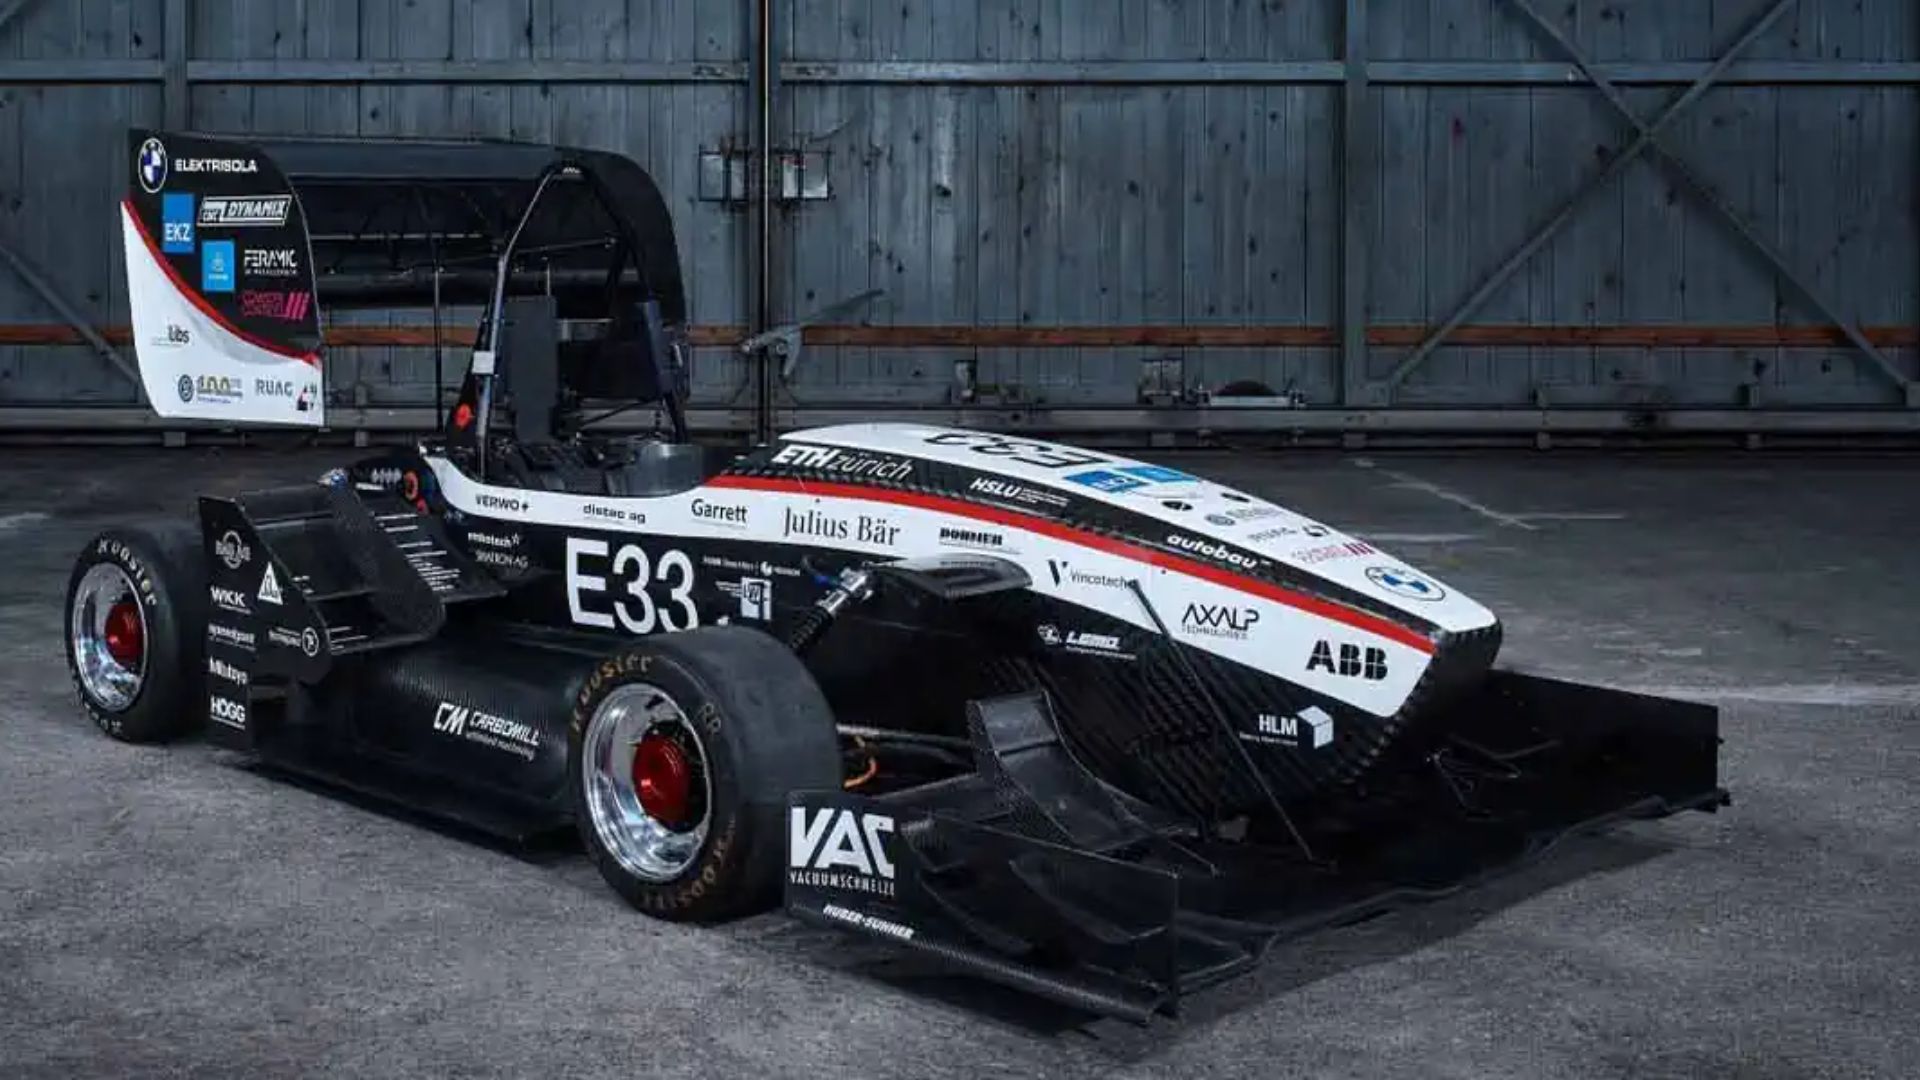
AMZはこの挑戦を受けることを決意し、2015年から競技に使用している車「flüela」をドライバーレス仕様に準備しました。AMZチームにとって、ドライバーレス車両を設計する際、IMUとGPSはセンサーフリートの核心部分となります。
AMZ Racingで使用されているINS/GNSS、Ellipse-N
軽量かつ小型であるSBGのEllipse-Nは、そのカテゴリの中で最も高精度であり、インターフェースの接続も最も容易であるとAMZチームは述べています。チームはまた、出力される位置データの品質にも驚嘆しました。Ellipse-Nは、慣性データと位置情報を融合させ、GNSSが途絶えた場合でも連続的な軌跡を実現します。
極めて過酷な条件下で使用される
AMZチームによると、非常に暑い日、極端に雨の多い日、激しい振動、取り付け、取り外し、プラグの抜き差しが繰り返される過酷なテストシーズンだったとのことです。センサーが故障することは一度もありませんでした。SBGのすべての慣性センサーは、あらゆる条件下で一貫した挙動を維持できるよう、動的特性および温度特性(-40°〜80°C)の校正が施されています。
AMZの成功
チームはなんとか次のような体制を整えることができた:
- まずスキッドパッド(定常状態で可能な限り高速に旋回する能力)において
- まずはトラックドライブ(コーンでマークされた未知のコースでのレース)で、
- 加速性能で2位(車がどれだけ速く加速できるかを測る指標)。
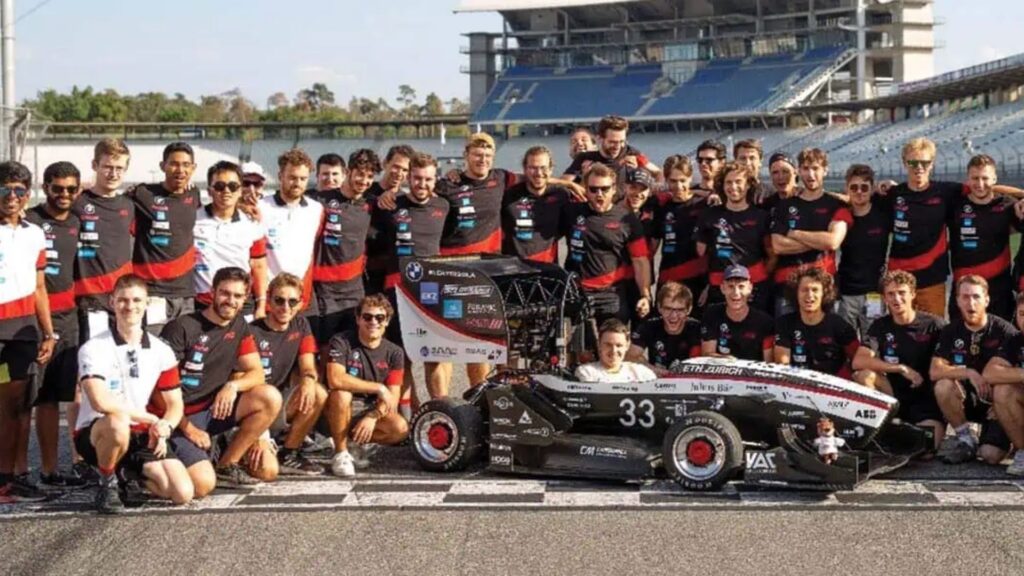
大会全体では、静的競技も行われ、当チームはこれらの種目でも好成績を収めました。具体的には、エンジニアリング設計およびコスト部門で1位、自律走行設計部門で2位、ビジネスプラン発表部門で3位となりました。
頑丈なミニチュアINS/GNSS、Ellipse-N
SBG Ellipse-Nは、0.1°のロールおよびピッチ、0.5°のGPSベースの方位(ヘディング)、およびメートル精度のGNSS位置(この場合はGPS + GLONASSコンステレーション)を提供します。
「ジャイロスコープの品質には驚かされました。チームの誰も、大学の誰も、私たちが経験しているわずかなドリフト量を信じられませんでした」とDe la Iglesia Valls氏は述べています。AMZチームはまた、出力される位置データの品質にも驚嘆しました。
Ellipse-NはGNSS受信機を内蔵しており、慣性データと位置情報をリアルタイムで融合させることで、GNSSが途絶えた場合でも連続的な軌跡を実現します。
また、陸上用途向けに追加のアルゴリズムが開発されており、慣性センサーの性能と堅牢性がさらに向上しています。堅牢性とは、それが失われて初めてその重要性に気づくものの1つです。
AMZチームによると、非常に暑い日、極端に雨の多い日、激しい振動、取り付け、取り外し、プラグの抜き差しが繰り返される過酷なテストシーズンだったとのことです。センサーが故障することは一度もありませんでした。
この信頼性は、徹底的な工場校正にも起因しています。SBGのすべての慣性センサーは動的特性と温度特性の校正を受けており、Ellipse-Nのジャイロスコープ、加速度計、および磁気センサーのバイアスは、あらゆる条件下で一貫した挙動を示すよう-40°〜80°Cの範囲で補正および校正されています。
Ellipse-N
Ellipse-Nは、デュアルバンド、4測地系対応のGNSS受信機を内蔵した、コンパクトかつ高性能なRTK慣性航法システムです。さらに、ロール、ピッチ、方位、ヒーブ、およびセンチメートル精度のGNSS測位を提供します。
Ellipse-Nセンサーは、動的な環境や過酷なGNSS環境に適しています。また、磁気方位を使用する低ダイナミックアプリケーションでも効果的に動作します。

Ellipse-Nの見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
