Auto da corsa autonoma
AMZ ha scelto l'INS Ellipse-N, leggero e di piccole dimensioni, per il movimento, la sincronizzazione delle apparecchiature e l'analisi della dinamica del veicolo.
“Avevamo bisogno di un sistema di navigazione inerziale di fascia alta robusto che facilitasse il compito della fusione dei sensori, ad esempio con un LiDAR.” | Miguel de la Iglesia Valls, membro del team
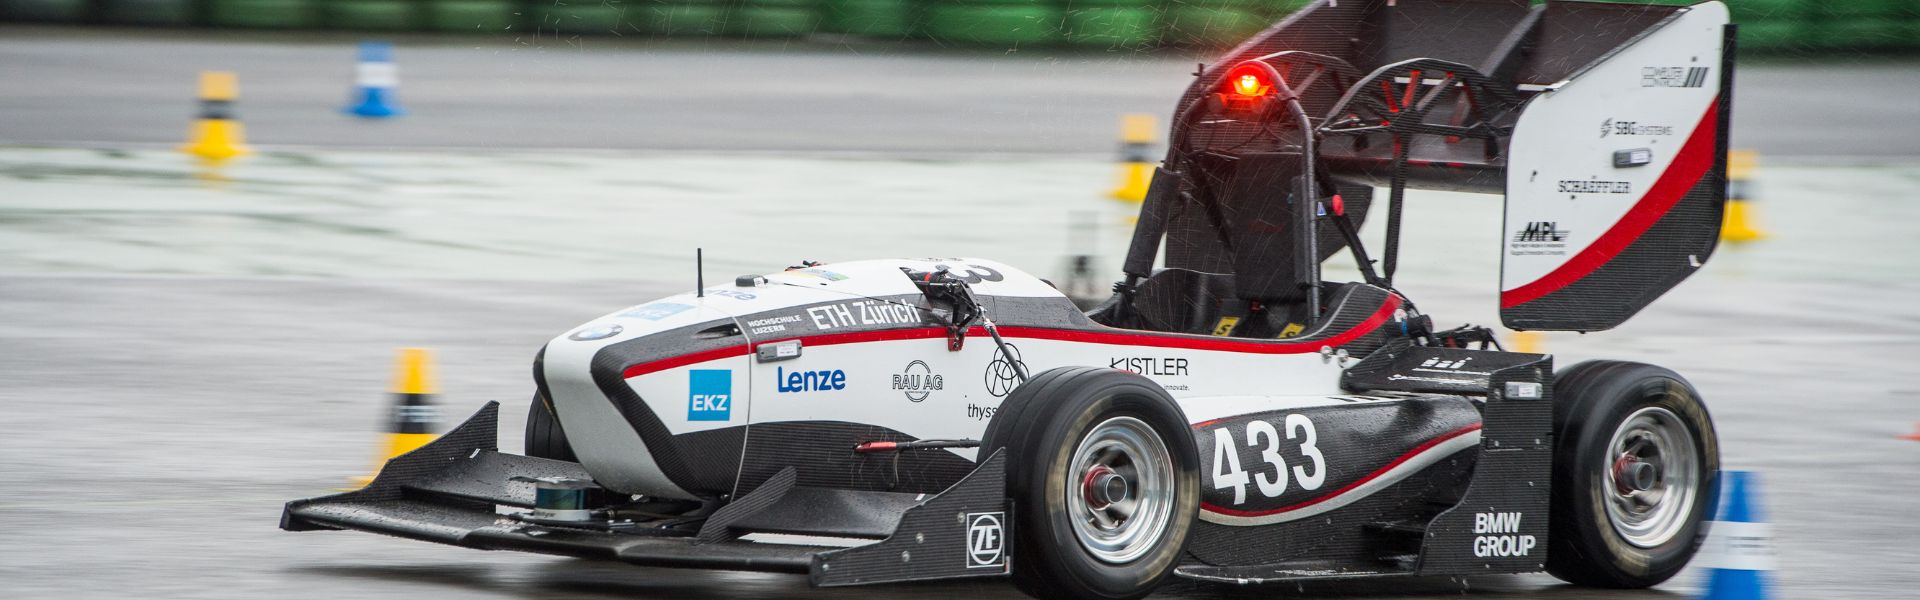
IMU e GPS, parti fondamentali dell'auto autonoma
Per la prima volta in assoluto, Formula Student Germany ha introdotto una categoria senza conducente (driverless), in cui le auto da corsa dovevano essere adattate per guidare senza alcun intervento umano.
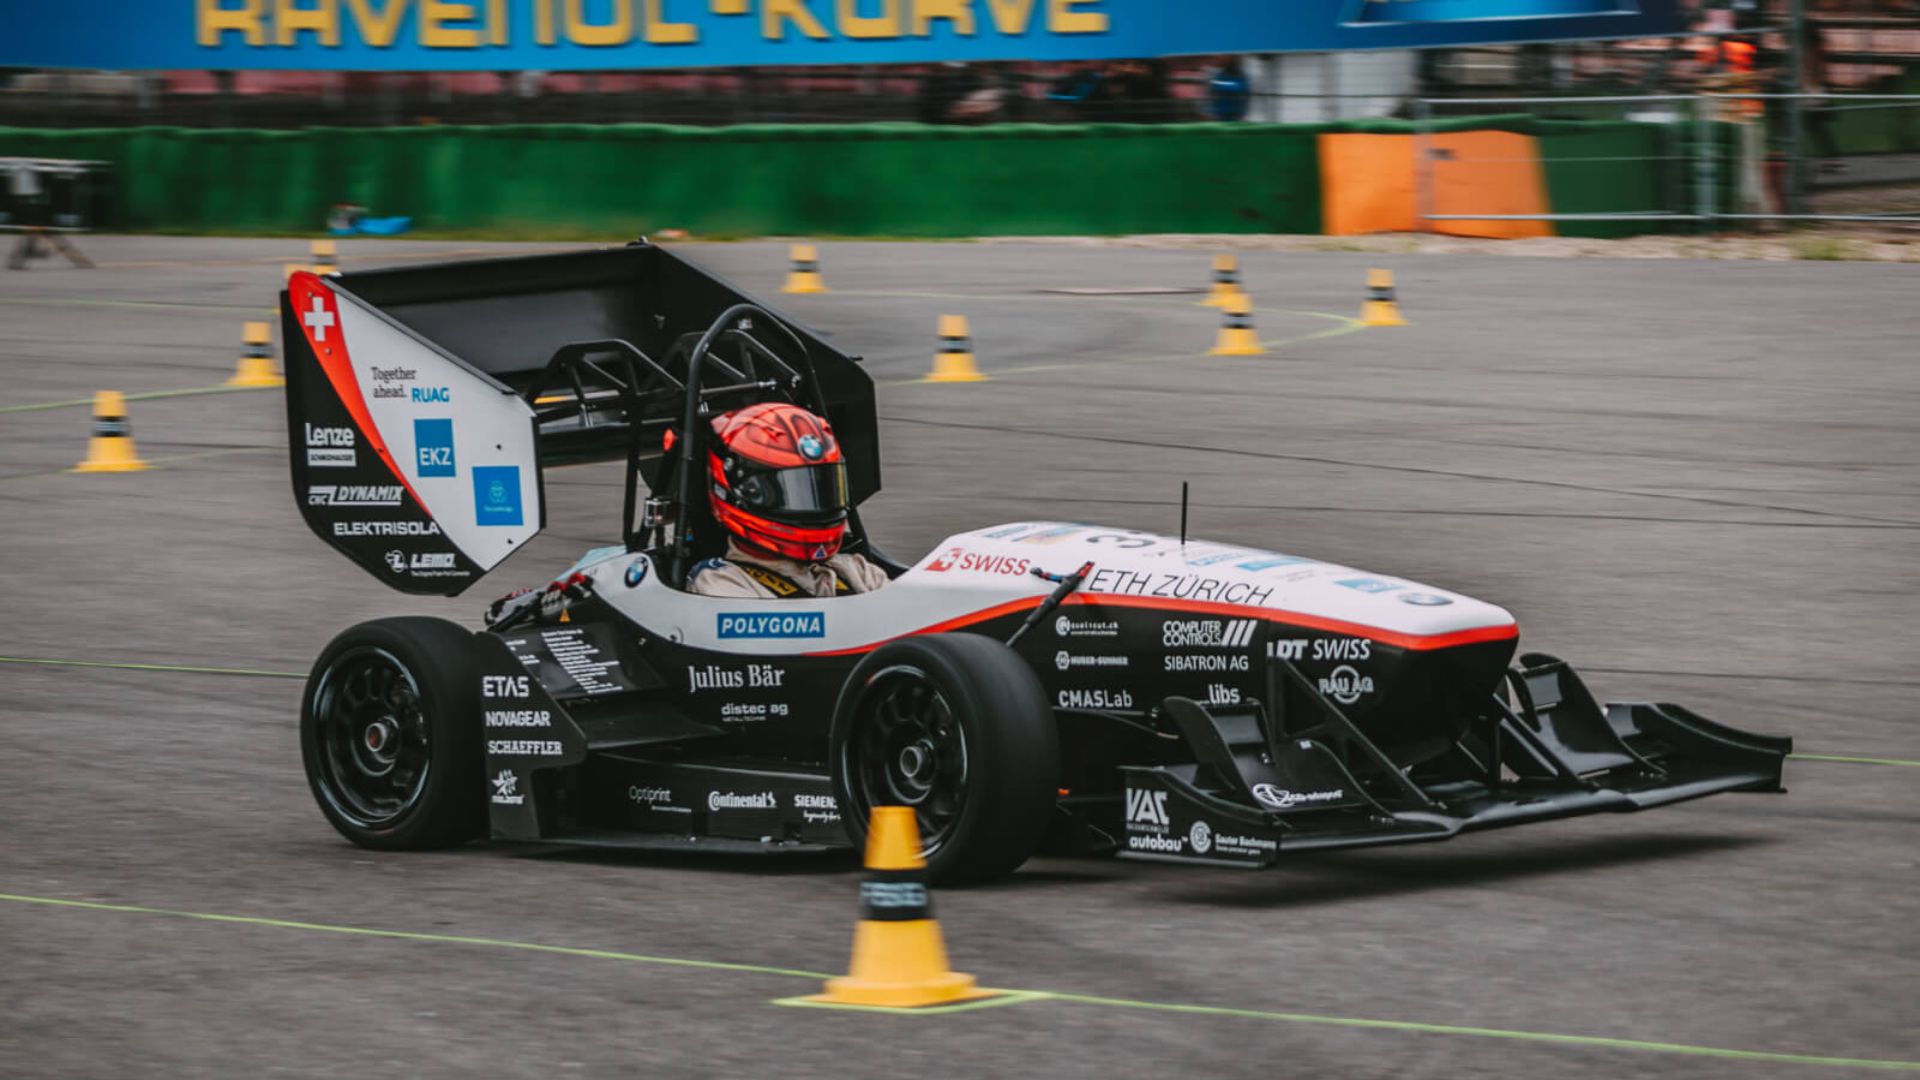
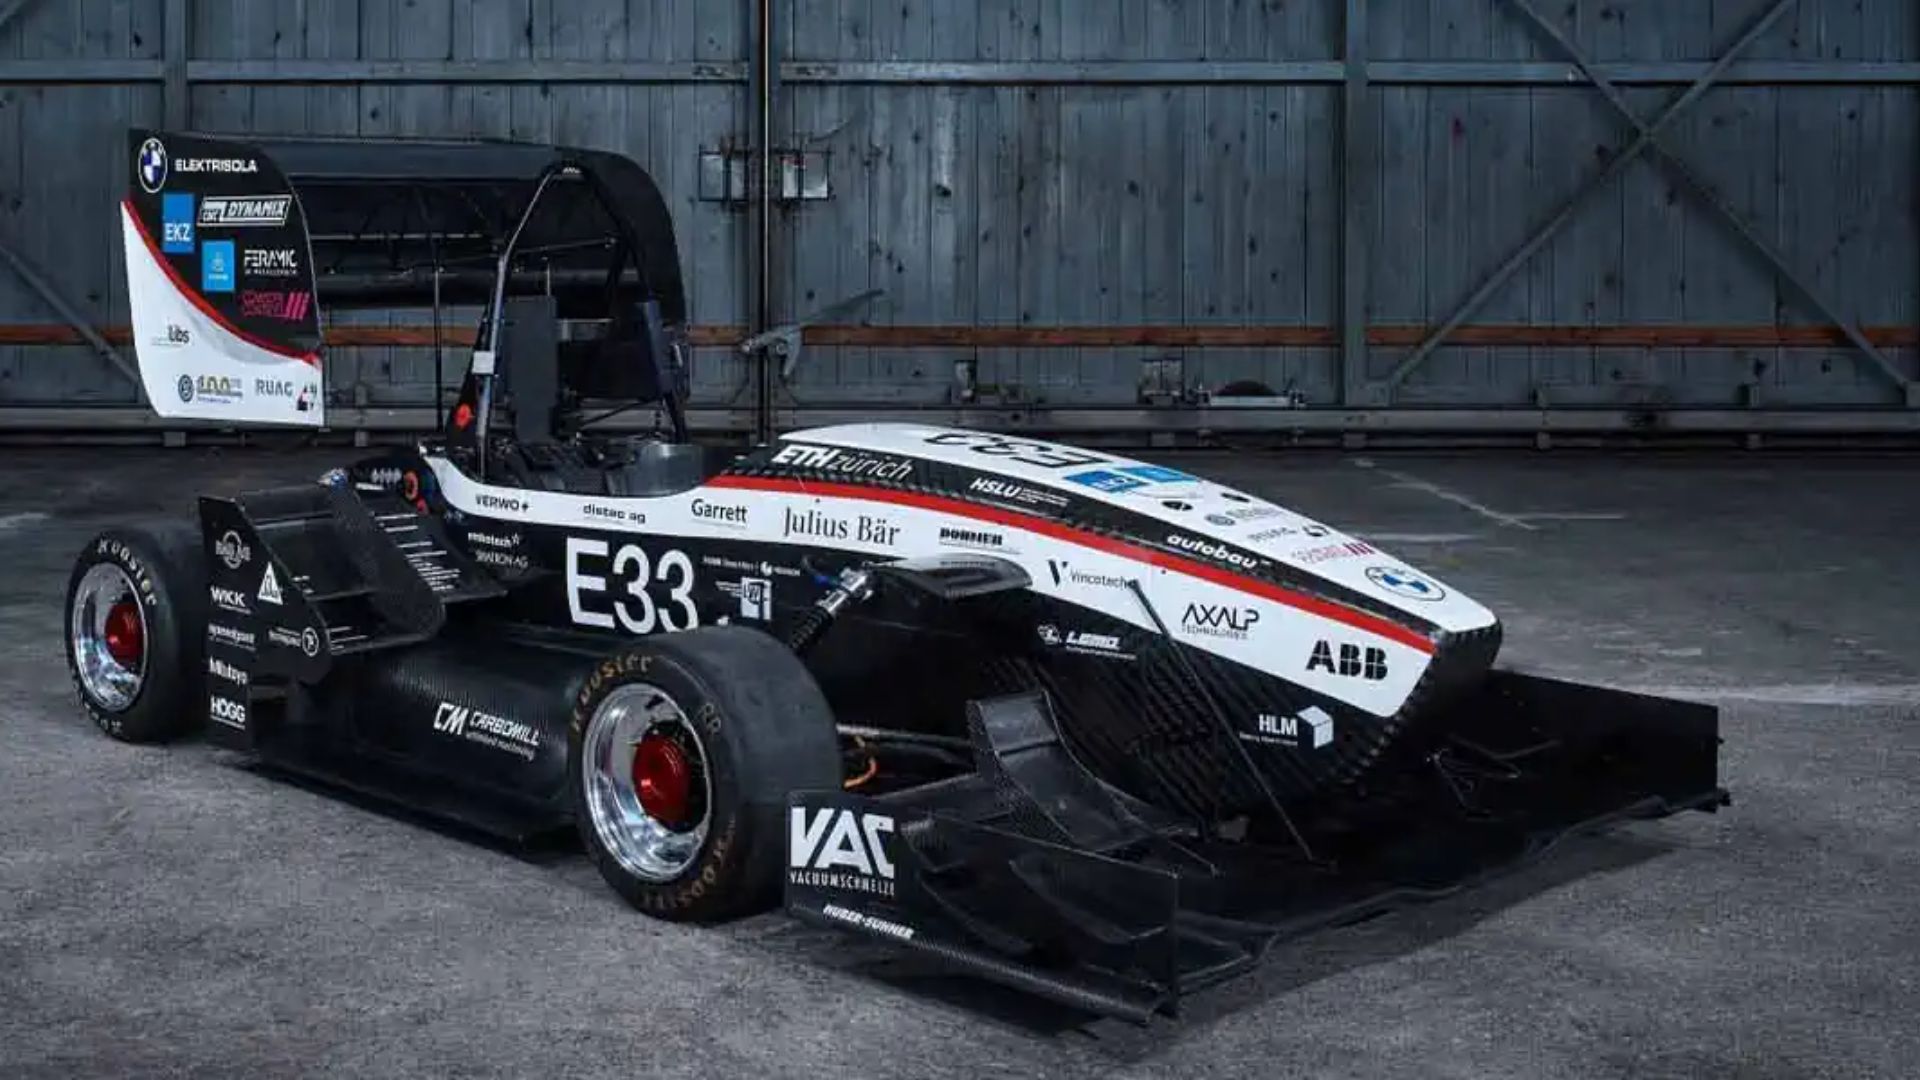
AMZ ha deciso di raccogliere la sfida, preparando "flüela", la sua vettura utilizzata per le competizioni dal 2015, per renderla autonoma. Per il team AMZ, durante la progettazione di un veicolo a guida autonoma, l'IMU e il GPS sono una parte fondamentale della suite di sensori.
Ellipse-N, l'INS/GNSS utilizzato da AMZ Racing
Leggero e compatto, l'SBG Ellipse-N è il più preciso della sua categoria e il più semplice da interfacciare, secondo il team AMZ. Il team è rimasto inoltre sbalordito dalla qualità dei dati di posizione in uscita. L'Ellipse-N fonde i dati inerziali e le informazioni sulla posizione per garantire una traiettoria continua anche in caso di interruzione del segnale GNSS.
Utilizzato in condizioni estremamente difficili
Secondo il team AMZ, è stata una stagione di test impegnativa, caratterizzata da giornate caldissime, giornate estremamente piovose, molte vibrazioni, montaggi, smontaggi, collegamenti e scollegamenti. Il sensore non ha mai ceduto. Ogni sensore inerziale SBG è calibrato in dinamica e temperatura (da -40° a 80°C) per garantire un comportamento costante in qualsiasi condizione.
Il successo di AMZ
La squadra è riuscita a:
- prima prova sullo skidpad (capacità di effettuare una curva alla massima velocità possibile in condizioni di stabilità)
- prima prova su pista (gara su un percorso sconosciuto delimitato da coni),
- secondo posto nell'accelerazione (misura la capacità dell'auto di accelerare rapidamente).
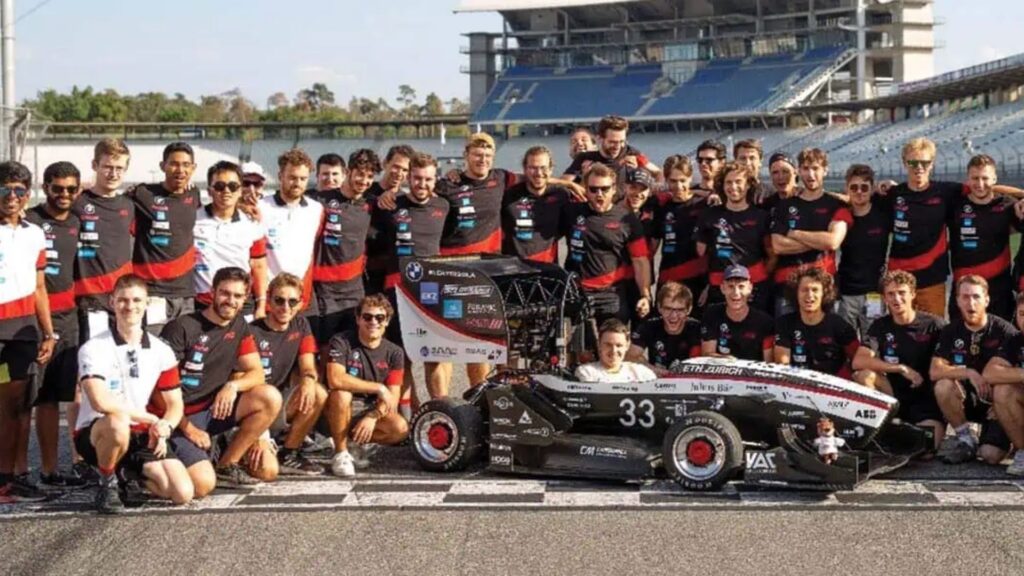
L'evento nel suo complesso comprende prove statiche in cui la squadra ha ottenuto buoni risultati: primo posto nella progettazione ingegneristica e nei costi, secondo posto nella progettazione autonoma e terzo posto nella presentazione del business plan.
Ellipse-N, l'INS/GNSS miniaturizzato e robusto
L'SBG Ellipse-N offre un rollio e un beccheggio di 0,1°, una prua basata su GPS di 0,5° e una posizione GNSS metrica (costellazioni GPS + GLONASS in questo caso).
«Siamo rimasti sbalorditi dalla qualità dei giroscopi. Nessuno nel nostro team o nella nostra università riusciva a credere alla minima deriva che staviamo riscontrando», afferma il Sig. De la Iglesia Valls. Il team AMZ è rimasto inoltre sbalordito dalla qualità dei dati di posizione in uscita.
L'Ellipse-N integra un ricevitore GNSS e fonde in tempo reale i dati inerziali e le informazioni di posizione per una traiettoria continua anche in caso di interruzione del segnale GNSS.
Sono stati inoltre sviluppati ulteriori algoritmi per le applicazioni terrestri per migliorare ulteriormente le prestazioni e la robustezza del sensore inerziale. La robustezza è una di quelle qualità che si notano solo quando mancano.
Secondo il team AMZ, è stata una stagione di test impegnativa, caratterizzata da giornate caldissime, giornate estremamente piovose, molte vibrazioni, montaggi, smontaggi, collegamenti e scollegamenti. Il sensore non ha mai ceduto.
Questa affidabilità è dovuta anche all'estesa calibrazione di fabbrica. Ogni sensore inerziale SBG è calibrato in dinamica e temperatura; le polarizzazioni dei giroscopi, degli accelerometri e dei magnetometri dell'Ellipse-N sono corrette e calibrate da -40° a 80°C per un comportamento costante in qualsiasi condizione.
Ellipse-N
L'Ellipse-N è un sistema di navigazione inerziale RTK compatto e ad alte prestazioni con ricevitore GNSS integrato a doppia banda e quadrupla costellazione. Inoltre, fornisce rollio, beccheggio, rotta, sussulto e posizionamento GNSS centimetrico.
Il sensore Ellipse-N è adatto ad ambienti dinamici e condizioni GNSS difficili. Inoltre, opera efficacemente in applicazioni a dinamica inferiore utilizzando la rotta magnetica.

Richiedi un preventivo per Ellipse-N
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
