自転車の速度世界記録が更新された
公式クロノメーターセルの位置特定に使用されたEllipse-N。
“市場で入手できる最高のINSは、SBG SYSTEMSのEllipse-Nでした。Ellipse-Nには、算出された位置、3D速度、加速度、オイラー角において高い精度が求められました。記録された結果により、走行中の自転車挙動の詳細な把握が可能になりました。” | Enginova創設者 Mr. Amerigo
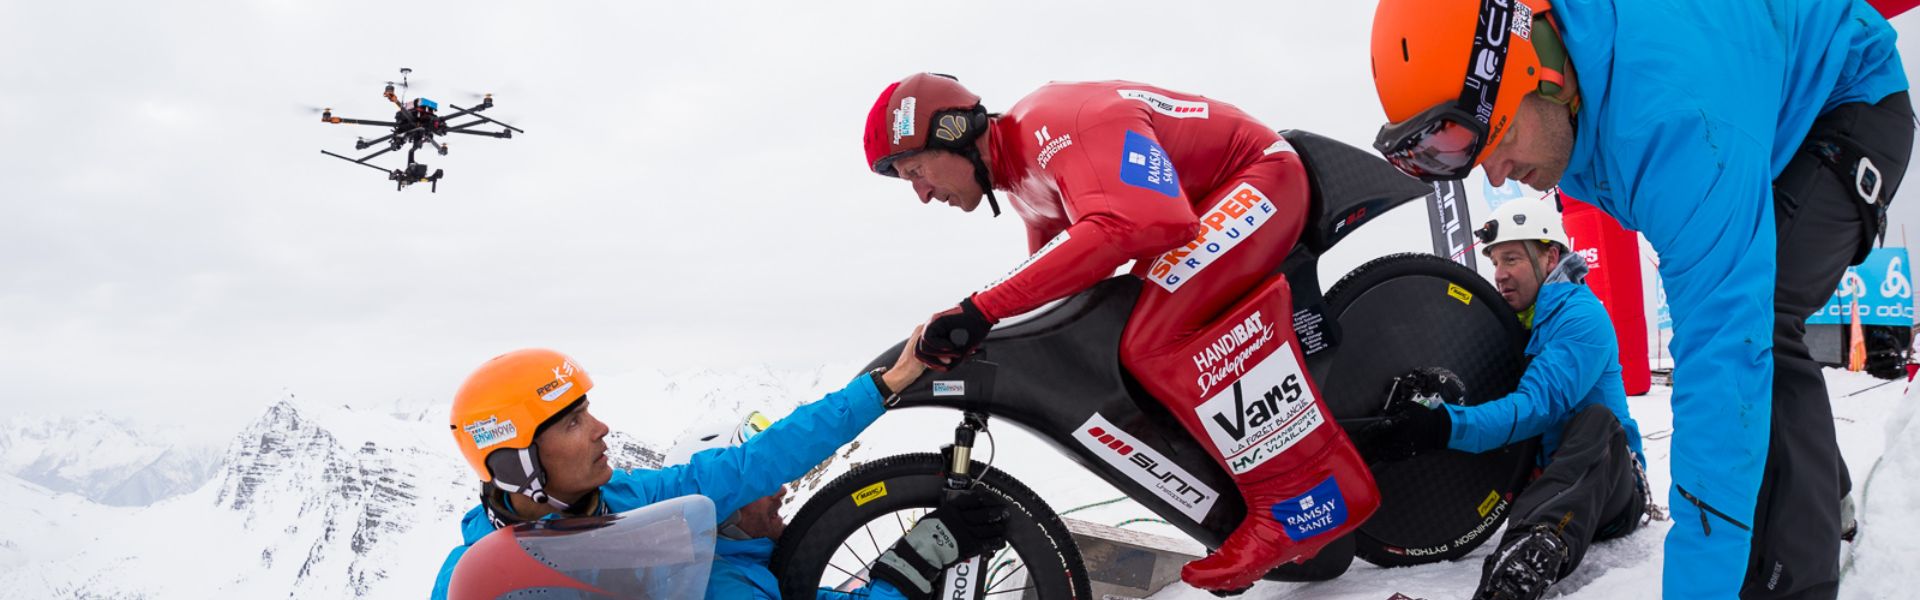
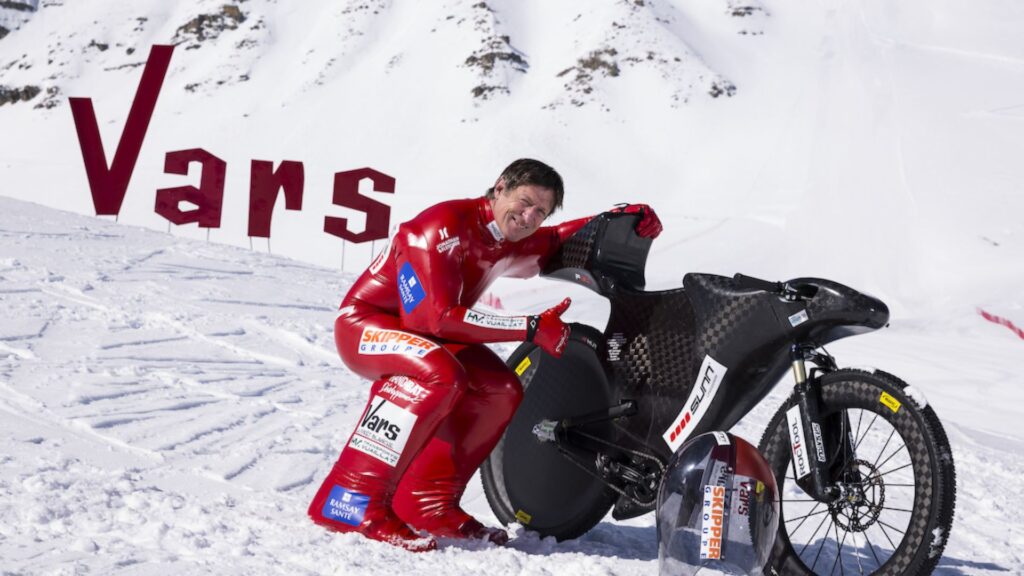
2000年、エリック・バローネはヴァール(アルプス)にある伝説的なKLスロープから滑降した最初の男性となり、時速222.22 kmの世界記録を樹立しました。
2015年3月28日午前7時30分、悪天候にもかかわらず、エリック・バローネは自転車による自身の世界速度記録を223.30 km/hで更新した!
自転車速度の世界記録に挑戦するには、寒くて風が強い日だ
午前7時30分、ヴァール地方の有名なKLスロープ「シャブリエール」の頂上から、エリック・バローネが出発した。
突風のため、バイクを出発位置に固定しておくのが困難だった。この土曜日の朝、エリック・バローネが向かい風の中をコースに挑んだ際、体感温度は-20°Cに達していた。
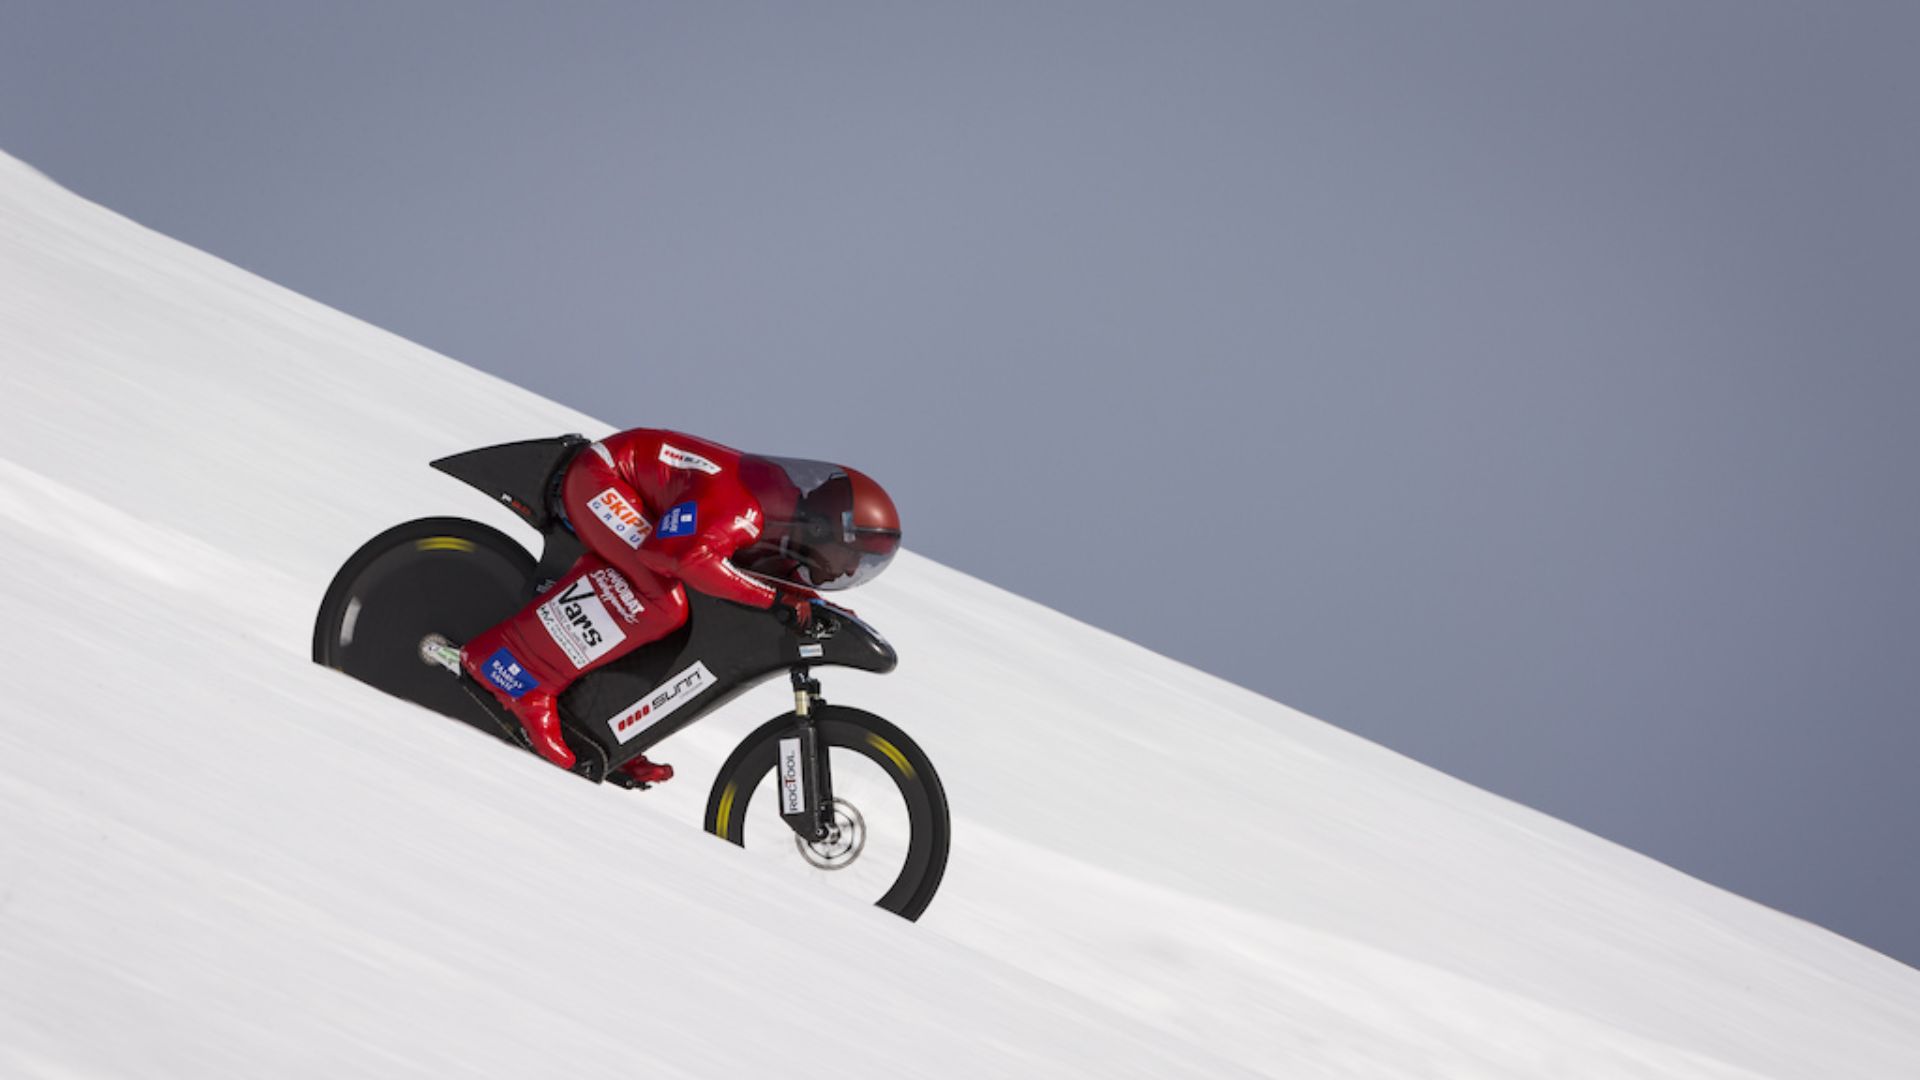
言うまでもなく、気象条件は決して理想的とは言えなかったが、エリックはバイクを巧みに操り、頂上から麓まで走りきった。
最後の500mで、エリックは特注のパワフルなバイクの性能を最大限に活かし、軌道を巧みにコントロールして、自身の世界速度記録を223.30 km/hに更新した。
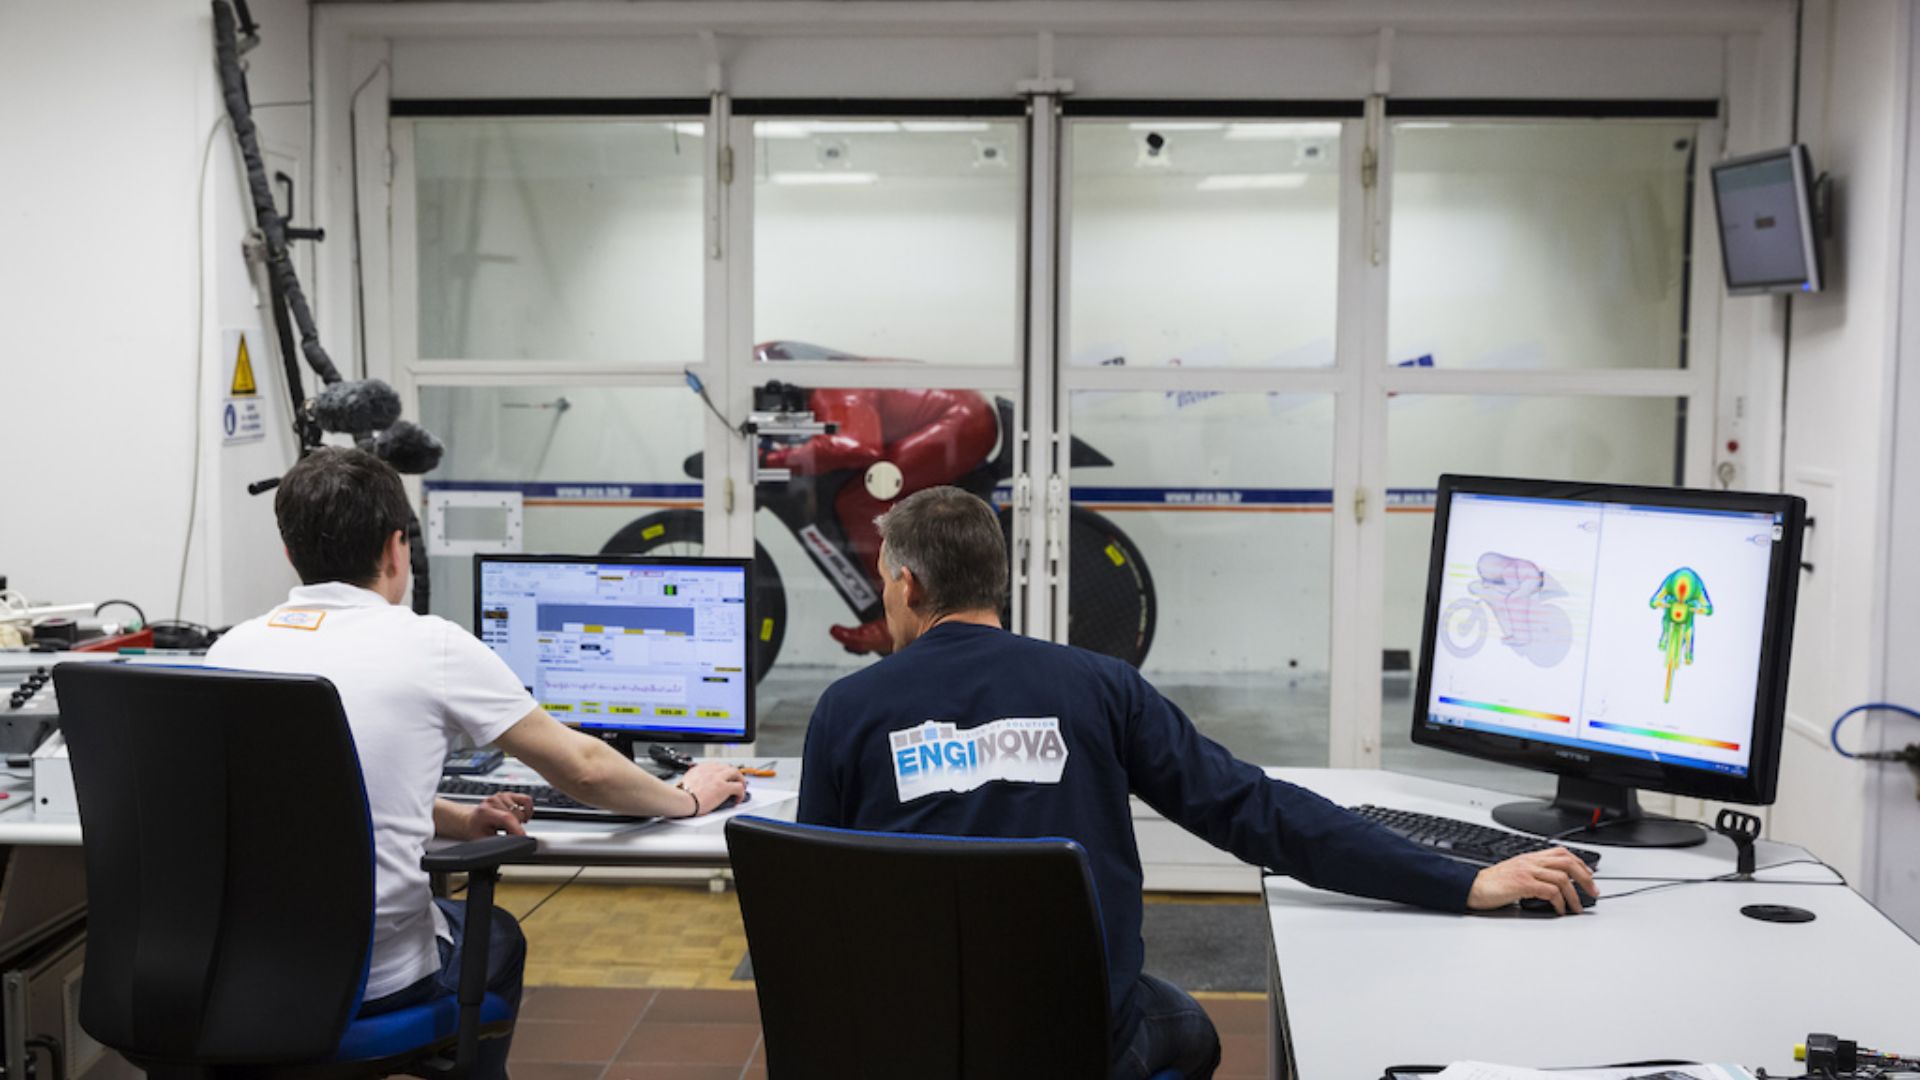
エクストリームスポーツ業界(高速セーリング、マウンテンバイク、モータースポーツなど)におけるプロジェクト運営および研究で20年以上の経験を持つEnginovaは、プロトタイプと標準的な自転車を融合させることで、この成果の達成に大きな役割を果たしました。
最高速度を達成するため、自転車の骨格設計は航空力学の理論に基づき、工学的な計算を行い、カーボン製フェアリングを製作し、風洞実験を実施しました。
また、直進性を高めるために、傾斜角も最適化されています。
公式クロノメーターセルの位置特定に使用されるEllipse-N
世界記録への挑戦において、最大の課題は、助走なしでエリックが最高速度に達する地点を計算することでした。さらに、Ellipse-Nはこの重要な課題を解決しました。
Ellipse-Nは、GNSS受信機を内蔵した小型の慣性航海システムです。バイクに搭載されたこのシステムは、トラックの中間地点で約180km/hから始まる低速域での完全なマシンの挙動を提供しました。さらに、技術者たちはこの結果を使用して、速度シミュレーターソフトウェアを比較・洗練させました。
ENGINOVAの技術者たちは、これらの「低速」の記録から、最高速度が発生する地点を外挿しました。最終的に、公式のクロノメーターのセルを100メートル間隔で正しい位置に配置しました。

“この長期にわたる成功プロジェクトにおいて、SBG Systemsの研究およびサポートエンジニアは高度な関与を示し、当社の監視測定チェーンの調整と結果の分析を支援してくれました。このチームワークは、最終目標の達成に大いに役立ちました。本当に素晴らしい仕事です!” | Enginova社、アメリゴ氏
このような過酷な条件に最適なINS、Ellipse-N
市場で入手できる最高のINSは、SBG SystemsのEllipse-Nでした。Ellipse-Nには、算出された位置、3D速度、加速度、オイラー角において高い精度が求められました。記録された結果により、走行中の自転車の挙動を詳細に把握することができました。
また、sbgCenterソフトウェアにより、これらの記録された情報と走行中に撮影された高周波画像との比較が可能になりました。驚くほど非常に効率的な組み合わせです!とEnginovaの創設者であるMr. Amerigoは述べています。
Enginovaが選定したもう一つの重要なポイントは、IP等級と動作温度範囲であり、標高2,700mでの作業において極めて重要でした。IP68の筐体と-40~+85°Cまでの温度校正を備えたEllipse-Nは、要件を上回り、このような過酷な条件下でも完璧に動作しました。
Ellipse-N
Ellipse-Nは、デュアルバンド・4周波のGNSS受信機を統合した、コンパクトかつ高性能なRTK慣性航法システム(INS)です。ロール、ピッチ、方位、ヒーブ(上下動)に加え、センチメートル精度のGNSS位置情報を提供します。
Ellipse-Nセンサーは、動的な環境や過酷なGNSS条件に最適ですが、磁気方位を使用して低ダイナミックなアプリケーションで動作させることも可能です。

Ellipse-Nの見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
GNSS後処理(ポストプロセス)とは何ですか?
GNSSの後処理(PPK)は、GNSS受信機に記録された生データ測定値を、データ取得活動の完了後に処理する手法です。これらを他のGNSS測定ソースと組み合わせることで、最も過酷な環境であっても、そのGNSS受信機に対して最も完全かつ正確なキネマティック軌跡を提供することができます。
これらの他のソースとしては、データ取得プロジェクトの場所にあるかその近くにあるローカルGNSS基準局、あるいは通常は政府機関や商用CORSネットワークプロバイダーによって提供される既存の連続観測基準点(CORS)があります。
後処理キネマティック(PPK)ソフトウェアは、無償で利用可能なGNSS衛星の軌道およびクロック情報を活用することで、精度をさらに向上させることができます。PPKを用いることで、使用される絶対的なグローバル座標参照フレームの測地基準系におけるローカルGNSS基地局の位置を正確に決定できます。
PPKソフトウェアは、エンジニアリングプロジェクトを支援するため、異なる座標系間の複雑な変換にも対応しています。
つまり、これにより修正を行うことが可能となり、プロジェクトの精度が向上するだけでなく、ミッション終了後の測量や設置作業中に生じたデータの欠落や誤りを修復することさえできる。
「精密位置決め(Precise Point Positioning)」とは何ですか?
PPP(Precise Point Positioning)は、衛星信号の誤差を補正することで高精度な測位を提供する衛星測位技術です。地上の基準局に依存することが多い(RTKのように)従来のGNSS手法とは異なり、PPPはグローバルな衛星データと高度なアルゴリズムを利用して正確な位置情報を提供します。
PPPは、地上のインフラストラクチャが不足している遠隔地や過酷な環境でのアプリケーションに適しており、ローカル基準局を必要とせずに世界中のどこでも機能します。精密な衛星軌道および時計データを利用し、さらに大気およびマルチパスの影響に対する補正を行うことで、PPPは一般的なGNSS誤差を最小限に抑え、センチメートルレベルの精度を達成することができます。
PPPは、収集したデータを事後に分析する後処理測位に利用できる一方で、リアルタイム測位ソリューションも提供可能です。リアルタイムPPP(RTPPP)は利用が拡大しており、ユーザーはリアルタイムで補正を受信し、自己位置を決定できます。
