Entdecken Sie unsere Lösungen für hochdynamische Manöver ↓


Gyroskop-Reichweite
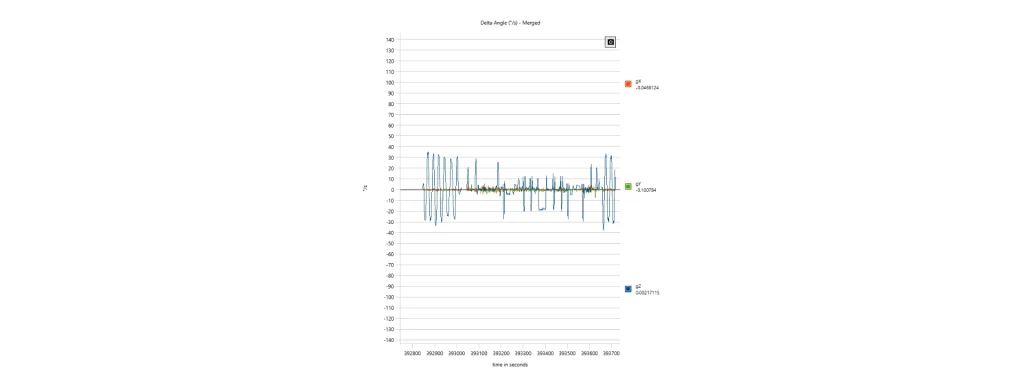
Der Gyroskop-Messbereich definiert die maximale Winkelgeschwindigkeit, die ein Gyroskop bei gleichbleibend linearem Betrieb messen kann. Er wird typischerweise in Grad pro Sekunde (°/s) oder Radiant pro Sekunde (rad/s) angegeben, wobei gängige Werte von ±50°/s für Präzisionsstabilisierungen bis zu ±12.000°/s oder mehr für hochdynamische Anwendungen wie Flugkörper, Drohnen oder Kfz-Crashtests reichen.
Der ausgewählte Messbereich beeinflusst direkt die Fähigkeit des Sensors, Rotationsdynamiken zu erfassen. Wenn die einwirkende Winkelgeschwindigkeit den angegebenen Bereich überschreitet, saturiert das Gyroskop, was zu abgeschnittenen Messwerten und dem Verlust von Winkelinformationen führt. Diese Saturation pflanzt sich durch die Algorithmen zur Lagereinschätzung und die Berechnungen der Trägheitsnavigation fort, was zu zunehmenden Orientierungs- und Positionsfehlern führt.
Das Gyroskop gibt die gemessene Winkelgeschwindigkeit aus, die wie folgt ausgedrückt werden kann:
wobei ω die wahre Winkelgeschwindigkeit, b der Gyro-Bias und n das Messrauschen darstellt. Die gemessene Winkelgeschwindigkeit wird über die Zeit integriert, um die Orientierung zu schätzen:
Jeder durch Sättigung, Bias oder Rauschen verursachte Messfehler summiert sich während dieses Integrationsprozesses auf, was die Bedeutung der Auswahl eines geeigneten Bereichs unterstreicht.
Eine Erhöhung des Gyroskop-Messbereichs verringert im Allgemeinen die Empfindlichkeit, da der Analog-Digital-Umsetzer seine Quantisierungsstufen auf einen größeren Messbereich verteilt. Für einen N-Bit-Umsetzer lässt sich die Winkelauflösung annähern als
wobei ωmax die maximale Winkelgeschwindigkeit (Full-Scale) ist. Eine Vergrößerung des Messbereichs erhöht das kleinste erkennbare Winkelinkrement, es sei denn, der Wandler erhöht gleichzeitig seine Auflösung.
Die Bedeutung der Wahl der besten Lösung
Die Wahl des optimalen Gyroskopbereichs erfordert eine Abwägung zwischen dynamischen Fähigkeiten und Messpräzision. Anwendungen mit geringer Dynamik, darunter Plattformstabilisierung und hydrografische Vermessung, profitieren von engen Messbereichen, die die Auflösung maximieren und das Rauschen minimieren. Umgekehrt erfordern hochdynamische Systeme wie taktische UAVs, gelenkte Munition und autonome Rennfahrzeuge größere Messbereiche, um eine Sättigung bei schnellen Rotationsmanövern zu verhindern.
Moderne MEMS-Gyroskope der taktischen Klasse verfügen häufig über programmierbare Messbereiche und eine adaptive Signalaufbereitung, sodass eine einzige Sensorarchitektur mehrere Einsatzprofile abdecken kann und gleichzeitig eine hohe Bias-Stabilität, ein geringes Winkel-Rauschen (Angle Random Walk) und eine hervorragende Skalenfaktorgenauigkeit gewahrt bleiben.
