Conheça nossas soluções para manobras altamente dinâmicas ↓


Faixa do giroscópio
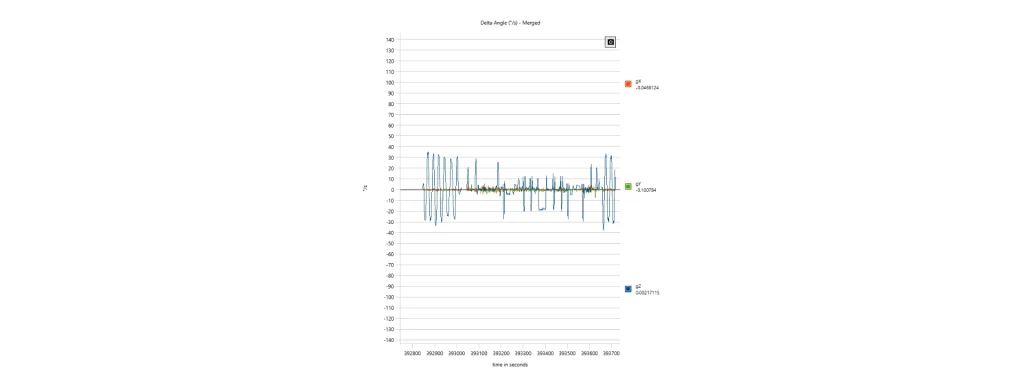
A faixa do giroscópio define a velocidade angular máxima que um giroscópio pode medir enquanto mantém a operação linear. Ela é normalmente especificada em graus por segundo (°/s) ou radianos por segundo (rad/s), com valores comuns variando de ±50°/s para estabilização de precisão até ±12.000°/s ou mais para aplicações de alto dinamismo, como mísseis, UAVs ou testes de colisão automotivos.
A faixa de medição selecionada influencia diretamente a capacidade do sensor de capturar a dinâmica rotacional. Quando a taxa angular aplicada excede a faixa especificada, o giroscópio satura, resultando em medições cortadas (clipped) e na perda de informações angulares. Essa saturação se propaga por algoritmos de estimativa de atitude e cálculos de navegação inercial, levando a erros crescentes de orientação e posição.
O giroscópio emite a taxa angular medida, que pode ser expressa como:
onde ω é a velocidade angular verdadeira, b é o viés do giroscópio e n representa o ruído de medição. A velocidade angular medida é integrada ao longo do tempo para estimar a orientação:
Qualquer erro de medição introduzido por saturação, viés ou ruído acumula-se através deste processo de integração, enfatizando a importância de selecionar uma faixa apropriada.
Aumentar a faixa do giroscópio geralmente reduz a sensibilidade porque o conversor analógico-digital distribui seus níveis de quantização por uma faixa de medição mais ampla. Para um conversor de N bits, a resolução angular pode ser aproximada como
onde ωmax é a taxa angular de fundo de escala. Aumentar a faixa de fundo de escala aumenta o incremento angular mínimo detectável, a menos que o conversor também aumente sua resolução.
A importância de escolher a melhor solução
A escolha da faixa ideal do giroscópio exige o equilíbrio entre a capacidade dinâmica e a precisão de medição. Aplicações de baixa dinâmica, incluindo estabilização de plataformas e levantamento hidrográfico, beneficiam-se de faixas estreitas que maximizam a resolução e minimizam o ruído. Por outro lado, sistemas altamente dinâmicos, como UAVs táticos, munições guiadas e veículos de corrida autônomos, exigem faixas mais amplas para evitar a saturação durante manobras rotacionais rápidas.
Giroscópios MEMS de grau tático modernos frequentemente incorporam faixas de medição programáveis e condicionamento de sinal adaptativo, permitindo que uma única arquitetura de sensor atenda a múltiplos perfis de missão, preservando alta estabilidade de bias, baixo ângulo de passeio aleatório (angle random walk) e excelente precisão de fator de escala.
