Zapoznaj się z naszymi rozwiązaniami do manewrów o wysokiej dynamice ↓


Zakres działania żyroskopu
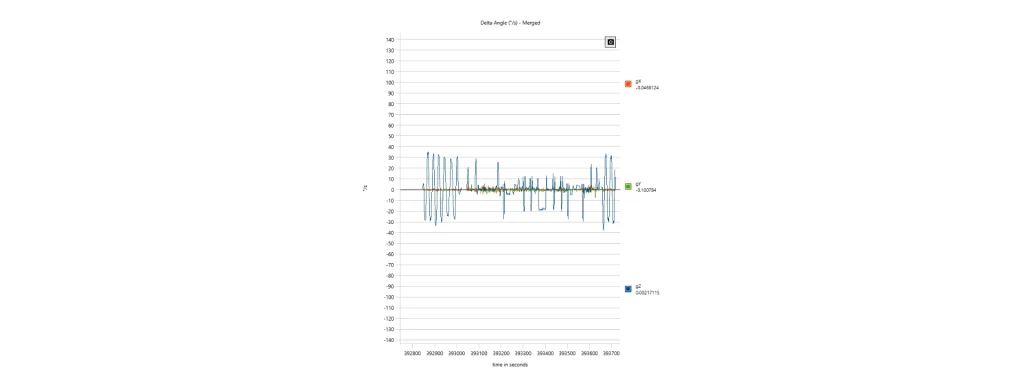
Zakres żyroskopu określa maksymalną prędkość kątową, jaką żyroskop może zmierzyć, zachowując przy tym liniową pracę. Jest on zazwyczaj podawany w stopnich na sekundę (°/s) lub radianach na sekundę (rad/s), przy czym typowe wartości wahają się od ±50°/s w przypadku precyzyjnej stabilizacji do ±12 000°/s lub więcej w zastosowaniach o wysokiej dynamice, takich jak pociski rakietowe, drony czy testy zderzeniowe w motoryzacji.
Wybrany zakres pomiarowy bezpośrednio wpływa na zdolność czujnika do rejestrowania dynamiki obrotowej. Gdy stosowana prędkość kątowa przekracza określony zakres, żyroskop uasygnatowuje się (saturacja), co prowadzi do ucięcia pomiarów i utraty informacji kątowych. To nasycenie propaguje się przez algorytmy estymacji orientacji i obliczenia nawigacji inercyjnej, powodując narastanie błędów orientacji i pozycji.
Żyroskop wyprowadza zmierzoną prędkość kątową, którą można wyrazić jako:
gdzie ω to rzeczywista prędkość kątowa, b to błąd zwarcia (bias) żyroskopu, a n oznacza szum pomiarowy. Zmierzona prędkość kątowa jest całkowa w czasie w celu oszacowania orientacji:
Wszelkie błędy pomiarowe wprowadzane przez nasycenie, błąd stały (bias) lub szum kumulują się w procesie tego całkowania, co podkreśla znaczenie wyboru odpowiedniego zakresu.
Zwiększenie zakresu żyroskopu zazwyczaj zmniejsza czułość, ponieważ przetwornik analogowo-cyfrowy rozdziela swoje poziomy kwantowania na szerszy zakres pomiarowy. Dla przetwornika N-bitowego rozdzielczość kątową można przybliżyć jako
gdzie ωmax oznacza pełnozakresową prędkość kątową. Zwiększenie zakresu pełnozakresowego powoduje zwiększenie minimalnego wykrywalnego przyrostu kątowego, chyba że przetwornik zwiększy również swoją rozdzielczość.
Znaczenie wyboru najlepszego rozwiązania
Wybór optymalnego zakresu żyroskopu wymaga zbalansowania zdolności dynamicznych i precyzji pomiaru. Aplikacje o niskiej dynamice, w tym stabilizacja platform i pomiary hydrograficzne, korzystają z wąskich zakresów, które maksymalizują rozdzielczość i minimalizują szumy. Z kolei systemy o wysokiej dynamice, takie jak taktyczne bsl (UAV), amunicja kierowana i autonomiczne pojazdy wyścigowe, wymagają szerszych zakresów, aby zapobiec nasyceniu podczas szybkich manewrów rotacyjnych.
Nowoczesne żyroskopy MEMS klasy taktycznej często posiadają programowalne zakresy pomiarowe i adaptacyjne kondycjonowanie sygnału, co pozwala jednej architekturze czujnika obsługiwać wiele profili misji przy zachowaniu wysokiej stabilności zerowej, niskiego błędu błądzenia kątowego (ARW) oraz doskonałej dokładności współczynnika skalowania.
