Scopri le nostre soluzioni per manovre altamente dinamiche ↓


Intervallo del giroscopio
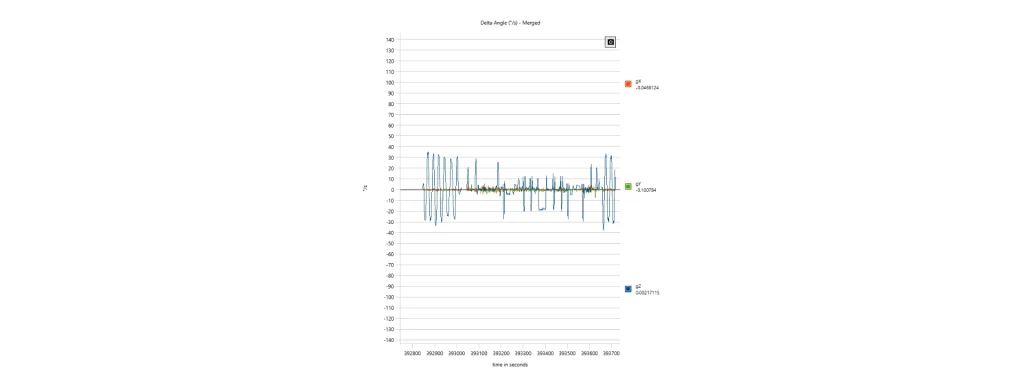
Il range del giroscopio definisce la velocità angolare massima che un giroscopio può misurare mantenendo un funzionamento lineare. Viene solitamente specificato in gradi al secondo (°/s) o radianti al secondo (rad/s), con valori comuni che vanno da ±50°/s per la stabilizzazione di precisione a ±12.000°/s o più per applicazioni ad alta dinamica come missili, UAV o crash test automobilistici.
Il range di misura selezionato influenza direttamente la capacità del sensore di catturare la dinamica rotazionale. Quando la velocità angolare applicata supera il range specificato, il giroscopio va in saturazione, determinando misurazioni tagliate e la perdita di informazioni angolari. Questa saturazione si propaga attraverso gli algoritmi di stima dell'assetto e i calcoli di navigazione inerziale, portando a crescenti errori di orientamento e posizione.
Il giroscopio emette la velocità angolare misurata, che può essere espressa come:
dove ω è la velocità angolare reale, b è il bias del giroscopio e n rappresenta il rumore di misura. La velocità angolare misurata viene integrata nel tempo per stimare l'orientamento:
Qualsiasi errore di misura introdotto da saturazione, bias o rumore si accumula attraverso questo processo di integrazione, sottolineando l'importanza di selezionare un intervallo appropriato.
L'aumento dell'intervallo del giroscopio generalmente riduce la sensibilità perché il convertitore analogico-digitale distribuisce i suoi livelli di quantizzazione su un intervallo di misura più ampio. Per un convertitore a N bit, la risoluzione angolare può essere approssimata come
dove ωmax è la velocità angolare a fondo scala. L'aumento della gamma a fondo scala aumenta l'incremento angolare minimo rilevabile a meno che il convertitore non aumenti anche la sua risoluzione.
L'importanza di scegliere la soluzione migliore
La scelta dell'intervallo ottimale del giroscopio richiede il bilanciamento tra capacità dinamica e precisione di misura. Le applicazioni a bassa dinamica, tra cui la stabilizzazione di piattaforme e il rilevamento idrografico, traggono vantaggio da intervalli ristretti che massimizzano la risoluzione e riducono al minimo il rumore. Al contrario, i sistemi altamente dinamici come UAV tattici, munizioni guidate e veicoli da corsa autonomi richiedono intervalli più ampi per prevenire la saturazione durante manovre di rotazione rapide.
I giroscopi MEMS di grado tattico moderni integrano spesso intervalli di misura programmabili e condizionamento adattivo del segnale, consentendo a un'unica architettura di sensore di soddisfare molteplici profili di missione, preservando al contempo un'elevata stabilità di bias, un basso angolo di random walk e un'eccellente precisione del fattore di scala.
