Explore nuestras soluciones para maniobras de alta dinámica ↓


Rango del giróscopo
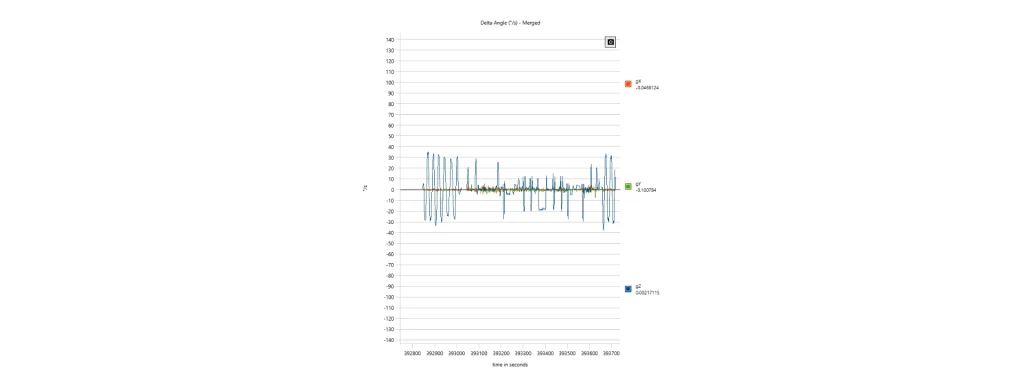
El rango del giróscopo define la velocidad angular máxima que un giróscopo puede medir manteniendo una operación lineal. Por lo general, se especifica en grados por segundo (°/s) o radianes por segundo (rad/s), con valores comunes que van desde ±50°/s para la estabilización de precisión hasta ±12 000°/s o más para aplicaciones de alta dinámica como misiles, vehículos aéreos no tripulados (UAV) o pruebas de impacto de automóviles.
El rango de medición seleccionado influye directamente en la capacidad del sensor para capturar la dinámica de rotación. Cuando la velocidad angular aplicada supera el rango especificado, el giróscopo se satura, lo que da lugar a mediciones recortadas y a la pérdida de información angular. Esta saturación se propaga a través de los algoritmos de estimación de actitud y los cálculos de navegación inercial, lo que genera errores crecientes de orientación y posición.
El giróscopo emite la velocidad angular medida, que se puede expresar como:
donde ω es la velocidad angular real, b es el sesgo del giróscopo y n representa el ruido de medición. La velocidad angular medida se integra a lo largo del tiempo para estimar la orientación:
Cualquier error de medición introducido por saturación, sesgo o ruido se acumula a través de este proceso de integración, lo que subraya la importancia de seleccionar un rango adecuado.
Aumentar el rango del giróscopo generalmente reduce la sensibilidad debido a que el convertidor analógico a digital distribuye sus niveles de cuantización en un intervalo de medición más amplio. Para un convertidor de N bits, la resolución angular puede aproximarse como
donde ωmax es la velocidad angular a escala completa. Aumentar el rango de escala completa incrementa el incremento angular mínimo detectable a menos que el convertidor también aumente su resolución.
La importancia de elegir la mejor solución
La elección del rango óptimo del giróscopo requiere equilibrar la capacidad dinámica y la precisión de medición. Las aplicaciones de baja dinámica, como la estabilización de plataformas y los levantamientos hidrográficos, se benefician de rangos estrechos que maximizan la resolución y minimizan el ruido. Por el contrario, los sistemas altamente dinámicos, como los UAV tácticos, las municiones guiadas y los vehículos de carreras autónomos, requieren rangos más amplios para evitar la saturación durante maniobras de rotación rápidas.
Los giróscopos MEMS de grado táctico modernos a menudo incorporan rangos de medición programables y acondicionamiento de señales adaptativo, lo que permite que una sola arquitectura de sensor satisfaga múltiples perfiles de misión manteniendo al mismo tiempo una alta estabilidad del sesgo, un bajo ruido de paseo aleatorio y una excelente precisión en el factor de escala.
