고동압/고기동 기동을 위한 솔루션 살펴보기 ↓


자이로스코프 범위
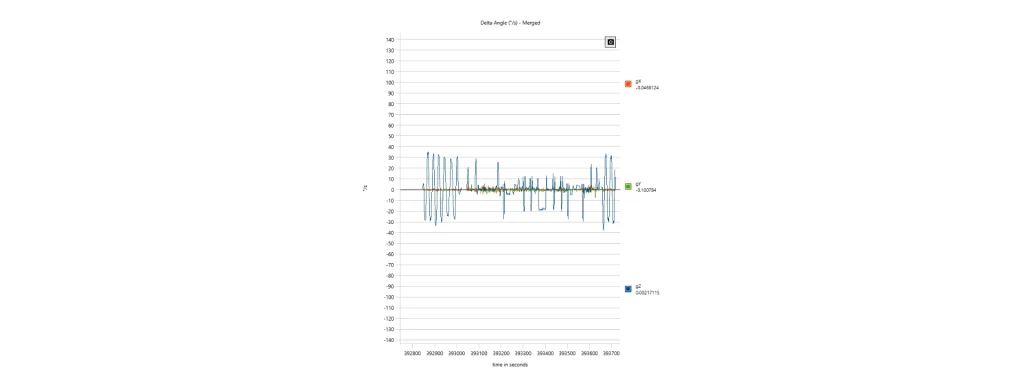
자이로스코프 측정 범위는 선형 작동을 유지하면서 자이로스코프가 측정할 수 있는 최대 각속도를 정의합니다. 일반적으로 초당 도(°/s) 또는 초당 라디안(rad/s)으로 지정되며, 일반적인 값은 정밀 안정화를 위한 ±50°/s부터 미사일, UAV, 자동차 충돌 테스트와 같은 고동적 애플리케이션을 위한 ±2,000°/s 이상까지 다양합니다.
선택된 측정 범위는 회전 동역학을 포착하는 센서의 능력에 직접적인 영향을 미칩니다. 인가된 각속도가 지정된 범위를 초과하면 자이로스코프가 포화 상태에 이르러 측정값이 잘리고 각도 정보가 손실됩니다. 이러한 포화 현상은 자세 추정 알고리즘과 관성 항법 연산 전반에 전파되어 방향 및 위치 오차가 증가하는 결과를 초래합니다.
자이로스코프는 측정된 각속도를 출력하며, 이는 다음과 같이 표현될 수 있습니다:
여기서 ω는 진각속도, b는 자이로 바이어스, n은 측정 노이즈를 나타냅니다. 측정된 각속도는 시간에 따라 적분되어 방향을 추정합니다.
포화, 바이어스 또는 노이즈로 인해 발생하는 모든 측정 오차는 이 적분 과정을 통해 누적되므로 적절한 범위를 선택하는 것이 중요합니다.
일반적으로 자이로스코프 범위를 늘리면 아날로그-디지털 변환기가 더 넓은 측정 스팬에 걸쳐 양자화 수준을 분산시키기 때문에 감도가 낮아집니다. N비트 변환기의 경우 각도 해상도는 다음과 같이 근사화할 수 있습니다.
여기서 ωmax는 풀스케일 각속도입니다. 컨버터가 해상도를 함께 높이지 않는 한, 풀스케일 범위를 늘리면 최소 검출 가능 각도 증분이 증가합니다.
최적의 솔루션을 선택하는 것의 중요성
최적의 자이로스코프 범위를 선택하려면 동적 성능과 측정 정밀도 간의 균형을 맞춰야 합니다. 플랫폼 안정화 및 수로 측량을 포함한 저동적 응용 분야는 해상도를 극대화하고 노이즈를 최소화하는 좁은 범위의 이점을 누릴 수 있습니다. 반대로, 전술 UAV, 유도탄, 자율주행 레이싱 차량과 같은 고동적 시스템은 급격한 회전 기동 중 포화를 방지하기 위해 더 넓은 범위가 필요합니다.
최신 전술 등급 MEMS 자이로스코프는 프로그래밍 가능한 측정 범위와 적응형 신호 조화를 통합하는 경우가 많아, 단일 센서 아키텍처로 여러 임무 프로파일을 충족하는 동시에 높은 바이어스 안정성, 낮은 각도 랜덤 워크(ARW), 우수한 스케일 팩터 정확도를 유지할 수 있습니다.
