Startseite Fallstudien Seite 4

Fallstudien – Seite 4

Entdecken Sie, wie unsere innovativen Lösungen im Bereich der Inertialtechnologie in realen Anwendungen den Unterschied machen. Unsere Fallstudien veranschaulichen praktische Beispiele dafür, wie wir komplexe Herausforderungen gemeistert und präzise Navigation, Motion Tracking sowie Spitzenleistungen in verschiedenen Branchen ermöglicht haben.
Universität Rostock

Forschung an autonomen Fähren in realen städtischen Wasserstraßen

Autonome Fährnavigation
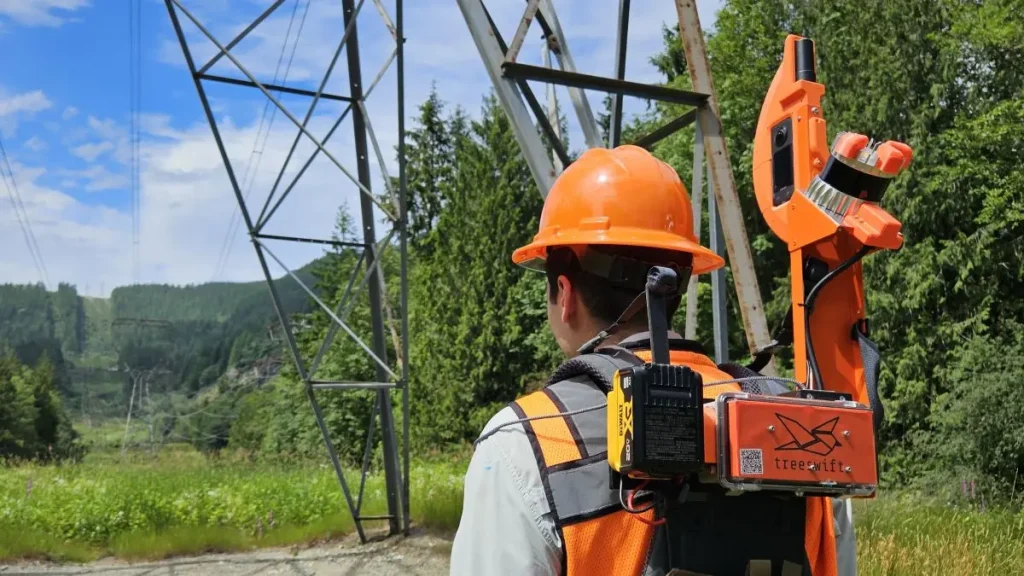
Baumseeschwalbe

Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert

Mobile Kartierung
TREALIS

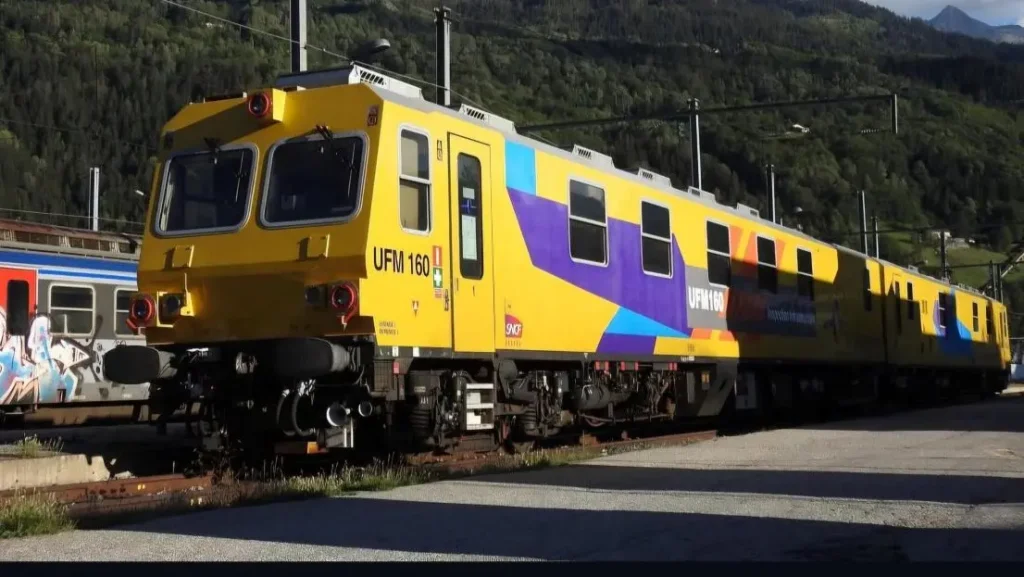
Schienendefekterkennung von TREALIS mit Apogee Navsight

Positionsbestimmung von Straßenbahnen und Zügen
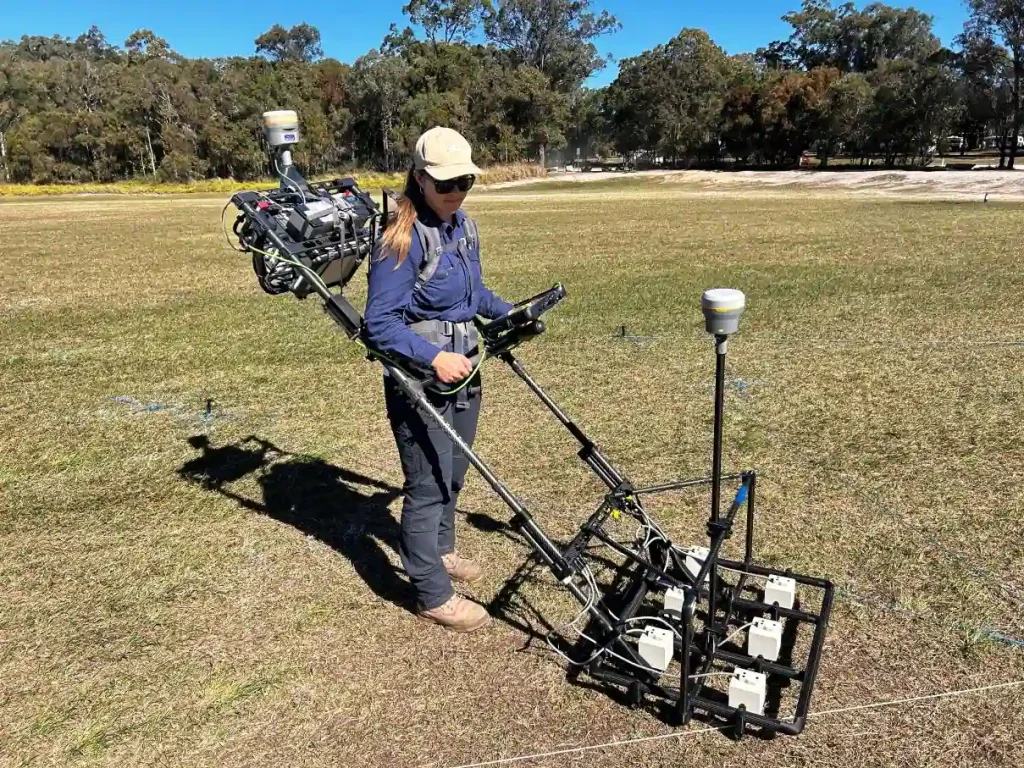
GapEOD

Wie GapEOD mit Ellipse sicherere geophysikalische Vermessungen ermöglicht

Positionsbestimmung von Straßenbahnen und Zügen
AGH-Universität Krakau

Wie die Ellipse-D einem solarbetriebenen Boot zum Wettbewerbserfolg in Monaco verhalf

Solarbetriebenes Boot

Entdecken Sie unsere Anwendungen

Jede Fallstudie beleuchtet die einzigartigen Herausforderungen unserer Kunden, die gemeinsam entwickelten maßgeschneiderten Lösungen und die erzielten Erfolge. Sie verdeutlichen das Potenzial der Inertialtechnologie, Projekte in die Realität umzusetzen.
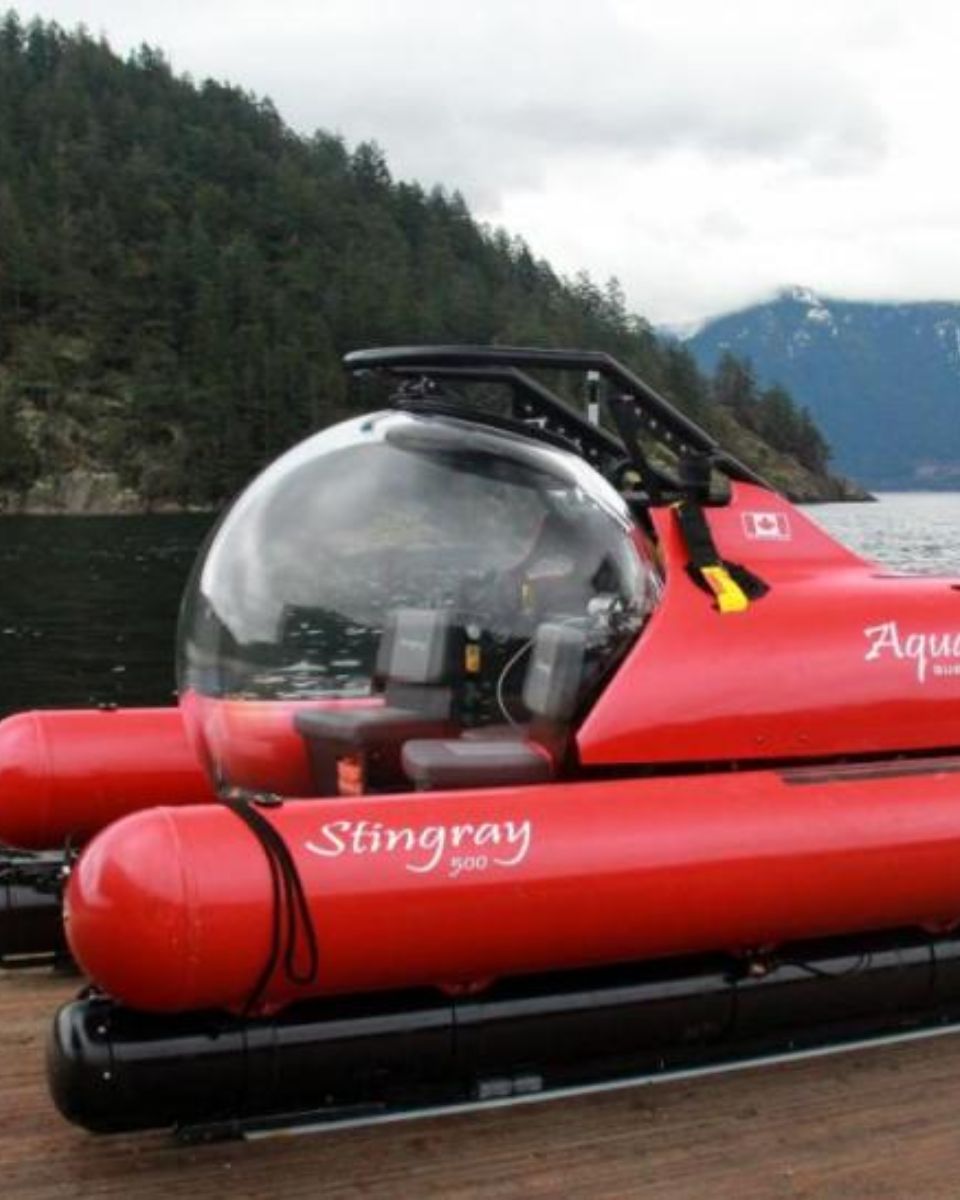
Aquatica-U-Boote

Expedition erforscht Belizes Great Blue Hole mit dem Ellipse INS-Sensor

Vermessung
U-Boot „Stingray“
Formula Student

Formula Student nutzt SBG IMU und INS/GNSS für autonome Fahrzeuge

Selbstfahrendes Auto
Formula Student-Rennwagen
Geodatenzentrum der US-Armee

SBG RTK INS/GNSS für Rucksack-basierte Vermessungs-GIS

Mobile Kartierung
Rucksack des US Army Geospatial Center
Cadden

ASV-Lösung mit Integration des „ INS “ und des Multibeam-Echolots von SBG

ASV – Autonome Oberflächenfahrzeuge
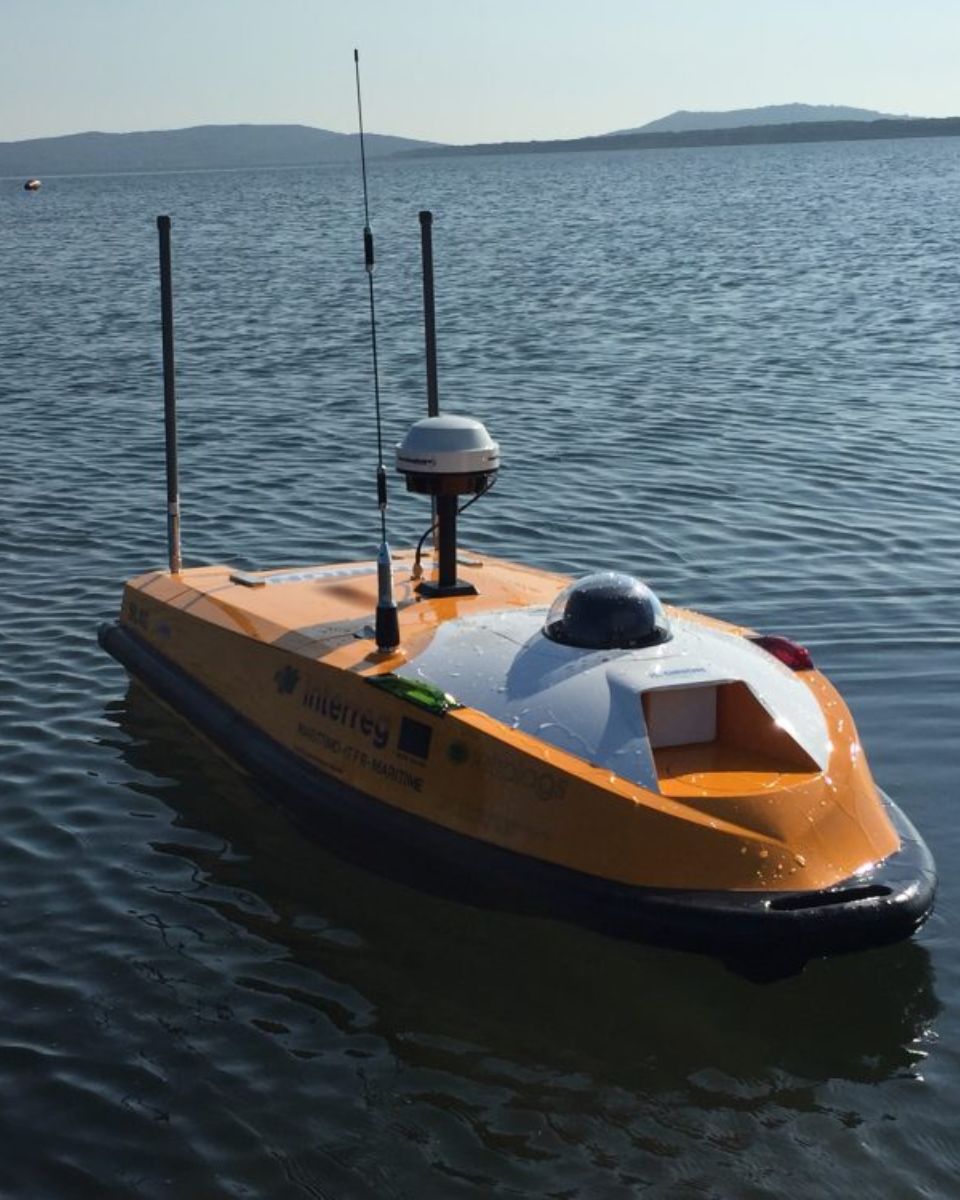
Caddens Vermessungslösung mit integriertem autonomem Vermessungsboot OceanAlpha SL40
ASTRALiTE

SBG Systems Dual-INS/GNSS für UAV-gestützte Topographie und Bathymetrie

Topografie und Bathymetrie
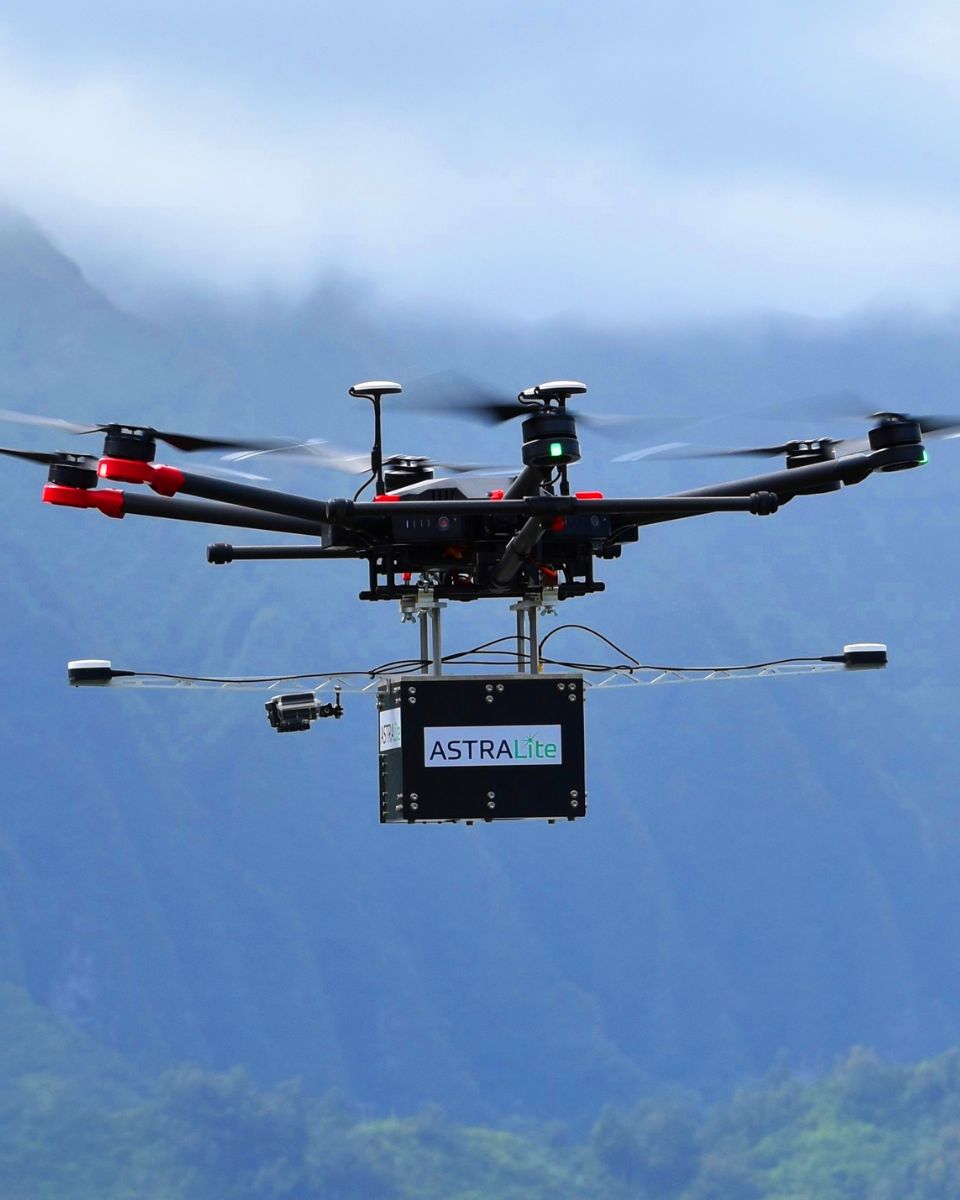
Astralite-Drohne
TUfast

Formula Student Electric – Das TUfast-Team entscheidet sich für SBG INS

Selbstfahrendes Auto
TUfast-Formel-Rennwagen
Chalmers

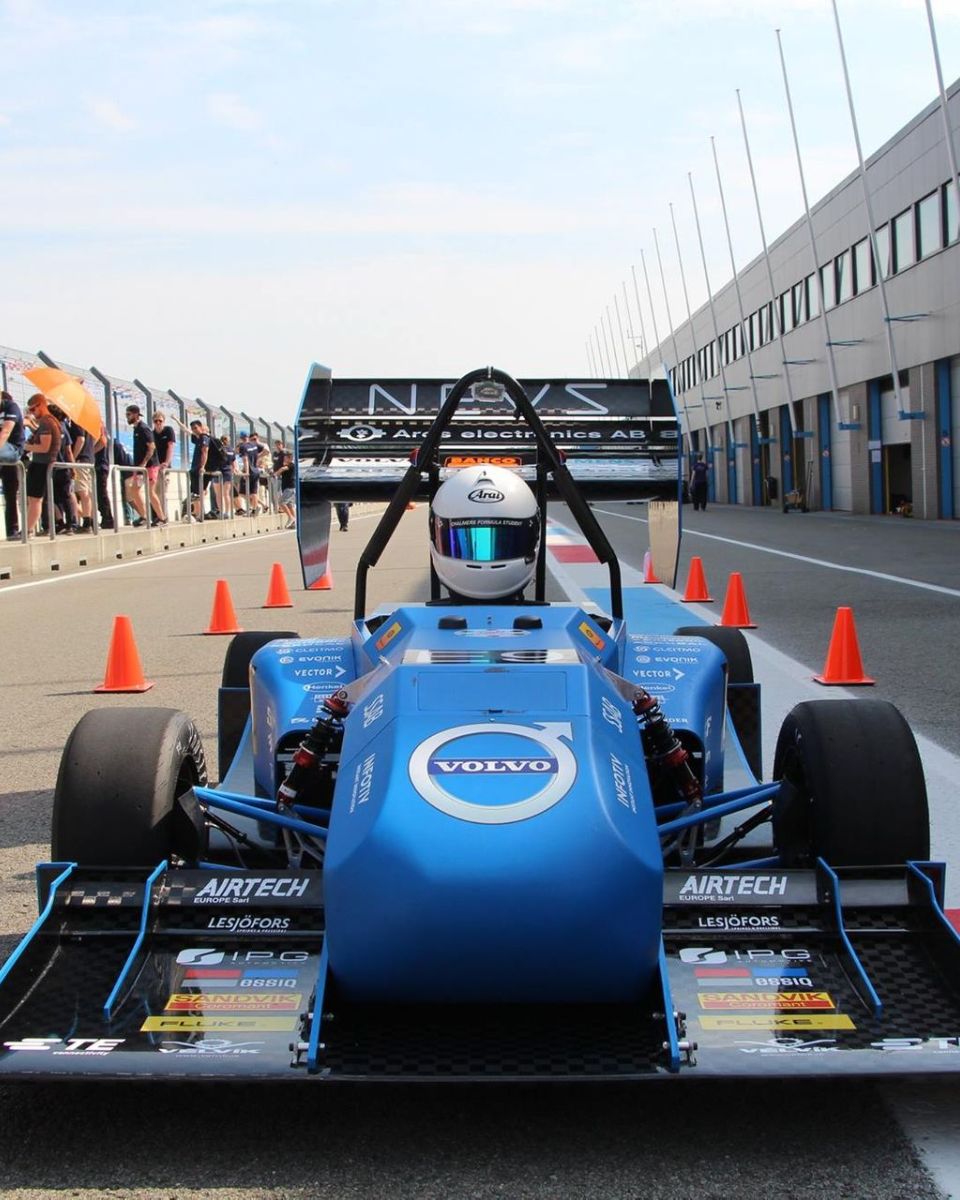
Formula-Student-Team für autonomes Fahren wählt Ellipse-N

Autonomes Fahrzeug
Chalmers-Formel-Rennwagen
Zen Microsystems

Analyse der Beschleunigung beim Rollen und Neigen von Motorrädern

Reifentests
INS Ellipse N Integration für Reifentests Moto Roll
Eberhard-Karls-Universität

UAV-Fluganalyse mit miniaturisiertem Inertialsensor

Unbemanntes Luftfahrzeug (UAV)
MASC-UAV-Fluganalyse
ITER-Systeme

Die perfekte „ INS “ für die USV-basierte Bathymetrie

USV-Navigation
Bathymetrie auf Basis von USV
Häfen von Jersey

Der Port of Jersey wählt Navsight für die MBES-Bewegungskompensation

Akustische Navigationsortung
Multibeam-System für die Häfen von Jersey
VIAMETRIS

RTK- INS unterstützt die SLAM-Berechnung und synchronisiert LiDAR und Kamera

Innenraumkartierung
Viametris Mobile Mapping SLAM