Formula Student-Elektro-Rennwagen
Das TUfast-Team stattet seinen elektrischen Rennwagen zur Fahrdynamikanalyse mit dem miniaturisierten INS/GNSS Ellipse2-N aus.
„Die Ellipse-N war ein sehr ausschlaggebender Faktor für unser äußerst erfolgreiches Auto 2018 (1. Platz beim Autocross in Großbritannien, Deutschland und Spanien; 1. Platz in der Gesamtwertung in Australien).“ | Alexandre K., Fahrdynamik TU FAST Team
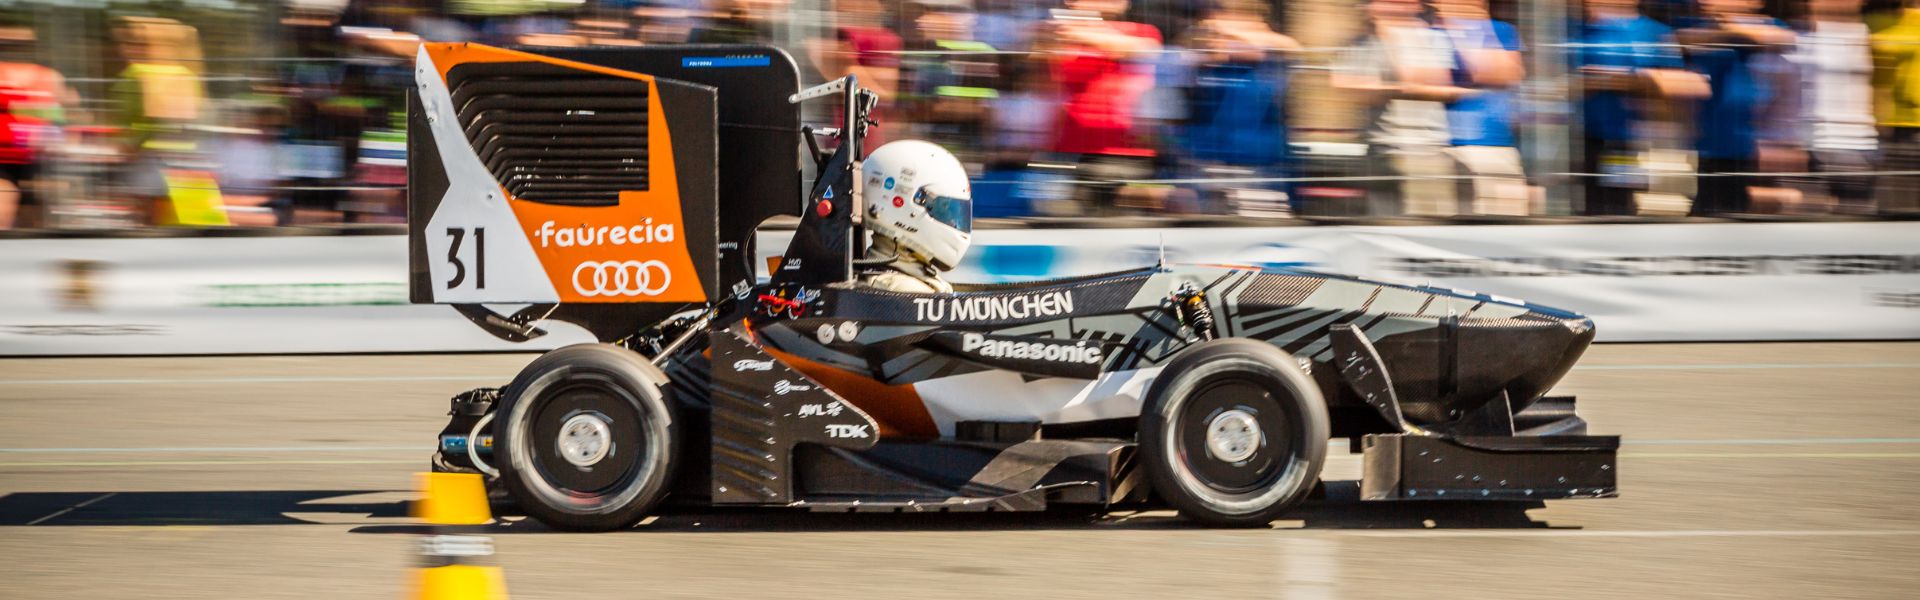
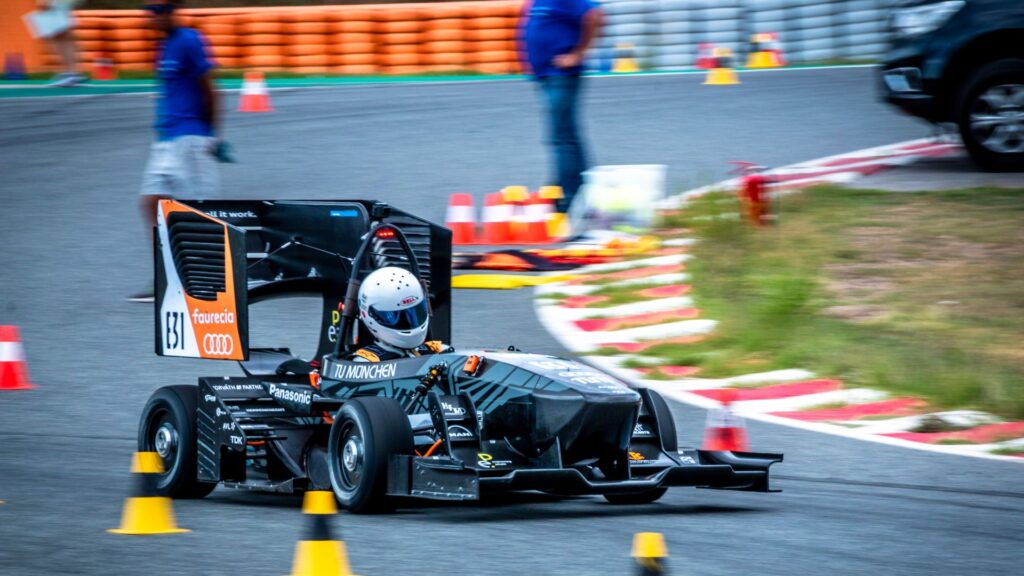
TUfast bei der Formula Student Electric
Die Formula SAE wurde 1979 von Professoren in den Vereinigten Staaten ins Leben gerufen und kam 1999 nach Europa. Das Projekt zielt darauf ab, Studierenden die Möglichkeit zu geben, sich selbst herauszufordern, ihre Fähigkeiten unter Beweis zu stellen und zu lernen, wie man im Team an einem Großprojekt arbeitet.
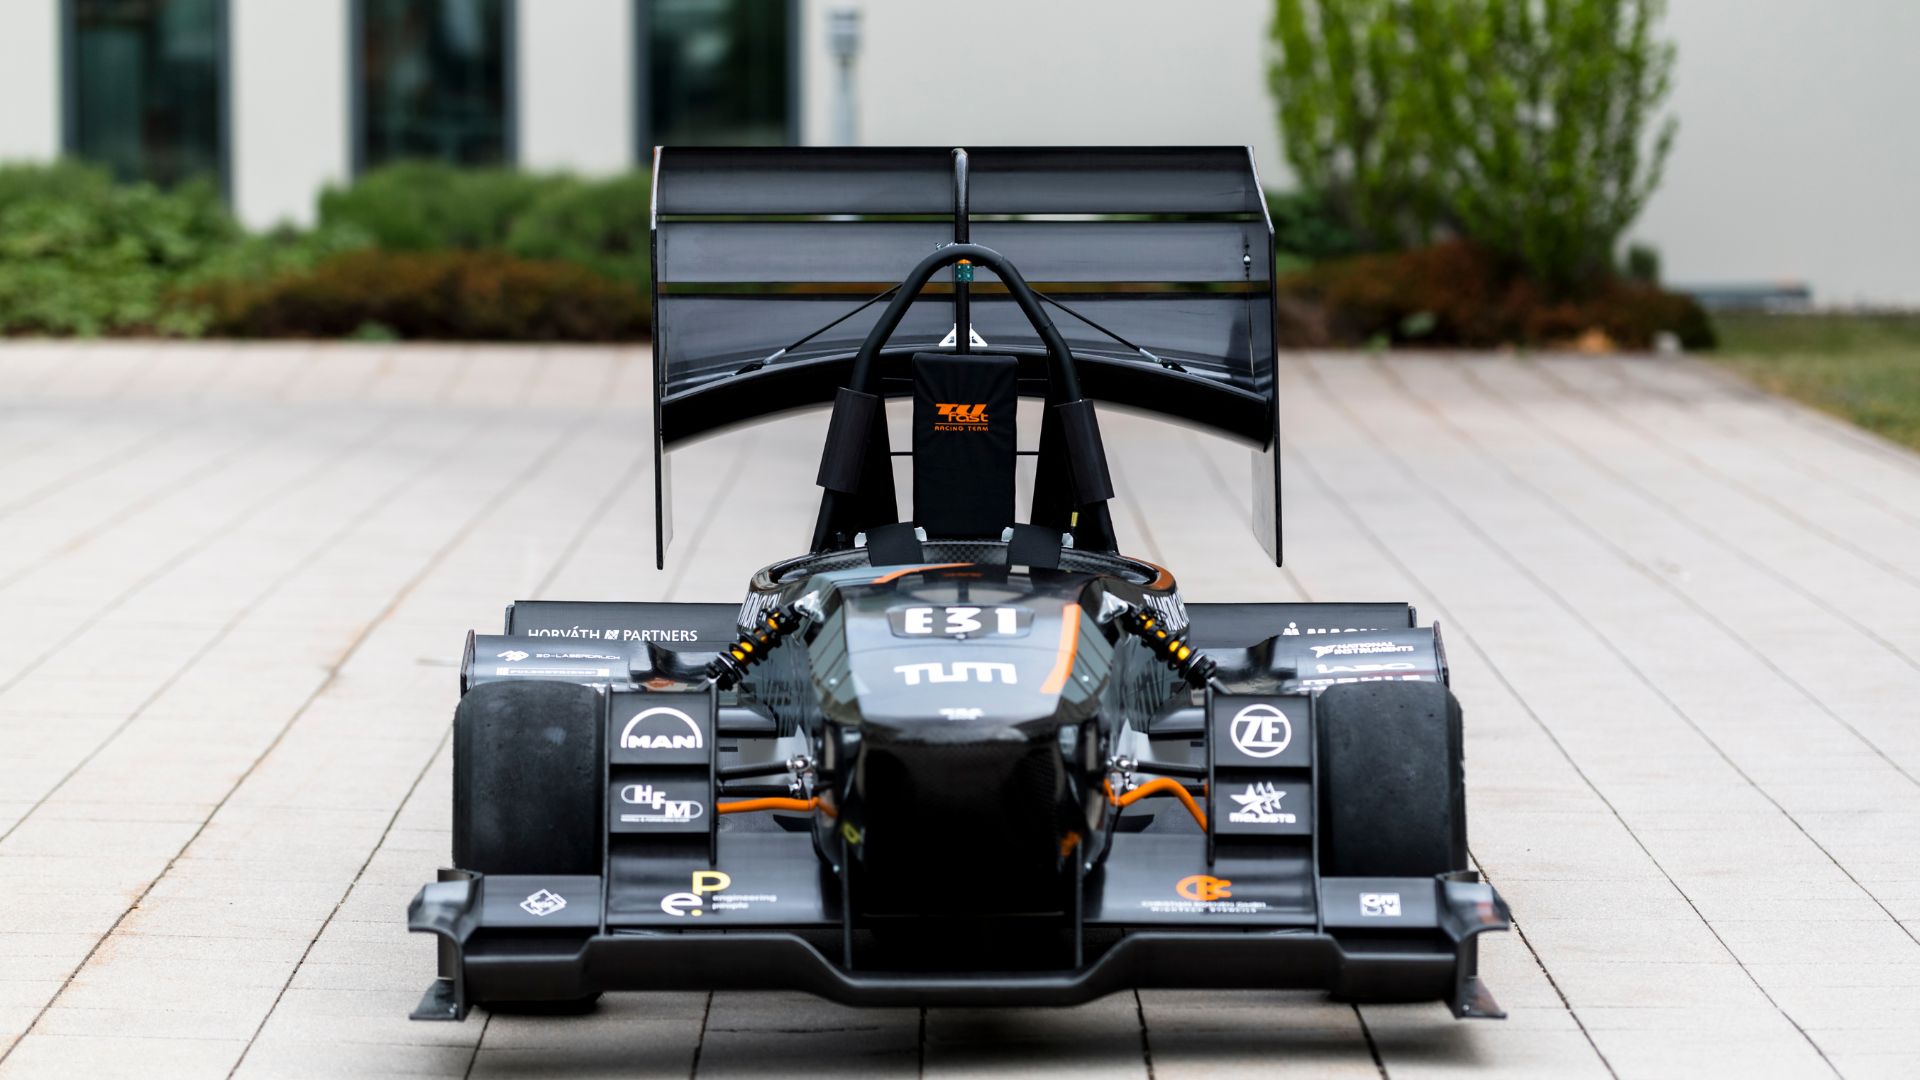
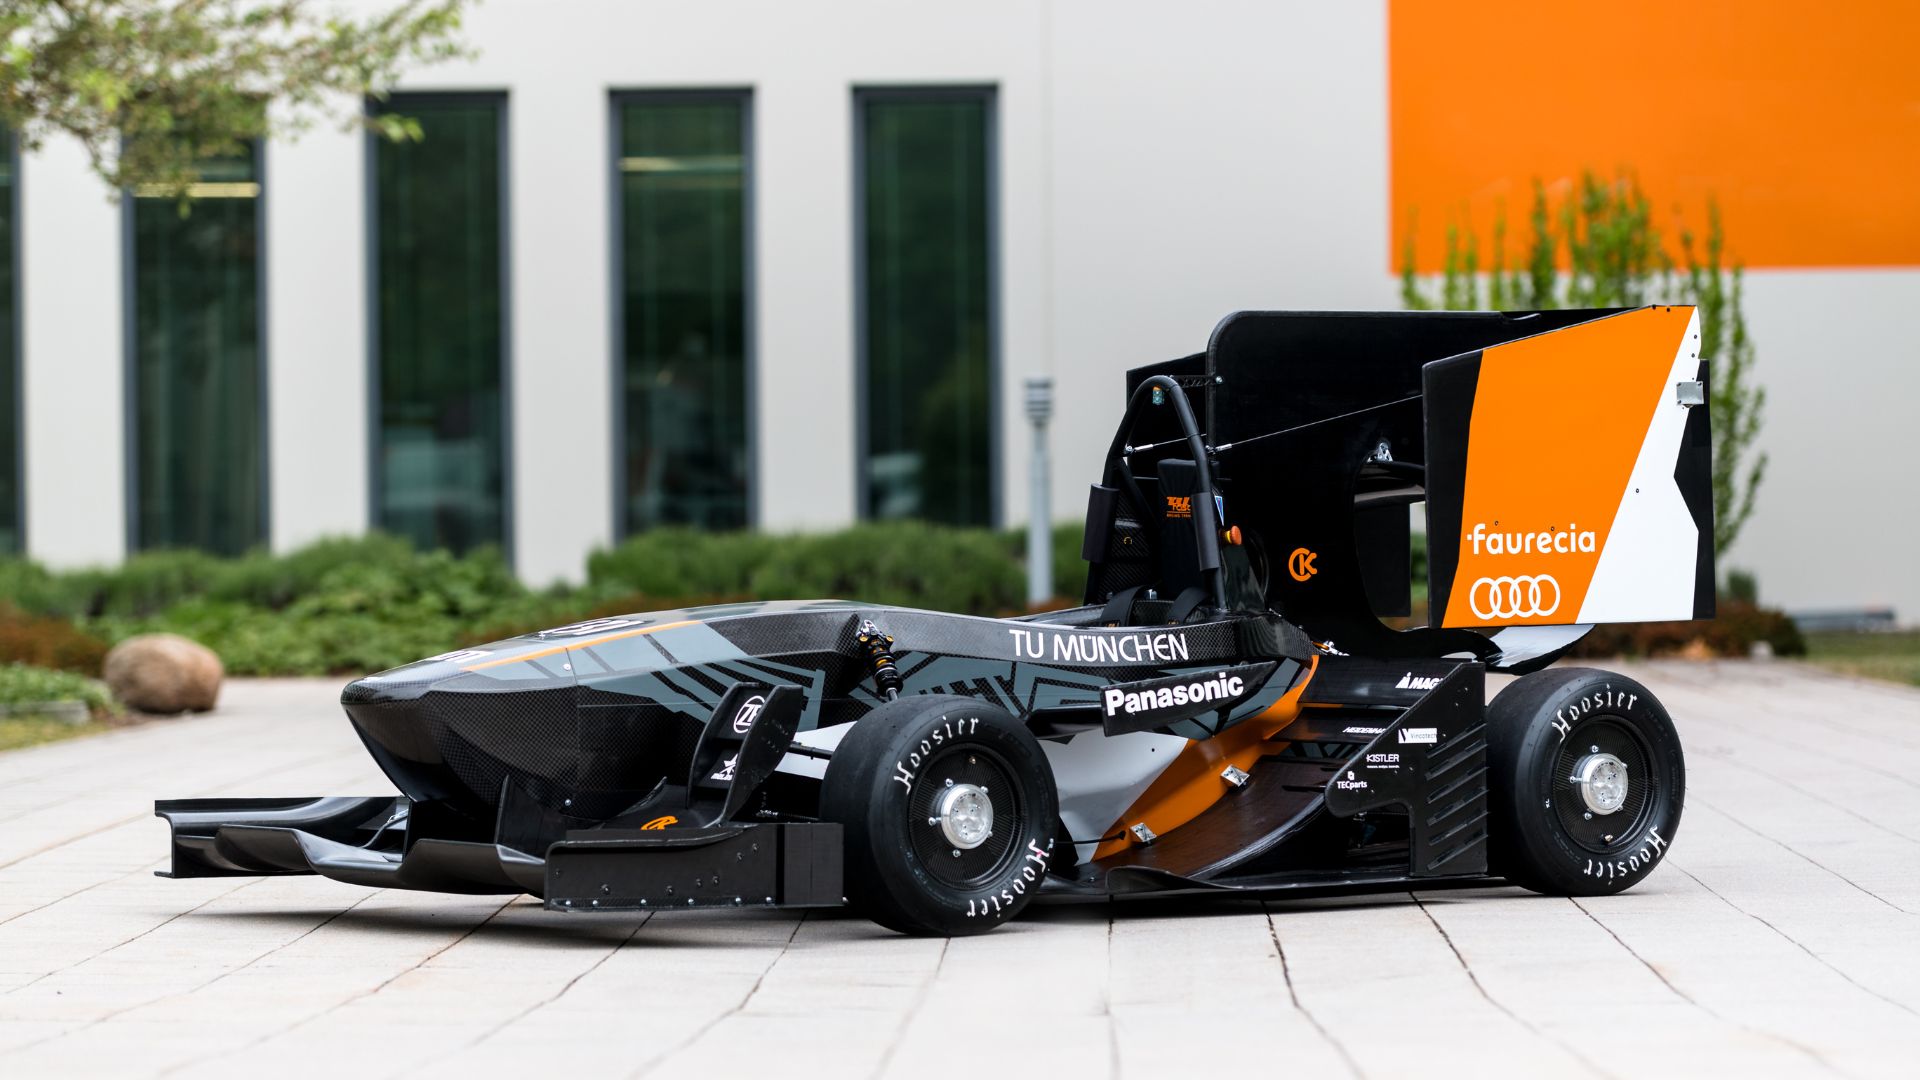
Die Elektro-Kategorie wurde vor einigen Jahren in den Wettbewerb aufgenommen, und TUfast tritt mit seinem Elektrofahrzeug namens „eb018“ an, in das das Ellipse2-N, ein miniaturisiertes Inertialnavigationssystem von SBG Systems, integriert ist.
Fahrdynamik
Das Ellipse-N INS/GNSS wurde im eb018 installiert. Die IMU- und GPS-Geschwindigkeit sind die Hauptquellen des Filters, den das Team zur Schätzung des Fahrzeugzustands (Geschwindigkeit, Schräglaufwinkel, X- und Y-Beschleunigungen sowie Gierrate) verwendet hat.
Dieser Zustand wurde anschließend mit einem Soll-Zustand verglichen, um die Ansteuerung für jeden Motor zu generieren. Das Ellipse2-N war daher ein äußerst ausschlaggebender Faktor für das sehr erfolgreiche 2018er Fahrzeug des TUfast-Teams (1. Platz beim Autocross in UK, Deutschland und Spanien; 1. Platz in der Gesamtwertung in Australien).
Reifenanalyse
Die GPS-Positionen wurden intensiv für die Analyse genutzt. Das Team generierte zahlreiche Karten, um alle Phänomene, die die Leistung von eb018 beeinflussen, intuitiver zu verstehen. Ein sehr aussagekräftiges Beispiel ist die untenstehende Streckenkarte. Sie zeigt einen internen Korrekturfaktor in unserem Kalman-Filter.
Wir erfahren dadurch, dass unser Reifenmodell die Längskräfte der Reifen überschätzt (blau/grün auf Geraden) und die Querkräfte recht gut einschätzt (orange/gelb in Kurven).
Einsatz der Ellipse-N im Fahrzeug von 2019
Die Zusammenarbeit mit der Ellipse und ihrer Software war großartig und die Konfiguration einfach. Die Dokumentation enthält alles, was wir für den Einstieg und die Entwicklung der Schnittstelle zu unserem System benötigten.
Die von der Ellipse gelieferten Daten sind präzise und wiesen bei Fahrten über 1 km teilweise einen Fehler von unter 10 cm auf. Wir sind sehr zufrieden mit diesem Produkt, erklärt Alexandre Kopp, verantwortlich für die Fahrdynamik beim TUfast Team.
Beim eb019 werden wir das Potenzial der Ellipse2-N noch weiter ausschöpfen. Wir werden 2 Kalman-Filter einsetzen: einen für den Hauptzustand (wie beim eb018) und einen zweiten zum Filtern der Sensoren und Daten, die in das physikalische Modell des Hauptfilters eingespeist werden.

Der Hauptfilter wird zudem um eine Positions- und Kursbestimmung erweitert. Die Ellipse2-N bleibt damit der wichtigste Sensor unseres Fahrzeugs für die Zustandsschätzung. Ihr integrierter Kalman-Filter ist beim eb019 besonders nützlich, da er präzise Schätzungen der Roll-, Nick- und Gierwinkel liefert.
Diese drei sind für die Berechnung der aerodynamischen Kräfte erforderlich.
Ellipse-N
Das Ellipse-N ist ein kompaktes und leistungsstarkes RTK-Trägheitsnavigationssystem (INS) mit integriertem Dual-Band- und Quad-Konstellations-GNSS-Empfänger. Es liefert Roll-, Nick-, Gier- und Hebewegungen sowie eine zentimetergenaue GNSS-Position.
Der Ellipse-N Sensor eignet sich am besten für dynamische Umgebungen und schwierige GNSS-Bedingungen, kann aber mit einem magnetischen Kurs auch in Anwendungen mit geringerer Dynamik eingesetzt werden.

Angebot für Ellipse-N anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
