Formula Student: Die entscheidende Rolle von IMU/GNSS
Mehrere Teams für Elektro- und autonome Fahrzeuge haben ihre Rennwagen während des Formula Student-Wettbewerbs mit unserer Ellipse IMU/GNSS ausgestattet.
Der Ellipse-D Sensor hat alle unsere Anforderungen erfüllt und wir sind sehr zufrieden damit. Das GNSS ist sehr stabil, auch der Kalman-Filter ist überzeugend. | Daniel K., AMZ Racing Electric Team
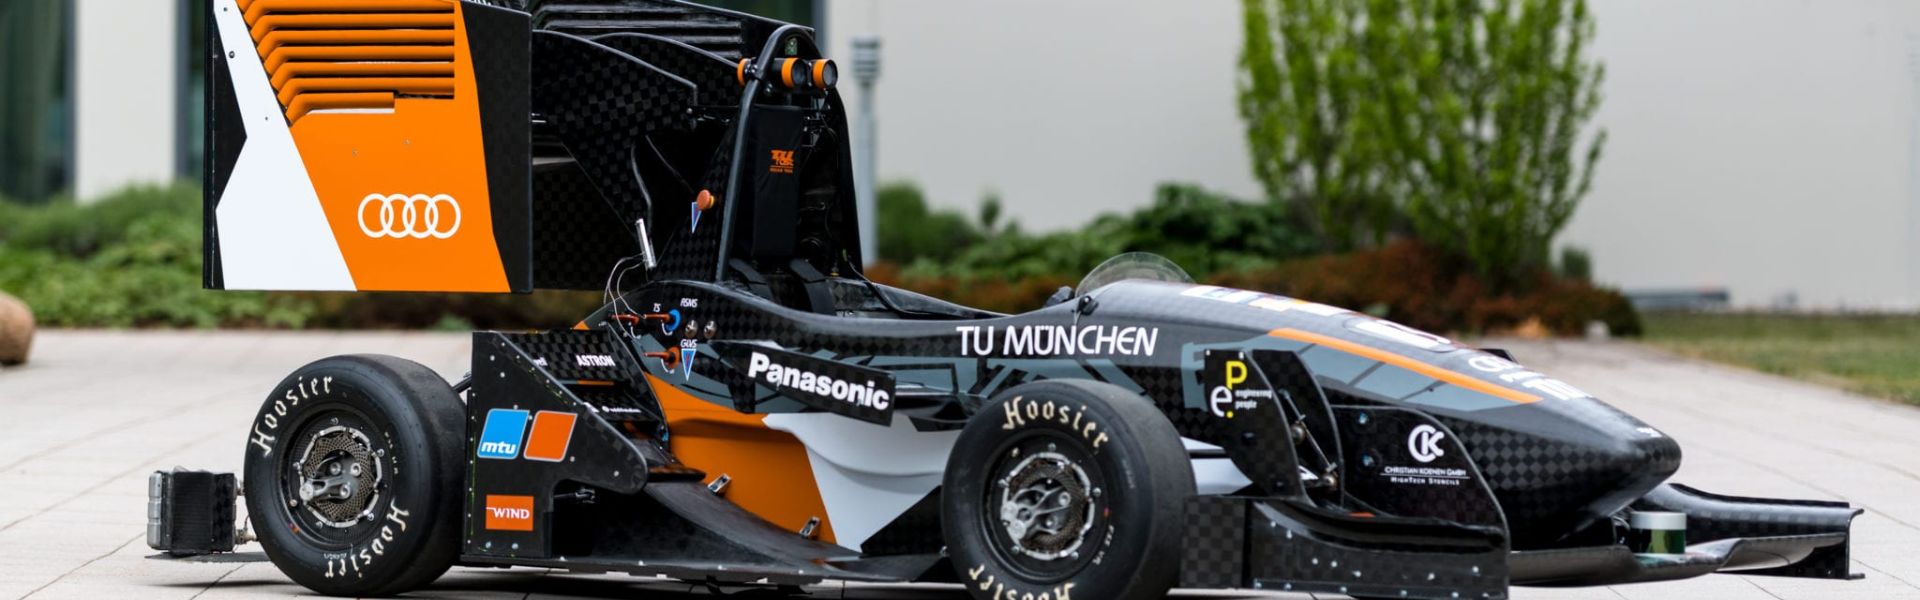
Die Formula Student ist ein internationaler studentischer Konstruktionswettbewerb, bei dem Studententeams aus der ganzen Welt ihre eigenen Form Rennwagen entwerfen, bauen und damit gegeneinander antreten. Der Wettbewerb umfasst 3 Kategorien: Elektrische, fahrerlose und mit Verbrennungsmotor betriebene Fahrzeuge.
Die Teilnehmer der Formula Student müssen nicht nur den schnellsten Rennwagen bauen, sondern sich auch in den Bereichen Ausdauer, Beschleunigung und Kurvenhaftung (Skid Pad) beweisen.
Als Experte für Trägheitsnavigationssysteme und Partner verschiedener Teams haben wir Ingenieurteams interviewt, die unsere Trägheitsmesseinheit (IMU) in Kombination mit einem Global Navigation Satellite System (GNSS) verwenden, um zu verstehen, was die Schlüsselelemente für den Erfolg sind.
Die Bedeutung von IMU/GNSS für präzise Fahrzeugdynamik
Die IMU/GNSS liefert entscheidende Informationen über den Fahrzeugzustand wie Position, Geschwindigkeit, Gierrate, Schräglaufwinkel, Beschleunigung und Orientierung an die Fahrzeuge der konkurrierenden Teams, wie von D. Kiesewalter von AMZ Racing erklärt:
“Wir benötigten eine IMU aus mehreren Gründen. In erster Linie zur Bestimmung des Positionszustands unseres Fahrzeugs. Wir benötigten außerdem eine effiziente Dynamikregelung sowie eine zuverlässige und genaue Bestimmung der Euler-Winkel (Roll-, Nick- und Gierwinkel).”
Auf diese Weise können Ingenieure von Elektro- und Verbrennungsmotorenfahrzeugen verstehen, was zu verbessern ist, indem sie den Ist-Zustand mit dem theoretischen vergleichen.
Kriterien zur Fahrdynamik bei Formula Student-Fahrzeugen
Die Kontrolle der Beschleunigung ist bei Formelrennen entscheidend. Wenn das Fahrzeug zu stark beschleunigt, kann es driften, was zu einem Verschleiß der Reifen führt. Um den Reifenverschleiß zu minimieren und die maximale Leistung und Performance des Motors auszuschöpfen, muss die Beschleunigung kontrolliert werden.
Die Verfolgung der Rennwagentrajektorie ist unerlässlich. Eine Streckenanalyse wird mithilfe der IMU-/GNSS-Daten, insbesondere der Position, durchgeführt und hilft zu bestimmen, ob das Fahrzeug innerhalb der Strecke oder beim Abbiegen gut positioniert ist.

Vergessen wir nicht, dass es sich bei der Formula Student um ein Rennen handelt. Eines der Ziele des Wettbewerbs ist es, auf der Strecke schneller zu sein als die anderen Teams. Geschwindigkeit ist daher ein entscheidender Faktor, der dank IMU/GNSS untersucht werden kann. Noch wichtiger ist sie jedoch für elektrische Rennwagen, da diese den Energieverbrauch überwachen müssen.
Autonome Rennwagen: Das Maximum an Kurs und Navigation aus der IMU/GNSS herausholen
Rennwagen verwenden möglicherweise GPS mit einer Antenne für den Kurs, aber fahrerlose Fahrzeuge setzen auf Dual-Antennen-IMU/GNSS für einen präzisen Kurs. Dies ermöglicht eine schnellere Initialisierung und liefert selbst im Stand einen echten Kurs.
J. Liberal Huarte von UPC Driverless (ETSEIB) erklärt, dass Kurs und Lokalisierung für das ordnungsgemäße Funktionieren anderer Ausrüstungsteile unerlässlich sind: „Wenn wir mit LiDAR-Technologien arbeiten, hat die Tatsache, dass Sie um 1 Grad zur einen oder anderen Seite ausgerichtet sind, einen großen Einfluss auf die Position.
Daher ist ein präziser Kurs eine wichtige Voraussetzung. Und auch die Lokalisierung und Kartierung: Es ist sehr wichtig, sich in X und Y zu lokalisieren.“ Daher ist die Implementierung eines Dual-GNSS/IMU in diesen Rennwagentyp die beste Lösung, da sie einen echten Kurs und eine echte Position liefert, was auch zur Stabilisierung des LiDAR beiträgt.
Der Kurs ist für fahrerlose Rennwagen ebenso wichtig wie eine präzise Navigation. Real Time Kinematic (RTK) ermöglicht eine extrem genaue Positionsschätzung (1-2 cm). Je genauer die IMU/GNSS ist, desto besser kann das Auto ohne Driften in der Rennstrecke bleiben.
Das IMU/GNSS analysiert die Strecke, um eine optimale Fahrzeugpositionierung und Trajektorienoptimierung zu gewährleisten.
Weniger Zeitaufwand für die Umsetzung = mehr Zeit für das gesamte Projekt
„Wir haben sehr wenig Testzeit, wenn es also schnell geht, können wir auf der Strecke schneller fahren und mehr testen“, erklärt A. Kopp, Fahrzeugdynamikregelung bei TUfast Racing.
Teams haben nicht viel Zeit, um die verschiedenen Fahrzeugteile zu integrieren und zu testen. Da CAN- und ROS-Frameworks hauptsächlich von Automobilingenieuren verwendet werden, kann ein IMU/GNSS, das Teil solcher Arbeitsabläufe sein kann, enorm viel Entwicklungszeit einsparen.
Eine saubere C-Bibliothek mit Beispielen ist eine weitere Möglichkeit, Teams bei der Integration zu unterstützen.
SBG Systems unterstützt neue Wege im Fahrzeugdesign
Studierende können ihren Förderantrag gerne über unsere Website einreichen!

Ellipse-D
Das Ellipse-D ist ein Inertiales Navigationssystem mit integriertem Dual-Antennen- und Dual-Frequenz-RTK-GNSS, das mit unserer Post-Processing-Software Qinertia kompatibel ist.
Es wurde für Roboter- und Geodäsie-Anwendungen entwickelt und kann Odometriedaten mit Pulse oder CAN OBDII kombinieren, um die Koppelungsnavigation (Dead Reckoning) zu präzisieren.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
