


Qinertia Software de Pós-Processamento GNSS+INS (PPK)
Precisão Tornada Simples
O software PPK Qinertia oferece um nível totalmente novo de soluções de posicionamento de alta precisão, permitindo o georreferenciamento robusto por meio de correções avançadas de pós-processamento. Em um mundo que exige precisão sem concessões, nosso software PPK surge como o pilar para profissionais e indústrias que buscam confiança incomparável em seus dados de localização.
Software de pós-processamento que realmente funciona
Alcance precisão inigualável em seus fluxos de trabalho pós-processando seus dados brutos de localização por meio de um processo de correções avançadas. O Qinertia é crucial em aplicações que exigem precisão em nível centimétrico, como levantamentos geoespaciais, mapeamento e hidrografia.


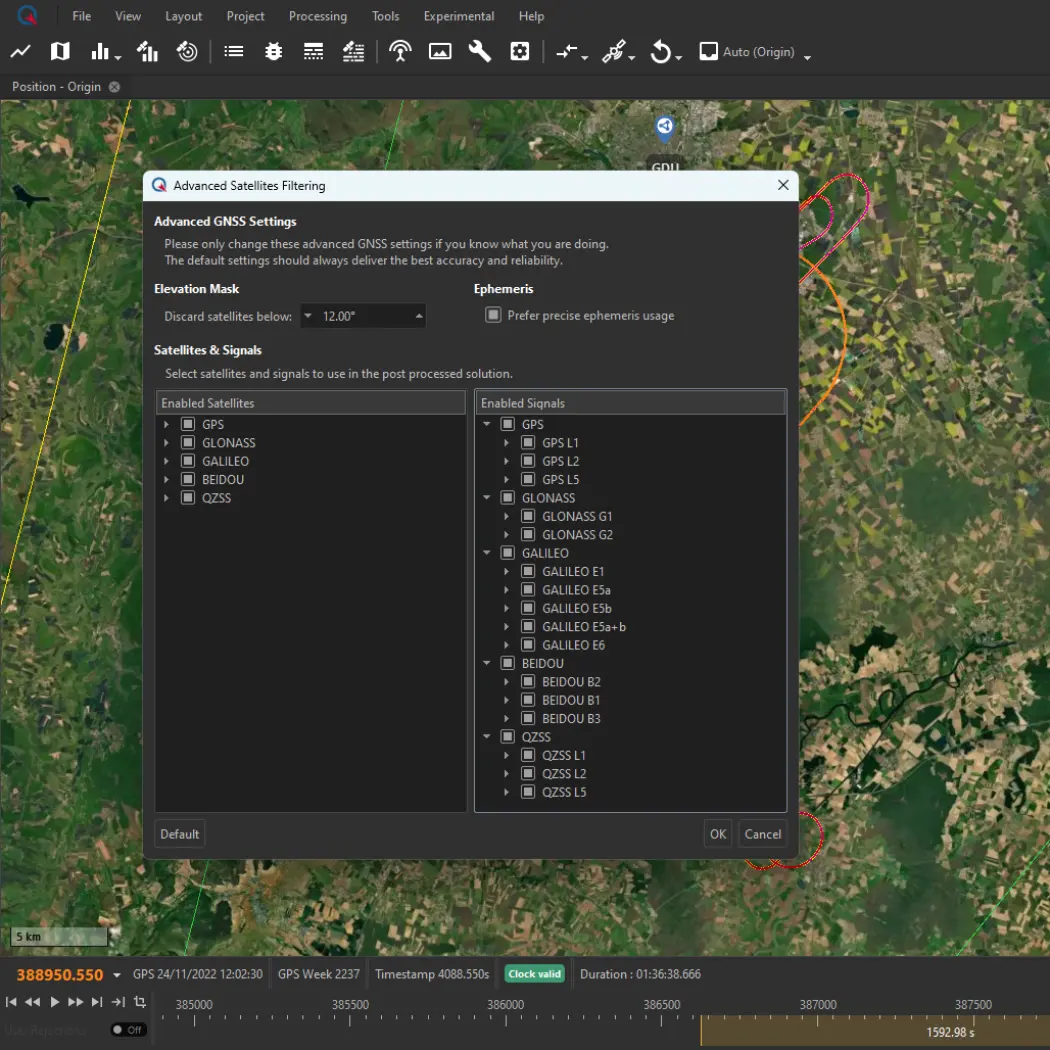
Recursos de GNSS
O Qinertia oferece suporte ao processamento de GNSS multi-constelação e multi-frequência completo, garantindo precisão, robustez e desempenho ideais em todos os ambientes.
Constelações e Frequências Suportadas:
▶ GPS: L1, L2, L5
▶ Galileo: E1, E5a, E5b, E5(a+b), E6
▶ BeiDou: B1I, B2I, B3I
▶ Glonass: G1, G2
▶ QZSS: L1, L2, L5
O suporte a multi-frequência melhora a resolução de ambiguidades, o tempo de convergência e a precisão do posicionamento. Também aumenta a resiliência em ambientes desafiadores, como cânions urbanos, florestas densas ou áreas com alta atividade ionosférica.
Modos de processamento
O Qinertia oferece uma gama abrangente de modos de processamento para se adaptar a qualquer restrição operacional:
▶ PPK com base única
▶ PPK com base única (modo Ionoshield)
▶ PPK com VBS (Estação Base Virtual)
▶ PPK em tempo quase real com correções RTCM
▶ PPP (Precise Point Positioning) rigidamente acoplado em qualquer lugar do mundo.
Funcionalidades
Orbi AR – PPP com ambiguidade fixa
O Orbi AR no Qinertia permite Posicionamento por Ponto Preciso (PPP) com ambiguidades fixas, entregando resultados de alta precisão sem a necessidade de uma estação base local. Essa abordagem inovadora é ideal para operações em ambientes remotos ou desafiadores onde redes CORS não estão disponíveis ou onde a implantação de uma estação base própria é inviável.
Mecanismo de geodésia
O mecanismo de geodésia do Qinertia conta com um conjunto exaustivo de ferramentas que não são apenas incrivelmente fáceis de usar, mas também altamente versáteis.
Com uma ampla seleção de Sistemas de Referência de Coordenadas (CRS) pré-configurados, o Qinertia permite que você aproveite os principais sistemas e transformações oficiais para os seus projetos. Você também pode criar transformações personalizadas adaptadas aos seus requisitos específicos ou científicos.
Auxílio de multisensores
O auxílio de sensores no Qinertia eleva o desempenho cinemático pós-processado ao integrar inteligentemente sensores externos de movimento e velocidade no fluxo de trabalho PPK. Além do auxílio de GNSS de alta precisão, o Qinertia oferece suporte a entradas de DVL, odômetro, magnetômetro, velocidade geral e dados de ar (air data), permitindo reforçar a precisão do posicionamento e a continuidade da trajetória, mesmo em ambientes desafiadores onde o GNSS sozinho não é suficiente.
Ao combinar essas fontes de auxílio durante o pós-processamento, o Qinertia possibilita trajetórias mais suaves, deriva reduzida e resultados de navegação mais confiáveis em aplicações terrestres, marítimas e aéreas.
PPK com RTCM ao vivo
Agora você pode alcançar uma precisão inigualável em seus fluxos de trabalho PPK processando seus dados com correções RTCM usadas em operações em tempo real. É importante destacar que esse recurso foi projetado especificamente para cenários de base única em tempo real e é incompatível com configurações VBS.
O fluxo RTCM no Qinertia redefine a precisão e oferece mais opções para o seu PPK.
Suavização RTS
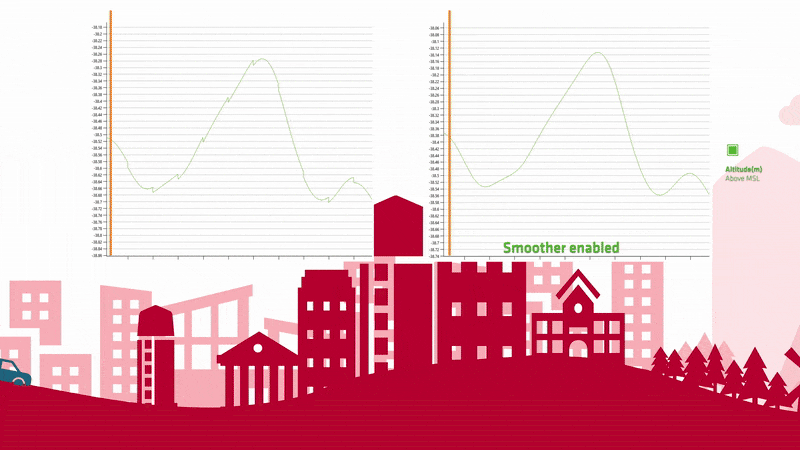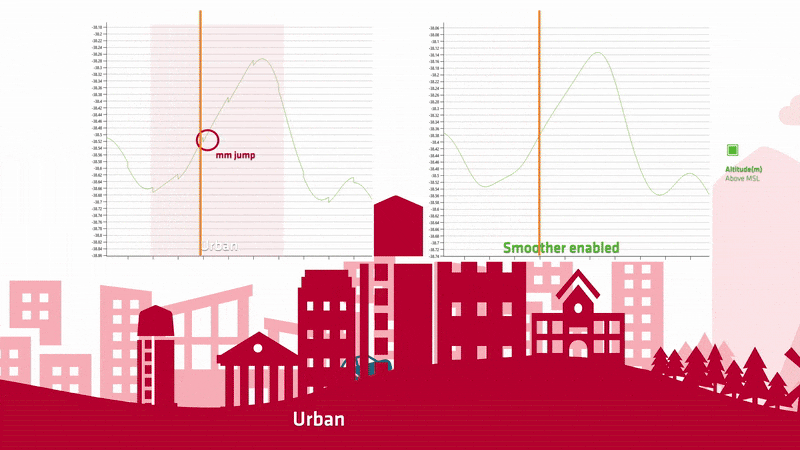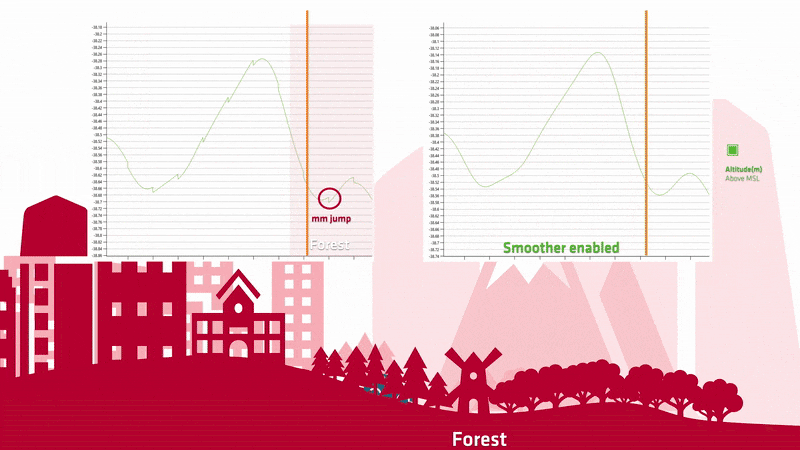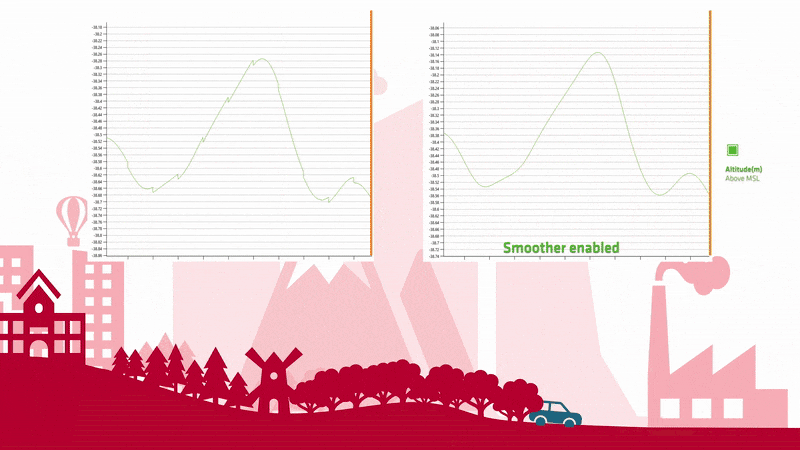
Uma opção avançada de processamento projetada para refinar sua trajetória de INS após a etapa de fusão de sensores. Ao aplicar o filtro de suavização, o Qinertia remove todas as transições bruscas e saltos repentinos, garantindo que suas saídas de trajetória finais não sejam apenas mais precisas, mas também significativamente mais suaves e contínuas.


Cobertura de estações base
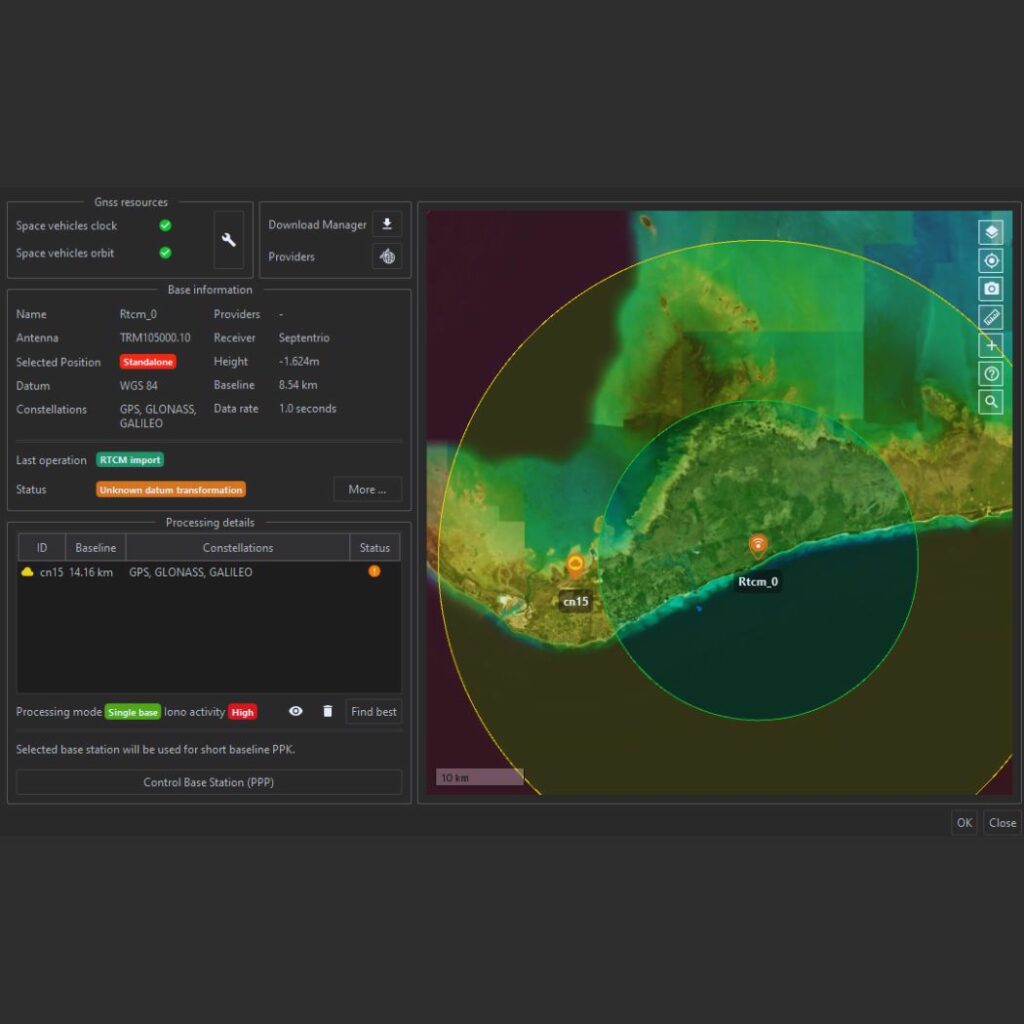
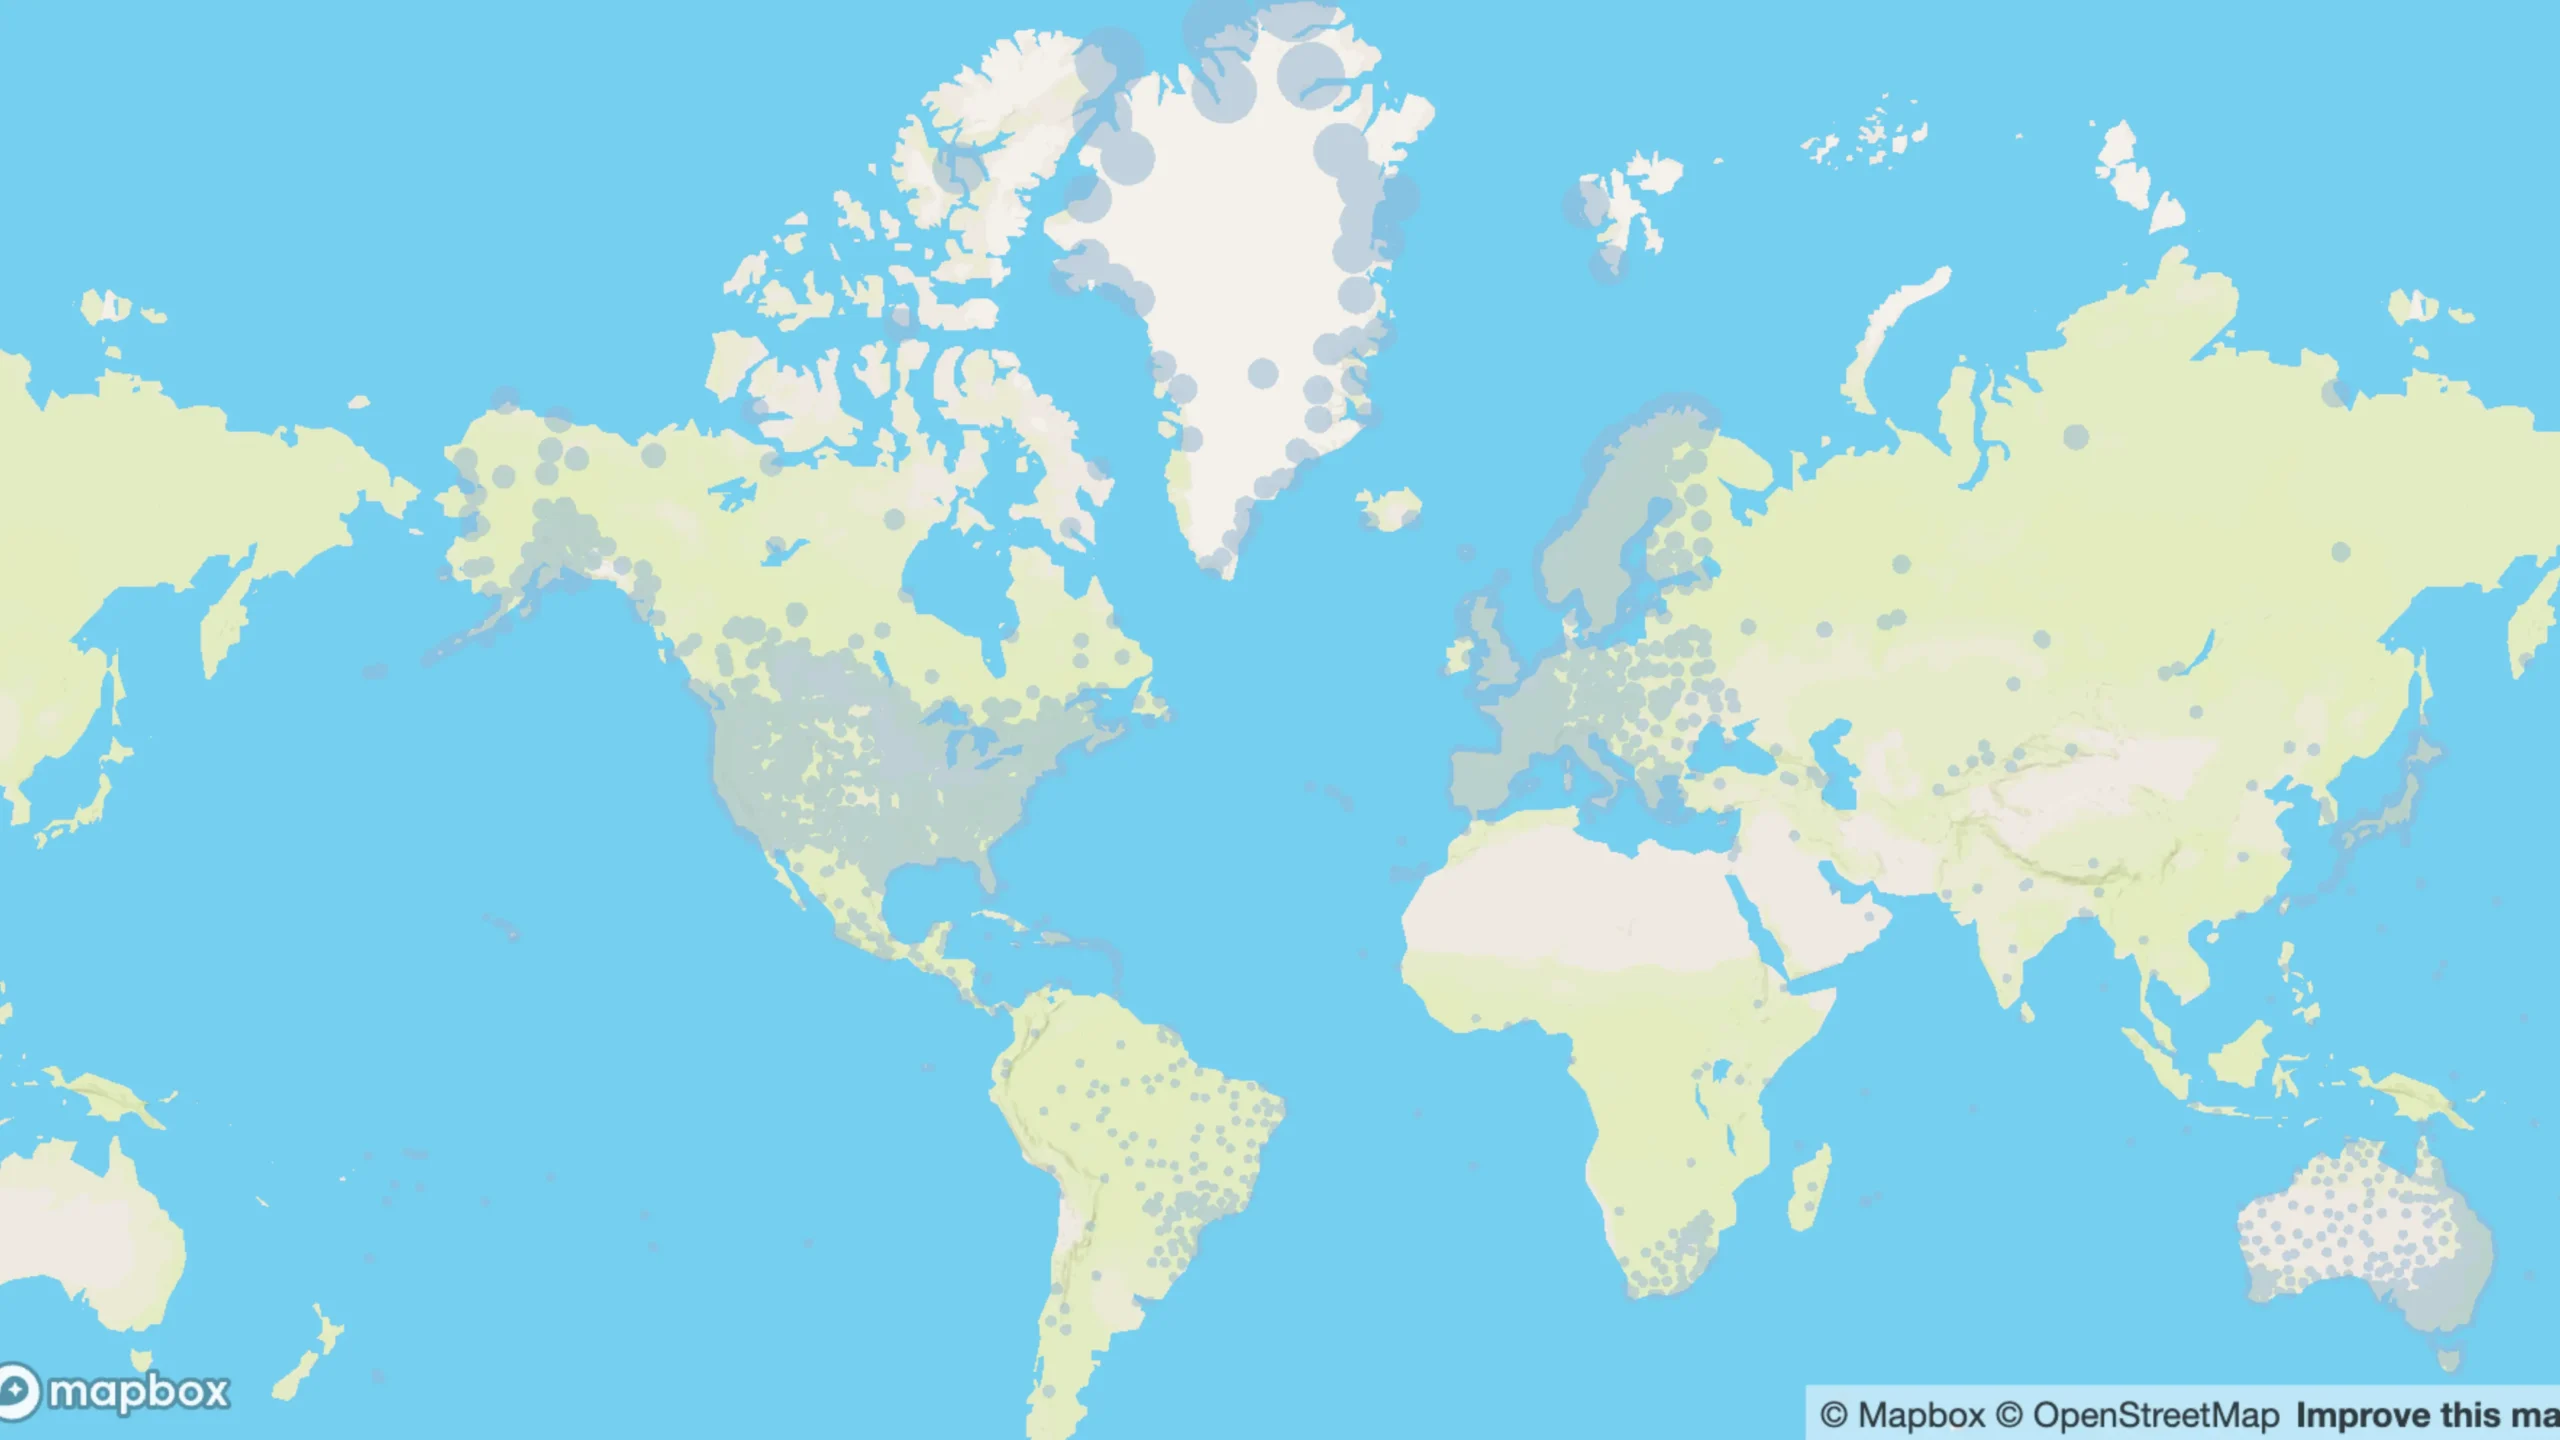
O Qinertia conta com uma rede de mais de 10.000 estações base em 164 países para melhorar a precisão do GNSS. Explore as estações no site da MySBG.
Mais funcionalidades
Experimente uma abordagem transformadora para o processamento de dados GNSS com o software PPK Qinertia da SBG Systems — suas poderosas funcionalidades são criadas especificamente para elevar suas operações a novos patamares!
Georreferenciamento direto avançado
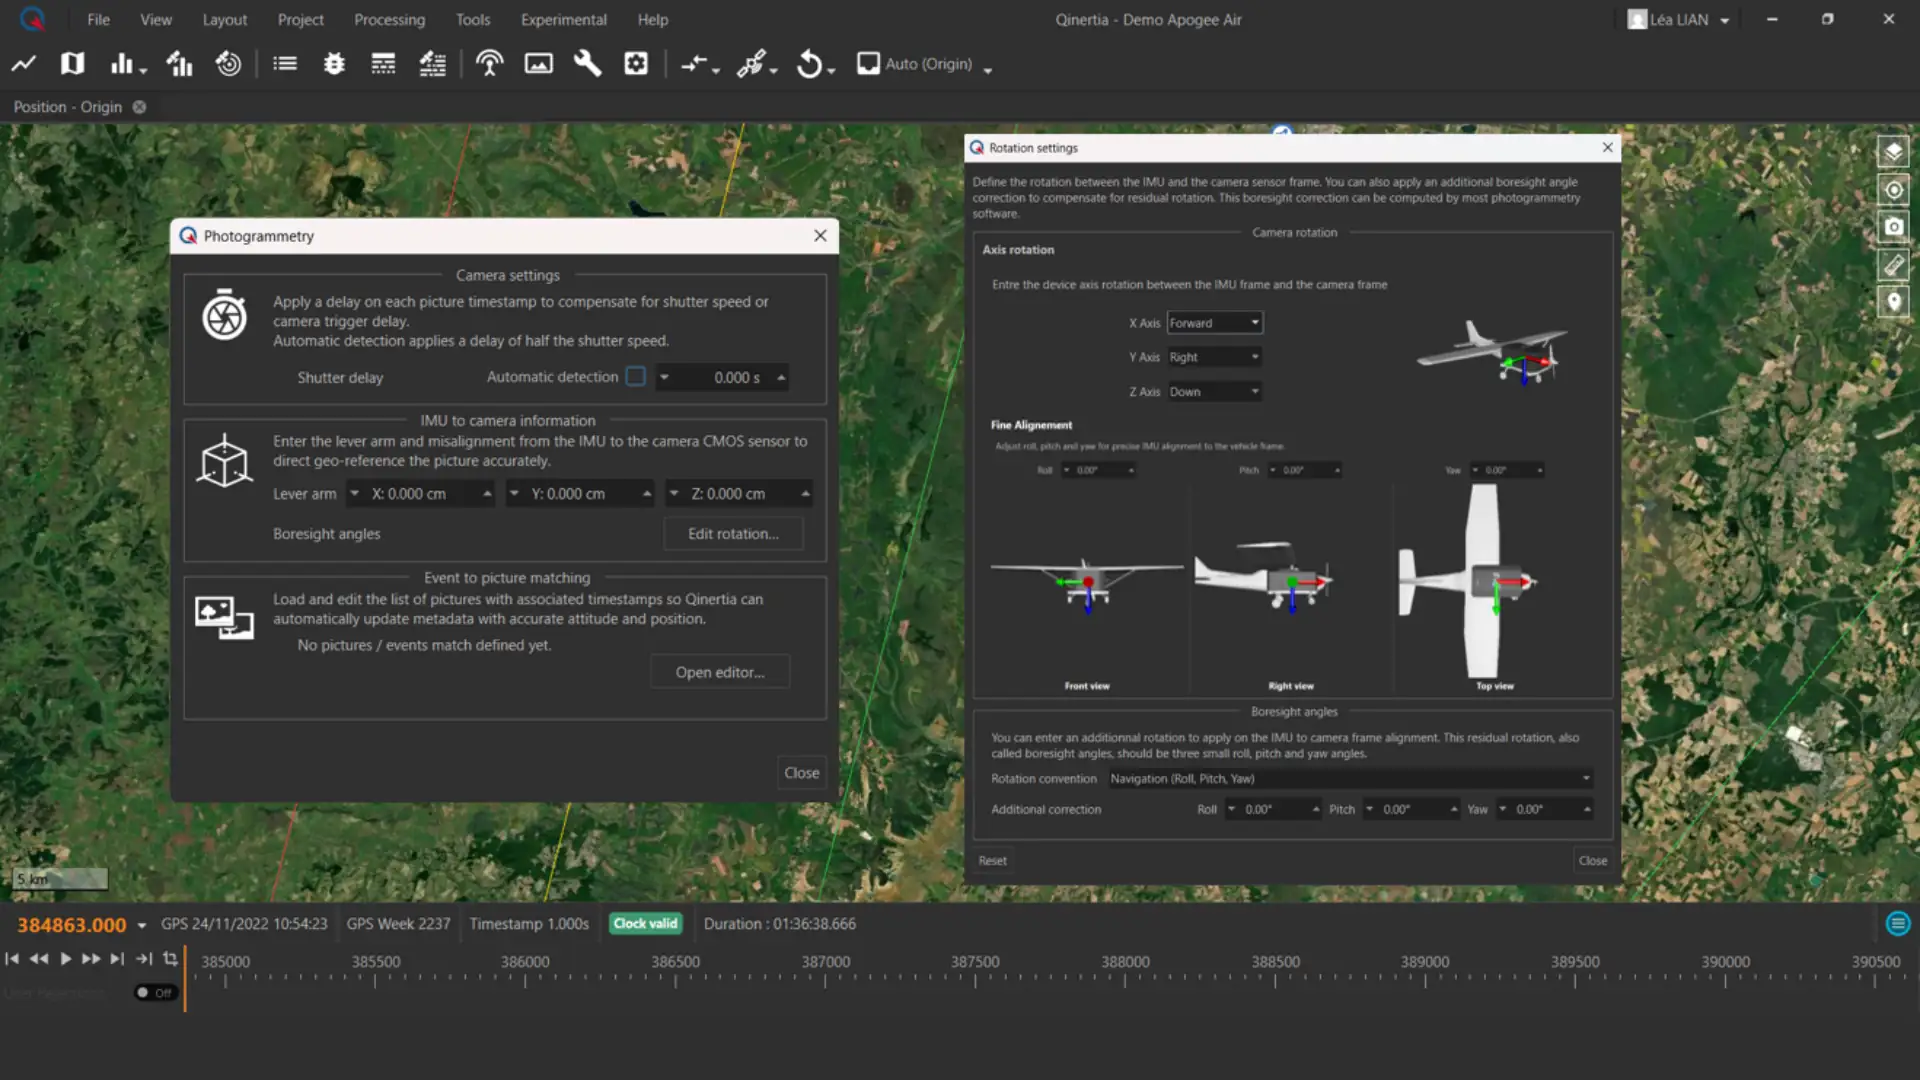
O Qinertia oferece suporte ao Georreferenciamento Direto preciso e à atribuição de geotags em imagens por meio do acoplamento rígido do pós-processamento GNSS e IMU. Usando dados precisos de temporização e alinhamento de sensores, o módulo de Fotogrametria correlaciona os disparos de imagens com as trajetórias PPK e atualiza os metadados das imagens com posicionamento em nível de centímetro e orientação completa (guinhada, arfagem e rolagem - roll, pitch, yaw). O suporte integrado para parâmetros de alinhamento de braço de alavanca (lever arm) e boresight garante dados de atitude de alta precisão para uso em fluxos de trabalho de reconstrução 3D com softwares como Pix4D, Metashape e UAS Master.

PPP com acoplamento rígido
Este modo oferece precisão em nível de centímetro em todo o mundo, sem a necessidade de nenhuma estação base local. Ao integrar rigidamente medições GNSS brutas com produtos de satélite precisos, ele fornece posicionamento de alta precisão confiável, mesmo em áreas remotas onde não há estações de referência disponíveis. Ideal para levantamentos globais e ambientes desafiadores.
Gerenciamento de estação base
O Qinertia oferece aos usuários acesso direto a uma rede de até 10.000 estações base em 164 países, garantindo recursos precisos de pós-processamento. Ao importar uma estação base personalizada, o recurso de controle de estação base PPP verifica ativamente suas coordenadas usando técnicas de posicionamento por ponto preciso (PPP), aumentando a precisão e a confiabilidade.

Exibição e configurações avançadas de GNSS
O Qinertia aprimora automaticamente a precisão do seu PPK ao excluir de forma inteligente os satélites com baixa qualidade de sinal, garantindo que apenas os dados da mais alta qualidade sejam utilizados em seus cálculos. Além disso, os usuários agora têm a flexibilidade de assumir o controle desativando manualmente satélites individuais, bandas de sinal inteiras ou até constelações inteiras em suas soluções PPK. Para dar suporte a esses recursos avançados, introduzimos uma série de gráficos informativos que permitem avaliar facilmente a qualidade do sinal GNSS. Tenha total controle e confiança em seus dados GNSS com a Configuração e Exibição Avançada de GNSS no Qinertia.
Estimativa de braço de alavanca (lever arm)
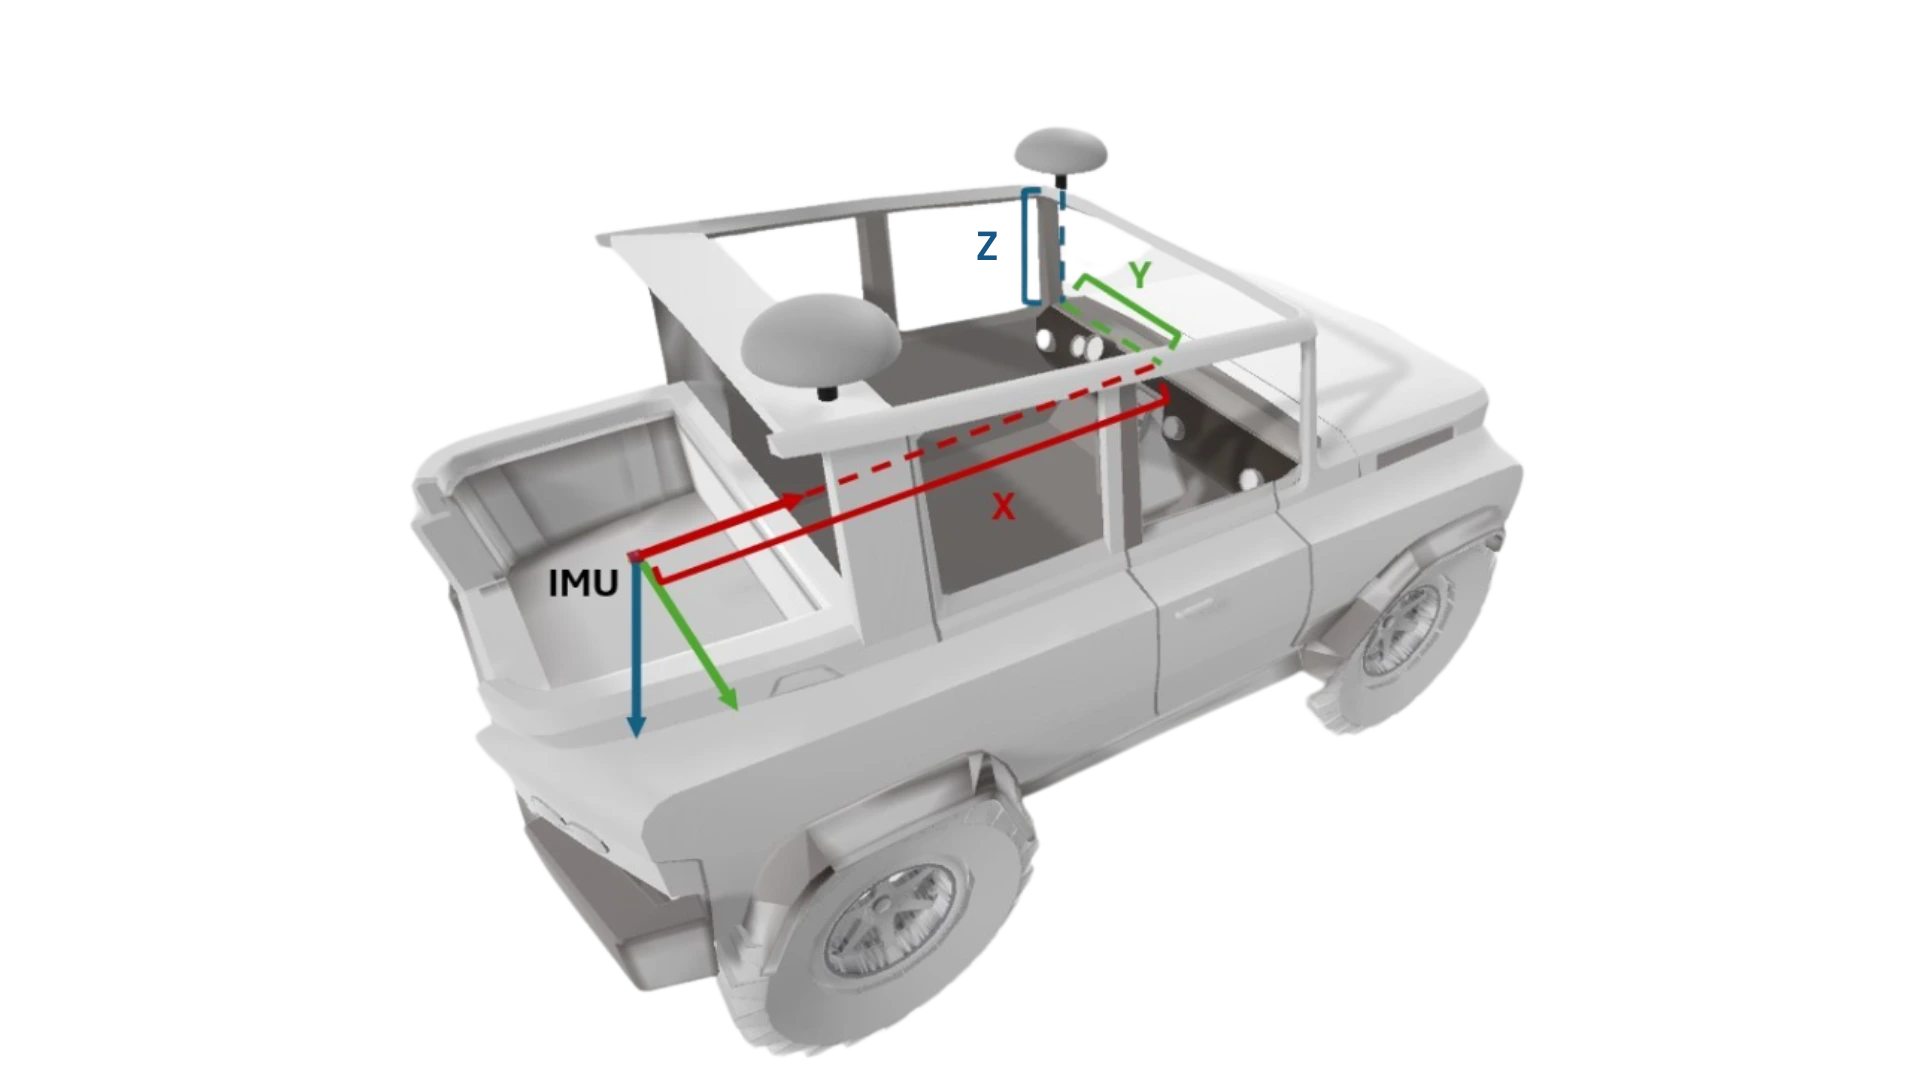
O Qinertia fornece ferramentas avançadas de estimativa de braço de alavanca para determinar com precisão os deslocamentos físicos entre antenas GNSS e IMUs. Ao inserir um braço de alavanca medido manualmente de forma aproximada, o Qinertia pode refiná-lo automaticamente para uma precisão de nível de centímetro, garantindo o alinhamento ideal do sensor. Saiba mais sobre a opção de estimativa de braço de alavanca – Acesse agora!

Layout flexível e sistema de área de trabalho
Melhore a forma como você interage com seus dados e ferramentas. O Qinertia oferece layouts recomendados específicos para cada aplicação, permitindo que você se concentre na análise em vez da configuração da interface.
Você também pode criar layouts totalmente personalizados adaptados às suas necessidades e compartilhá-los com sua equipe, garantindo um ambiente de trabalho consistente e eficiente. Essa abordagem flexível de área de trabalho ajuda as equipes a colaborar de forma mais eficaz, trabalhar mais rápido e manter a produtividade em projetos e aplicações.
Visualizações 3D
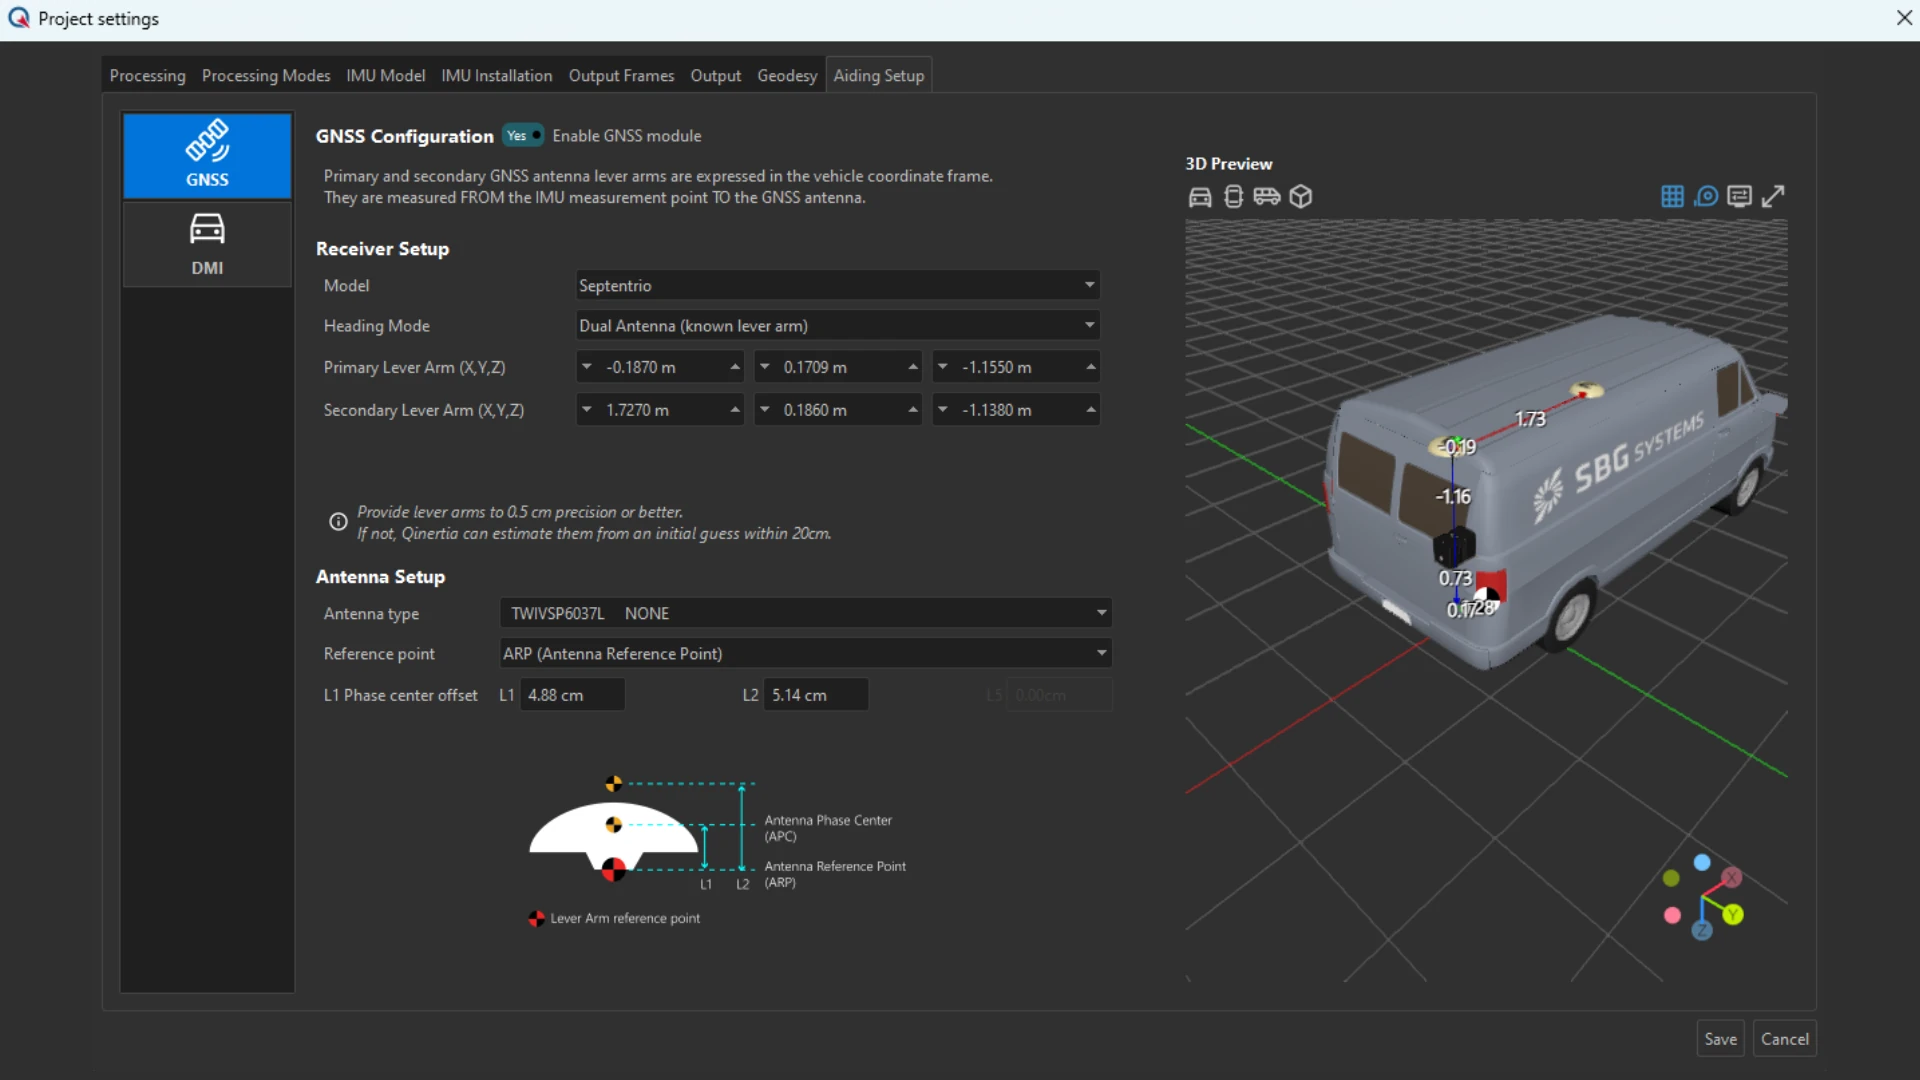
As visualizações 3D permitem que você visualize sua instalação e configuração em um ambiente 3D claro e intuitivo. Posições dos sensores, orientações e geometria da plataforma são exibidas com precisão, ajudando a validar sua configuração antes do processamento.
Essa percepção visual garante o posicionamento correto do sensor, reduz erros de configuração e melhora a confiabilidade geral do projeto, dando a você maior confiança tanto na aquisição de dados quanto nos resultados de pós-processamento.

Exportação de trajetória binária personalizável
A exportação de Trajetória Binária Personalizável no Qinertia introduz uma maneira mais leve, rápida e flexível de lidar com os resultados de PPK. Projetada para desempenho e interoperabilidade, ela reduz significativamente o tamanho do arquivo enquanto preserva a integridade total da trajetória.
Com tempos de carregamento mais rápidos e troca de dados otimizada, este formato de exportação permite fluxos de trabalho máquina a máquina mais fluidos, integração perfeita em pipelines de processamento posteriores e um manuseio mais eficiente de grandes projetos.
PPK simplificado para resultados precisos
Nosso software de pós-processamento PPK oferece uma experiência perfeita para todos os usuários com sua interface intuitiva e fluxos de trabalho guiados. A configuração rápida de projetos, a entrada de dados por arrastar e soltar (drag-and-drop) e a seleção automática da "melhor estação base" simplificam as tarefas, enquanto as opções avançadas atendem aos especialistas. Atualizações regulares com base no feedback garantem melhoria contínua e funcionalidade centrada no usuário.

Modos de processamento PPK
Os modos de processamento PPK do Qinertia incluem: linha base curta com uma única estação base para precisão localizada, modo Ionoshield com uma única estação base para mitigar a interferência ionosférica e obter melhores resultados, uma estação base virtual para mapeamento de corredores por especialistas, e a dependência de um PPP com acoplamento rígido para um posicionamento consistente onde quer que sua jornada o leve.
Software voltado para o usuário
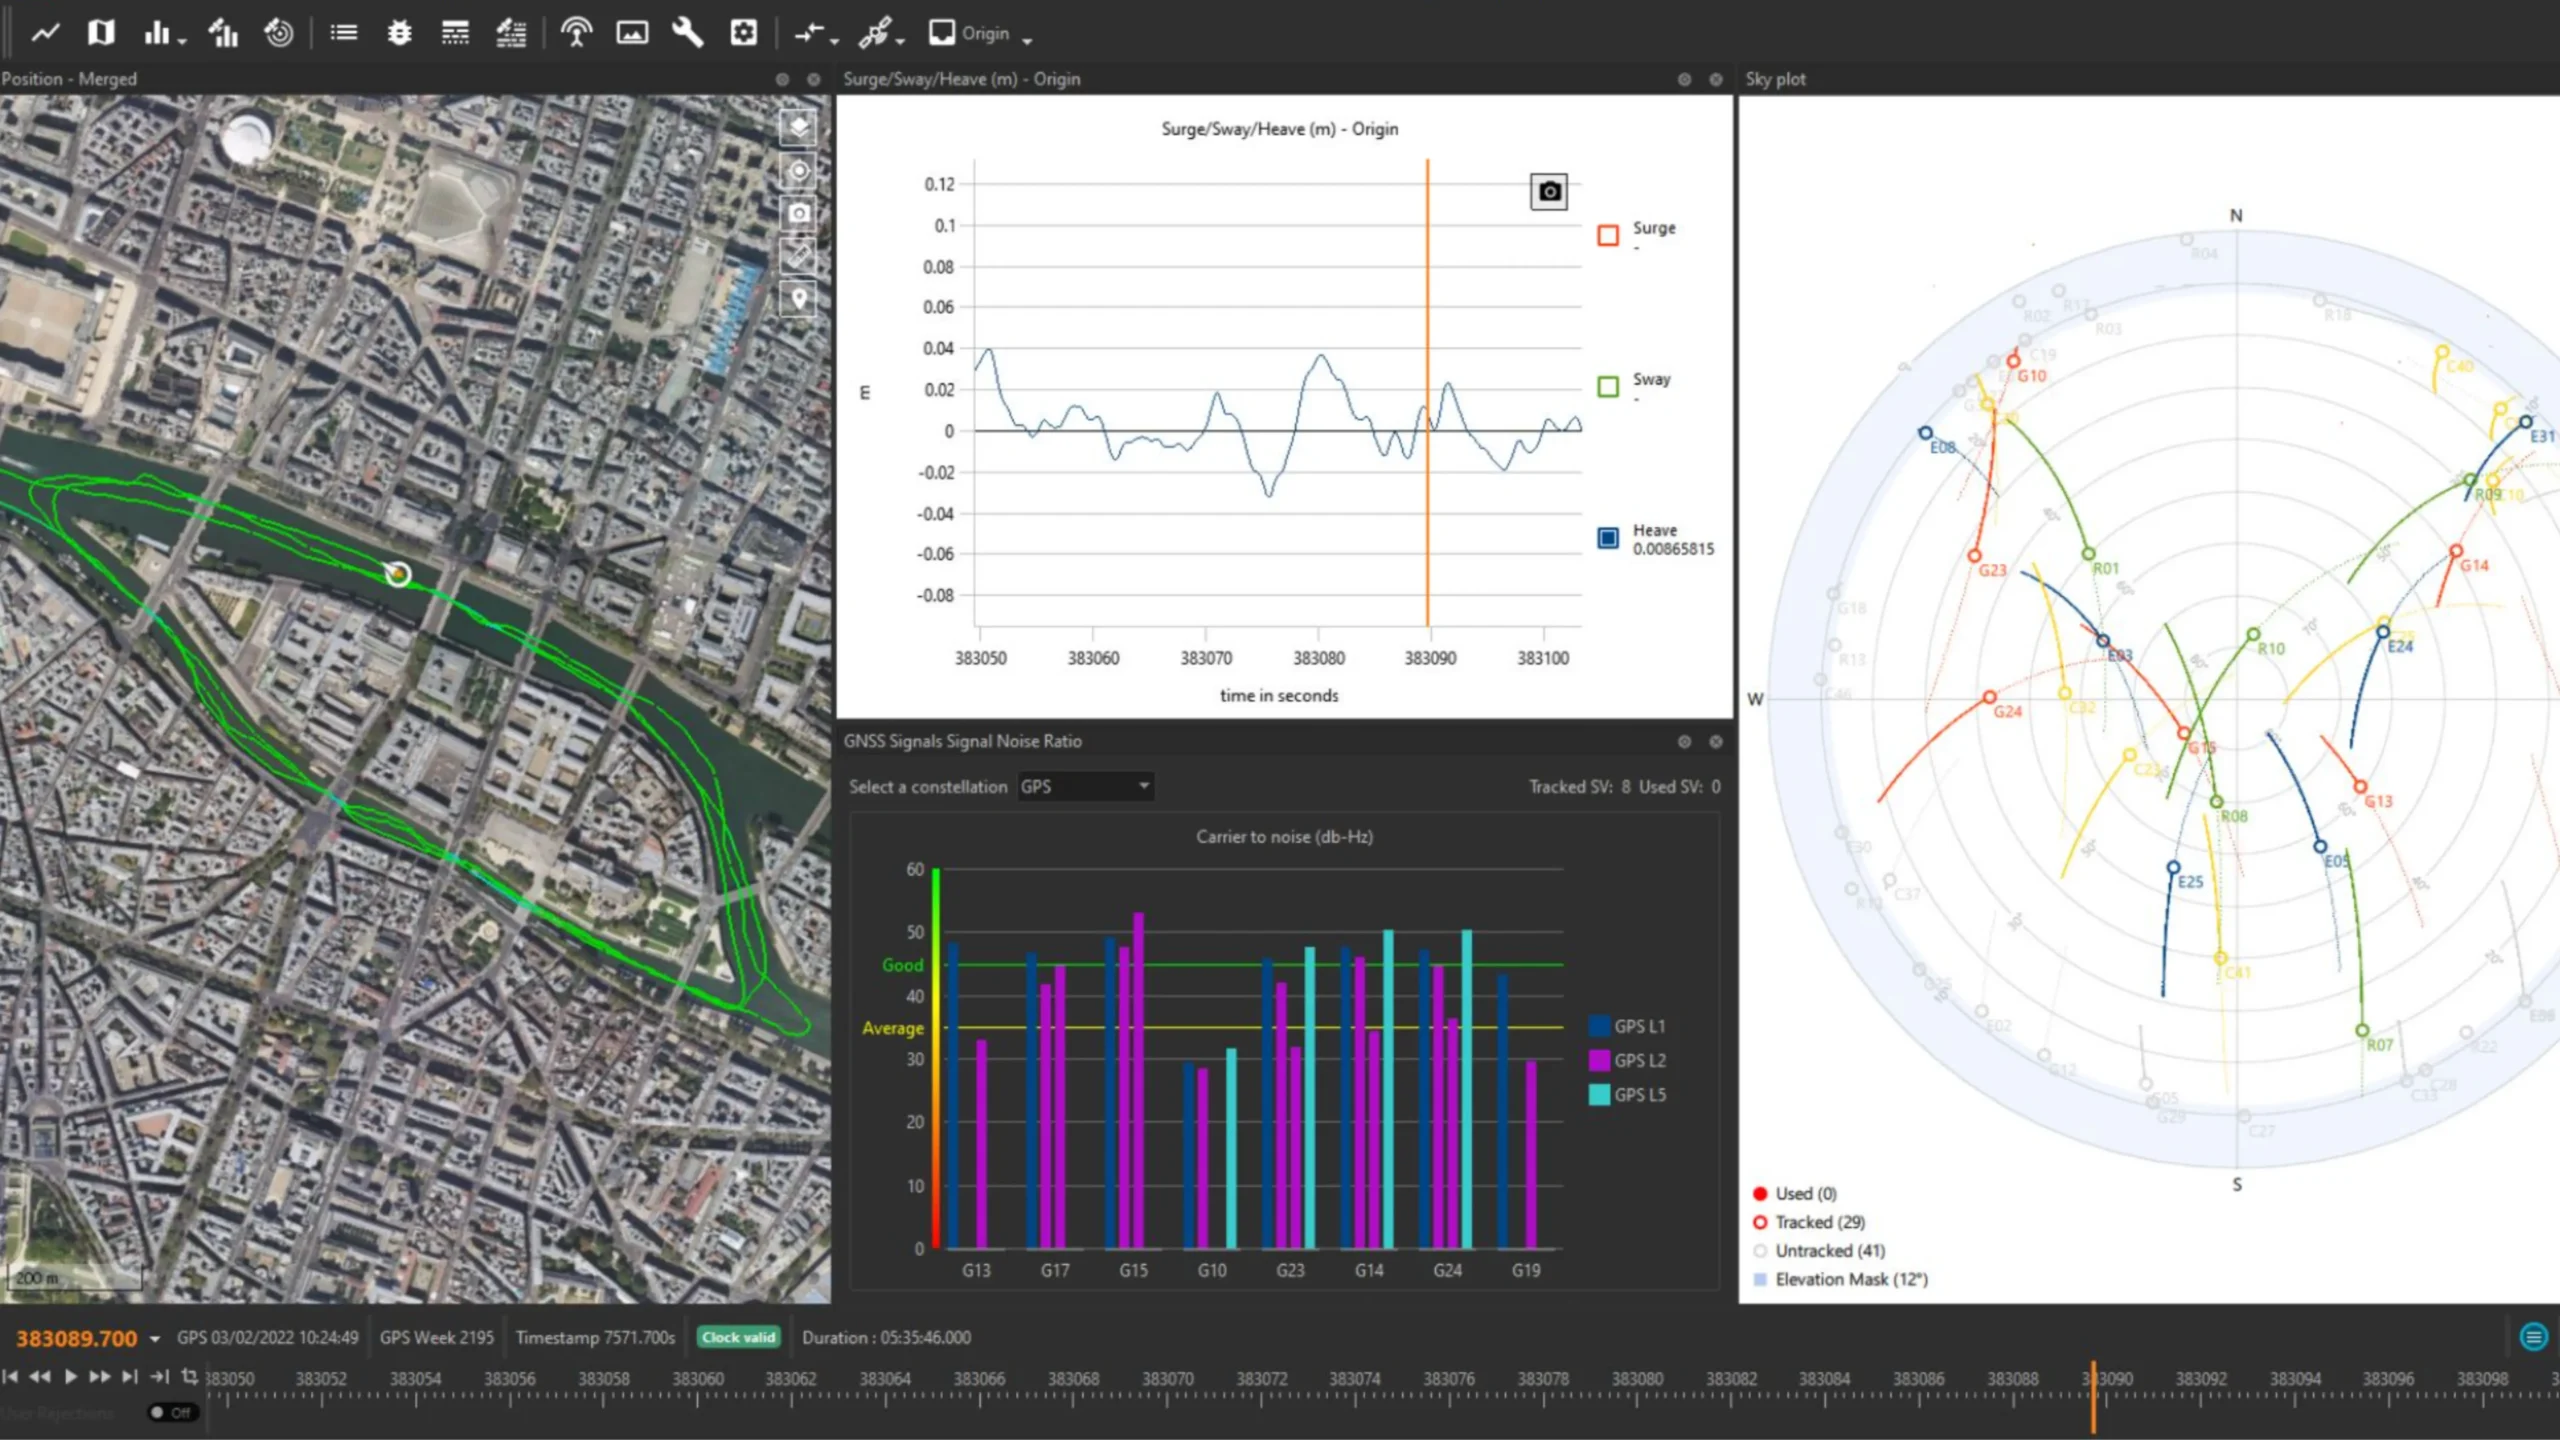
O Qinertia apresenta uma interface moderna e fácil de usar, projetada para configuração rápida e operação eficiente. Seu conjunto de ferramentas avançadas suporta recursos precisos de pós-processamento, modelagem robusta de erros e integração perfeita de dados.
Atualizações regulares, impulsionadas pelo feedback dos usuários, aprimoram continuamente a funcionalidade, garantindo desempenho ideal e compatibilidade com as necessidades crescentes da indústria.
Integração simples de fluxo de trabalho
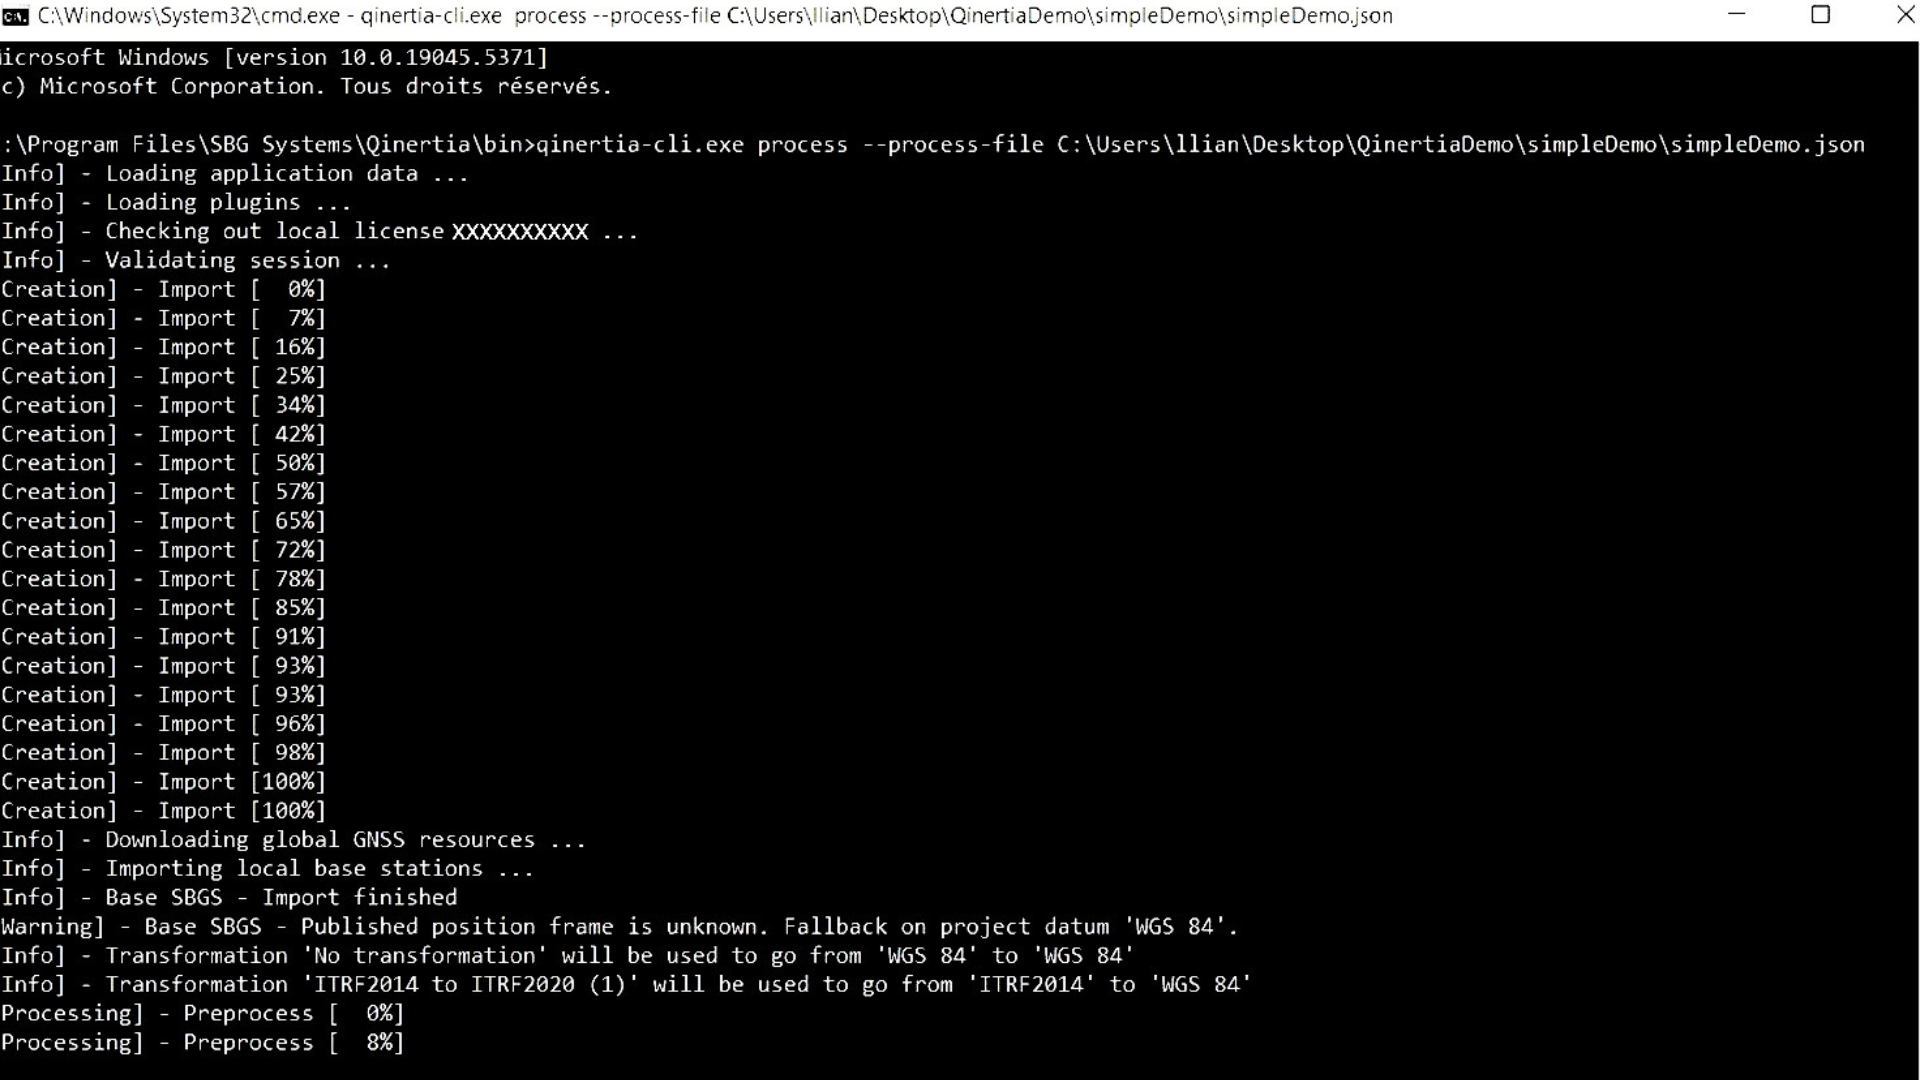
Desenvolvedores de software podem integrar perfeitamente os poderosos recursos de PPK do Qinertia em suas aplicações usando as APIs do Qinertia Cloud ou a CLI do Qinertia. A interface intuitiva simplifica a interação, e a interface de linha de comando (CLI) otimiza o processamento de dados recorrentes. Os desenvolvedores podem personalizar os formatos de saída e gerar relatórios detalhados, garantindo uma integração perfeita com os fluxos de trabalho existentes.
Nossas diferentes edições
Escolha a edição perfeita do software Qinertia PPK para atender às necessidades do seu projeto. Seja trabalhando em levantamentos de infraestrutura em grande escala, mapeamento de alta precisão ou qualquer projeto que exija pós-processamento GNSS preciso, o Qinertia oferece opções flexíveis.
Cada edição oferece recursos poderosos para processar seus dados brutos de GNSS e alcançar precisão centimétrica em apenas alguns cliques.
| Tipo de processamento | Tipo de processamento Apenas GNSS | Tipo de processamento Inercial + GNSS | Tipo de processamento Inercial + GNSS | Tipo de processamento Inercial + GNSS |
|---|---|---|---|---|
| IMUs da SBG suportadas | IMUs da SBG suportadas – | IMUs da SBG suportadas Apenas Ellipse | IMUs da SBG suportadas Séries Ellipse e Quanta (Quanta Micro/Plus/Extra) | IMUs da SBG suportadas Todas as IMUs da SBG e de terceiros |
| IMU de terceiros | IMU de terceiros – | IMU de terceiros – | IMU de terceiros – | IMU de terceiros ● |
| Aplicações | Aplicações Todas | Aplicações Terra e Ar | Aplicações Ar | Aplicações Todas |
| Licença | Licença Perpétua ou por Assinatura | Licença Perpétua ou por Assinatura | Licença Perpétua ou por Assinatura | Licença Perpétua ou por Assinatura |
| Processamento concorrente | Processamento concorrente 1 | Processamento concorrente 1 | Processamento concorrente 1 | Processamento concorrente 1 |
| Processamento offline | Processamento offline ● | Processamento offline ● | Processamento offline ● | Processamento offline ● |
| Processamento em servidor | Processamento em servidor – | Processamento em servidor – | Processamento em servidor – | Processamento em servidor – |
| Interface | Interface GUI + CLI | Interface GUI + CLI | Interface GUI + CLI | Interface GUI + CLI |
| Perfil de movimento | Perfil de movimento Estático (GNSS), Aéreo (UAV, Avião, Helicóptero), Terrestre (Automotivo, caminhão, ferroviário), Marítimo (Marítimo, Levantamento marítimo rigoroso e Marítimo subaquático), Pedestre | Perfil de movimento Estático (GNSS), Aéreo (UAV, Avião, Helicóptero), Terrestre (Automotivo, caminhão, ferroviário), Pedestre | Perfil de movimento Estático (GNSS), Aéreo (UAV, Avião, Helicóptero) | Perfil de movimento Estático (GNSS), Aéreo (UAV, Avião, Helicóptero), Terrestre (Automotivo, caminhão, ferroviário), Marítimo (Marítimo, Levantamento marítimo rigoroso e Marítimo subaquático), Pedestre |
| Acoplamento forte RTK&VBS&PPP | Acoplamento forte RTK&VBS&PPP – | Acoplamento forte RTK&VBS&PPP ● | Acoplamento forte RTK&VBS&PPP ● | Acoplamento forte RTK&VBS&PPP ● |
| Reprocessamento | Reprocessamento – | Reprocessamento ● | Reprocessamento ● | Reprocessamento ● |
| Acoplamento fraco | Acoplamento fraco – | Acoplamento fraco ● | Acoplamento fraco ● | Acoplamento fraco ● |
| GNSS RTK&VBS&PPP | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● |
| Gerenciamento de estação base | Gerenciamento de estação base ● | Gerenciamento de estação base ● | Gerenciamento de estação base ● | Gerenciamento de estação base ● |
| Mecanismo de geodésia | Motor geodésico ● | Motor geodésico ● | Motor geodésico ● | Motor geodésico ● |
| IonoShield | IonoShield ● | IonoShield ● | IonoShield ● | IonoShield ● |
| Rede CORS | Rede CORS ● | Rede CORS ● | Rede CORS ● | Rede CORS ● |
| Relatório | Relatório ● | Relatório ● | Relatório ● | Relatório ● |
| Diagnóstico Rinex | Diagnóstico Rinex ● | Diagnóstico Rinex ● | Diagnóstico Rinex ● | Diagnóstico Rinex ● |
| Estimativa de braço de alavanca (lever arm) | Estimativa do braço de alavanca – | Estimativa do braço de alavanca ● | Estimativa do braço de alavanca ● | Estimativa do braço de alavanca ● |
| Estatísticas | Estatísticas ● | Estatísticas ● | Estatísticas ● | Estatísticas ● |


Construa sua própria solução
O Qinertia é o software de pós-processamento INS/GNSS de nova geração desenvolvido para todos os usuários, seja você um usuário individual, uma empresa, um integrador de sistemas, um editor de software ou um provedor de serviços.
Perfis de movimento de aplicação pré-configurados simplificam a configuração e otimizam o desempenho para suas necessidades específicas.
Escolha entre todas as soluções disponíveis e personalize-a: Qinertia Desktop, OEM e Qinertia Cloud.

Implantações diretas
O Qinertia Desktop é uma aplicação desktop projetada para lidar eficazmente com conjuntos de dados complexos, fornecendo ferramentas avançadas de análise e configurações personalizáveis.
Com sua interface amigável, permite importar, processar e analisar seus dados rapidamente.
Ideal para usuários individuais ou equipes que trabalham no escritório.

Integração perfeita com seu hardware ou software
O Qinertia OEM oferece um processo de integração fluido, permitindo que você incorpore um poderoso processamento PPK às suas soluções, oferecendo aos seus clientes um posicionamento de alta precisão confiável e eficiente com facilidade, seja você um fabricante de hardware, um integrador de sistemas ou um provedor de serviços.
Você pode personalizar a interface do software, os fluxos de trabalho e os recursos para corresponder à sua marca e aos requisitos do usuário.

Habilite gerenciamento flexível, escalável e remoto.
O Qinertia Cloud foi projetado para desenvolvedores, integradores e empresas que buscam uma solução PPK escalável que entregue todo o potencial do pós-processamento preciso com a conveniência e flexibilidade da tecnologia baseada em nuvem.
Esteja você construindo uma aplicação personalizada, oferecendo serviços online ou expandindo suas capacidades existentes, a API do Qinertia Cloud garante que você possa fornecer desempenho PPK de alto nível aos seus usuários.
Compatível com inúmeros receptores de terceiros
O Qinertia é compatível com receptores de terceiros capazes de fornecer dados brutos GNSS*, incluindo: receptores Septentrio, Trimble, Novatel, Ublox, Topcon, Javad, Ashtec, Spectra GNSS…
Tenha acesso a todos os recursos do Qinertia: análise de formatos de arquivo de receptores GNSS, PPK GNSS (opcionalmente com acoplamento inercial), PPP GNSS (opcionalmente com acoplamento inercial), exibição de todos os gráficos e análises, PPK executado usando todas as bandas de constelações disponíveis e muito mais…
*receptores GNSS suportados: banda dupla e superior (L1, L1+L2, L1+L5, L1+L2+L5).


Documentação e recursos
Todas as soluções Qinertia vêm com documentação abrangente, projetada para apoiar os usuários em cada etapa.
De guias de instalação a configurações avançadas e solução de problemas, nossos manuais claros e detalhados garantem uma integração e operação sem interrupções.
Visita guiada ao Qinertia
Embarque em um tour detalhado pelo nosso software de pós-processamento com Lea, nossa gerente de produtos do Qinertia.

Solicite uma demonstração do Qinertia
Explore casos de uso reais
Descubra como nosso software de pós-processamento, Qinertia GNSS+INS, capacita profissionais em diversos setores. Do georeferenciamento preciso no mapeamento com UAV à navegação aprimorada em ambientes desafiadores, nossos estudos de caso demonstram como o Qinertia oferece precisão incomparável e eficiência.
Saiba como nossos clientes aproveitam o Qinertia para superar desafios, otimizar o desempenho e alcançar resultados excepcionais.
Software PPK GNSS/INS Qinertia selecionado para geofísica marinha
Pós-processamento de dados

Como a Treeswift está modernizando as operações de campo das concessionárias de serviços públicos
Mapeamento móvel


Eles falam sobre nós
Apresentamos as experiências e depoimentos de profissionais da indústria e clientes que utilizaram nossos produtos inerciais em seus projetos.
Descubra como nossa tecnologia inovadora transformou suas operações, aumentou a produtividade e entregou resultados confiáveis em diversas aplicações.



FAQ sobre o software de pós-processamento
Nossa seção de FAQ sobre o software de pós-processamento fornece respostas abrangentes para dúvidas comuns sobre as ferramentas avançadas de pós-processamento da SBG Systems. Nesta seção, você encontrará explicações detalhadas sobre a funcionalidade, integração e os benefícios de nossas soluções de pós-processamento. Seja para otimizar seu fluxo de trabalho, entender a compatibilidade ou solucionar problemas, este FAQ oferece insights valiosos para ajudar você a maximizar o desempenho de nosso software em seus projetos.
Explore as respostas e aumente sua eficiência operacional com soluções confiáveis de processamento de dados.
Quais plataformas suportam o Qinertia?
O Qinertia Desktop está disponível como um aplicativo nativo para os sistemas operacionais Windows e Linux. Ele foi projetado para instalação local e oferece acesso completo aos recursos de pós-processamento e análise do Qinertia diretamente na estação de trabalho do usuário.
O Qinertia Server está disponível para configurações específicas. Esta versão foi projetada para ambientes de processamento centralizados ou automatizados e geralmente é implantada em infraestrutura dedicada. A disponibilidade e a configuração dependem do caso de uso pretendido, dos requisitos de desempenho e do modelo de licenciamento.
O Qinertia Cloud é acessível via API baseada na web. Em vez de ser um aplicativo de desktop, ele permite que os usuários integrem os recursos de processamento do Qinertia em seus próprios sistemas, fluxos de trabalho ou aplicativos por meio de acesso programático. Esta opção é particularmente adequada para processamento automatizado, infraestruturas baseadas em nuvem e implantações em grande escala ou remotas.
O que é o pós-processamento GNSS?
O pós-processamento GNSS, ou PPK, é uma abordagem em que as medições de dados GNSS brutos registradas em um receptor GNSS são processadas após a atividade de aquisição de dados. Eles podem ser combinados com outras fontes de medições GNSS para fornecer a trajetória cinemática mais completa e precisa para esse receptor GNSS, mesmo nos ambientes mais desafiadores.
Essas outras fontes podem ser uma estação base GNSS local no projeto de aquisição de dados ou próximo a ele, ou estações de referência operadas continuamente (CORS) existentes, normalmente oferecidas por órgãos governamentais e/ou provedores comerciais de redes CORS.
Um software de Pós-Processamento Cinemático (PPK) pode utilizar informações de órbita e relógio de satélites GNSS disponíveis gratuitamente para ajudar a melhorar ainda mais a precisão. O PPK permite a determinação precisa da localização de uma estação base GNSS local em um datum de sistema de referência de coordenadas global absoluto, que é utilizado.
O software PPK também é capaz de realizar transformações complexas entre diferentes sistemas de referência de coordenadas, auxiliando em projetos de engenharia.
Em outras palavras, permite acessar correções, aumenta a precisão do projeto e pode até mesmo reparar perdas de dados ou erros ocorridos durante o levantamento ou a instalação após a missão.
Qual é a diferença entre RTK e PPK?
A Cinemática em Tempo Real (RTK) é uma técnica de posicionamento em que as correções GNSS são transmitidas quase em tempo real, tipicamente usando um fluxo de correção em formato RTCM. No entanto, podem surgir desafios para garantir as correções GNSS, especificamente no que diz respeito à integridade, disponibilidade, cobertura e compatibilidade.
A principal vantagem do PPK em relação ao pós-processamento RTK é que as atividades de processamento de dados podem ser otimizadas durante o pós-processamento, incluindo o processamento para frente e para trás, enquanto que, no processamento em tempo real, qualquer interrupção ou incompatibilidade nas correções e em sua transmissão resultará em menor precisão de posicionamento.
Uma primeira vantagem fundamental do pós-processamento GNSS (PPK) em relação ao tempo real (RTK) é que o sistema utilizado em campo não precisa contar com um enlace de dados (*datalink*)/rádio para alimentar as correções RTCM provenientes das CORS para o sistema INS/GNSS.
A principal limitação à adoção do pós-processamento é a necessidade de o aplicativo final atuar sobre o ambiente. Por outro lado, se o seu aplicativo puder suportar o tempo de processamento adicional necessário para produzir uma trajetória otimizada, isso melhorará significativamente a qualidade dos dados para todos os seus resultados finais.
Como funcionam o processamento de avanço e retrocesso?
Imagine que temos uma interrupção de GNSS de 60 segundos no meio do nosso levantamento. O erro de posição no processamento de avanço (forward) cresce rapidamente (a taxa depende das especificações da IMU e de outros parâmetros) e atinge o máximo no final da interrupção, recuperando-se rapidamente em seguida. No pós-processamento, simulamos que o tempo flui para trás e realizamos o processamento em ordem anticronológica, pois as equações físicas continuam válidas. Nesse processamento de retrocesso (backward), o erro seria máximo no início real da interrupção do GNSS, de forma muito simétrica ao processamento natural de avanço.
A mesclagem desses dois resultados de cálculo resulta em um erro máximo por volta da metade da interrupção, com uma magnitude muito menor do que nas soluções apenas de avanço ou apenas de retrocesso. Isso melhorará especialmente as soluções GNSS+INS conforme permitido pelos produtos da SBG Systems, mas o processamento apenas com GNSS também se beneficiará desse fluxo de trabalho.
Como já mencionado, essa melhoria só pode ser feita por meio de pós-processamento, pois é necessário que todos os dados estejam disponíveis do início ao fim, o que atrasa o uso dos resultados para o término do levantamento.
O que é georreferenciamento no levantamento aéreo?
A georreferência é o processo de alinhar dados geográficos (como mapas, imagens de satélite ou fotografias aéreas) a um sistema de coordenadas conhecido, de modo que possam ser posicionados com precisão na superfície da Terra.
Isso permite que os dados sejam integrados a outras informações espaciais, possibilitando análises e mapeamentos precisos com base na localização.
No contexto da topografia, a georreferência é essencial para garantir que os dados coletados por ferramentas como LiDAR, câmeras ou sensores em drones sejam mapeados com precisão para coordenadas do mundo real.
Ao atribuir latitude, longitude e altitude a cada ponto de dados, a georreferência garante que os dados capturados reflitam a localização e a orientação exatas na Terra, o que é fundamental para aplicações como mapeamento geoespacial, monitoramento ambiental e planejamento de obras.
O georreferenciamento normalmente envolve o uso de pontos de controle com coordenadas conhecidas, frequentemente obtidos por GNSS ou levantamento topográfico, para alinhar os dados capturados com o sistema de coordenadas.
Esse processo é fundamental para a criação de conjuntos de dados espaciais precisos, confiáveis e úteis.
