


Qinertia GNSS+INS Post-processing Software (PPK)
Precisie eenvoudig gemaakt
Qinertia PPK-software biedt een compleet nieuw niveau van hoogwaardige positioneringsoplossingen, waardoor robuuste georeferencing mogelijk wordt via geavanceerde post-processing correcties. In een wereld die nauwkeurigheid zonder compromissen vraagt, ontpopt onze PPK-software zich als de hoeksteen voor professionals en industrieën die ongeëvenaarde betrouwbaarheid in hun locatiedata zoeken.
Post-processing software die daadwerkelijk werkt
Bereik ongeëvenaarde nauwkeurigheid in uw workflows door uw ruwe locatiedata te post-processen met geavanceerde correctieprocessen. Qinertia is cruciaal in toepassingen die nauwkeurigheid op centimeter niveau vereisen, zoals georuimtelijke metingen, kartering en hydrografie.


GNSS-mogelijkheden
Qinertia ondersteunt volledige multi-constellatie en multi-frequentie GNSS-verwerking, wat zorgt voor optimale nauwkeurigheid, robuustheid en prestaties in alle omgevingen.
Ondersteunde constellaties en frequenties:
▶ GPS: L1, L2, L5
▶ Galileo: E1, E5a, E5b, E5(a+b), E6
▶ BeiDou: B1I, B2I, B3I
▶ Glonass: G1, G2
▶ QZSS: L1, L2, L5
Ondersteuning voor meerdere frequenties verbetert de ambiguïteitsresolutie, convergentietijd en positioneringsnauwkeurigheid. Het verhoogt tevens de weerbaarheid in uitdagende omgevingen, zoals stedelijke canyons, dichte bossen of gebieden met een hoge ionosferische activiteit.
Verwerkingsmodi
Qinertia biedt een uitgebreid scala aan verwerkingsmodi om zich aan te passen aan elke operationele beperking:
▶ PPK met enkele basisstation
▶ PPK met enkele basisstation (Ionoshield-modus)
▶ PPK met VBS (Virtual Base Station)
▶ Near real-time PPK met RTCM-correcties
▶ Tightly coupled PPP (Precise Point Positioning) overal ter wereld.
Functionaliteiten
Orbi AR – PPP met vaste ambiguïteit
Orbi AR in Qinertia maakt Precise Point Positioning (PPP) met vaste ambiguïteiten mogelijk, wat zeer nauwkeurige resultaten oplevert zonder dat een lokaal basisstation nodig is. Deze innovatieve benadering is ideaal voor operaties in afgelegen of uitdagende omgevingen waar CORS-netwerken niet beschikbaar zijn of het inzetten van een eigen basisstation onpraktisch is.
Geodesie-engine
De geodesie-engine in Qinertia beschikt over een uitgebreide set tools die niet alleen ontzettend gebruiksvriendelijk zijn, maar ook uiterst veelzijdig.
Dankzij een ruime selectie vooraf geconfigureerde Coördinaten Referentiesystemen (CRS) kun je met Qinertia de essentiële officiële systemen en transformaties voor je projecten benutten. Je kunt ook eigen transformaties samenstellen die zijn afgestemd op jouw specifieke of wetenschappelijke eisen.
Ondersteuning door multisensoren
Sensorondersteuning in Qinertia tilt post-processed kinematische prestaties naar een hoger niveau door externe bewegings- en snelheidssensoren intelligent te integreren in de PPK-workflow. Naast zeer nauwkeurige GNSS-ondersteuning ondersteunt Qinertia DVL-, odometrie-, magnetometer-, algemene snelheids- en luchtdata-invoer, waardoor je de positioneringsnauwkeurigheid en trajectcontinuïteit kunt versterken, zelfs in uitdagende omgevingen waar GNSS alleen niet voldoende is.
Door deze ondersteunende bronnen te combineren tijdens de nabewerking, zorgt Qinertia voor soepelere trajecten, minder drift en betrouwbaardere navigatieresultaten voor land-, maritieme en luchtvaarttoepassingen.
PPK met live RTCM
Je kunt nu ongekende nauwkeurigheid bereiken in je PPK-workflows door je data te verwerken met RTCM-correcties die worden gebruikt bij real-time operaties. Het is belangrijk te vermelden dat deze functie speciaal is ontworpen voor real-time scenario's met één basisstation en niet compatibel is met VBS-opstellingen.
RTCM-stream in Qinertia herdefinieert precisie en biedt meer opties voor je PPK.
RTS-smoothing
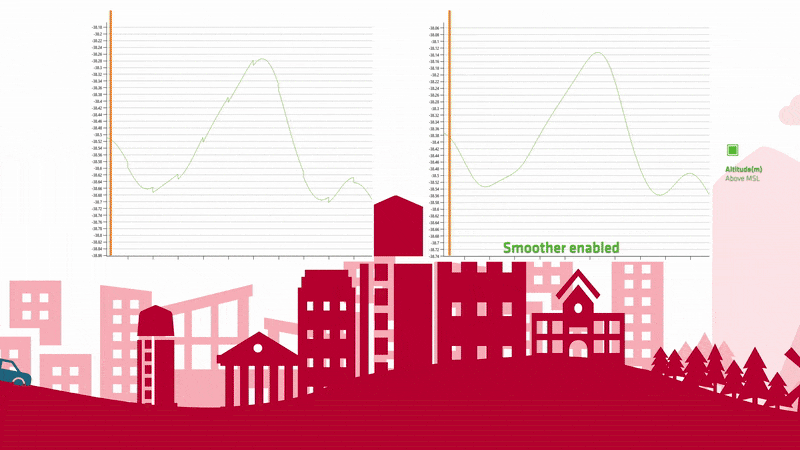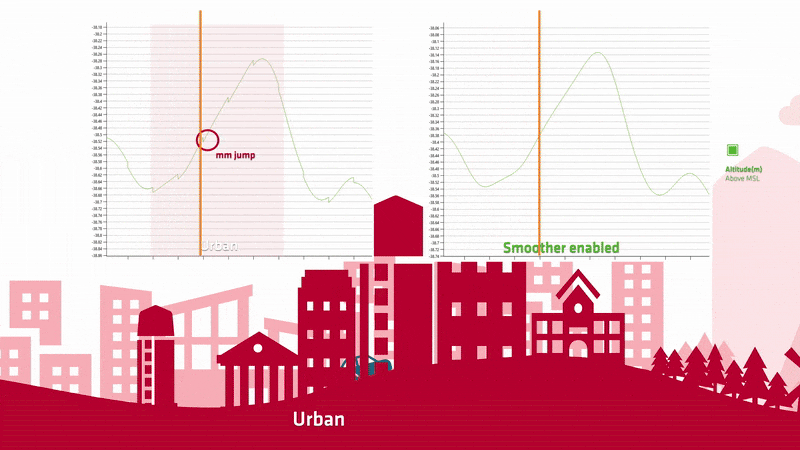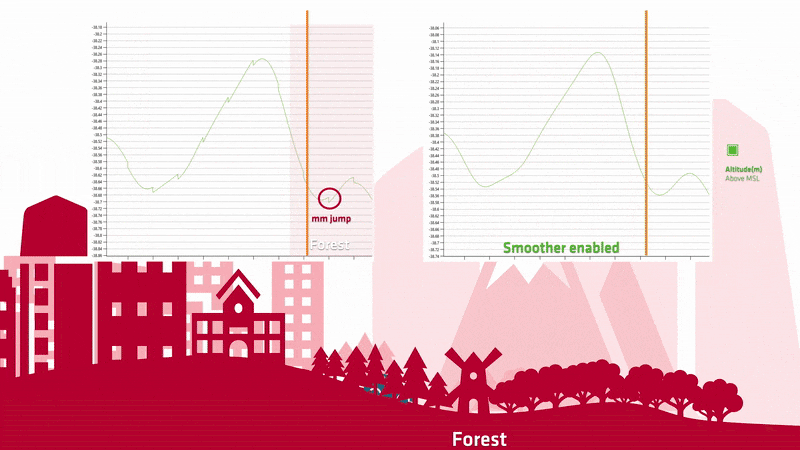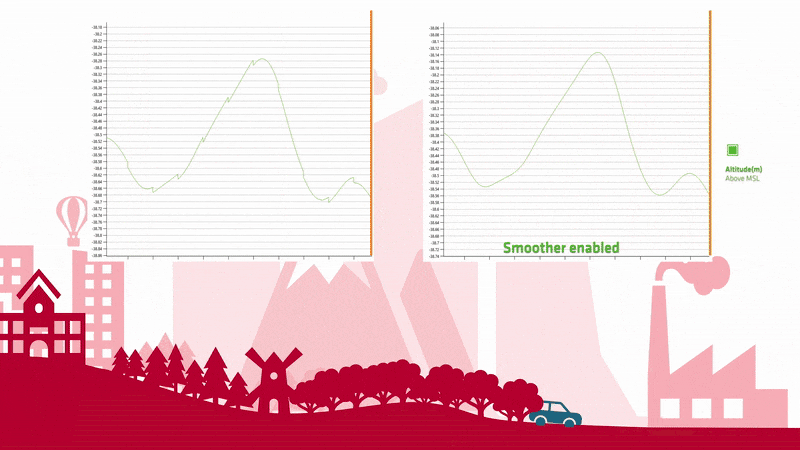
Een geavanceerde verwerkingsoptie die is ontworpen om je INS-traject te verfijnen na de sensorfusiestap. Door de smoother toe te passen, verwijdert Qinertia alle scherpe overgangen en plotselinge sprongen, zodat je uiteindelijke trajectresultaten niet alleen nauwkeuriger zijn, maar ook aanzienlijk soepeler en continue.


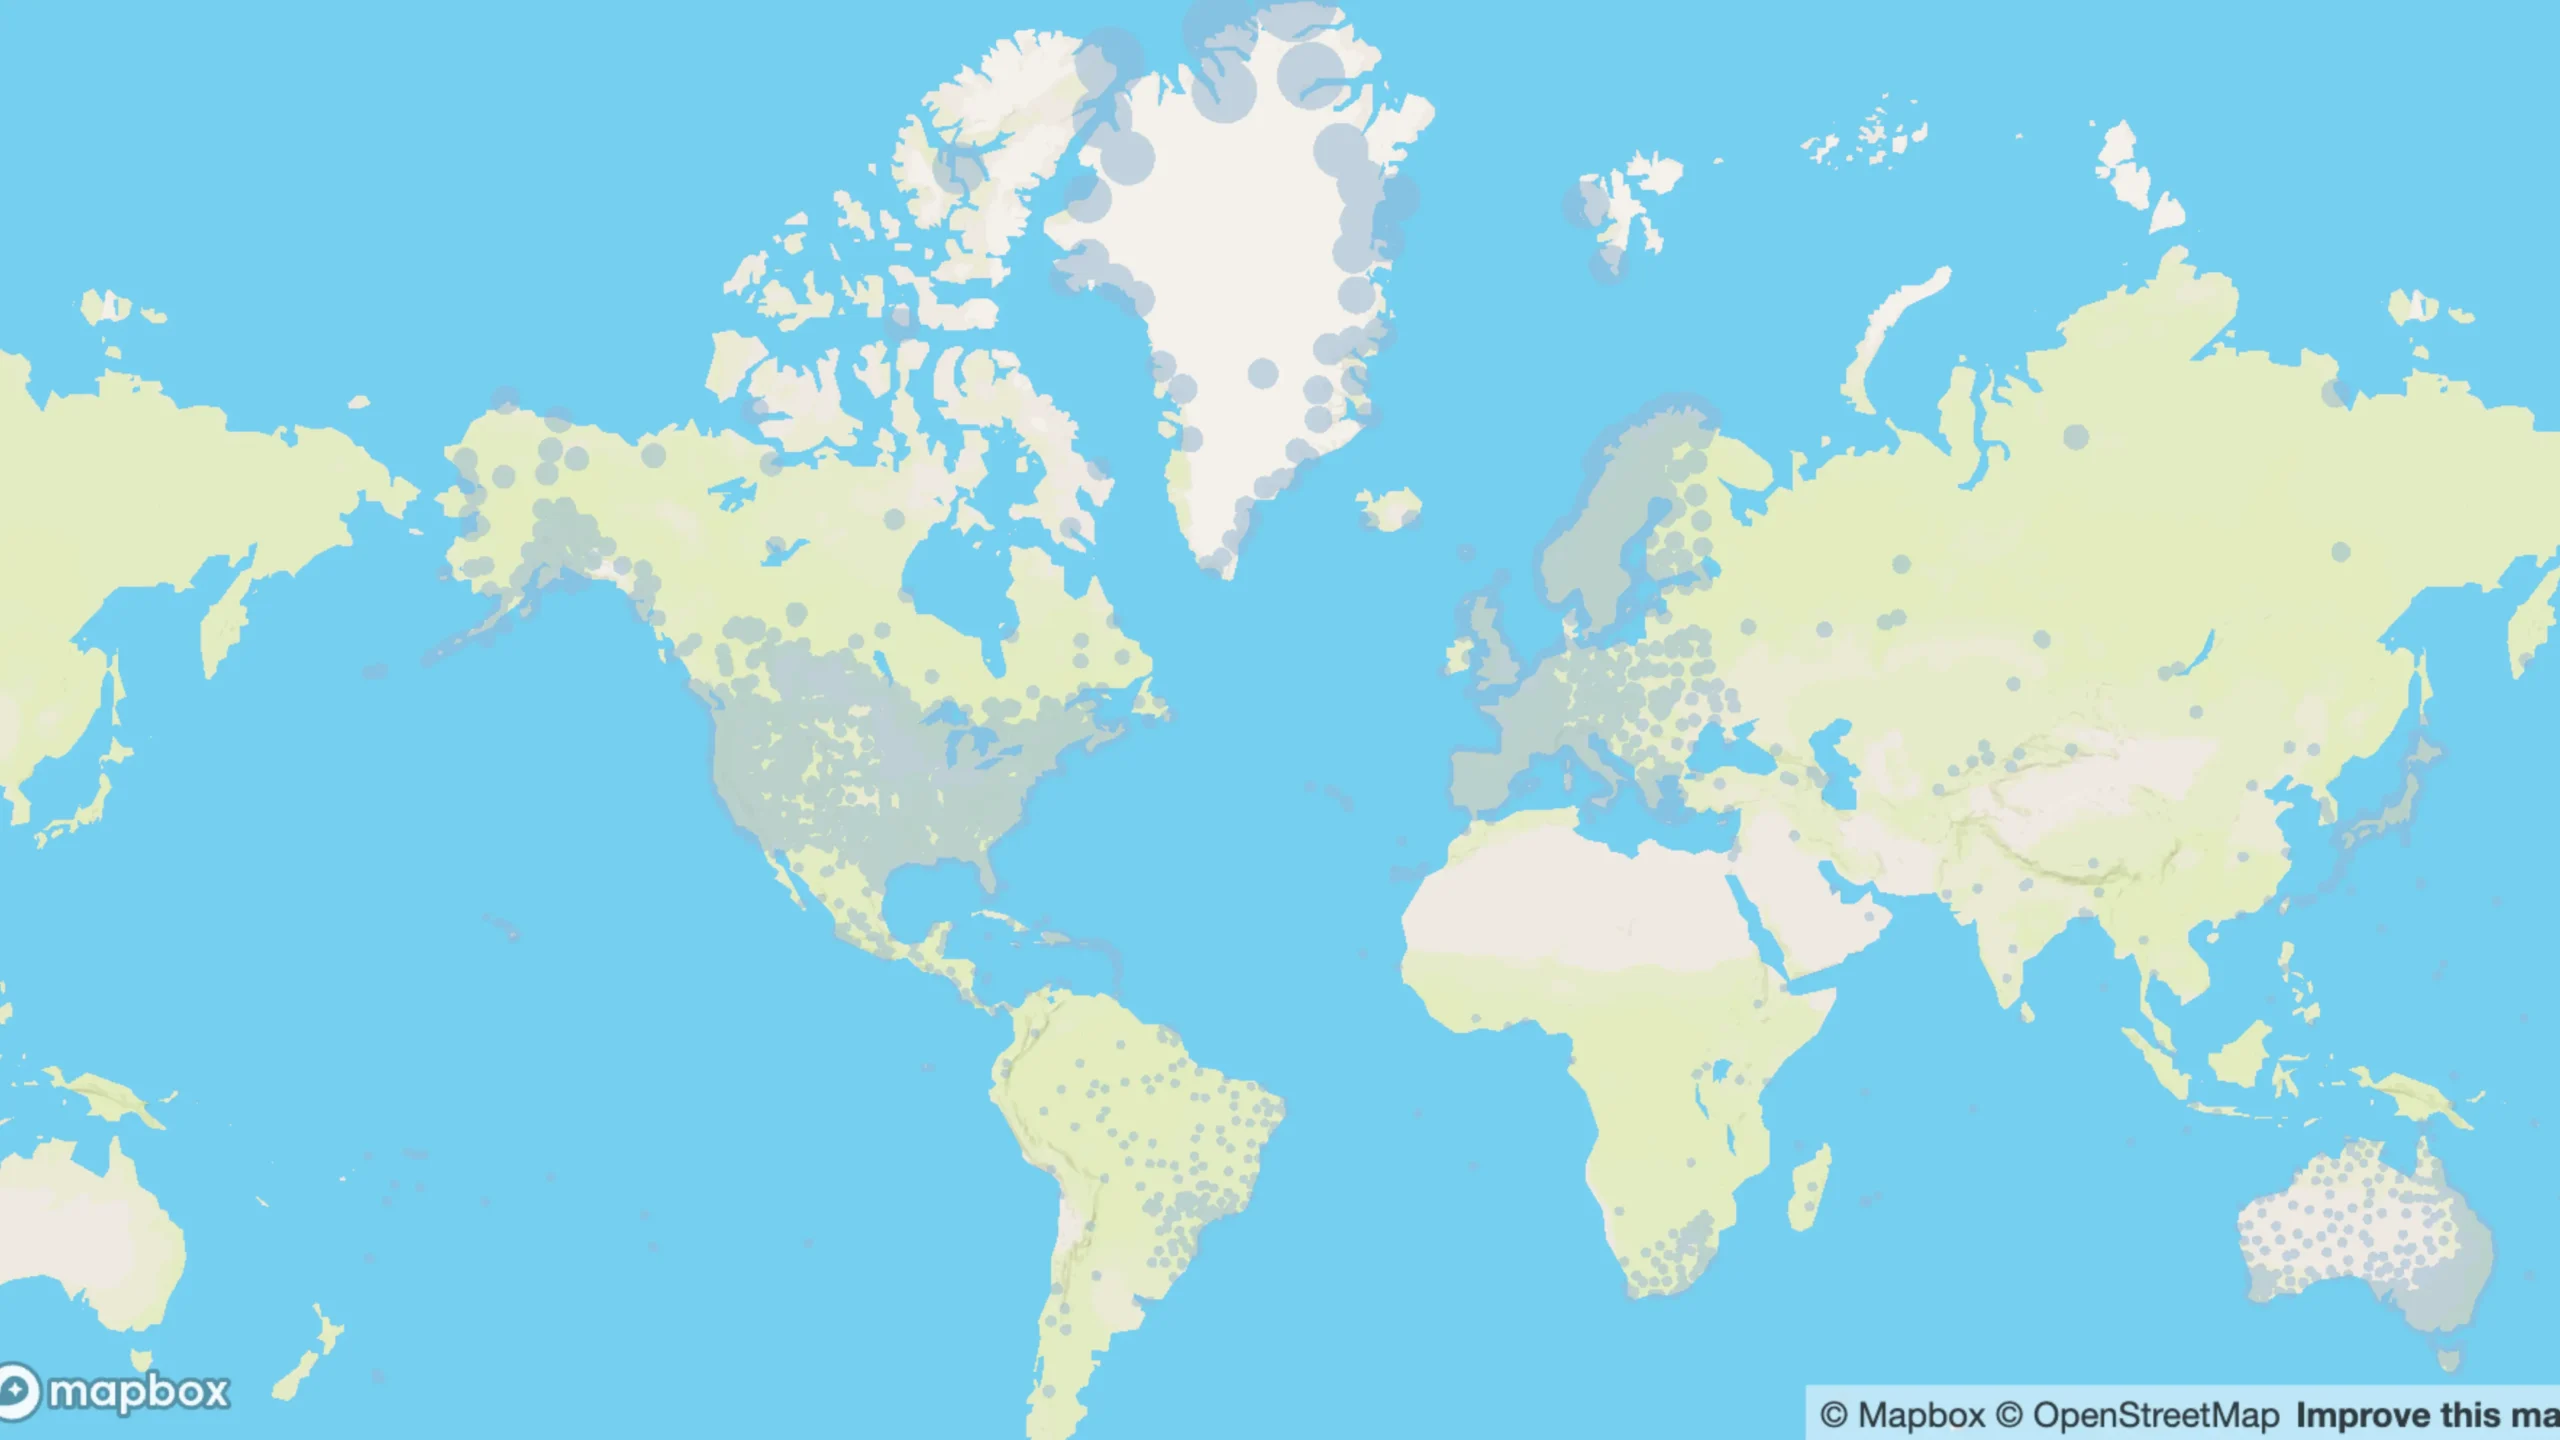
Dekkingsgebied van basisstations
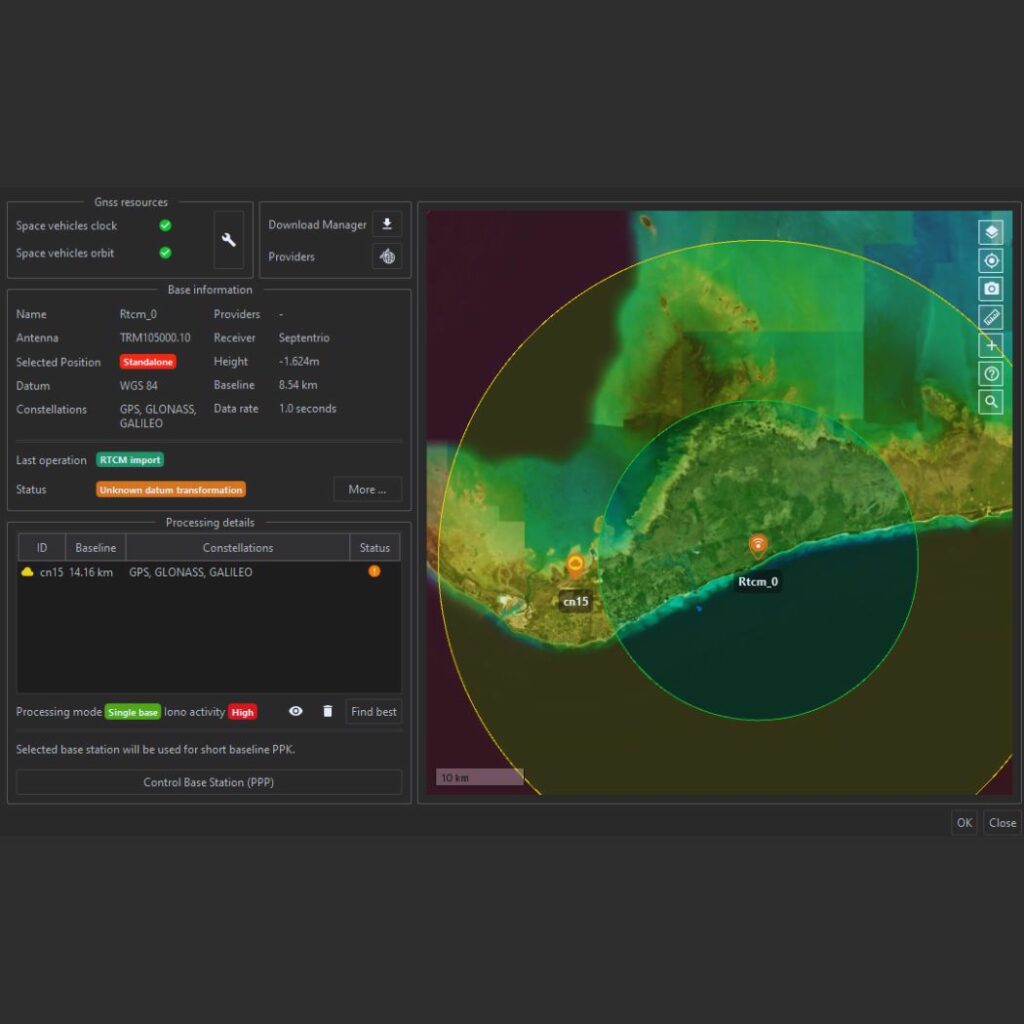
Qinertia vertrouwt op een netwerk van meer dan 10.000 basisstations in 164 landen om de GNSS-nauwkeurigheid te verbeteren. Bekijk de stations op de MySBG-website.
Meer functionaliteiten
Ervaar een vernieuwende benadering van GNSS-dataprocessing met Qinertia PPK Software van SBG Systems—de krachtige functionaliteiten zijn speciaal ontworpen om uw werkzaamheden naar een hoger niveau te tillen!
Geavanceerde directe georeferencing
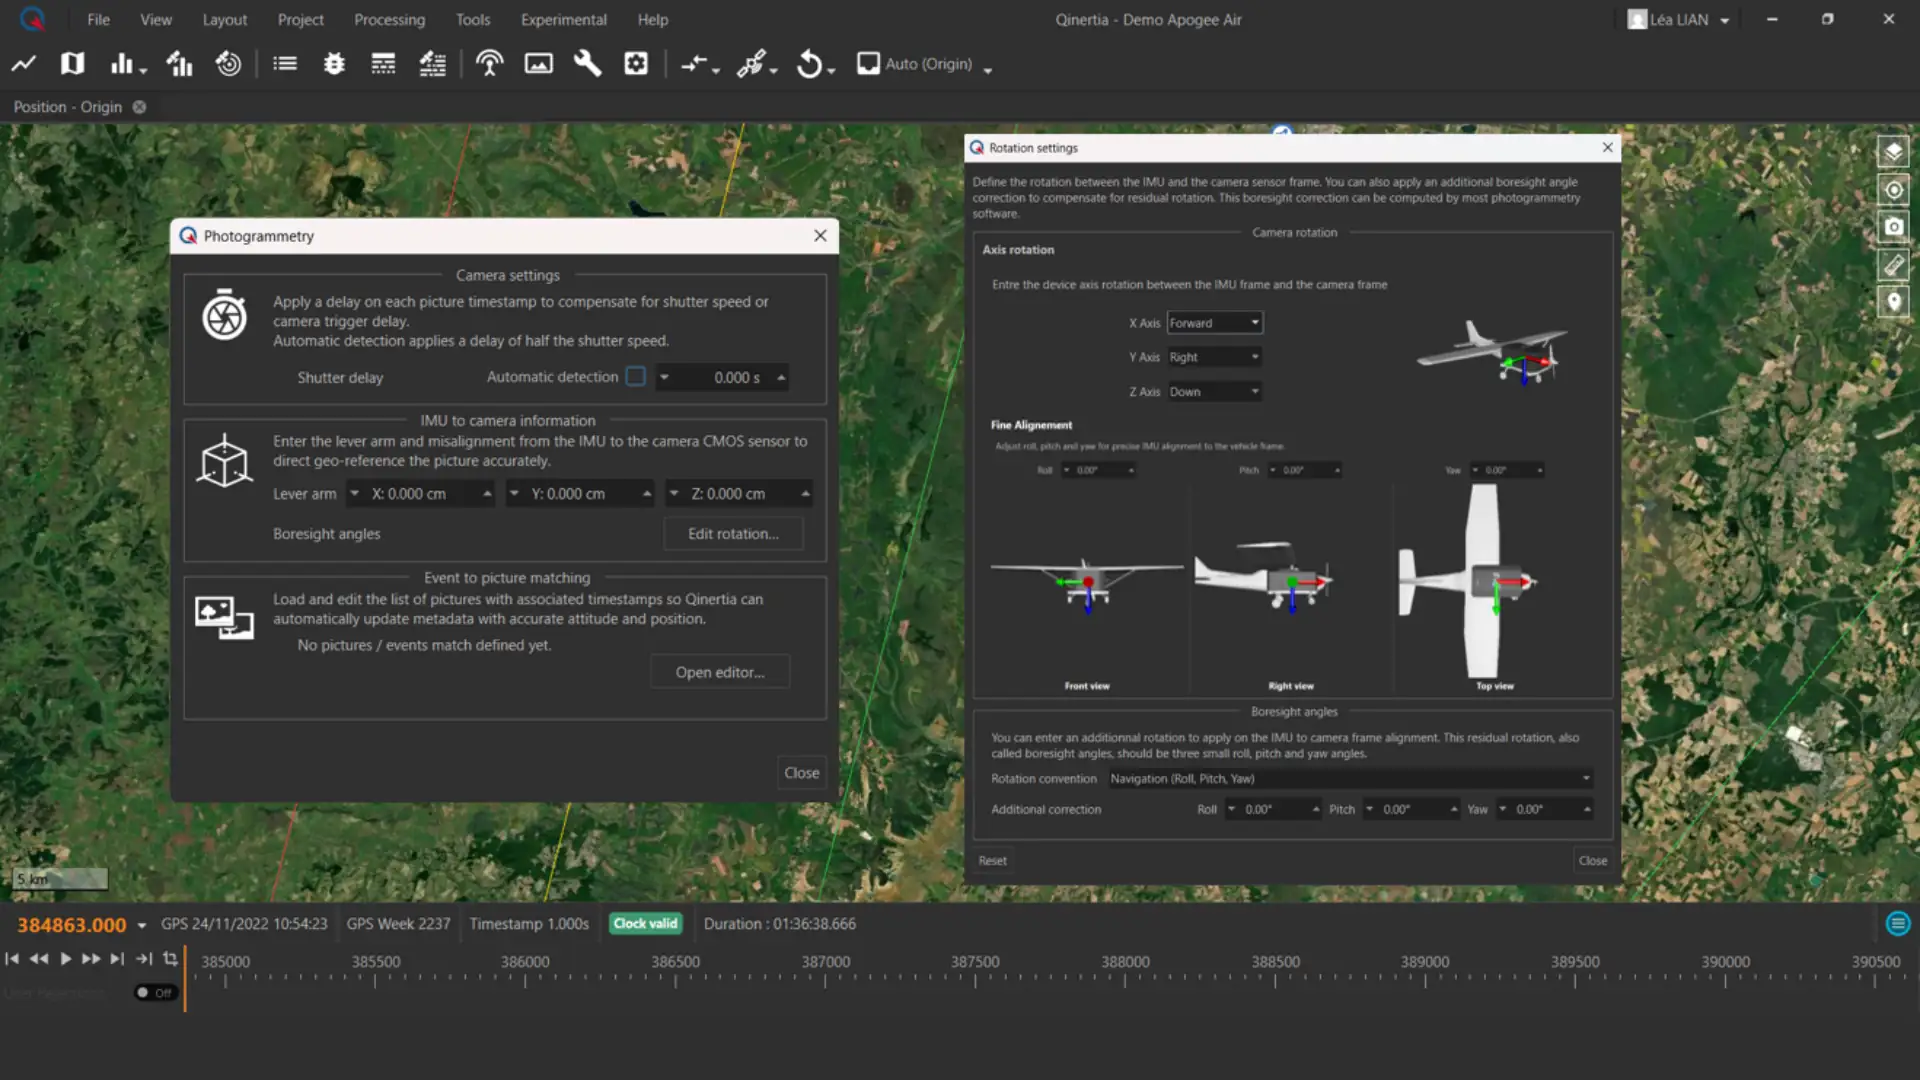
Qinertia ondersteunt nauwkeurige Direct Georeferencing & Image Geotagging van beelden door GNSS- en IMU-post-processing nauw te koppelen. Met behulp van nauwkeurige timing- en sensoruitlijningsdata koppelt de fotogrammetriemodule beeldtriggerevents aan PPK-trajecten en werkt de metagegevens van beelden bij met positionering tot op de centimeter nauwkeurig en volledige oriëntatie (roll, pitch, yaw). Ingebouwde ondersteuning voor lever arm- en boresight-uitlijningsparameters zorgt voor zeer nauwkeurige posedata voor gebruik in 3D-reconstructieworkflows met software zoals Pix4D, Metashape en UAS Master.

Hecht gekoppelde PPP
Deze modus levert wereldwijd nauwkeurigheid tot op de centimeter zonder dat er een lokaal basisstation voor nodig is. Door ruwe GNSS-metingen nauw te integreren met nauwkeurige satellietproducten, biedt het betrouwbare positionering met hoge precisie, zelfs in afgelegen gebieden waar geen referentiestations beschikbaar zijn. Ideaal voor globale surveys en uitdagende omgevingen.
Basisstationbeheer
Qinertia biedt gebruikers direct toegang tot een netwerk van maximaal 10.000 basisstations verspreid over 164 landen, wat nauwkeurige post-processingmogelijkheden garandeert. Bij het importeren van een aangepast basisstation verifieert de functie voor de PPP-basisstationcontrole actief de coördinaten met behulp van Precise Point Positioning-technieken, wat de nauwkeurigheid en betrouwbaarheid vergroot.

Geavanceerde GNSS-weergave & instellingen
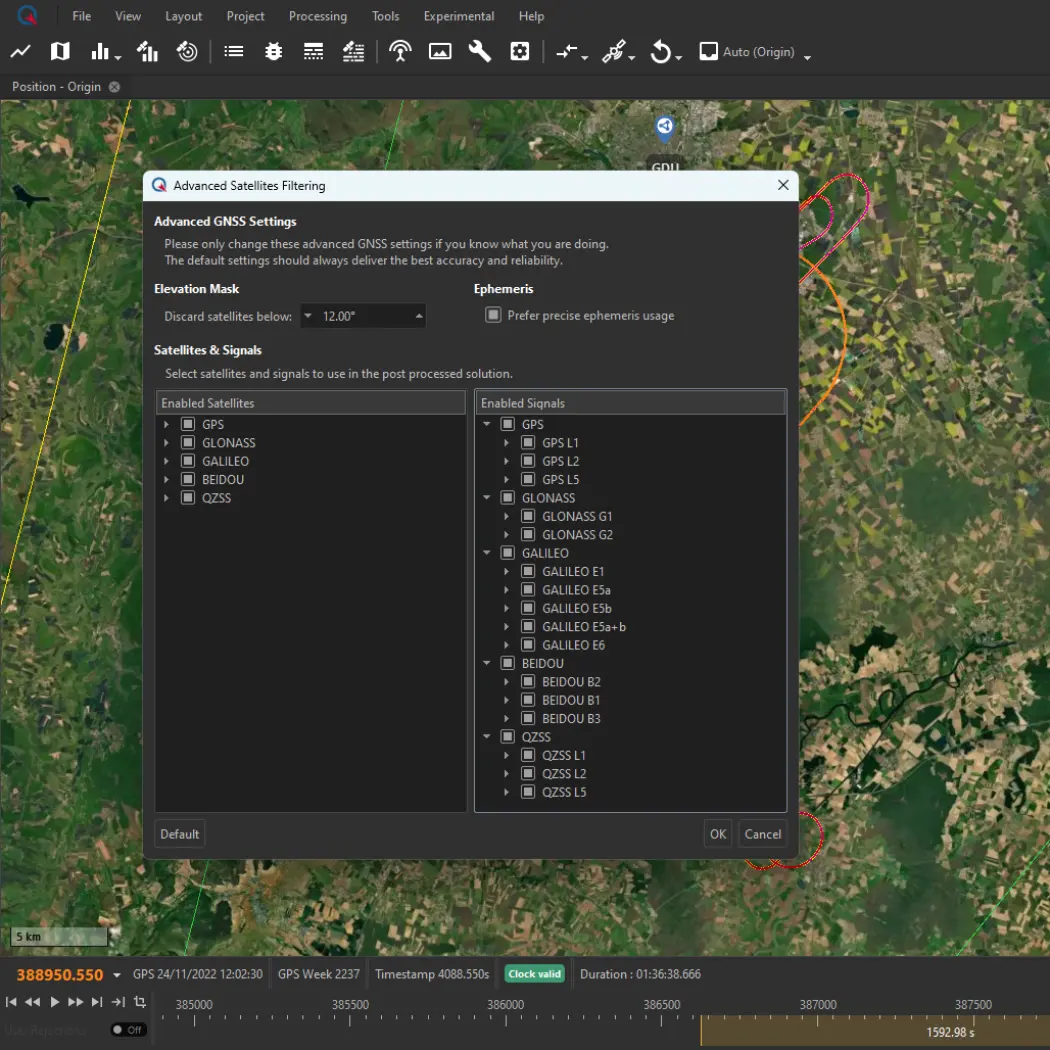
Qinertia verbetert automatisch uw PPK-nauwkeurigheid door satellieten met een slechte signaalkwaliteit intelligent te negeren, zodat enkel de hoogste kwaliteit data wordt gebruikt in uw berekeningen. Bovendien hebben gebruikers nu de flexibiliteit om zelf de controle te nemen door handmatig individuele satellieten, hele signaalbanden of zelfs complete constellaties uit te schakelen binnen hun PPK-oplossingen. Om deze geavanceerde functies te ondersteunen, hebben we een reeks informatieve grafieken geïntroduceerd waarmee u de GNSS-signaalkwaliteit eenvoudig kunt beoordelen. Ervaar totale controle en vertrouwen in uw GNSS-data dankzij de geavanceerde GNSS-instellingen en weergave in Qinertia.
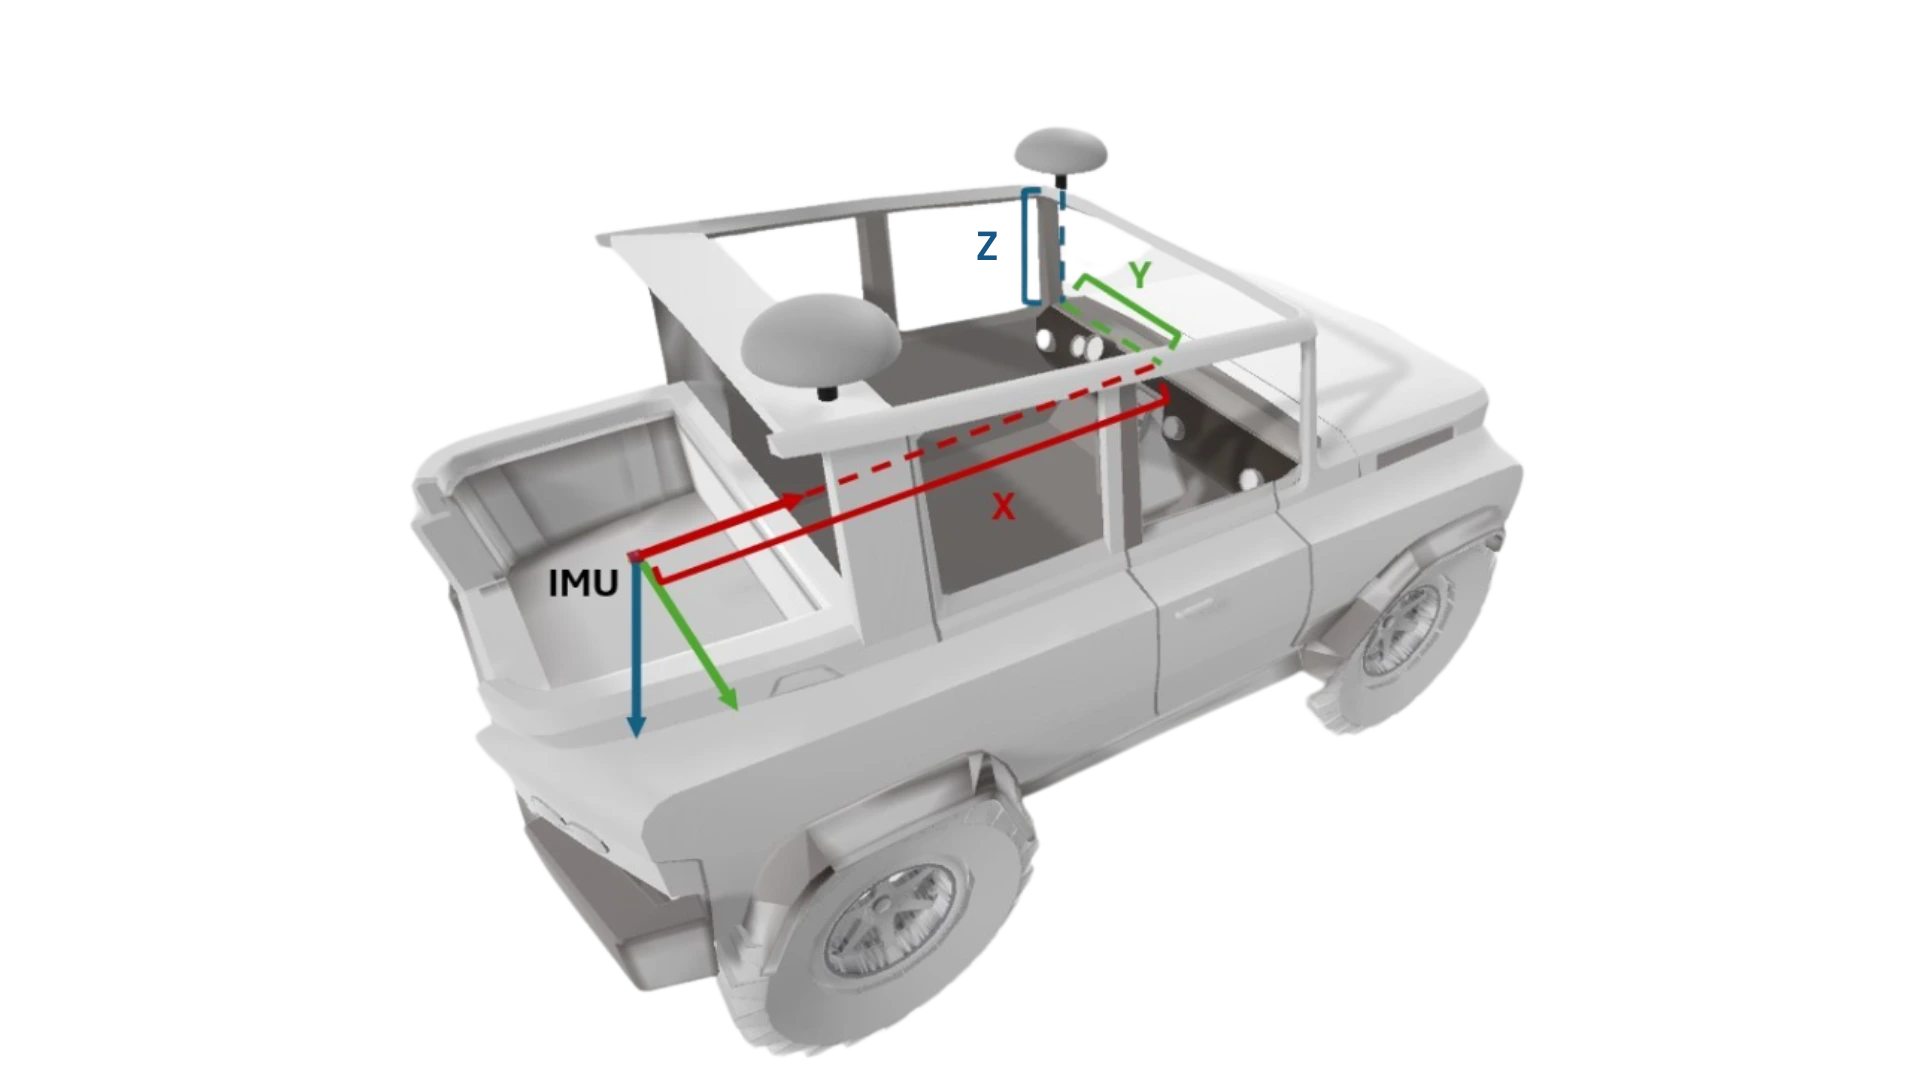
Lever arm-schatting
Qinertia biedt geavanceerde tools voor lever arm-schatting om de fysieke offsets tussen GNSS-antennes en IMU's nauwkeurig te bepalen. Door een geschatte handmatig gemeten lever arm in te voeren, kan Qinertia deze automatisch verfijnen tot op de centimeter nauwkeurig, wat zorgt voor een optimale sensoruitlijning. Lees meer over de optie voor lever arm-schatting – Nu openen!

Flexibele lay-out en werkomgeving
Verbeter de manier waarop u met uw data en tools werkt. Qinertia biedt toepassingsspecifieke aanbevolen lay-outs, zodat u zich kunt concentreren op de analyse in plaats van op het instellen van de interface.
U kunt ook volledig aangepaste lay-outs maken die zijn afgestemd op uw behoeften en deze delen met uw team, wat zorgt voor een consistente en efficiënte werkomgeving. Deze flexibele werkruimtebenadering helpt teams effectiever samen te werken, sneller te werken en de productiviteit te behouden over verschillende projecten en toepassingen heen.
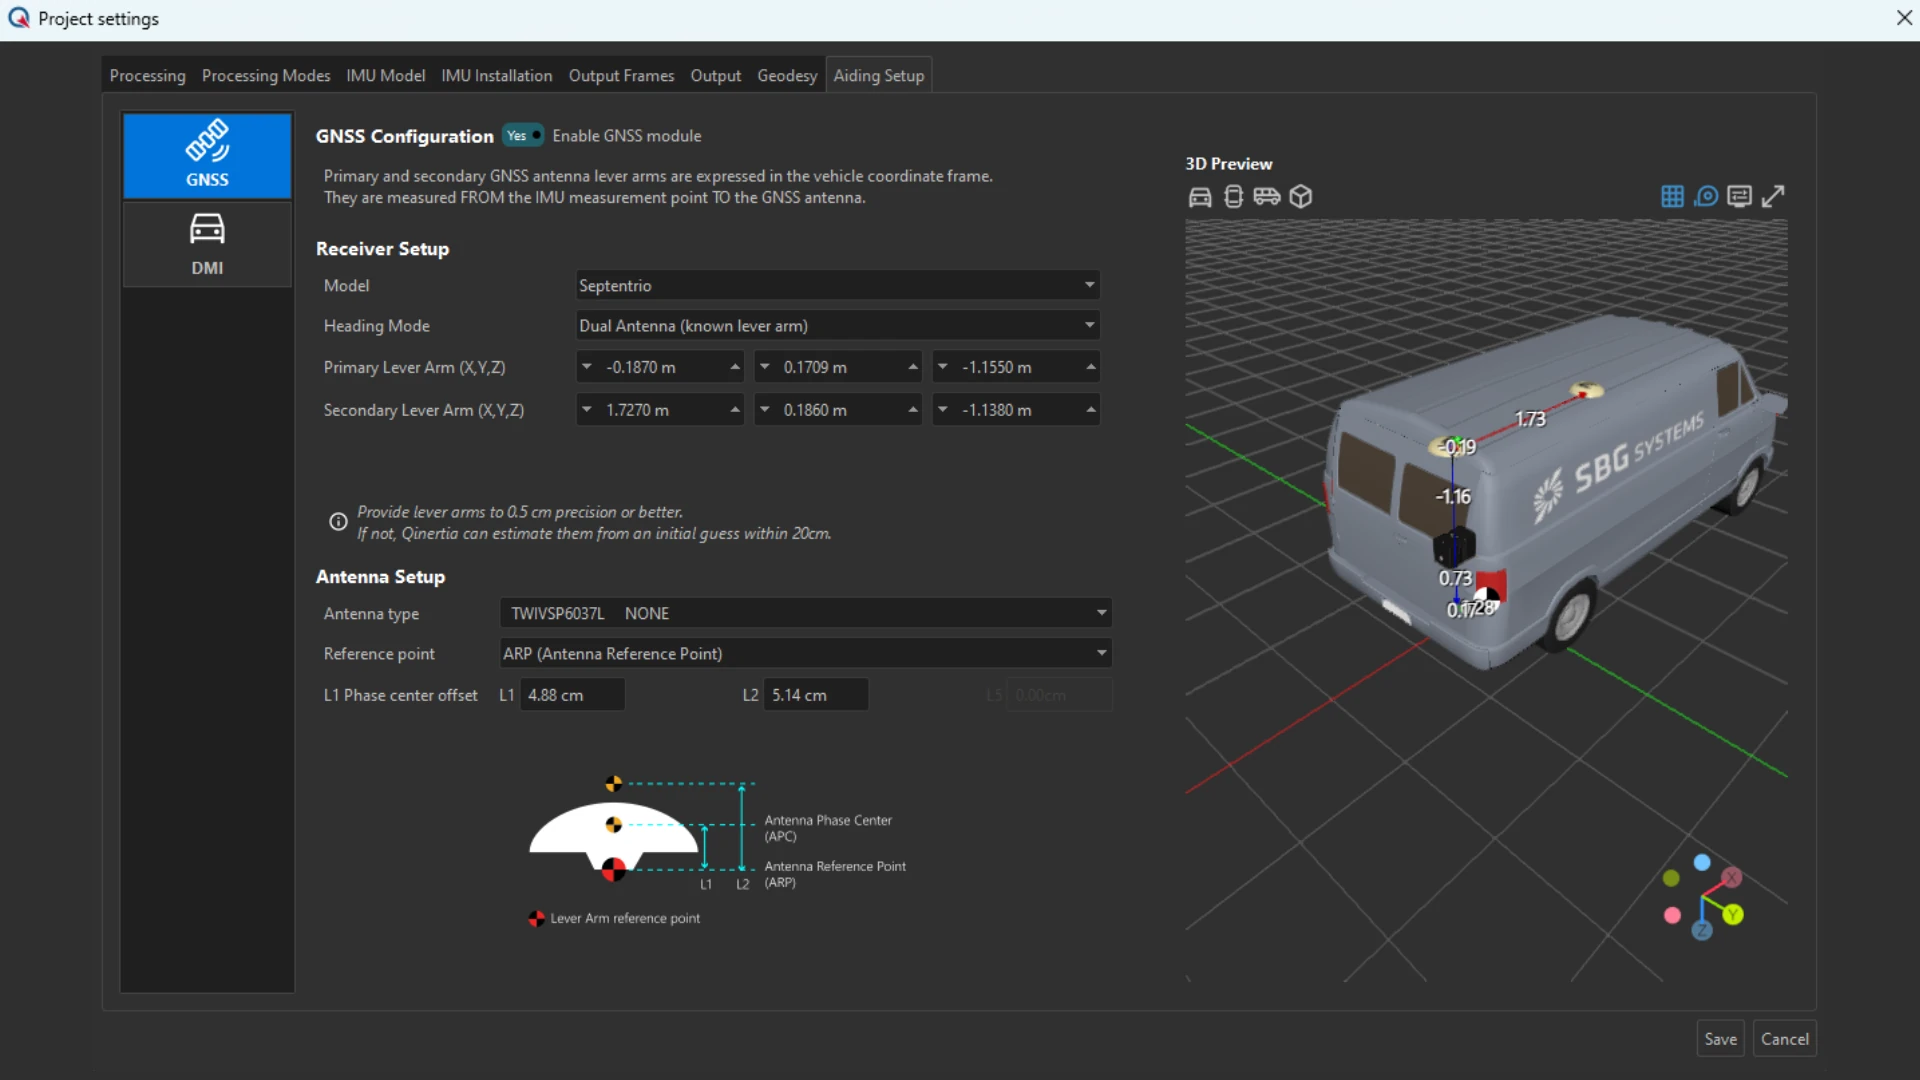
3D-weergaven
Met 3D-weergaven kunt u uw installatie en configuratie visualiseren in een heldere, intuïtieve 3D-omgeving. Sensorposities, oriëntaties en platformgeometrie worden nauwkeurig weergegeven, zodat u uw setup kunt valideren voor de processing.
Dit visuele inzicht zorgt voor een correcte sensorplaatsing, vermindert configuratiefouten en verbetert de algehele projectbetrouwbaarheid, wat u meer vertrouwen geeft in zowel de data-acquisitie als de post-processingresultaten.

Aanpasbare binaire trajectexport
De aanpasbare binaire trajectexport in Qinertia introduceert een lichtere, snellere en flexibelere manier om om te gaan met PPK-resultaten. Ontworpen voor prestaties en interoperabiliteit, verlaagt het de bestandsgrootte aanzienlijk met behoud van de volledige trajectintegriteit.
Met snellere laadtijden en geoptimaliseerde data-uitwisseling maakt dit exportformaat soepelere machine-to-machine-workflows mogelijk, evenals een naadloze integratie in downstream processingpipelines en een efficiëntere afhandeling van grote projecten.
PPK eenvoudig gemaakt voor nauwkeurige resultaten
Onze PPK-post-processingsoftware biedt alle gebruikers een naadloze ervaring dankzij een intuïtieve interface en begeleide workflows. Een snelle projectsetup, drag-and-drop-datainput en automatische selectie van het beste basisstation ("find-best") vereenvoudigen taken, terwijl geavanceerde opties tegemoetkomen aan de wensen van experts. Regelmatige updates op basis van feedback zorgen voor continue verbetering en functionaliteit die gericht is op de gebruiker.

PPK-processingmodi
De Qinertia PPK-processingmodi omvatten: een korte basislijn met een enkel basisstation voor lokale nauwkeurigheid, een Ionoshield-modus met een enkel basisstation om ionosferische storingen te beperken voor betere resultaten, een virtueel basisstation voor geavanceerde corridormapping, en een hecht gekoppelde PPP voor consistente positionering, ongeacht waar uw reis u naartoe brengt.
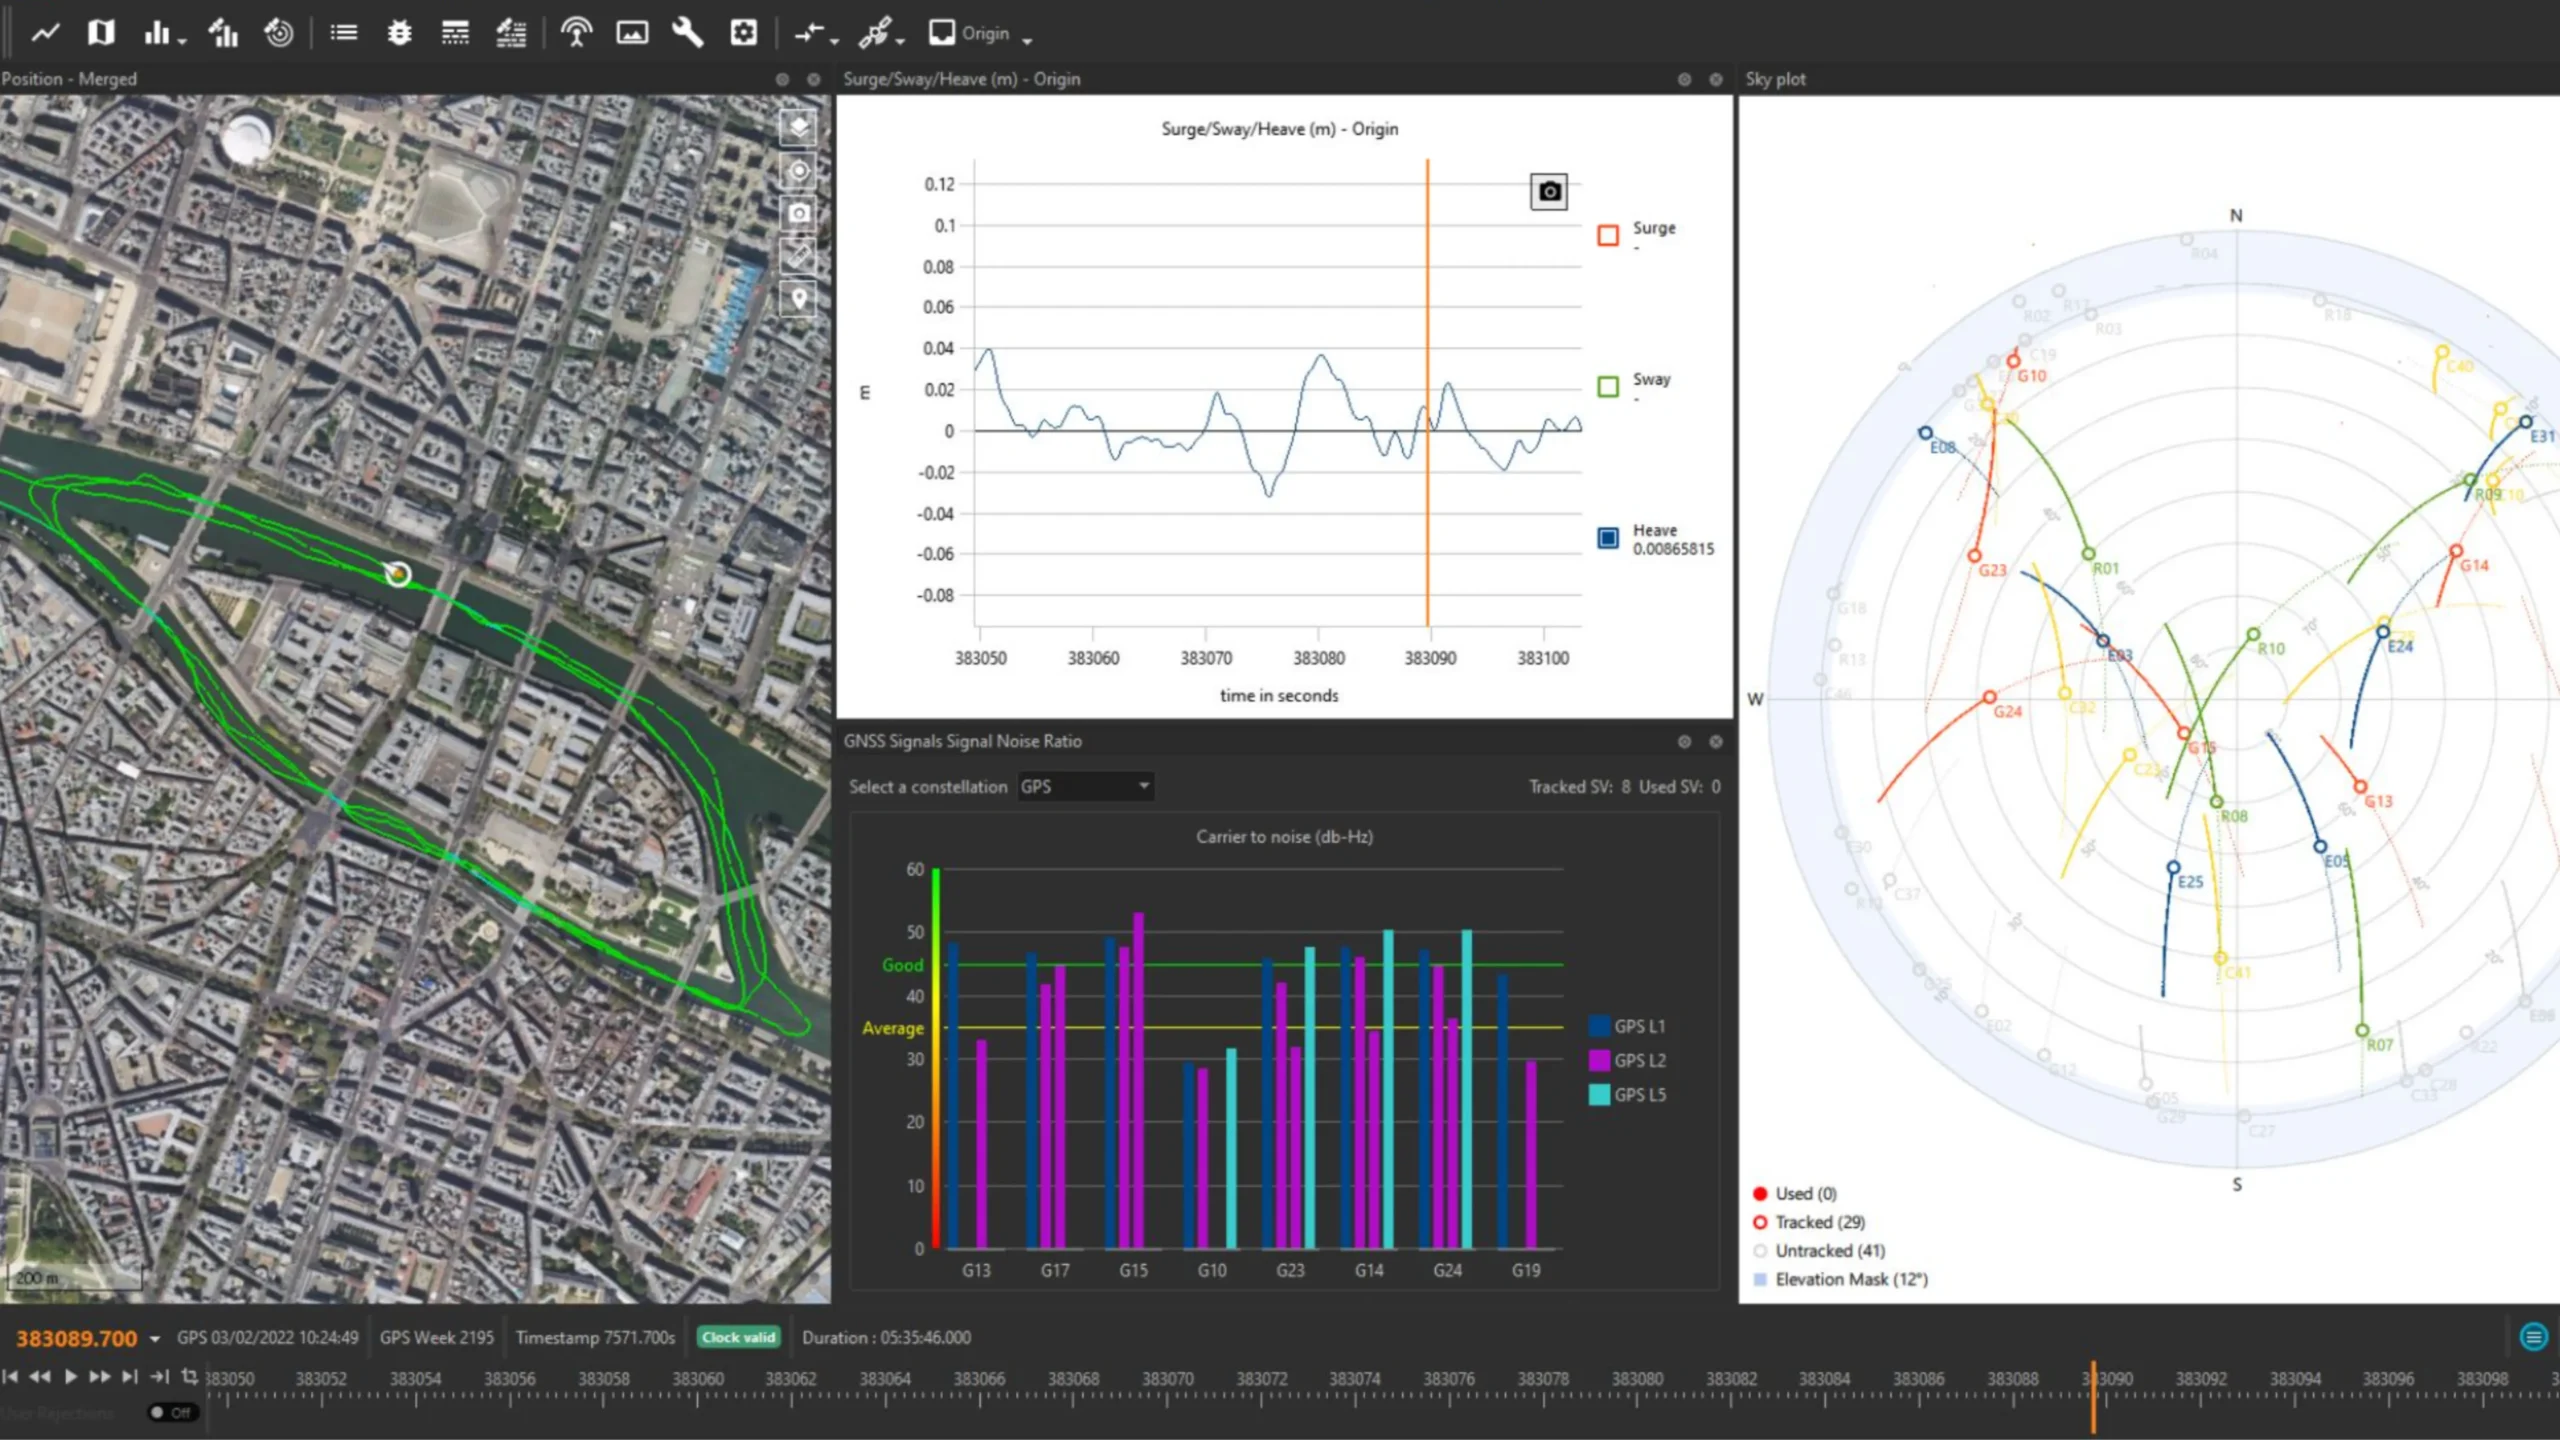
Software ontworpen voor de gebruiker
Qinertia beschikt over een moderne, gebruiksvriendelijke interface die is ontworpen voor een snelle configuratie en een efficiënte werking. De geavanceerde toolset ondersteunt nauwkeurige post-processing-mogelijkheden, robuuste foutenmodellering en naadloze gegevensintegratie.
Regelmatige updates, gebaseerd op gebruikersfeedback, verbeteren continu de functionaliteit en zorgen voor optimale prestaties en compatibiliteit met veranderende industriële behoeften.
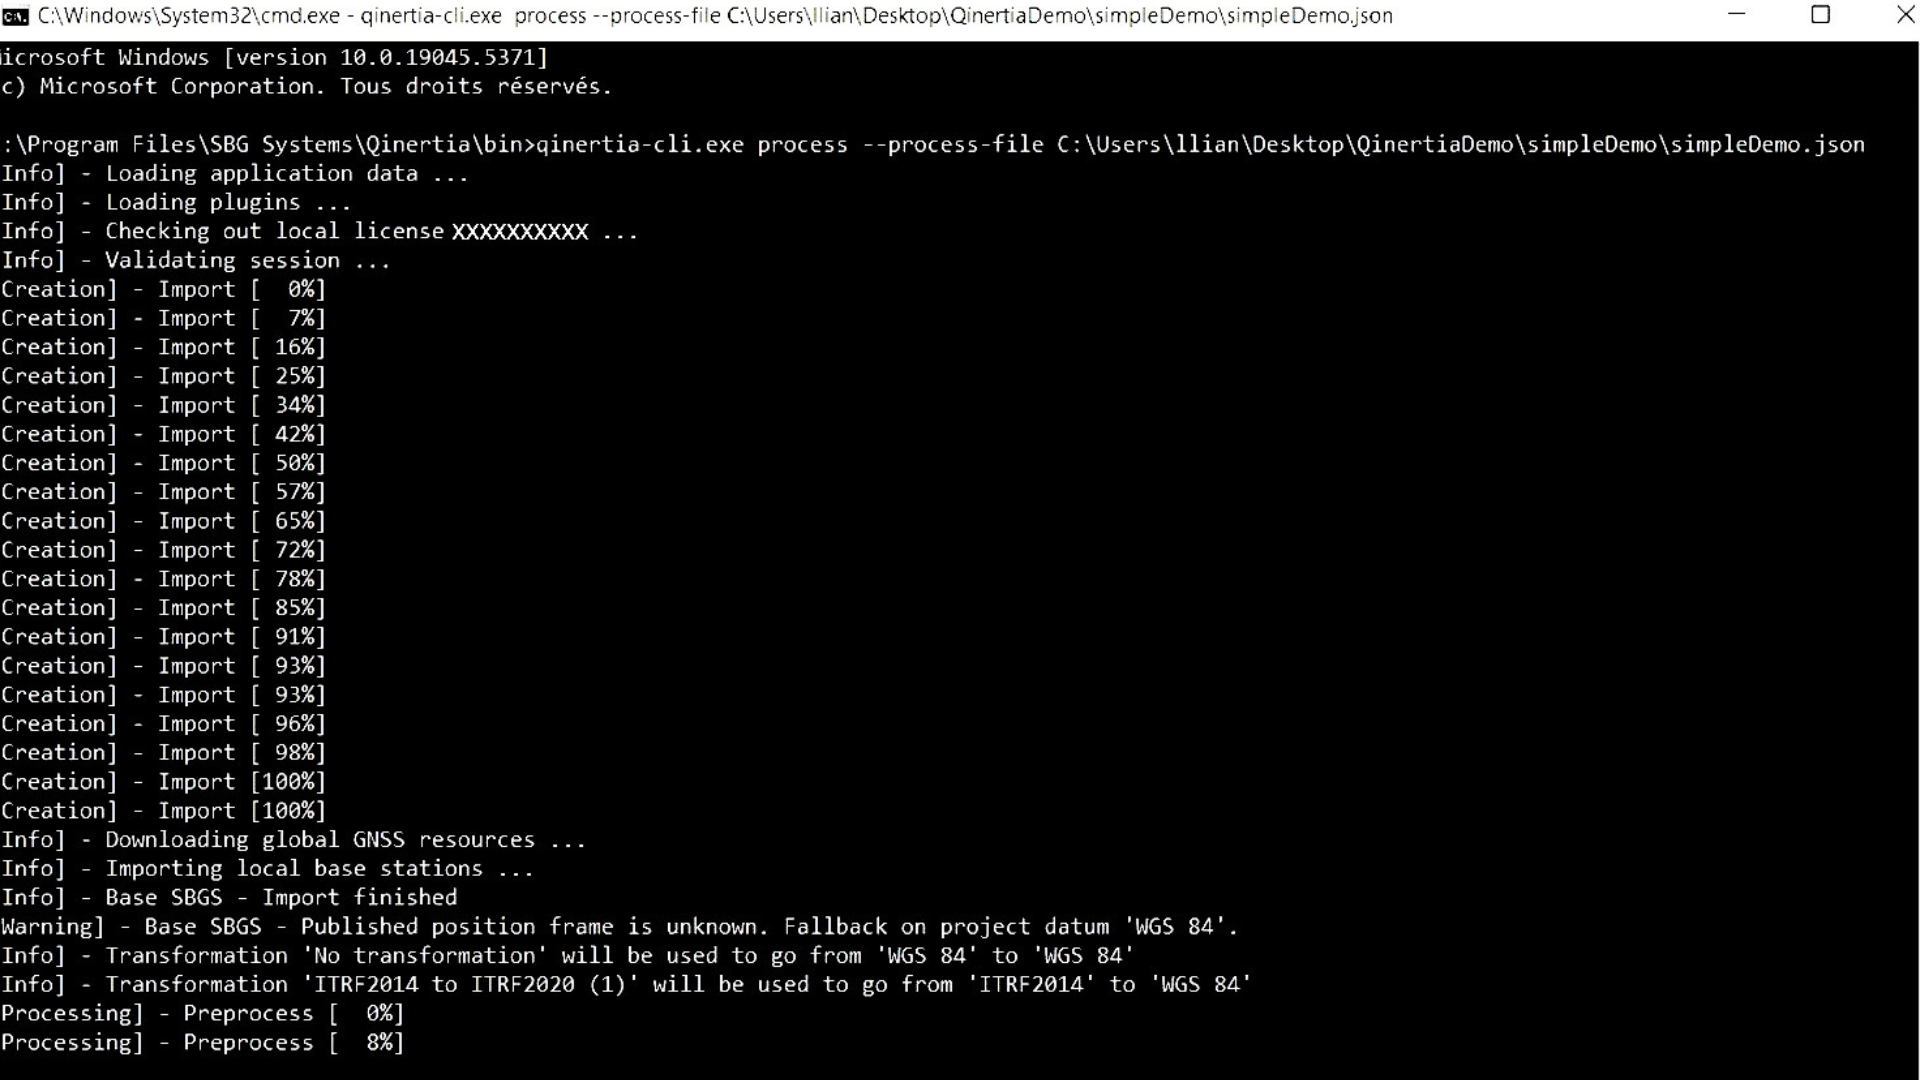
Eenvoudige workflow-integratie
Softwareontwikkelaars kunnen de krachtige PPK-mogelijkheden van Qinertia naadloos integreren in hun applicaties met behulp van Qinertia Cloud APIs of de Qinertia CLI. De intuïtieve interface vereenvoudigt de interactie, terwijl de command-line interface (CLI) recurrente dataverwerking stroomlijnt. Ontwikkelaars kunnen uitvoerformaten aanpassen en gedetailleerde rapporten genereren, wat zorgt voor een soepele integratie met bestaande workflows.
Onze verschillende edities
Kies de perfecte editie van de Qinertia PPK-software die aansluit bij de behoeften van uw project. Of u nu werkt aan grootschalige infrastructuurmetingen, zeer nauwkeurige kartering, of elk project dat nauwkeurige GNSS post-processing vereist, Qinertia biedt flexibele opties.
Elke editie biedt krachtige functies om uw ruwe GNSS-data te verwerken en in slechts een paar klikken centimeterprecisie te bereiken.
| Type verwerking | Type verwerking Alleen GNSS | Type verwerking Inertiaal + GNSS | Type verwerking Inertiaal + GNSS | Type verwerking Inertiaal + GNSS |
|---|---|---|---|---|
| Ondersteunde SBG IMU's | Ondersteunde SBG IMU's – | Ondersteunde SBG IMU's Alleen Ellipse | SBG IMU's ondersteund Ellipse & Quanta Serie (Quanta Micro/Plus/Extra) | SBG IMU's ondersteund Alle SBG & IMU's van derden |
| IMU van derden | IMU van derden – | IMU van derden – | IMU van derden – | IMU van derden ● |
| Toepassingen | Toepassingen Alle | Toepassingen Land & Lucht | Toepassingen Lucht | Toepassingen Alle |
| Licentie | Licentie Perpetual of abonnement | Licentie Perpetual of abonnement | Licentie Perpetual of abonnement | Licentie Perpetual of abonnement |
| Gelijktijdige verwerking | Gelijktijdige verwerking 1 | Gelijktijdige verwerking 1 | Gelijktijdige verwerking 1 | Gelijktijdige verwerking 1 |
| Offline verwerking | Offline verwerking ● | Offline verwerking ● | Offline verwerking ● | Offline verwerking ● |
| Serververwerking | Serververwerking – | Serververwerking – | Serververwerking – | Serververwerking – |
| Interface | Interface GUI + CLI | Interface GUI + CLI | Interface GUI + CLI | Interface GUI + CLI |
| Bewegingsprofiel | Bewegingsprofiel Statisch (GNSS), Lucht (UAV, Vliegtuig, Helikopter), Land (Automotive, vrachtwagen, spoorweg), Maritiem (Maritiem, Maritieme veeleisende metingen en Maritiem onderwater), Voetganger | Bewegingsprofiel Statisch (GNSS), Lucht (UAV, Vliegtuig, Helikopter), Land (Automotive, vrachtwagen, spoorweg), Voetganger | Bewegingsprofiel Statisch (GNSS), Lucht (UAV, Vliegtuig, Helikopter) | Bewegingsprofiel Statisch (GNSS), Lucht (UAV, Vliegtuig, Helikopter), Land (Automotive, vrachtwagen, spoorweg), Maritiem (Maritiem, Maritieme veeleisende metingen en Maritiem onderwater), Voetganger |
| Hechte koppeling RTK&VBS&PPP | Hechte koppeling van RTK&VBS&PPP – | Hechte koppeling van RTK&VBS&PPP ● | Hechte koppeling van RTK&VBS&PPP ● | Hechte koppeling van RTK&VBS&PPP ● |
| Nabewerking | Nabewerking – | Nabewerking ● | Nabewerking ● | Nabewerking ● |
| Losse koppeling | Losse koppeling – | Losse koppeling ● | Losse koppeling ● | Losse koppeling ● |
| GNSS RTK&VBS&PPP | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● |
| Basisstationbeheer | Basisstationbeheer ● | Basisstationbeheer ● | Basisstationbeheer ● | Basisstationbeheer ● |
| Geodesie-engine | Geodesie-engine ● | Geodesie-engine ● | Geodesie-engine ● | Geodesie-engine ● |
| IonoShield | IonoShield ● | IonoShield ● | IonoShield ● | IonoShield ● |
| CORS-netwerk | CORS-netwerk ● | CORS-netwerk ● | CORS-netwerk ● | CORS-netwerk ● |
| Rapport | Rapport ● | Rapport ● | Rapport ● | Rapport ● |
| Rinex-diagnostiek | Rinex-diagnostiek ● | Rinex-diagnostiek ● | Rinex-diagnostiek ● | Rinex-diagnostiek ● |
| Lever arm-schatting | Schatting van de armlengte – | Schatting van de armlengte ● | Schatting van de armlengte ● | Schatting van de armlengte ● |
| Statistieken | Statistieken ● | Statistieken ● | Statistieken ● | Statistieken ● |


Stel uw eigen oplossing samen
Qinertia is de INS/GNSS-nabewerkingssoftware van de volgende generatie, ontwikkeld voor alle gebruikers, of u nu een individuele gebruiker, een onderneming, systeemintegrator, softwareleverancier of serviceprovider bent.
Voorgeconfigureerde toepassingsprofielen voor beweging vereenvoudigen de installatie en optimaliseren de prestaties voor uw specifieke behoeften.
Kies uit alle beschikbare oplossingen en maak het uw eigen: desktop, OEM en cloud.

Eenvoudige implementaties
Qinertia Desktop is een desktopapplicatie die is ontworpen om complexe datasets effectief te verwerken met geavanceerde analysetools en aanpasbare instellingen.
Dankzij de gebruiksvriendelijke interface kunt u uw data snel importeren, verwerken en analyseren.
Ideaal voor individuele gebruikers of teams die op kantoor werken.

Naadloze integratie met uw hardware of software
Qinertia OEM biedt een soepel integratieproces, waardoor u krachtige PPK-verwerking kunt inbedden in uw oplossingen. Of u nu hardwarefabrikant, systeemintegrator of serviceprovider bent, u biedt uw klanten eenvoudig betrouwbare en efficiënte positionering met hoge precisie.
U kunt de software-interface, workflows en functies aanpassen aan uw merk en gebruikersvereisten.

Maak flexibel, schaalbaar en extern beheer mogelijk.
Qinertia Cloud is ontworpen voor ontwikkelaars, integrators en bedrijven die op zoek zijn naar een schaalbare PPK-oplossing die het volledige potentieel van nauwkeurige nabewerking combineert met het gemak en de flexibiliteit van cloud-gebaseerde technologie.
Of u nu een eigen toepassing bouwt, online diensten aanbiedt of uw bestaande capaciteiten uitbreidt, de Qinertia Cloud API zorgt ervoor dat u topprestaties op het gebied van PPK aan uw gebruikers kunt leveren.
Compatibel met talrijke ontvangers van derden
Qinertia is compatibel met ontvangers van derden die ruwe GNSS-data kunnen leveren*, waaronder: Septentrio, Trimble, Novatel, Ublox, Topcon, Javad, Ashtec en Spectra GNSS-ontvangers…
Krijg toegang tot alle Qinertia-functies: het inlezen van de bestandsformaten van de GNSS-ontvanger, GNSS PPK (optioneel met traagheidskoppeling), GNSS PPP (optioneel met traagheidskoppeling), weergave van alle grafieken en analyses, PPK uitgevoerd met alle beschikbare constellatiebanden en nog veel meer…
*Ondersteunde GNSS-ontvangers: dual-band en hoger (L1, L1+L2, L1+L5, L1+L2+L5).


Documentatie en bronnen
Alle Qinertia-oplossingen worden geleverd met uitgebreide documentatie, ontworpen om gebruikers bij elke stap te ondersteunen.
Van installatiehandleidingen tot geavanceerde configuratie en probleemoplossing: onze duidelijke en gedetailleerde handleidingen zorgen voor een soepele integratie en werking.
Rondleiding door Qinertia
Ga mee op een gedetailleerde rondleiding door onze nabewerkingssoftware met Lea, onze productmanager voor Qinertia.

Vraag een demo aan voor Qinertia
Ontdek praktijkvoorbeelden
Ontdek hoe onze post-processing software, Qinertia GNSS+INS, professionals in uiteenlopende sectoren ondersteunt. Van nauwkeurige georeferencing bij UAV-mapping tot verbeterde navigatie in veeleisende omgevingen: onze casestudies tonen aan hoe Qinertia ongekende nauwkeurigheid en efficiëntie biedt.
Lees hoe onze klanten Qinertia inzetten om uitdagingen te overwinnen, prestaties te optimaliseren en uitzonderlijke resultaten te behalen.



Men praat over ons
We tonen de ervaringen en getuigenissen van professionals en klanten uit de industrie die onze traagheidsproducten in hun projecten hebben gebruikt.
Ontdek hoe onze innovatieve technologie hun operaties heeft getransformeerd, de productiviteit heeft verhoogd en betrouwbare resultaten heeft opgeleverd in diverse toepassingen.



Veelgestelde vragen over post-processing software
Onze sectie met veelgestelde vragen over post-processing software biedt uitgebreide antwoorden op veelgestelde vragen over de geavanceerde post-processing tools van SBG Systems. In dit gedeelte vindt u gedetailleerde uitleg over de functionaliteit, integratie en voordelen van onze post-processing oplossingen. Of u nu hulp nodig heeft bij het optimaliseren van uw workflow, het begrijpen van compatibiliteit of het oplossen van problemen, deze FAQ biedt waardevolle inzichten om het maximale uit onze software te halen voor uw projecten.
Bekijk de antwoorden en verhoog uw operationele efficiëntie met betrouwbare dataprocessingsoplossingen.
Welke platforms ondersteunen Qinertia?
Qinertia Desktop is beschikbaar als een native applicatie voor Windows- en Linux-besturingssystemen. Het is ontworpen voor lokale installatie en biedt volledige toegang tot de post-processing- en analysefuncties van Qinertia, rechtstreeks op het werkstation van de gebruiker.
Qinertia Server is beschikbaar voor specifieke configuraties. Deze versie is ontworpen voor gecentraliseerde of geautomatiseerde verwerkingsomgevingen en wordt doorgaans geïmplementeerd op een toegewezen infrastructuur. Beschikbaarheid en configuratie zijn afhankelijk van het beoogde gebruiksdoel, de prestatie-eisen en het licentiemodel.
Qinertia Cloud is toegankelijk via een webgebaseerde API. In plaats van een desktopapplicatie stelt dit gebruikers in staat om de verwerkingsmogelijkheden van Qinertia te integreren in hun eigen systemen, workflows of applicaties via programmatische toegang. Deze optie is met name geschikt voor geautomatiseerde verwerking, cloudgebaseerde infrastructuren en grootschalige of externe implementaties.
Wat is GNSS post-processing?
GNSS post-processing, of PPK, is een methode waarbij de ruwe GNSS-datametingen die op een GNSS-ontvanger zijn gelogd, worden verwerkt nadat de data-acquisitie heeft plaatsgevonden. Deze kunnen worden gecombineerd met andere bronnen van GNSS-metingen om de meest complete en nauwkeurige kinematische trajectorie voor die GNSS-ontvanger te leveren, zelfs in de meest veeleisende omgevingen.
Deze andere bronnen kunnen een lokaal GNSS-basisstation zijn op of nabij het data-acquisitieproject, of bestaande Continuously Operating Reference Stations (CORS) die doorgaans worden aangeboden door overheidsinstanties en/of commerciële CORS-netwerkaanbieders.
Post-Processing Kinematic (PPK) software kan gebruikmaken van vrij beschikbare GNSS-satellietbaan- en klokinformatie om de nauwkeurigheid verder te verbeteren. PPK maakt een nauwkeurige bepaling mogelijk van de locatie van een lokaal GNSS-basisstation in een absoluut mondiaal coördinatenreferentiekaderdatum dat wordt gebruikt.
PPK-software kan ook complexe transformaties tussen verschillende coördinatenreferentiekaders ondersteunen ten behoeve van technische projecten.
Met andere woorden, het geeft toegang tot correcties, verbetert de nauwkeurigheid van het project en kan zelfs dataverlies of fouten tijdens de meting of installatie na de missie herstellen.
Wat is het verschil tussen RTK en PPK?
Real-Time Kinematic (RTK) is een positioneringstechniek waarbij GNSS-correcties nagenoeg in real time worden verzonden, doorgaans via een RTCM-formaat correctiestroom. Er kunnen echter uitdagingen zijn bij het waarborgen van de GNSS-correcties, met name wat betreft hun volledigheid, beschikbaarheid, dekking en compatibiliteit.
Het grote voordeel van PPK ten opzichte van RTK post-processing is dat de dataverwerking kan worden geoptimaliseerd tijdens de post-processing, inclusief voorwaartse en achterwaartse verwerking, terwijl bij real-time verwerking elke onderbreking of incompatibiliteit in de correcties en de transmissie leidt tot een lagere positioneringsnauwkeurigheid.
Een belangrijk eerste voordeel van GNSS post-processing (PPK) versus real-time (RTK) is dat het systeem dat in het veld wordt gebruikt geen datalink/radio nodig heeft om de RTCM-correcties afkomstig van de CORS naar het INS/GNSS-systeem te sturen.
De belangrijkste beperking voor de adoptie van post-processing is de vereiste dat de uiteindelijke toepassing direct moet kunnen reageren op de omgeving. Daarentegen, als uw toepassing kan omgaan met de extra verwerkingstijd die nodig is om een geoptimaliseerd traject te produceren, zal dit de datakwaliteit voor al uw te opleveren resultaten sterk verbeteren.
Hoe werkt voorwaartse en achterwaartse verwerking?
Laten we ons voorstellen dat we een GNSS-storing van 60 seconden hebben in het midden van onze meting. De positiefout bij voorwaartse verwerking groeit snel (de snelheid is afhankelijk van de IMU-specificaties en andere parameters) en bereikt zijn maximum aan het einde van de storing. Deze herstelt zich daarna snel. Bij nabewerking doen we alsof de tijd achteruit loopt en voeren we de verwerking in antichronologische volgorde uit, aangezien de natuurkundige vergelijkingen geldig blijven. Bij deze achterwaartse verwerking zou de fout maximaal zijn aan het daadwerkelijke begin van de GNSS-storing, op een zeer symmetrische manier ten opzichte van de natuurlijke voorwaartse verwerking.
Het samenvoegen van deze twee berekeningen resulteert in een maximale fout rond het midden van de uitval, met een veel geringere omvang dan bij oplossingen die alleen voorwaarts of achterwaarts zijn berekend. Dit verbetert met name GNSS+INS-oplossingen zoals die door de producten van SBG Systems worden ondersteund, maar ook de verwerking met alleen GNSS profiteert van deze workflow.
Zoals reeds vermeld, kan deze verbetering alleen worden doorgevoerd via nabewerking (post-processing), aangezien alle data vanaf het begin tot het einde beschikbaar moeten zijn, waardoor het gebruik ervan wordt uitgesteld tot het einde van demeting.
Wat is georeferencing bij luchtfotogrammetrie?
Georeferencing is het proces waarbij geografische gegevens (zoals kaarten, satellietbeelden of luchtfoto's) worden gekoppeld aan een bekend coördinatensysteem, zodat ze nauwkeurig op het aardoppervlak kunnen worden geplaatst.
Hierdoor kunnen de gegevens worden geïntegreerd met andere ruimtelijke informatie, wat nauwkeurige locatie-gebaseerde analyse en kartering mogelijk maakt.
In de context van metingen is georeferencing essentieel om ervoor te zorgen dat de data verzameld door hulpmiddelen zoals LiDAR, camera's of sensoren op drones nauwkeurig worden gekoppeld aan coördinaten uit de echte wereld.
Door elk datapunt te voorzien van lengtegraad, breedtegraad en hoogte zorgt georeferencing ervoor dat de vastgelegde data de exact juiste locatie en oriëntatie op aarde weergeven, wat cruciaal is voor toepassingen zoals geospatiale kartering, milieumonitoring en bouwplanning.
Georeferencing omvat doorgaans het gebruik van controlepunten met bekende coördinaten, vaak verkregen via GNSS of terreinmetingen, om de verzamelde data uit te lijnen met het coördinatensysteem.
Dit proces is van vitaal belang voor het creëren van nauwkeurige, betrouwbare en bruikbare ruimtelijke datasets.
