


Qinertia GNSS+ ProgramvaranINS för efterbearbetning (PPK)
Precision på ett enkelt sätt
Qinertias PPK-programvara erbjuder en helt ny nivå av högprecisa positioneringslösningar och möjliggör tillförlitlig georeferering genom avancerade korrigeringar i efterbearbetningen. I en värld där noggrannhet är ett måste utan kompromisser har vår PPK-programvara blivit en hörnsten för yrkesverksamma och branscher som söker oöverträffad tillförlitlighet i sina positionsdata.
Efterbearbetningsprogram som verkligen fungerar
Uppnå oöverträffad noggrannhet i dina arbetsflöden genom att efterbearbeta dina råa positionsdata med hjälp av avancerade korrigeringsmetoder. Qinertia är avgörande i tillämpningar som kräver noggrannhet på centimeternivå, såsom geospatial mätning, kartläggning och hydrografi.


GNSS funktioner
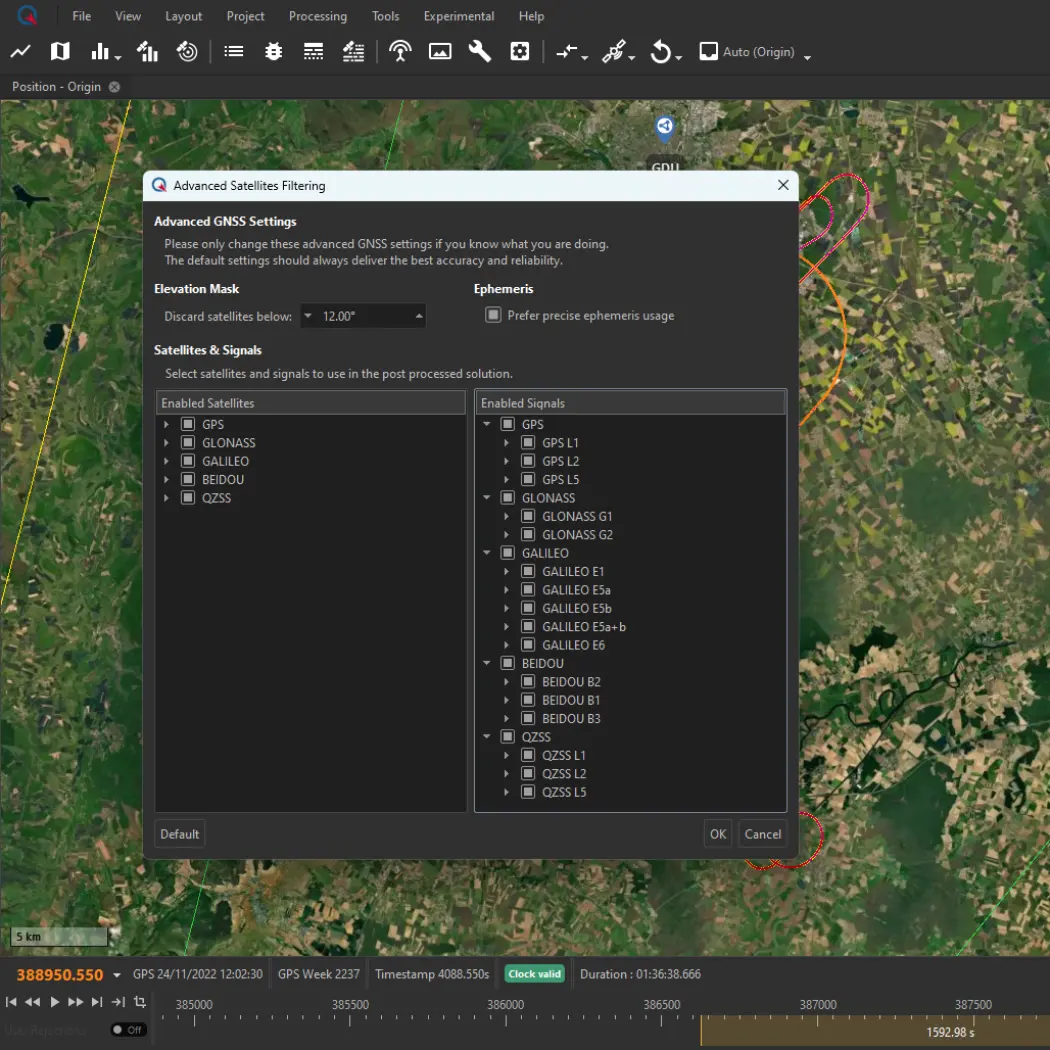
Qinertia stöder fullständig bearbetning av flera satellitkonstellationer och frekvenser GNSS , vilket garanterar optimal noggrannhet, robusthet och prestanda i alla miljöer.
Stödda konstellationer och frekvenser:
▶ GPS: L1, L2, L5
▶ Galileo: E1, E5a, E5b, E5(a+b), E6
▶ BeiDou: B1I, B2I, B3I
▶ Glonass: G1, G2
▶ QZSS: L1, L2, L5
Stöd för flera frekvenser förbättrar upplösningen av tvetydigheter, konvergenstiden och positioneringsnoggrannheten. Det förbättrar även tåligheten i utmanande miljöer, såsom stadsklyftor, täta skogar eller områden med hög jonosfärisk aktivitet.
Bearbetningslägen
Qinertia erbjuder ett omfattande utbud av bearbetningslägen som kan anpassas till alla driftsmässiga begränsningar:
▶ PPK med en enda basstation
▶ PPK med en enda basstation (Ionoshield-läge)
▶ PPK med VBS (virtuell basstation)
▶ PPK i nära realtid med RTCM-korrigeringar
▶ Tätt kopplad PPP (Precise Point Positioning) var som helst i världen.
Funktioner
Orbi AR – PPP med fast tvetydighet
Orbi AR i Qinertia möjliggör Precise Point Positioning (PPP) med fasta tvetydigheter, vilket ger resultat med hög noggrannhet utan behov av en lokal basstation. Denna innovativa metod är idealisk för användning i avlägsna eller svåråtkomliga miljöer där CORS-nätverk inte finns tillgängliga eller där det är opraktiskt att sätta upp en egen basstation.
Geodesi-motor
Geodesy Engine i Qinertia erbjuder en omfattande uppsättning verktyg som inte bara är otroligt användarvänliga utan också mycket mångsidiga.
Med ett omfattande urval av förkonfigurerade koordinatreferenssystem (CRS) ger Qinertia dig möjlighet att utnyttja de viktigaste officiella systemen och transformationerna för dina projekt. Du kan även skapa anpassade transformationer som är skräddarsydda efter dina specifika eller vetenskapliga behov.
Hjälp från flera sensorer
Sensorn som används i Qinertia förbättrar den efterbearbetade kinematiska prestandan genom att på ett intelligent sätt integrera externa rörelse- och hastighetssensorer i PPK-arbetsflödet. Utöver högprecisions GNSS -stöd stöder Qinertia indata från DVL, odometer, magnetometer, allmän hastighet och luftdata, vilket gör att du kan förbättra positioneringsnoggrannheten och banans kontinuitet, även i utmanande miljöer där enbart GNSS inte räcker till.
Genom att kombinera dessa hjälpkällor under efterbearbetningen möjliggör Qinertia jämnare rörelsebanor, minskad avvikelse och mer tillförlitliga navigationsresultat inom tillämpningar på land, till sjöss och i luften.
PPK med live-RTCM
Du kan nu uppnå oöverträffad noggrannhet i dina PPK-arbetsflöden genom att bearbeta dina data med RTCM-korrigeringar som används i realtidsdrift. Det är viktigt att notera att denna funktion är särskilt utformad för realtidsscenarier med en enda bas och inte är kompatibel med VBS-konfigurationer.
RTCM-strömmen i Qinertia sätter nya standarder för precision och ger dig fler alternativ för din PPK.
RTS-utjämning
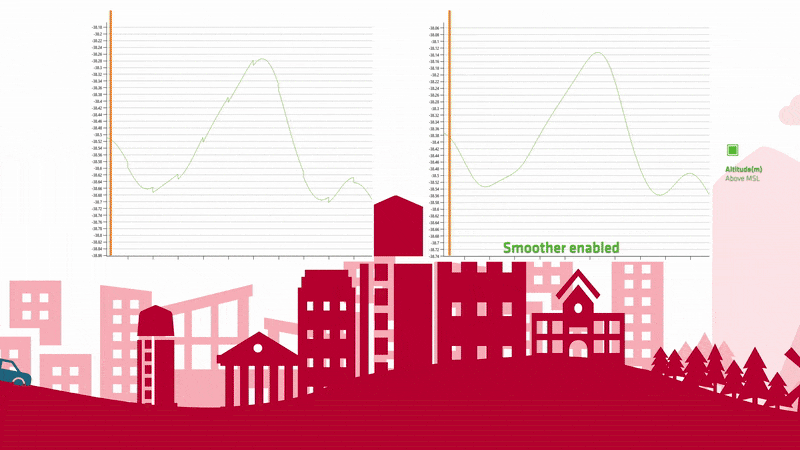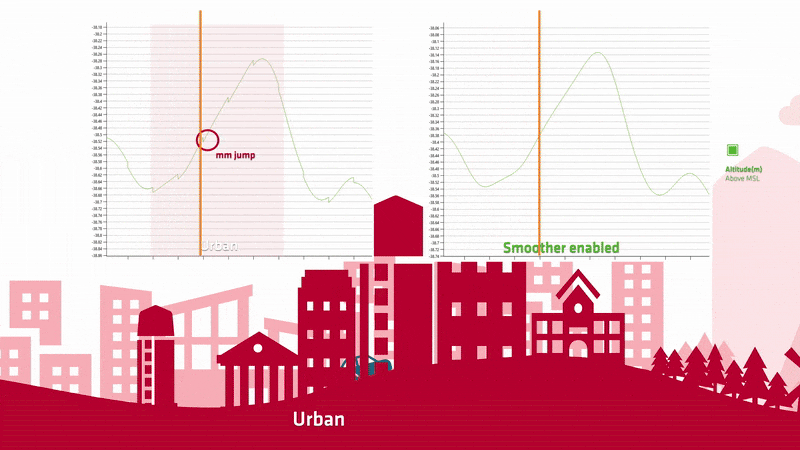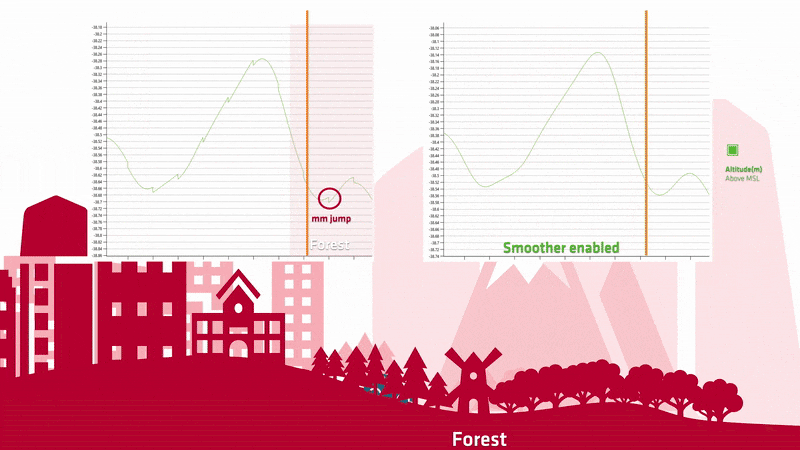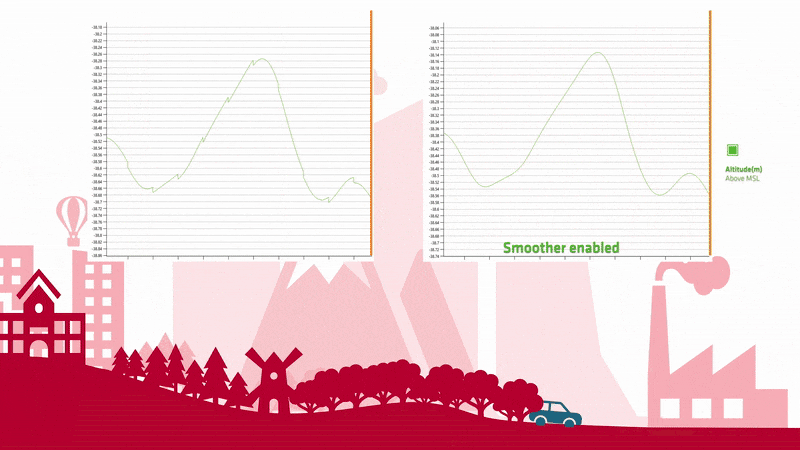
Ett avancerat bearbetningsalternativ som är utformat för att finjustera din INS -banan efter sensorfusionssteget. Genom att tillämpa utjämningsfunktionen avlägsnar Qinertia alla skarpa övergångar och plötsliga hopp, vilket säkerställer att dina slutliga banresultat inte bara blir mer exakta utan också betydligt jämnare och mer kontinuerliga.


Täckning för basstationer
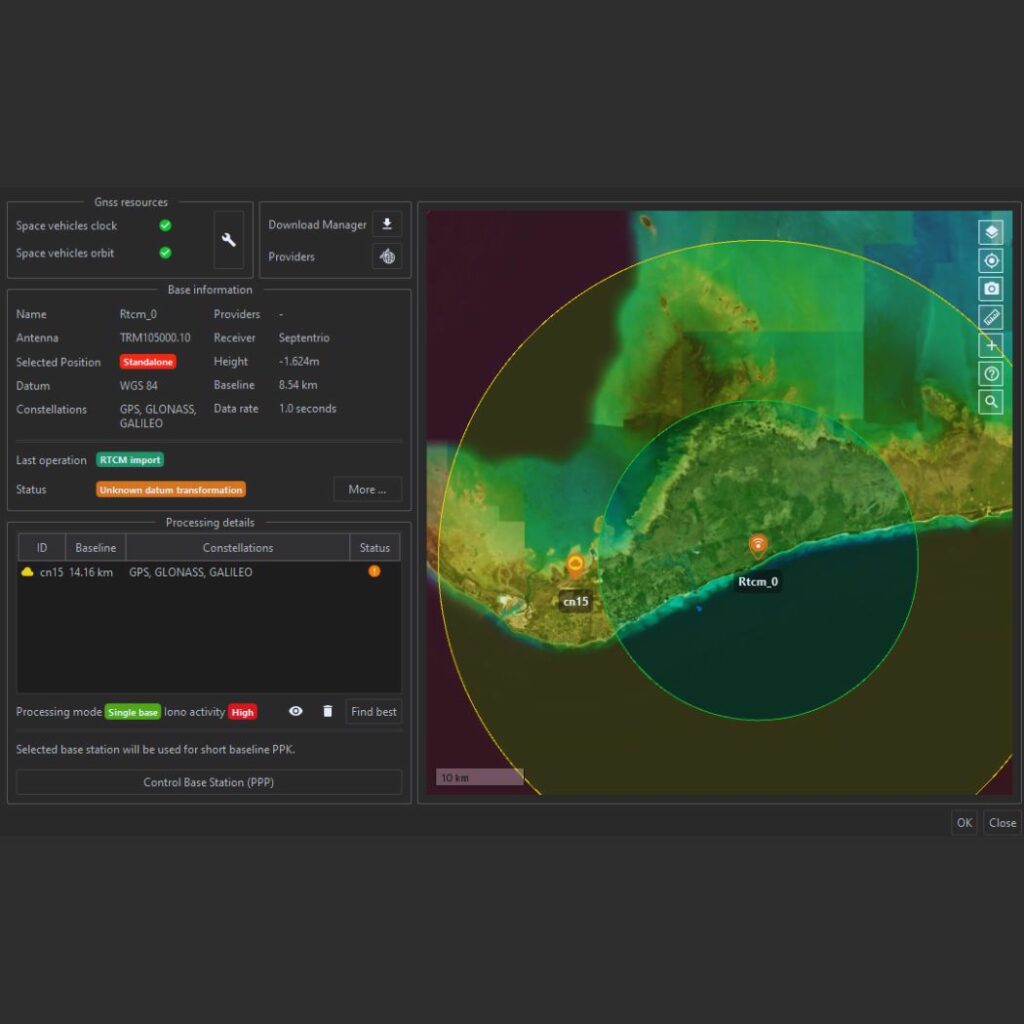
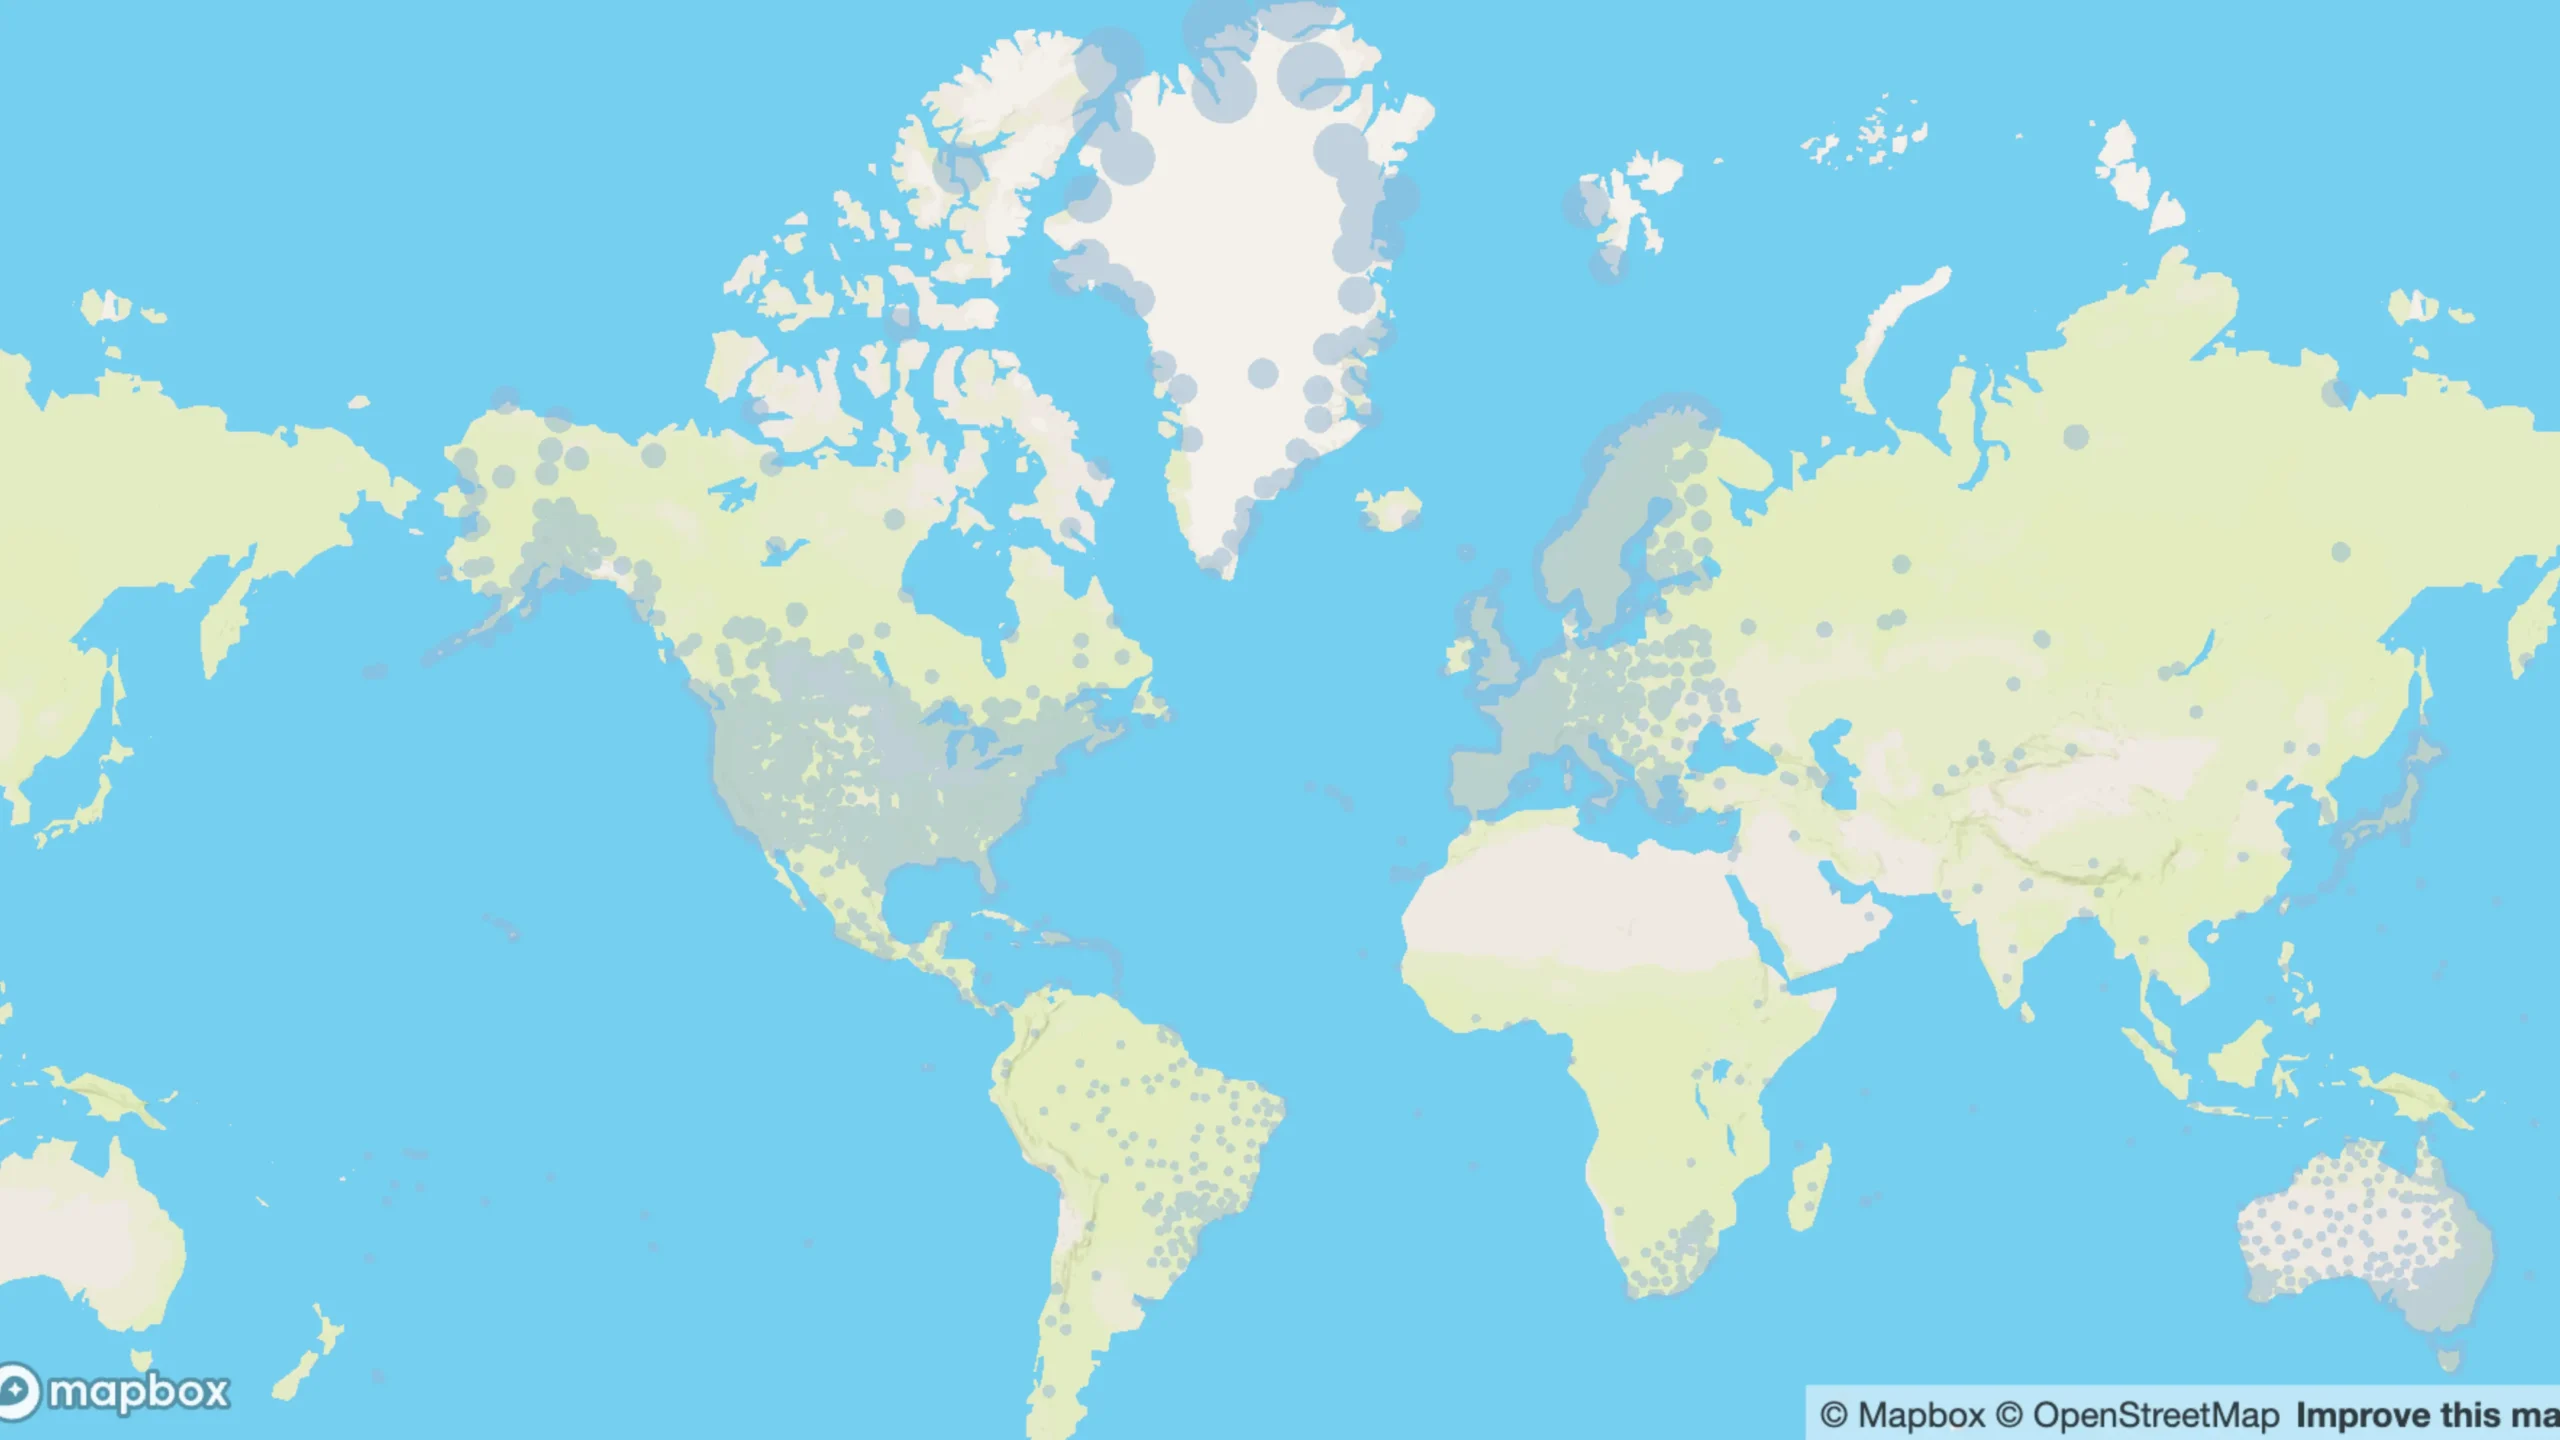
Qinertia utnyttjar ett nätverk med över 10 000 basstationer i 164 länder för att förbättra noggrannheten hos GNSS . Utforska stationerna på MySBG:s webbplats.
Fler funktioner
Upplev ett banbrytande tillvägagångssätt för databehandling inom ” GNSS ” med Qinertia PPK-programvaran från SBG Systems– dess kraftfulla funktioner är särskilt utformade för att lyfta din verksamhet till nya höjder!
Avancerad direkt georeferering
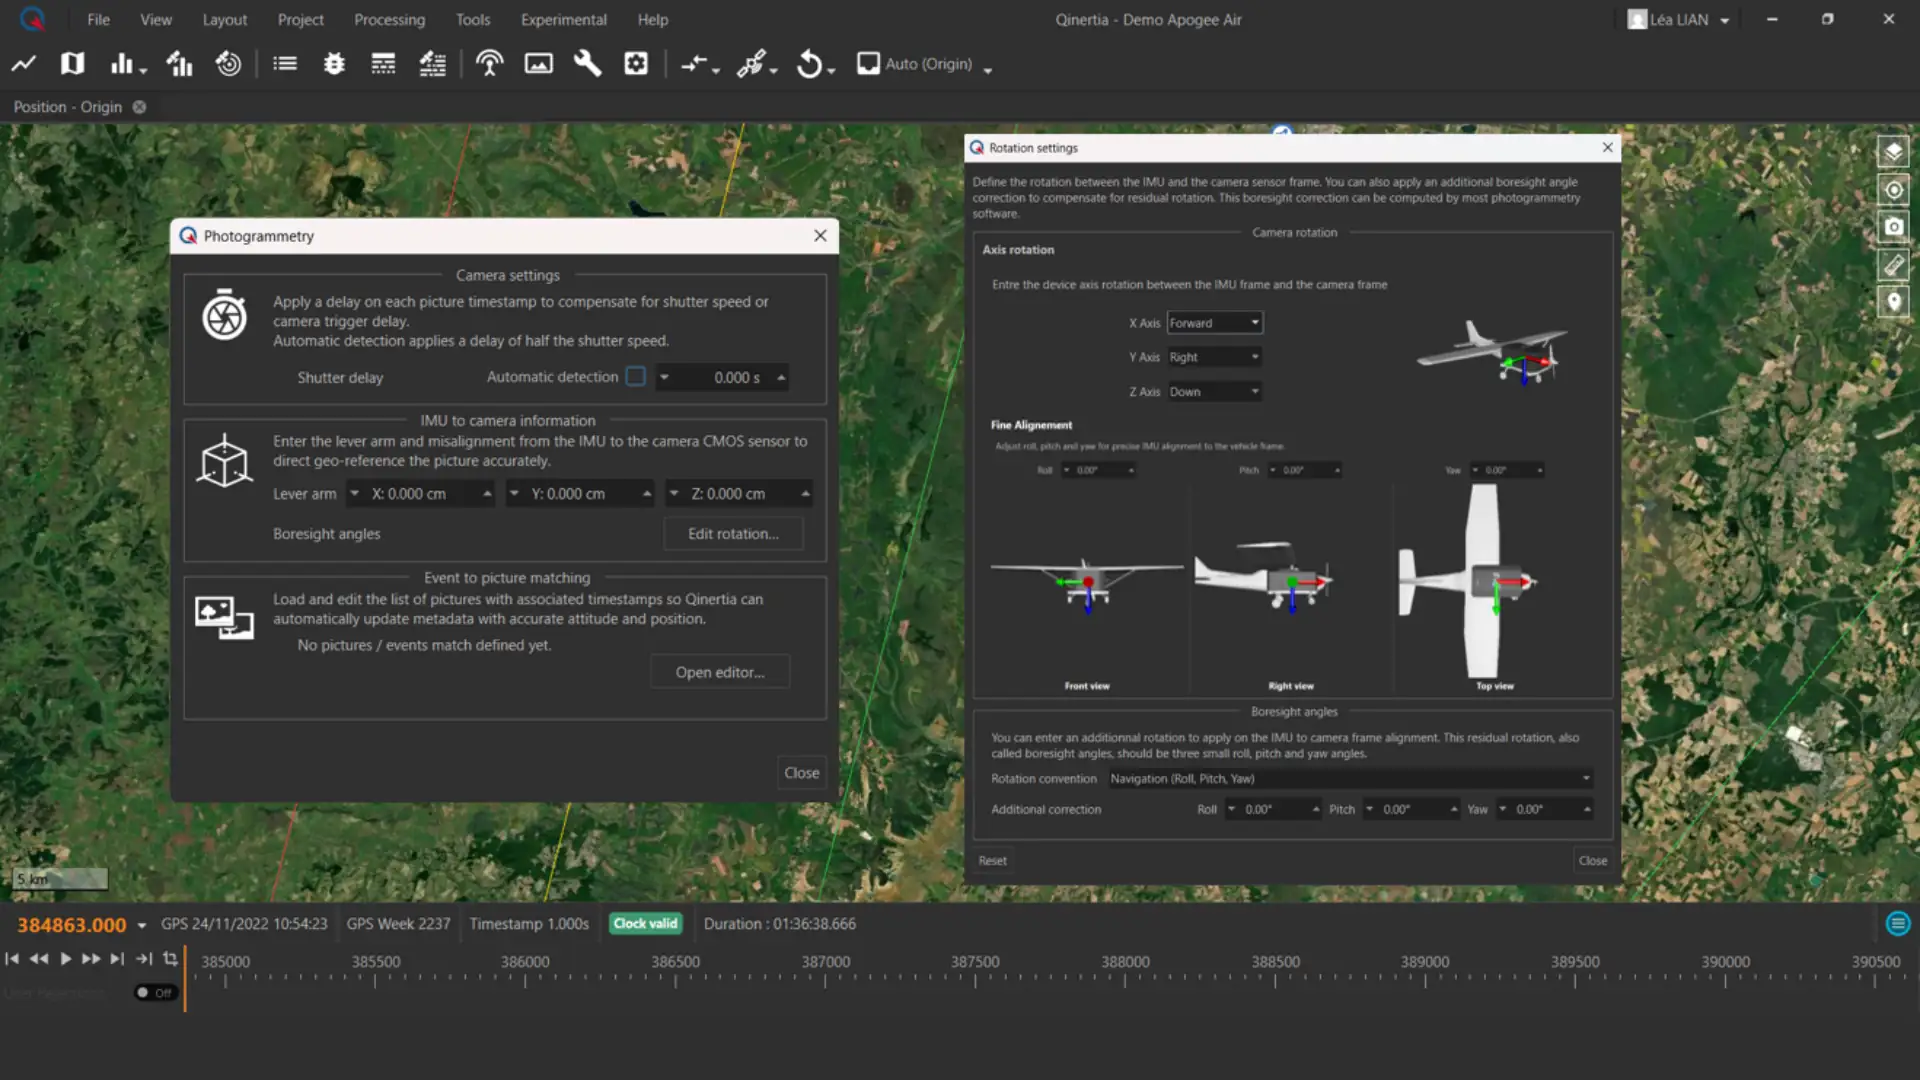
Qinertia stödjer exakt direktgeoreferering och geotaggning av bilder genom en tät koppling mellan efterbearbetning med ” GNSS ” och ” IMU ”. Med hjälp av exakta tids- och sensorjusteringsdata matchar fotogrammetrimodulen bildutlösare med PPK-banor och uppdaterar bildmetadata med positionering på centimeternivå och fullständig orientering (roll, pitch, yaw). Inbyggt stöd för parametrar för hävarm och siktlinjejustering säkerställer mycket exakta posdata för användning i arbetsflöden för 3D-rekonstruktion med programvara som Pix4D, Metashape och UAS Master.

Tätt integrerad PPP
Detta läge ger centimeterprecision över hela världen utan att någon lokal basstation behövs. Genom att noggrant integrera rå GNSS smätningar med exakta satellitdata erbjuder det tillförlitlig positionering med hög precision även i avlägsna områden där det inte finns några referensstationer. Perfekt för globala mätningar och krävande miljöer.
Hantering av basstationer
Qinertia ger användarna direkt tillgång till ett nätverk med upp till 10 000 basstationer i 164 länder, vilket säkerställer precisa efterbearbetningsfunktioner. När en anpassad basstation importeras kontrollerar PPP-funktionen för basstationshantering aktivt dess koordinater med hjälp av tekniker för precis punktpositionering, vilket förbättrar noggrannheten och tillförlitligheten.

Avancerade inställningar och visningsalternativ för GNSS
Qinertia förbättrar automatiskt noggrannheten i din PPK genom att på ett intelligent sätt utesluta satelliter med dålig signalkvalitet, vilket säkerställer att endast data av högsta kvalitet används i dina beräkningar. Dessutom har användarna nu flexibiliteten att själva ta kontrollen genom att manuellt inaktivera enskilda satelliter, hela signalband eller till och med hela konstellationer inom sina PPK-lösningar. För att stödja dessa avancerade funktioner har vi infört en rad informativa diagram som gör det enkelt för dig att bedöma signalkvaliteten för GNSS . Få full kontroll och förtroende för dina GNSS -data med den avancerade inställningen och visningen för GNSS i Qinertia.
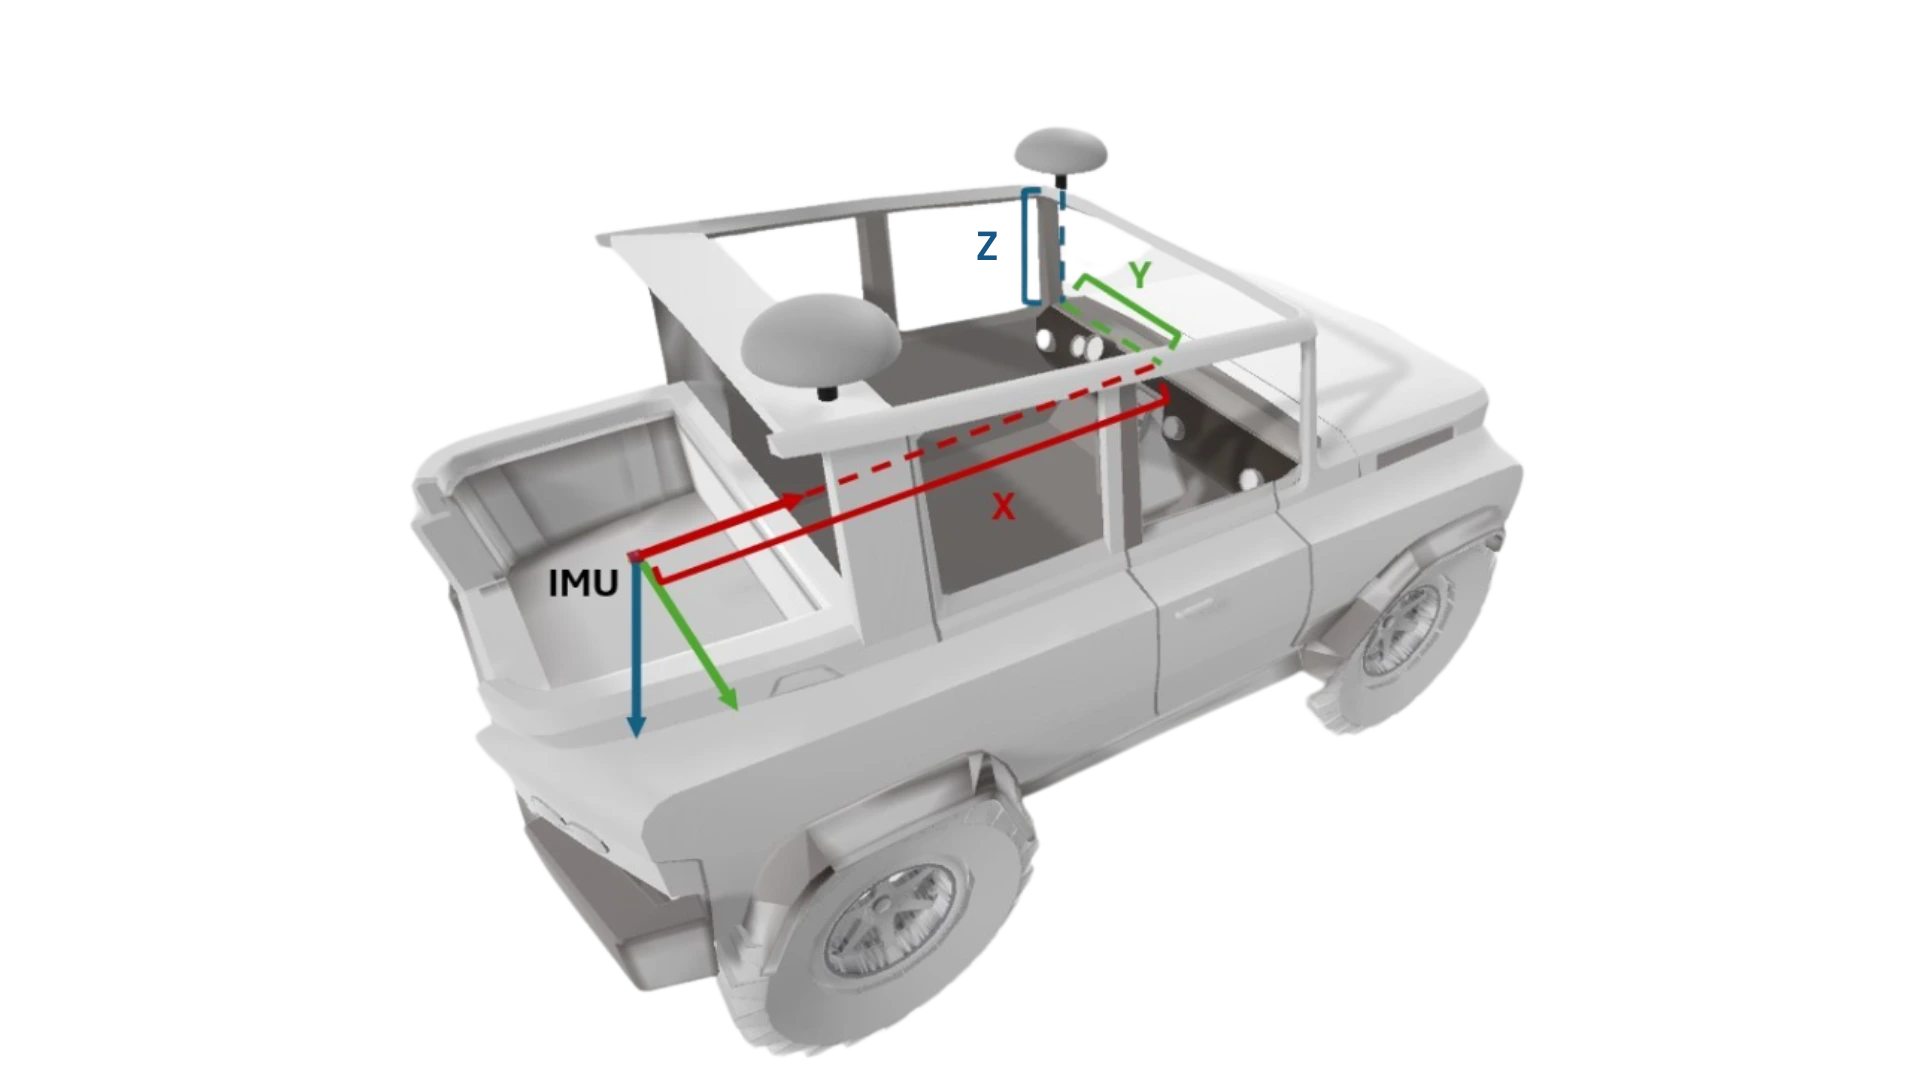
Beräkning av hävstångsarm
Qinertia erbjuder avancerade verktyg för beräkning av hävarmslängd för att exakt bestämma de fysiska förskjutningarna mellan GNSS -antenner och IMU:er. Genom att ange en ungefärlig, manuellt uppmätt hävarmslängd kan Qinertia automatiskt finjustera den till centimeterprecision, vilket säkerställer optimal sensorinriktning. Läs mer om alternativet för beräkning av hävarmslängd – Gå dit nu!

Flexibelt layout- och arbetsplatssystem
Förbättra hur du arbetar med dina data och verktyg. Qinertia erbjuder applikationsspecifika rekommenderade layouter, vilket gör att du kan fokusera på analysen istället för att ställa in gränssnittet.
Du kan också skapa helt anpassade layouter som är skräddarsydda efter dina behov och dela dem med ditt team, vilket säkerställer en enhetlig och effektiv arbetsmiljö. Denna flexibla arbetsplatsstrategi hjälper teamen att samarbeta mer effektivt, arbeta snabbare och upprätthålla produktiviteten i olika projekt och applikationer.
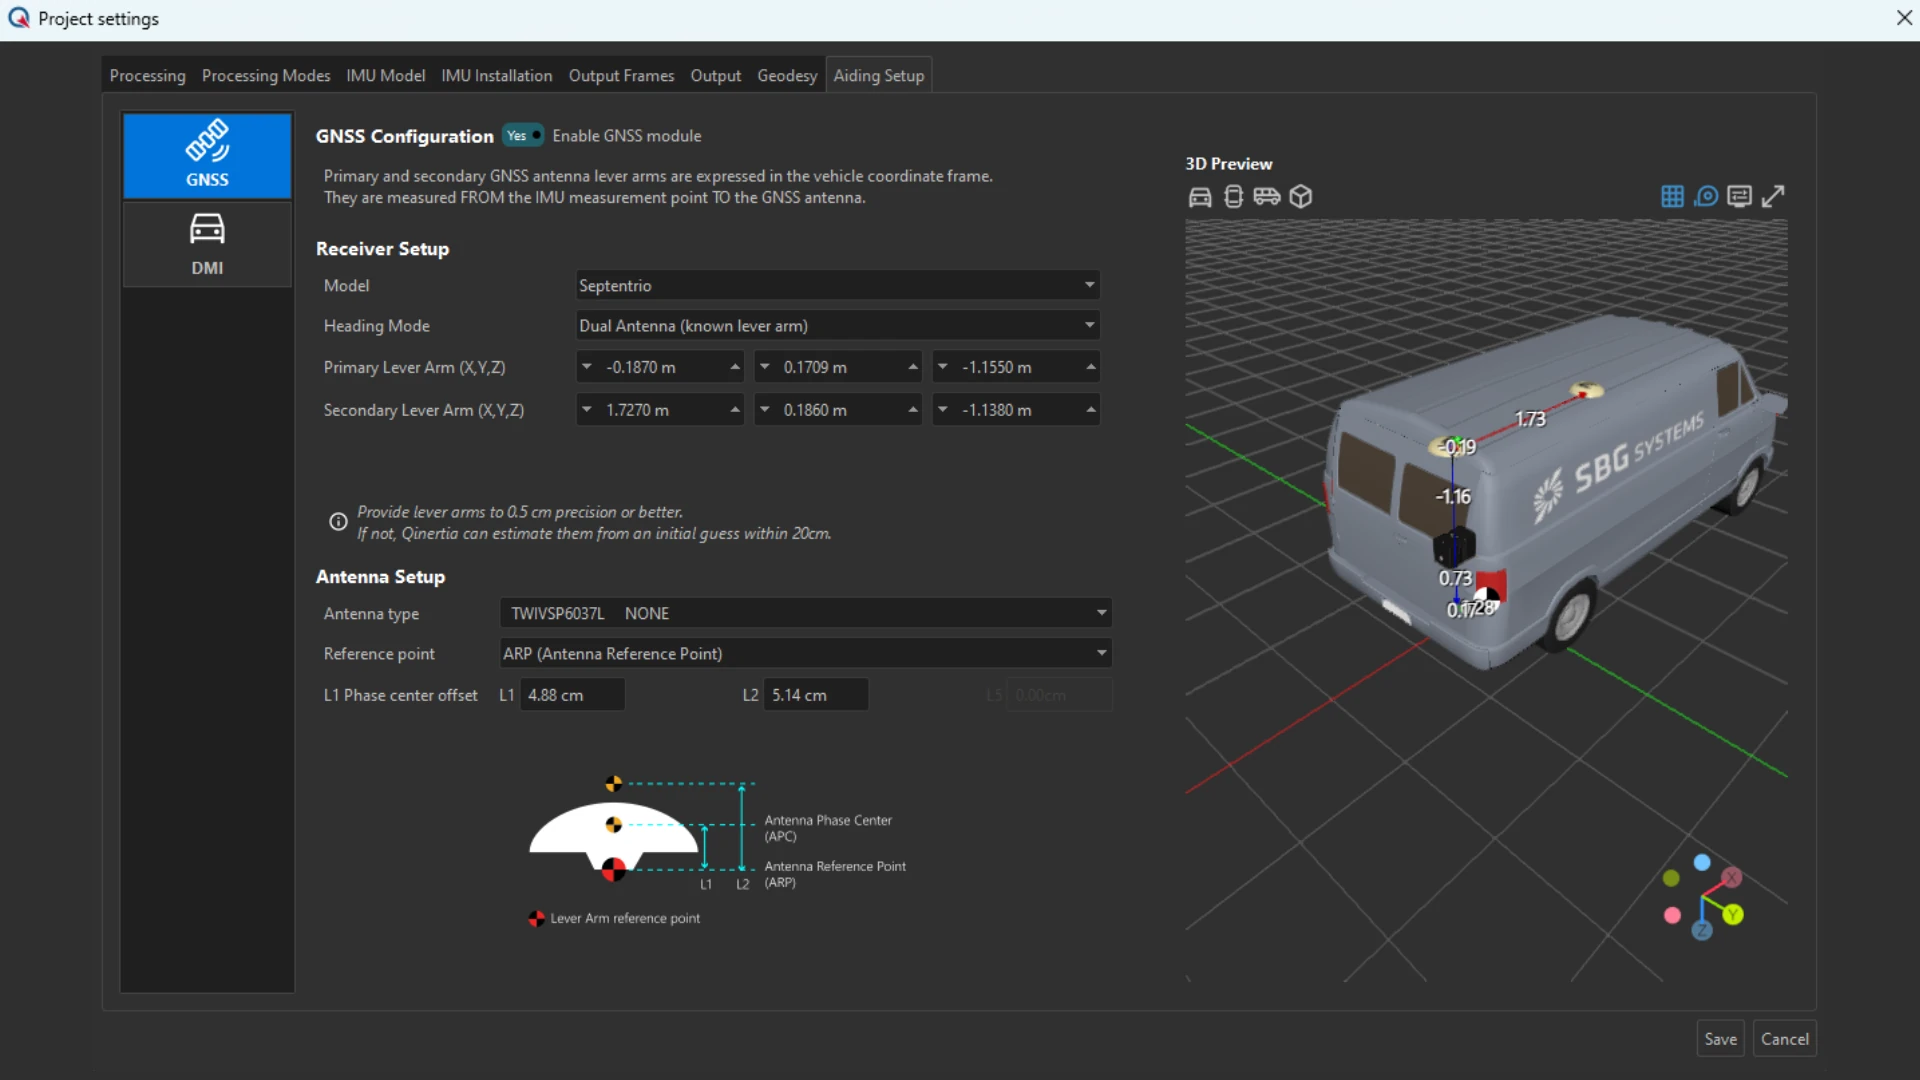
3D-vyer
Med 3D-vyer kan du visualisera din installation och konfiguration i en tydlig och intuitiv 3D-miljö. Sensorernas positioner, inriktningar och plattformens geometri visas korrekt, vilket hjälper dig att kontrollera att inställningarna stämmer innan bearbetningen påbörjas.
Denna visuella översikt säkerställer korrekt placering av sensorerna, minskar konfigurationsfel och förbättrar projektets totala tillförlitlighet, vilket ger dig större förtroende för bådedatainsamlingen och resultaten från efterbearbetningen.

Anpassningsbar export av banor i binär format
Den anpassningsbara binära exporten av banor i Qinertia erbjuder ett smidigare, snabbare och mer flexibelt sätt att hantera PPK-resultat. Funktionen är utformad för prestanda och interoperabilitet och minskar filstorleken avsevärt samtidigt som banornas integritet bevaras fullt ut.
Tack vare snabbare laddningstider och optimerat datautbyte möjliggör detta exportformat smidigare arbetsflöden mellan maskiner, sömlös integration i efterföljande bearbetningsprocesser och en effektivare hantering av stora projekt.
PPK på ett enkelt sätt för exakta resultat
Vår PPK-programvara för efterbearbetning erbjuder en smidig upplevelse för alla användare tack vare sitt intuitiva gränssnitt och sina vägledda arbetsflöden. Snabb projektkonfiguration, datainmatning med dra-och-släpp-funktion samt automatisk val av bästa basstation förenklar arbetet, samtidigt som avancerade alternativ tillgodoser experternas behov. Regelbundna uppdateringar baserade på användarfeedback säkerställer kontinuerlig förbättring och användarvänlig funktionalitet.

PPK-bearbetningslägen
Qinertias PPK-bearbetningslägen omfattar: en kort baslinje med en enda basstation för lokal noggrannhet, ett Ionoshield-läge med en enda basstation för att minska jonosfäriska störningar och uppnå bättre resultat, en virtuell basstation för kartläggning av expertkorridorer samt ett tätt integrerat PPP-system för konsekvent positionering oavsett vart resan tar dig.
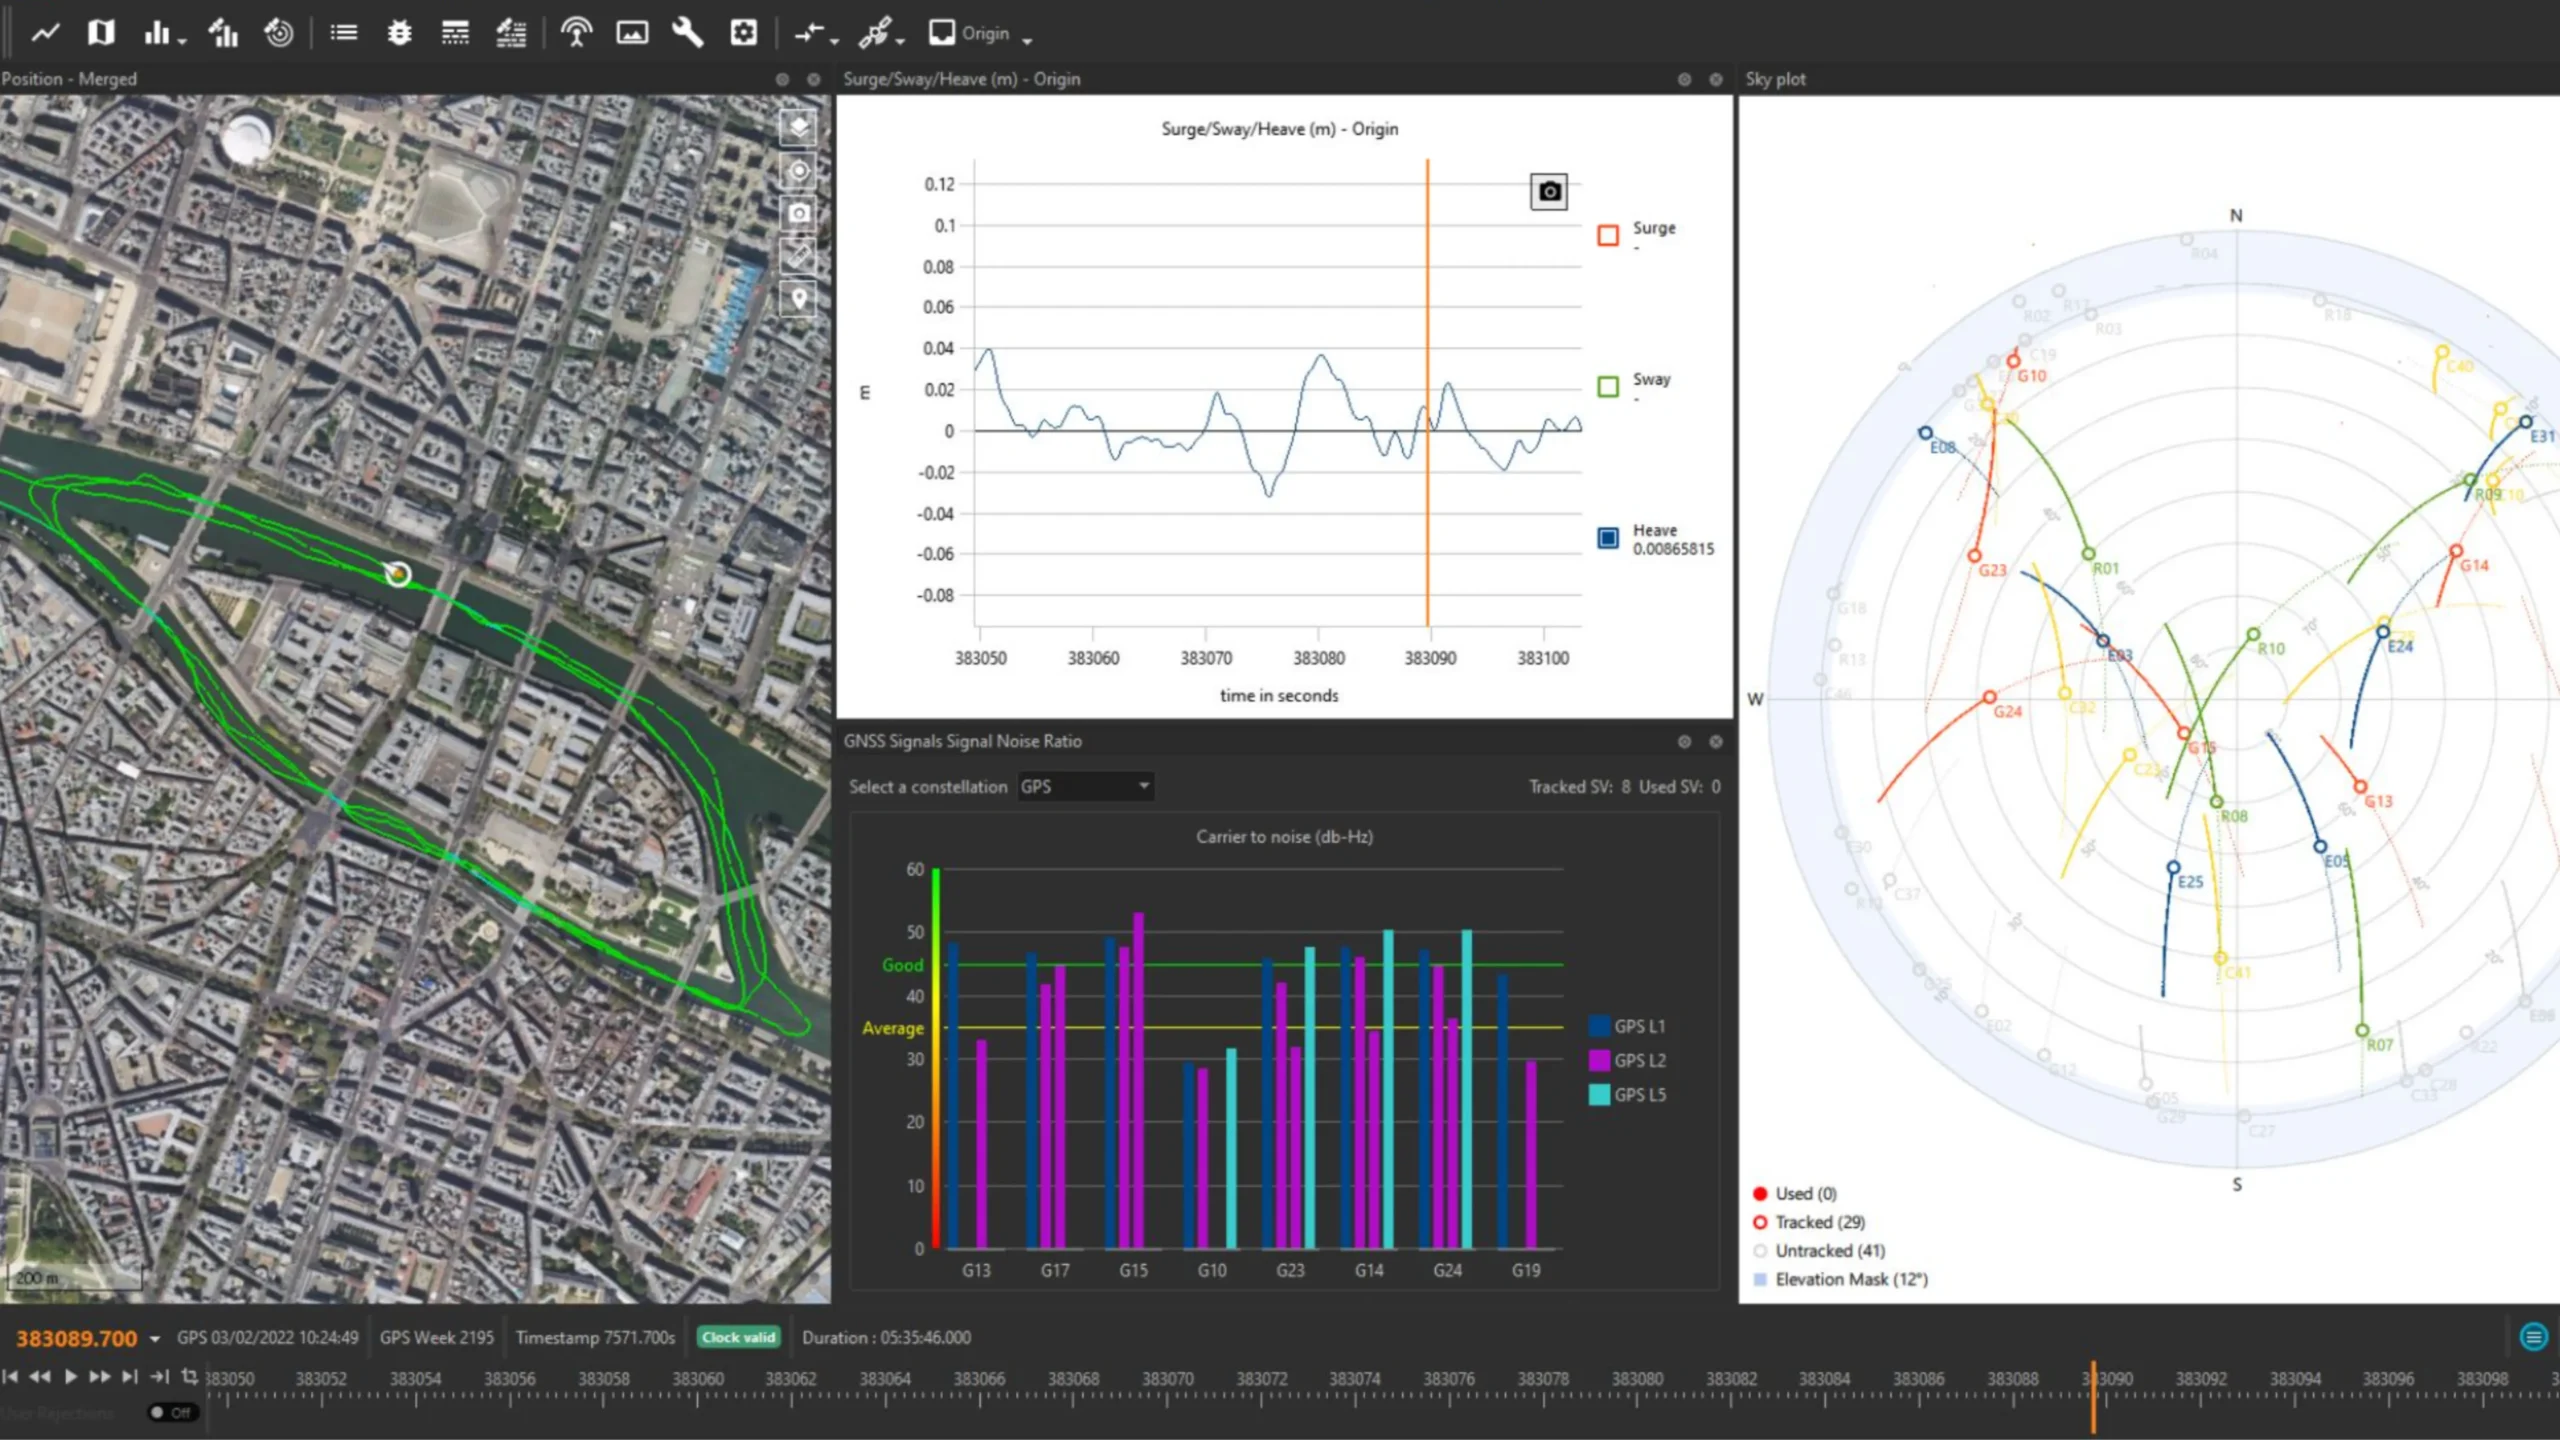
Användarorienterad programvara
Qinertia har ett modernt, användarvänligt gränssnitt som är utformat för snabb installation och effektiv drift. Dess avancerade verktygssats stöder precisa efterbearbetningsfunktioner, robust felmodellering och smidig dataintegration.
Regelbundna uppdateringar, som baseras på användarnas synpunkter, förbättrar kontinuerligt funktionaliteten och säkerställer optimal prestanda och kompatibilitet med branschens föränderliga behov.
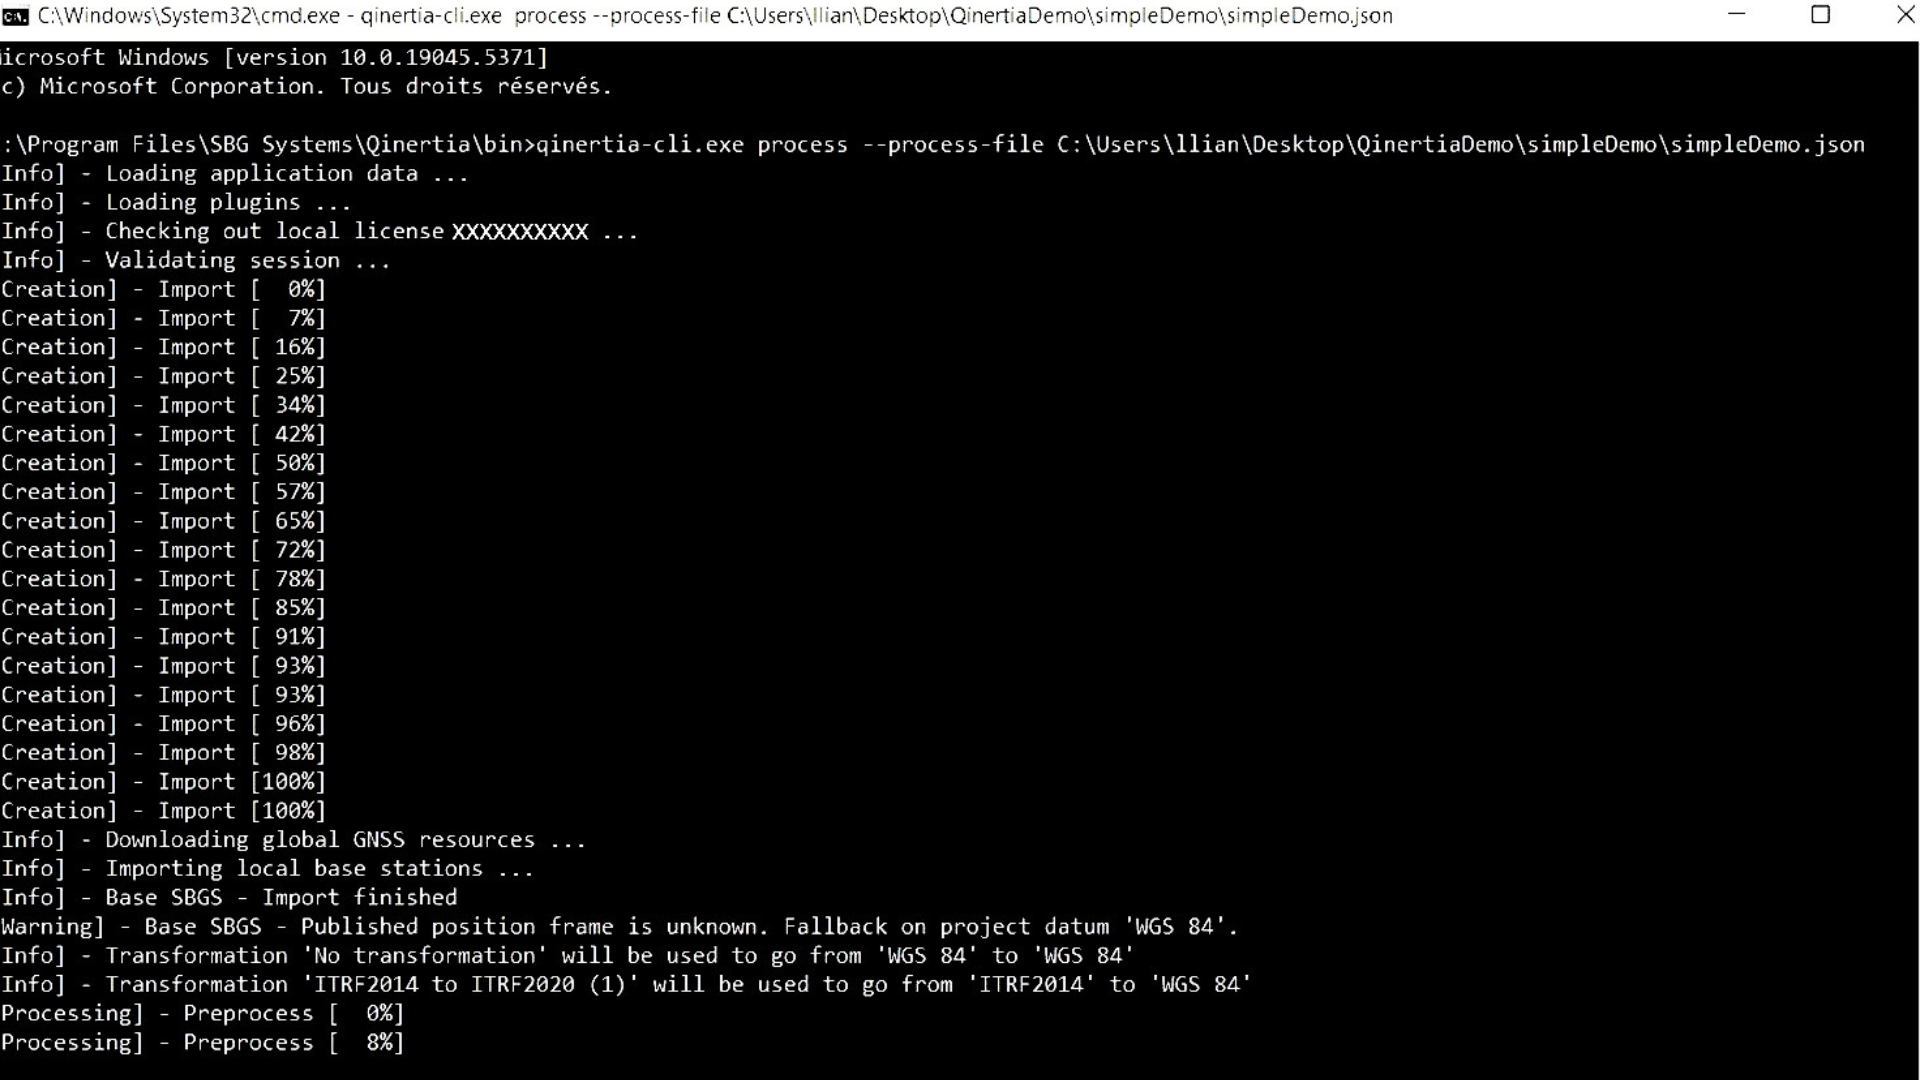
Enkel integration i arbetsflödet
Programutvecklare kan smidigt integrera Qinertias kraftfulla PPK-funktioner i sina applikationer med hjälp av API:er frånQinertia Cloud eller Qinertias CLI. Det intuitiva gränssnittet förenklar interaktionen, medan kommandoradsgränssnittet (CLI) effektiviserar återkommande databehandling. Utvecklare kan anpassa utdataformaten och skapa detaljerade rapporter, vilket säkerställer en smidig integration med befintliga arbetsflöden.
Våra olika utgåvor
Välj den version av Qinertia PPK-programvaran som bäst passar ditt projekts behov. Oavsett om du arbetar med en storskalig infrastrukturkartläggning, högprecisionskartläggning eller något annat projekt som kräver noggrann efterbearbetning av GNSS , erbjuder Qinertia flexibla alternativ.
Varje version ger dig kraftfulla funktioner för att bearbeta dina rådata från GNSS och uppnå centimeterprecision med bara några få klick.
| Typ av behandling | Typ av behandling GNSS Endast | Typ av behandling Tröghetsbaserad + GNSS | Typ av behandling Tröghetsbaserad + GNSS | Typ av behandling Tröghetsbaserad + GNSS |
|---|---|---|---|---|
| SBG IMU stöds | SBG IMU stöds av – | SBG IMU stöds Ellipse Endast | SBG:s ” IMU ” stöds Ellipse & Quanta -serien (Quanta Micro /Plus/Extra) | SBG IMU stöds Alla IMU:er från SBG och tredjepartsleverantörer |
| Tredje part IMU | Tredje part IMU – | Tredje part IMU – | Tredje part IMU – | Tredje part IMU ● |
| Tillämpningar | Användningsområden Alla | Användningsområden Land och luft | Användningsområden Luft | Användningsområden Alla |
| Licens | Licens Evig licens eller prenumeration | Licens Evig licens eller prenumeration | Licens Evig licens eller prenumeration | Licens Evig licens eller prenumeration |
| Parallellbearbetning | Parallellbearbetning 1 | Parallellbearbetning 1 | Parallellbearbetning 1 | Parallellbearbetning 1 |
| Offline-bearbetning | Offline-bearbetning ● | Offline-bearbetning ● | Offline-bearbetning ● | Offline-bearbetning ● |
| Serverbehandling | Serverhantering – | Serverhantering – | Serverhantering – | Serverhantering – |
| Gränssnitt | Gränssnitt GUI + CLI | Gränssnitt GUI + CLI | Gränssnitt GUI + CLI | Gränssnitt GUI + CLI |
| Rörelseprofil | Rörelseprofil Statisk (GNSS), Luft (UAV, flygplan, helikopter), Land (personbilar, lastbilar, järnväg), Marin (marin, marina undersökningar i tuffa miljöer och undervattensundersökningar), Fotgängare | Rörelseprofil Statisk (GNSS), Luft (UAV, flygplan, helikopter), Land (personbil, lastbil, järnväg), Fotgängare | Rörelseprofil Statisk (GNSS), Luftburen (UAV, flygplan, helikopter) | Rörelseprofil Statisk (GNSS), Luft (UAV, flygplan, helikopter), Land (personbilar, lastbilar, järnväg), Marin (marin, marina undersökningar i tuffa miljöer och undervattensundersökningar), Fotgängare |
| Tät koppling mellan RTK, VBS och PPP | Tät koppling mellan RTK, VBS och PPP – | Tät koppling mellan RTK, VBS och PPP ● | Tät koppling mellan RTK, VBS och PPP ● | Tät koppling mellan RTK, VBS och PPP ● |
| Återvinning | Upparbetning – | Återvinning ● | Återvinning ● | Återvinning ● |
| Löst koppling | Löst koppling – | Löst koppling ● | Löst koppling ● | Löst koppling ● |
| GNSS RTK, VBS och PPP | GNSS RTK, VBS och PPP ● | GNSS RTK, VBS och PPP ● | GNSS RTK, VBS och PPP ● | GNSS RTK, VBS och PPP ● |
| Hantering av basstationer | Hantering av basstationer ● | Hantering av basstationer ● | Hantering av basstationer ● | Hantering av basstationer ● |
| Geodesi-motor | Geodesi-motor ● | Geodesi-motor ● | Geodesi-motor ● | Geodesi-motor ● |
| IonoShield | IonoShield ● | IonoShield ● | IonoShield ● | IonoShield ● |
| CORS-nätverket | CORS-nätverket ● | CORS-nätverket ● | CORS-nätverket ● | CORS-nätverket ● |
| Rapport | Rapport ● | Rapport ● | Rapport ● | Rapport ● |
| Rinex-diagnostik | Rinex-diagnostik ● | Rinex-diagnostik ● | Rinex-diagnostik ● | Rinex-diagnostik ● |
| Beräkning av hävstångsarm | Beräkning av hävstångsarm – | Beräkning av hävstångsarm ● | Beräkning av hävstångsarm ● | Beräkning av hävstångsarm ● |
| Statistik | Statistik ● | Statistik ● | Statistik ● | Statistik ● |


Skapa din egen lösning
Qinertia är nästa generations efterbearbetningsprogramvara INS/GNSS , utvecklad för alla användare – oavsett om du är en enskild användare, en företagsanvändare, en systemintegratör, en programvaruutvecklare eller en tjänsteleverantör.
Förkonfigurerade rörelseprofiler för applikationer förenklar installationen och optimerar prestandan efter just dina behov.
Välj mellan alla tillgängliga lösningar och anpassa dem efter dina behov: stationär dator, OEM och moln.

Enkla installationer
Qinertia Desktop är ett datorprogram som är utformat för att effektivt hantera komplexa datamängder genom att erbjuda avancerade analysverktyg och anpassningsbara inställningar.
Tack vare det användarvänliga gränssnittet kan du snabbt importera, bearbeta och analysera dina data.
Perfekt för enskilda användare eller team som arbetar på kontoret.

Integrera sömlöst med din hårdvara eller programvara
Qinertia OEM erbjuder en smidig integrationsprocess som gör det möjligt för dig att integrera kraftfull PPK-bearbetning i dina lösningar, vilket ger dina kunder tillförlitlig och effektiv positionering med hög precision på ett enkelt sätt – oavsett om du är hårdvarutillverkare, systemintegratör eller tjänsteleverantör.
Du kan anpassa programvarans gränssnitt, arbetsflöden och funktioner så att de passar ditt varumärke och användarnas behov.

Möjliggör flexibel, skalbar och fjärrstyrd hantering.
Qinertia Cloud är utformad för utvecklare, integratörer och företag som söker en skalbar PPK-lösning som utnyttjar den exakta efterbearbetningens fulla potential i kombination med den bekvämlighet och flexibilitet som molnbaserad teknik erbjuder.
Oavsett om du utvecklar en skräddarsydd applikation, erbjuder onlinetjänster eller utökar dina befintliga funktioner, ser Qinertia Cloud API till att du kan erbjuda dina användare PPK-prestanda i toppklass.
Kompatibel med ett stort antal mottagare från andra tillverkare
Qinertia är kompatibelt med mottagare från tredjepartsleverantörer som kan tillhandahålla rådata i formatet ” GNSS ”*, däribland: Septentrio, Trimble, Novatel, Ublox, Topcon, Javad, Ashtec, Spectra GNSS …
Få tillgång till alla Qinertias funktioner: Analys av filformaten från mottagarna GNSS , GNSS PPK, valfritt med tröghetskoppling, GNSS PPP, valfritt med tröghetskoppling, all visning av grafer och analyser, PPK utförd med alla tillgängliga konstellationsband och mycket mer…
* GNSS -mottagare som stöds: dualband och högre (L1, L1+L2, L1+L5, L1+L2+L5).


Dokumentation och resurser
Alla Qinertia-lösningar levereras med omfattande dokumentation som är utformad för att stödja användarna i varje steg.
Från installationsguider till avancerad konfiguration och felsökning – våra tydliga och detaljerade handböcker garanterar en smidig integration och drift.
Guidad rundtur i Qinertia
Följ med Lea, vår produktchef för Qinertia, på en ingående genomgång av vår efterbearbetningsprogramvara.

Begär en demonstration av Qinertia
Utforska praktiska användningsfall
Upptäck hur vår efterbearbetningsprogramvara, Qinertia GNSS+INS, ger yrkesverksamma inom olika branscher nya möjligheter. Från exakt georeferering vid kartläggning med drönare till förbättrad navigering i krävande miljöer – våra fallstudier visar hur Qinertia levererar oöverträffad noggrannhet och effektivitet.
Läs om hur våra kunder använder Qinertia för att övervinna utmaningar, optimera prestandan och uppnå enastående resultat.



De pratar om oss
Här presenterar vi erfarenheter och vittnesmål från branschproffs och kunder som har använt våra tröghetsbaserade produkter i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, ökat produktiviteten och gett tillförlitliga resultat inom olika tillämpningsområden.



Vanliga frågor om efterbearbetningsprogram
I avsnittet med vanliga frågor om vår efterbehandlingsprogramvara hittar du utförliga svar på vanliga frågor om SBG Systems:s avancerade verktyg för efterbehandling. Här hittar du detaljerade förklaringar om funktionaliteten, integrationen och fördelarna med våra lösningar för efterbehandling. Oavsett om du behöver hjälp med att optimera ditt arbetsflöde, förstå kompatibiliteten eller felsöka, erbjuder denna FAQ värdefull information som hjälper dig att maximera prestandan hos vår programvara i dina projekt.
Utforska svaren och öka din operativa effektivitet med pålitliga lösningar för databehandling.
Vilka plattformar stöder Qinertia?
Qinertia Desktop finns tillgängligt som en inbyggd applikation för operativsystemen Windows och Linux. Programmet är avsett för lokal installation och ger full tillgång till Qinertias efterbearbetnings- och analysfunktioner direkt på användarens arbetsstation.
Qinertia Server finns tillgänglig för vissa konfigurationer. Denna version är avsedd för centraliserade eller automatiserade bearbetningsmiljöer och driftsätts vanligtvis på dedikerad infrastruktur. Tillgänglighet och konfiguration beror på det avsedda användningsområdet, prestandakraven och licensmodellen.
Qinertia Cloud är tillgänglig via ett webbaserat API. Istället för ett datorprogram gör det det möjligt för användare att integrera Qinertias bearbetningsfunktioner i sina egna system, arbetsflöden eller applikationer genom programmatisk åtkomst. Detta alternativ är särskilt lämpligt för automatiserad bearbetning, molnbaserade infrastrukturer samt storskaliga eller fjärrbaserade installationer.
Vad är GNSS-efterbehandling?
GNSS-efterbehandling, eller PPK, är en metod där de råa GNSS-datamätningarna som lagrats på en GNSS-mottagare bearbetas efter själva datainsamlingen. Dessa kan kombineras med andra källor för GNSS-mätningar för att ge den mest fullständiga och noggranna kinematiska banan för GNSS-mottagaren, även i de mest krävande miljöer.
Dessa andra källor kan vara en lokal GNSS-basstation vid eller nära datainsamlingsprojektet, eller befintliga kontinuerligt aktiva referensstationer (CORS) som vanligtvis tillhandahålls av myndigheter och/eller kommersiella leverantörer av CORS-nätverk.
Programvara för Post-Processing Kinematic (PPK) kan använda fritt tillgänglig information om GNSS-satelliters omloppsbanor och klockor för att förbättra noggrannheten ytterligare. PPK möjliggör exakt bestämning av en lokal GNSS-basstations position i ett absolut globalt koordinatsystem (datum) som används.
PPK-programvara kan även hantera komplexa transformationer mellan olika koordinatsystem som stöd för ingenjörsprojekt.
Med andra ord ger det tillgång till korrigeringar, förbättrar projektets noggrannhet och kan till och med åtgärda dataförluster eller fel under mätningen eller installationen i efterhand.
Vad är skillnaden mellan RTK och PPK?
Real-Time Kinematic (RTK) är en positioneringsteknik där korrigeringar från ” GNSS ” överförs i nära realtid, vanligtvis via en korrigeringsström i RTCM-format. Det kan dock finnas utmaningar när det gäller att säkerställa ”GNSS ”-korrigeringarna, särskilt vad gäller deras fullständighet, tillgänglighet, täckning och kompatibilitet.
Den största fördelen med PPK jämfört med RTK-efterbearbetning är att databehandlingen kan optimeras under efterbearbetningen, inklusive framåt- och bakåtbearbetning, medan avbrott eller inkompatibilitet i korrigeringarna och deras överföring vid realtidsbearbetning leder till sämre positioneringsnoggrannhet.
En första viktig fördel med efterbearbetning (PPK) enligt GNSS jämfört med realtid (RTK) är att det system som används ute på fältet inte behöver ha någon datalänk eller radio för att överföra RTCM-korrigeringarna från CORS till systemetINS/GNSS .
Den främsta begränsningen för införandet av efterbearbetning är kravet att den slutliga applikationen ska påverka miljön. Å andra sidan, om din applikation klarar den extra bearbetningstid som krävs för att ta fram en optimerad bana, kommer det att avsevärt förbättra datakvaliteten för alla dina leverabler.
Hur fungerar framåt- och bakåtbearbetning?
Låt oss föreställa oss att vi drabbas av ett 60 sekunder långt avbrott i GNSS mitt under vår mätning. Positionsfelet vid framåtriktad bearbetning ökar snabbt (hastigheten beror på IMU specifikationerna och andra parametrar) och når sitt maximum i slutet av avbrottet. Därefter återhämtar det sig snabbt. Vid efterbearbetningen låtsas vi att tiden går baklänges och utför bearbetningen i omvänd kronologisk ordning, eftersom de fysikaliska ekvationerna förblir giltiga. Vid denna bakåtriktade bearbetning skulle felet vara som störst vid den faktiska början av avbrottet i GNSS , på ett sätt som är mycket symmetriskt i förhållande till den naturliga framåtriktade bearbetningen.
Genom att kombinera dessa två beräkningsresultat uppnås ett maximalt fel ungefär mitt i avbrottet, med en betydligt lägre storlek än vid lösningar som endast använder framåt- eller bakåtriktad bearbetning. Detta kommer särskilt att förbättra lösningarnaGNSS+INS , vilket möjliggörs av produkterna SBG Systems , men även bearbetning som endast använder GNSS kommer att dra nytta av detta arbetsflöde.
Som redan nämnts kan denna förbättring endast genomföras genom efterbearbetning, eftersom alla data måste finnas tillgängliga från början till slut, vilket innebär att användningen av den måste skjutas upp till slutet av undersökningen.
Vad är georeferering inom flygmätning?
Georeferering är processen att anpassa geografisk data (såsom kartor, satellitbilder eller flygbilder) till ett känt koordinatsystem så att den placeras korrekt på jordens yta.
Detta gör att datan kan integreras med annan rumslig information, vilket möjliggör exakta platsbaserade analyser och karteringar.
Inom mätningstekniken är georeferering helt avgörande för att säkerställa att data som samlas in med verktyg som LiDAR, kameror eller sensorer på drönare karteras korrekt till verkliga koordinater.
Genom att tilldela latitud, longitud och höjd till varje datapunkt säkerställer georefereringen att den insamlade datan återspeglar exakt plats och orientering på jorden, vilket är avgörande för tillämpningar som geospatial kartering, miljöövervakning och byggplanering.
Georeferering innebär oftast att man använder styrpunkter med kända koordinater, som ofta erhålls via GNSS eller markmätning, för att passa in den insamlade datan i koordinatsystemet.
Denna process är avgörande för att skapa noggranna, tillförlitliga och användbara rumsliga dataset.
