Braço de alavanca Automatize a calibração de lever arm entre INS e GNSS
Ao instalar um Sistema de Navegação Inertial (INS), a configuração dos lever arms entre o INS e as antenas GNSS, e entre o INS e sensores adicionais, como odômetro ou DVL, é um verdadeiro desafio.
Para simplificar essa operação e aprimorar tanto a eficiência quanto a precisão, oferecemos múltiplas soluções de Lever Arm, projetadas para reestimar o lever arm automaticamente. Elas eliminam a necessidade de medições manuais cuidadosas, permitindo que os usuários da SBG Systems instalem seu IMU com uma estimativa aproximada e a refinem posteriormente com a ferramenta.
Experimente agora!
Ferramenta de estimativa do braço de alavanca para fusão confiável de sensores
A SBG Systems oferece um conjunto abrangente de ferramentas de estimativa de braço de alavanca para atender a todas as necessidades operacionais. A ferramenta embutida, integrada à interface de nossos HPIs (sistemas inerciais de alto desempenho), fornece estimativa em tempo real dos braços de alavanca primário e secundário, superando concorrentes que suportam apenas alinhamento de antena dupla. A ferramenta de braço de alavanca do Qinertia é uma solução autônoma gratuita que utiliza o mecanismo do Qinertia no modo de acoplamento frouxo, exigindo dados adquiridos por RTK. Tudo o que você precisa é de uma conexão com a internet para fazer login no MySBG.
A ferramenta de braço de alavanca do Qinertia Cloud permite a estimativa rápida do braço de alavanca baseada em navegador com um fluxo de trabalho simples de arrastar e soltar, ideal para calibração de campo flexível, confiando também em dados RTK sem correções GNSS. Para máxima precisão, o software Qinertia PPK utiliza correções GNSS para entregar precisão de nível de agrimensura, embora seja necessária uma licença. Juntas, essas quatro soluções garantem uma calibração precisa do braço de alavanca para todos os usuários, aprimorando a confiabilidade da fusão de sensores e garantindo navegação de alto desempenho consistente em várias plataformas e ambientes.


O que é um braço de alavanca (lever arm)?
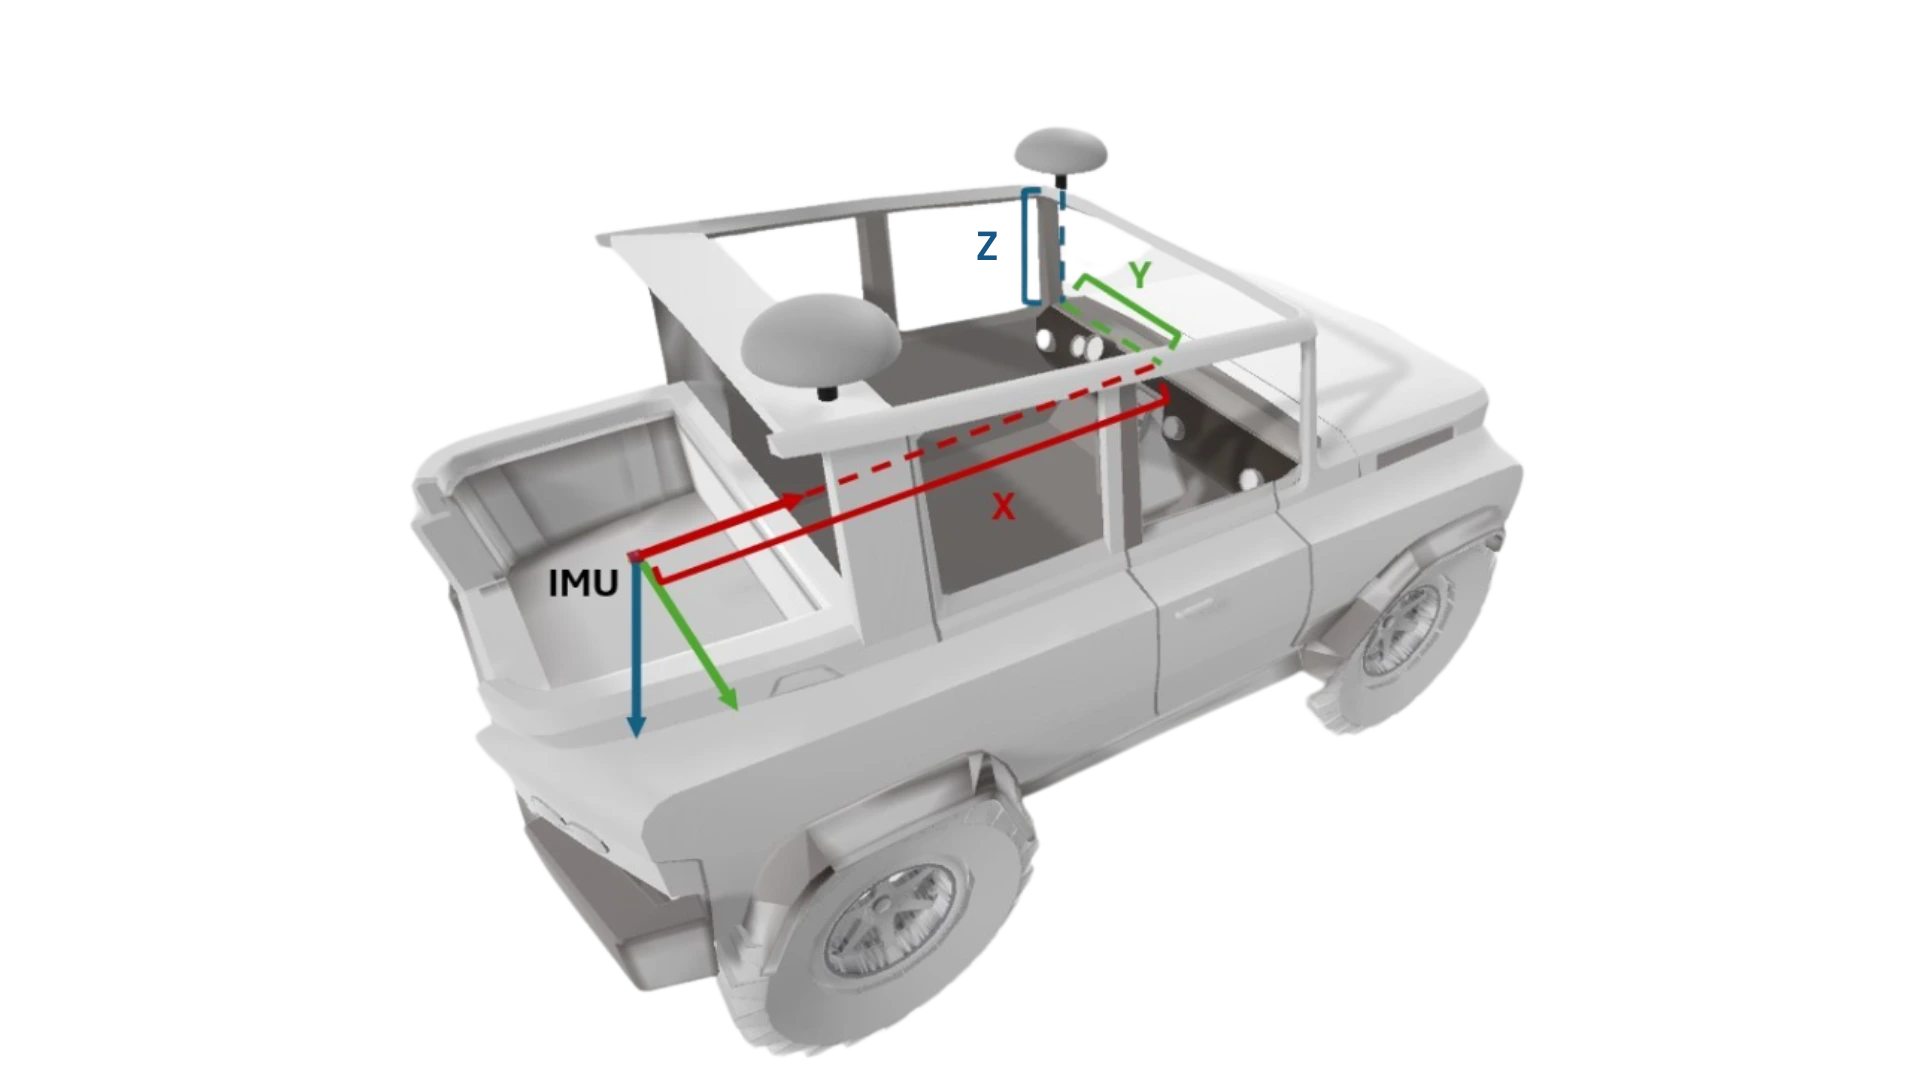
O braço de alavanca é o deslocamento posicional da antena GNSS ou outros pontos de referência na plataforma em relação ao ponto de referência do INS, geralmente expresso como um vetor 3D (X, Y, Z). Isso é fundamental na fusão GNSS/INS porque o GNSS fornece a posição da antena, enquanto as informações de atitude computadas pelo INS são referenciadas dentro do próprio sensor, que é instalado em um local diferente.
Esse deslocamento, entre a localização das antenas e a localização do INS, significa que esses pontos experimentam dinâmicas diferentes durante o movimento.
Mesmo pequenos erros na medição do braço de alavanca podem introduzir imprecisões significativas no posicionamento. Tradicionalmente, isso requer uma medição manual cuidadosa, o que traz vários desafios na prática:
– Erro humano: pequenos desalinhamentos nas medições podem levar a erros cumulativos nos cálculos de posicionamento.
– Dificuldade de acesso aos pontos de montagem: a IMU e a antena GNSS podem ser montadas em locais de difícil acesso, dificultando a medição precisa.
– Processo demorado: garantir alta precisão requer várias verificações e validações, adicionando tempo extra ao processo de instalação.
O ecossistema completo do braço de alavanca
Braço de alavanca em nuvem
O Qinertia Cloud apresenta um serviço dedicado de estimativa de braço de alavanca (lever arm), acessível inteiramente através de um navegador web, sem instalação e com um fluxo de trabalho tão simples quanto o envio de dados por arrastar e soltar. Assim como a ferramenta independente, ele também deve ser usado com aquisições habilitadas para RTK.
O serviço foi lançado recentemente em versão beta e é totalmente gratuito para teste, sem necessidade de instalação desktop. O serviço já pode ser explorado através da plataforma Qinertia Cloud.
Braço de alavanca independente
A ferramenta autônoma de estimativa de lever arm é fornecida dentro do pacote de instalação do Qinertia, mas opera de forma independente, oferecendo a estimativa de lever arm sem a necessidade de uma licença do Qinertia.
Esta ferramenta suporta apenas produtos SBG INS e também pode estimar o lever arm de sensores de auxílio adicionais, como odômetro e DVL, quando disponíveis. Ela utiliza o mesmo mecanismo de processamento do software Qinertia completo, mas opera apenas no modo de acoplamento frouxo (loose-coupling); portanto, deve ser usada com aquisições gravadas usando RTK para garantir resultados ótimos. O acesso é feito instalando o software Qinertia Desktop e fazendo login com uma conta MySBG, sendo disponibilizada gratuitamente. A ferramenta oferece um fluxo de trabalho conveniente para usuários que desejam uma calibração precisa sem precisar de uma licença do Qinertia.
Braço de alavanca embutido
A ferramenta integrada de estimativa de braço de alavanca está incorporada diretamente na linha de produtos Ekinox, Apogee, Quanta e Navsight da SBG e oferece calibração em tempo real, sem a necessidade de software externo.
Ela é capaz de estimar os lever arms primário e secundário. Os usuários acessam essa funcionalidade através da interface web do seu dispositivo HPI INS, e o recurso está incluído sem custo adicional.
Isso a torna uma solução poderosa para usuários que precisam de calibração imediata no dispositivo e feedback de desempenho contínuo.
Braço de alavanca do software Qinertia
No software PPK Qinertia, os usuários têm acesso à capacidade de estimativa de braço de alavanca mais precisa disponível. Ao injetar correções GNSS e realizar a fusão completa pós-processada, esta ferramenta entrega precisão em nível de levantamento e representa a solução premium para aplicações exigentes. O acesso requer uma licença válida do Qinertia, mas suporta a mais ampla gama de dados e oferece o melhor desempenho de estimativa quando a máxima precisão é necessária.


Escolha sua solução de braço de alavanca
A determinação precisa do braço de alavanca é essencial para obter a precisão total do seu sistema de navegação inercial. Quer você precise de um fluxo de trabalho de estimativa rápido, um processo de calibração totalmente automatizado ou computação embarcada em tempo real, a SBG Systems oferece um conjunto completo de ferramentas adaptadas a cada cenário de integração. Desde utilitários de desktop autônomos a serviços baseados em nuvem e algoritmos embarcados em tempo real, cada opção garante que seu INS forneça alinhamento ideal, erros de instalação reduzidos e desempenho de navegação superior. Explore a solução que melhor se adapta ao seu fluxo de trabalho e arquitetura de plataforma.
| SBG INS | SBG INS Todos | SBG INS Todos | SBG INS Séries Ekinox, Apogee, Quanta e Navsight | SBG INS Todos |
|---|---|---|---|---|
| INS de terceiros | INS de terceiros Não | INS de terceiros Não | INS de terceiros Não | INS de terceiros Sim |
| Sensores de auxílio adicionais (como Odômetro ou DVL) | Sensores de auxílio adicionais (como Odômetro ou DVL) Sim | Sensores de auxílio adicionais (como Odômetro ou DVL) Sim | Sensores de auxílio adicionais (como Odômetro ou DVL) Não | Sensores de auxílio adicionais (como Odômetro ou DVL) Sim |
| Licença | Licença Gratuita durante o período de beta | Licença Gratuita para uso | Licença Incluída na compra do produto | Licença Incluída na licença do Qinertia |
| Acesso | Acesso Navegador web, acessado fazendo login com uma conta MySBG | Acesso Aplicativo standalone, acessado por meio de login com uma conta MySBG | Acessar interface do INS, acessada diretamente através da interface web HPI | Acesso Software desktop, ativado com uma licença válida |


