


RMS – Root mean square (raiz quadrada da média dos quadrados)
Root Mean Square (RMS) é uma medida estatística que quantifica a magnitude de um sinal variável. É amplamente utilizado na navegação inercial para descrever o ruído do sensor, a instabilidade do bias e a qualidade geral das medições inerciais. O RMS expressa a potência efetiva de um sinal, extraindo a raiz quadrada da média dos valores quadrados. Este processo garante que os desvios positivos e negativos contribuam igualmente para o resultado.
Os engenheiros confiam no RMS para caracterizar as saídas do acelerômetro e do giroscópio, especialmente ao avaliar a propagação de erros em uma Unidade de Medição Inercial (IMU). Isso, portanto, desempenha um papel essencial na avaliação de quão bem um sistema de navegação inercial (INS) pode manter a precisão durante a navegação por estimação.
Impacto na navegação inercial
Na navegação inercial, o RMS é frequentemente aplicado para quantificar tanto o ruído de medição quanto os erros residuais em posição, velocidade e atitude integradas. Por exemplo, o ruído de aceleração em RMS ajuda a determinar como as flutuações aleatórias afetam as estimativas de velocidade após a integração.
O ruído de taxa angular em RMS, frequentemente expresso como passeio aleatório angular (angular random walk), influencia diretamente o desvio de atitude. Os fabricantes especificam muitas métricas de desempenho — como passeio aleatório de velocidade, repetibilidade de viés e densidade de ruído de saída — utilizando seus valores. Essas especificações baseadas em RMS permitem que integradores de sistemas comparem diferentes IMUs, estimem o desvio de navegação ao longo do tempo e projetem estratégias de filtragem adequadas.
O filtro Kalman, amplamente utilizado na integração INS/GNSS, utiliza os níveis de ruído RMS em suas matrizes de covariância de processo e medição para gerenciar a incerteza e reduzir os erros de estimativa.
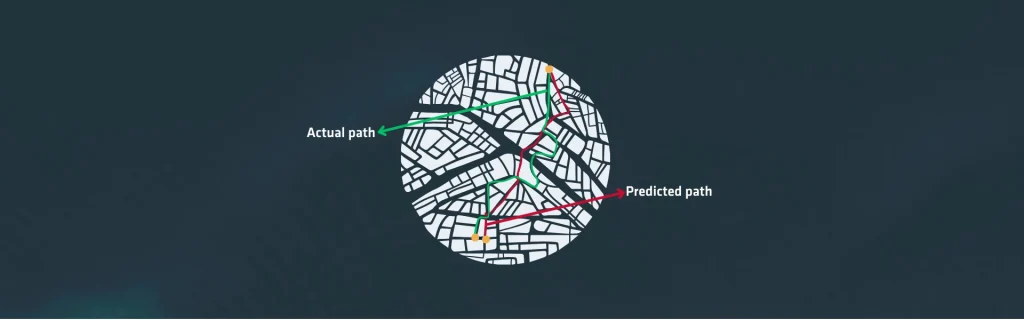
O RMS também serve como uma métrica crucial ao validar o desempenho de navegação por meio de pós-processamento. Os analistas calculam as diferenças de RMS entre as trajetórias estimadas e as soluções de referência para avaliar a qualidade de um INS durante testes que envolvem negação de GNSS ou manobras de alta dinâmica.
Um erro RMS baixo indica comportamento estável do sensor e filtragem eficaz. Por outro lado, um erro RMS alto destaca problemas como desvio térmico, vibração mecânica ou calibração insuficiente.
Como o RMS resume a magnitude geral das variações, ele permite que os engenheiros avaliem a robustez do sistema sob estresses ambientais. Dessa forma, ele atua como uma ferramenta fundamental para caracterizar o comportamento do sensor inercial, avaliar algoritmos de navegação e garantir que um INS funcione de forma confiável em diversos perfis de missão.
