UGV Mars Rover com Ellipse-N
O Mars Rover semiautônomo da McGill integra um INS/GNSS miniatura da SBG para Navegação Autônoma.
“O dispositivo nos permitiu parar a 20 centímetros do último ponto de passagem, após mais de 500 metros de navegação cega, algo que nunca havia sido realizado antes na competição.” | A equipe McGill Robotics
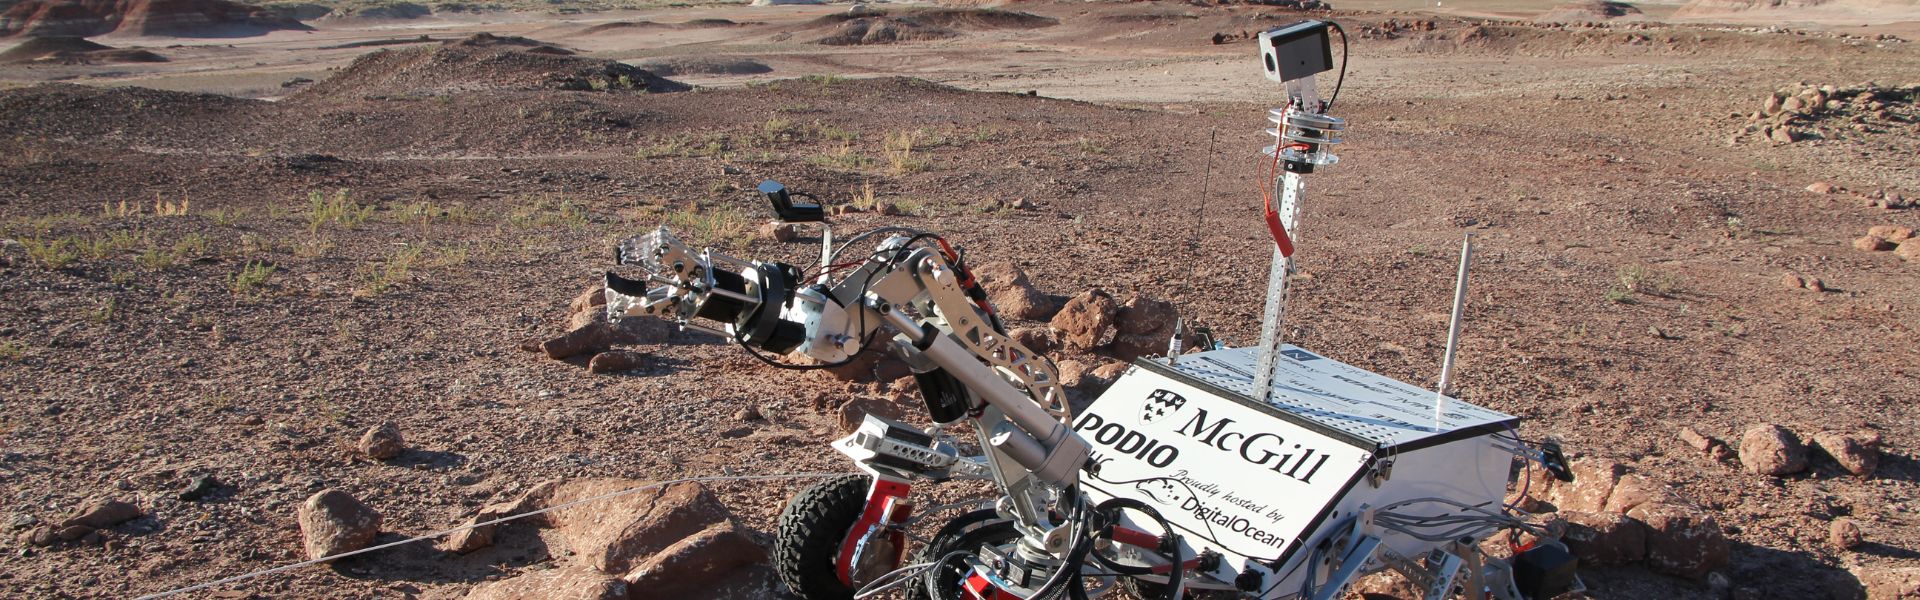
O Projeto Mars Rover
A equipe McGill Robotics projetou o robô para participar de duas competições internacionais que exigiam que cada equipe operasse seu rover, a partir de um centro de controle oculto, em um ambiente desértico semelhante a Marte, através de várias missões para realizar tarefas complexas.
Essas tarefas incluíam a travessia de terrenos acidentados, o transporte de carga útil para locais remotos, a manutenção de um painel de controle complexo e a análise de amostras de solo coletadas.
Durante cada missão, esperava-se que as equipes operassem seus rovers sem fio por mais de 1 quilômetro e dependessem continuamente do feedback dos sensores fornecido pelas IMUs a bordo, GPS, câmeras e instrumentos científicos.
Melhor Execução para a Tarefa de Navegação Cega
A equipe adquiriu o IG-500N da SBG Systems entre as competições, o que se mostrou fundamental para o sucesso na ERC. Além disso, a precisão do IG-500N permitiu a pontuação mais alta nas tarefas de navegação cega. Nesta tarefa, as equipes navegam para coordenadas GPS em terrenos difíceis sem o uso de câmeras.
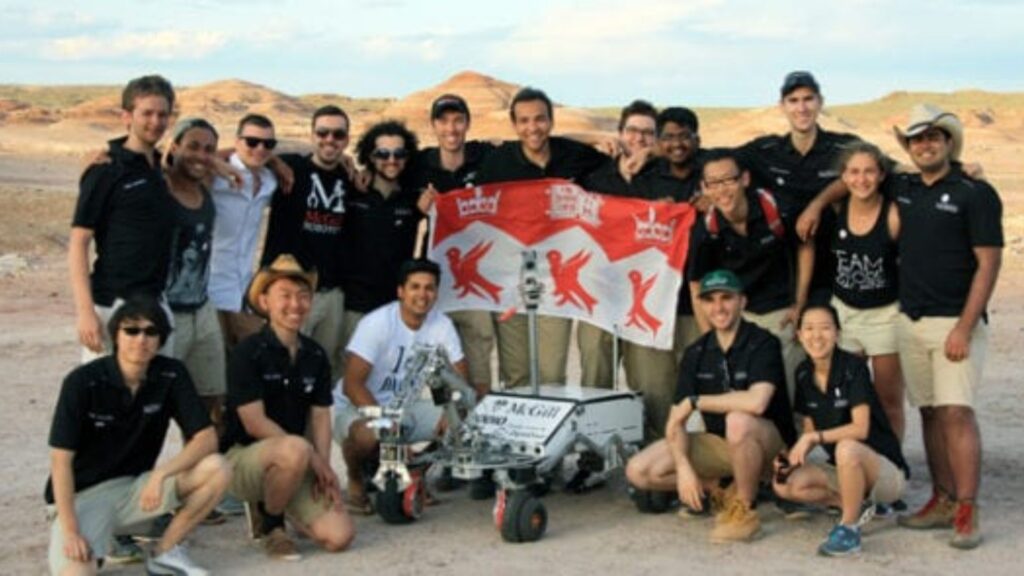
O dispositivo nos permitiu parar a 20 centímetros do último ponto de passagem, após mais de 500 metros de navegação cega, o que nunca havia sido realizado antes na competição.
Integração fácil
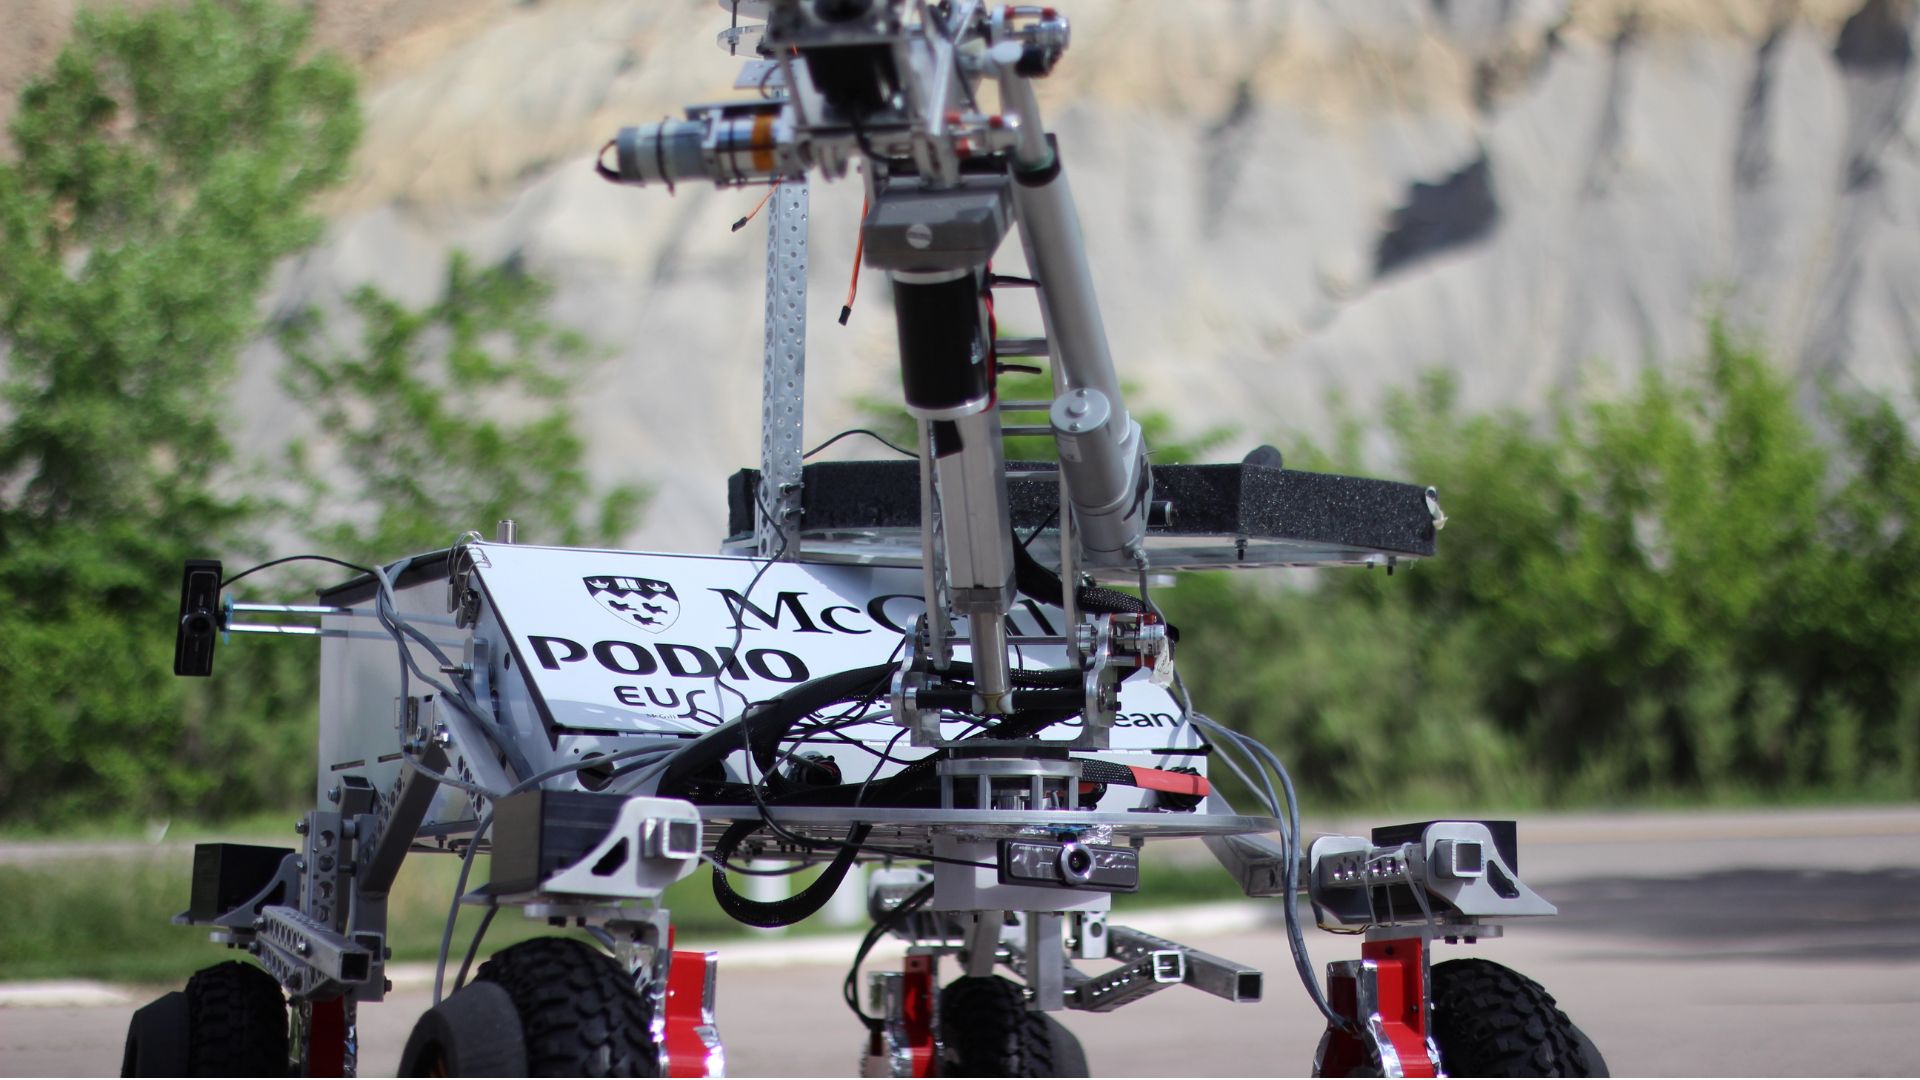
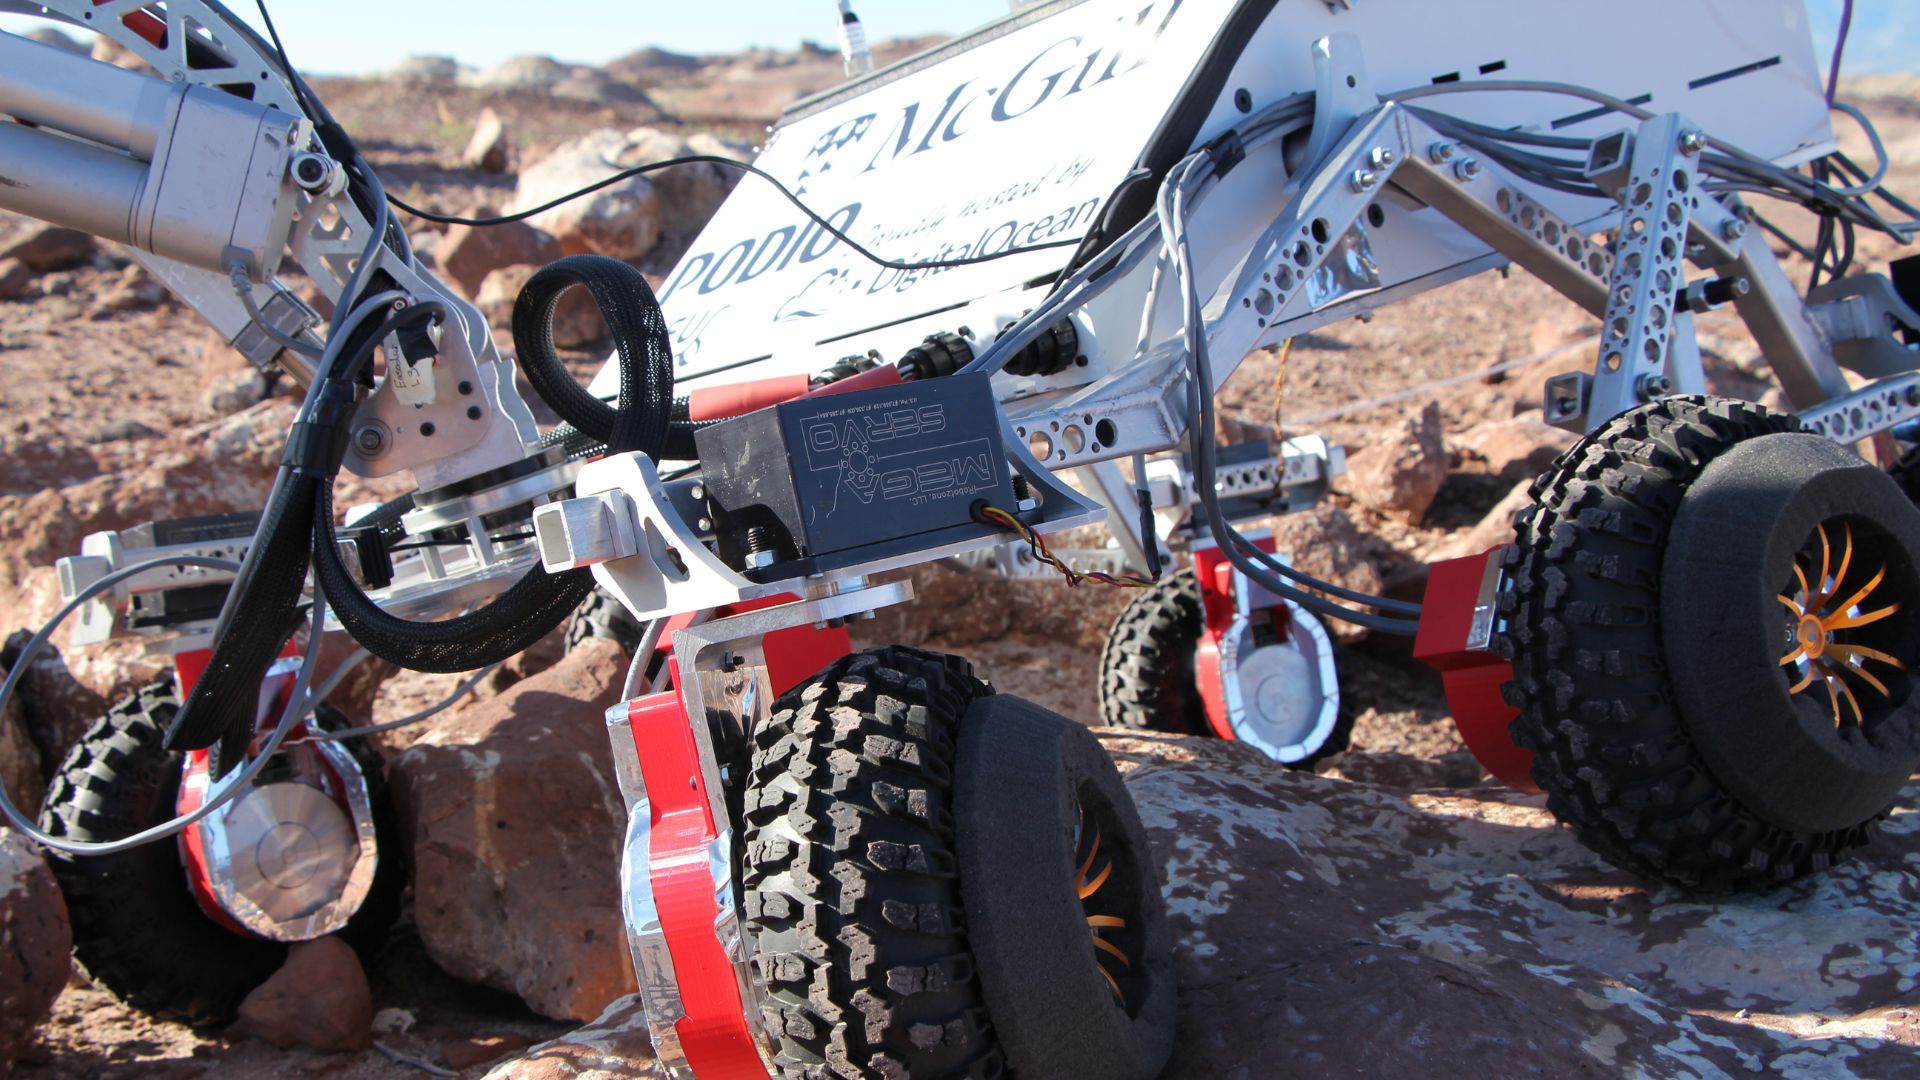
A equipe McGill integrou efetivamente a biblioteca sbgCom distribuída com o IG-500N em sua arquitetura de software com um wrapper em C++.
Eles usaram a função de inicialização no construtor da classe e implementaram as funções de callback para operação segura entre threads, de modo a continuar recebendo atualizações do dispositivo em modo contínuo sem interromper o processo de transmissão para o resto do sistema. Isso foi usado posteriormente na criação de um publicador ROS. A qualidade da implementação da biblioteca e o design da interface tornaram todo esse processo muito intuitivo e bastante fácil.

“Somos imensamente gratos à SBG Systems, pois nossas notáveis conquistas no European Rover Challenge certamente não teriam sido possíveis sem a assistência excepcional da SBG Systems.” | A equipe McGill Robotics
Ellipse-N
O Ellipse-N é um Sistema de Navegação Inercial RTK compacto e de alto desempenho com um receptor GNSS integrado de banda dupla e constelação quádrupla. Além disso, ele fornece rolagem (roll), arfagem (pitch), proa (heading), oscilação vertical (heave) e posicionamento GNSS em nível centimétrico.
O sensor Ellipse-N apresenta melhor desempenho em ambientes dinâmicos e condições GNSS severas. Além disso, ele também opera em aplicações de menor dinamismo usando proa magnética.

Solicitar uma cotação para o Ellipse-N
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
O que é uma carga útil?
A carga útil refere-se a qualquer equipamento, dispositivo ou material que um veículo (drone, embarcação… ) transporta para cumprir sua finalidade específica, além das funções básicas. A carga útil é distinta dos componentes necessários para o funcionamento do veículo, como seus motores, bateria e estrutura.
Exemplos de cargas úteis:
- Câmeras: câmeras de alta resolução, câmeras termográficas...
- Sensores: LiDAR, sensores hiperespectrais, sensores químicos…
- Equipamentos de comunicação: rádios, repetidores de sinal…
- Instrumentos científicos: sensores meteorológicos, amostradores de ar…
- Outros equipamentos especializados
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
