I vardagliga situationer är noggrannheten hos ett fristående Global Navigation Satellite System (GNSS) mer än tillräcklig för att hjälpa någon att hitta rätt, men många tillämpningar kräver högre noggrannhet. Flera tekniker för differentiella korrektioner har utvecklats för att förbättra GNSS-noggrannheten till inom 1 cm, vilket möjliggör ett brett utbud av nya tillämpningar.
Att uppnå en sådan noggrannhet kräver uppmärksamhet på det referenssystem som används för beräkningar och positioneringsresultat, ett ämne som tas upp i geodesi och datumtransformationer, vilket ligger utanför ramen för denna artikel.
GNSS-korrigeringar
Att förbättra GNSS-noggrannheten bygger på att korrigera olika fel.
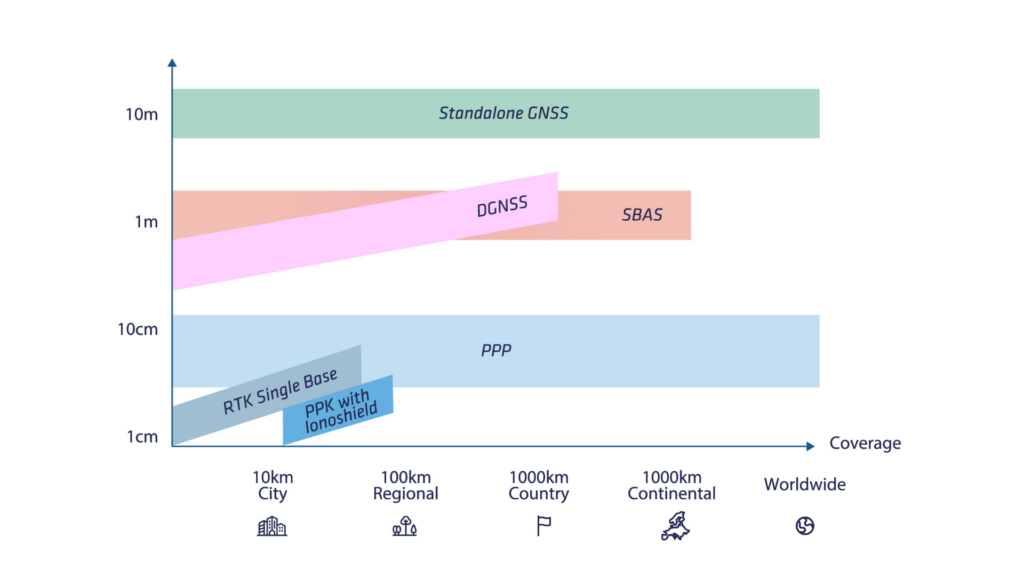
Det finns många typer av korrigeringar som erbjuder olika nivåer av täckning och prestanda.
De huvudsakliga beskrivs i tabellen nedan. I den här artikeln går vi igenom grunderna för de vanligaste korrigeringarna: en kort förklaring av DGNSS, följt av djupgående förklaringar av SBAS och RTK, samt beskriver fördelarna med PPK.
Nästa artikel i denna serie kommer att titta närmare på Ionoshield och PPP.
Differential GNSS (DGNSS)
Traditionell kodbaserad DGNSS gör ett enkelt antagande: satellitfel och lokala atmosfäriska fel anses vara desamma över små områden. Ett par GPS-mottagare kan sedan användas för att eliminera både atmosfäriska (jonosfäriska och troposfäriska) och satellitrelaterade fel, vilket förbättrar navigationsprestandan.
I detta driftsläge installeras en GNSS-basstation inom några kilometer från roverns GNSS-mottagare. Basstationen överför en uppsättning korrigeringar till rovermottagaren via ett RF- eller GSM-modem. Rovermottagaren kan sedan använda dessa korrigeringar för att beräkna en differentiell position (relativt basstationen).
Denna teknik kan förbättra navigationsnoggrannheten till subnivåer per meter, men är nu föråldrad eftersom RTK har blivit standard för positionering med hög noggrannhet.
SBAS (Satellite Based Augmentation System)
SBAS utvecklades för att möjliggöra säker navigation för civila luftfartyg. Det har sedan dess använts för många andra slutanvändartillämpningar som kräver högre noggrannhet än en fristående GNSS-mottagare.
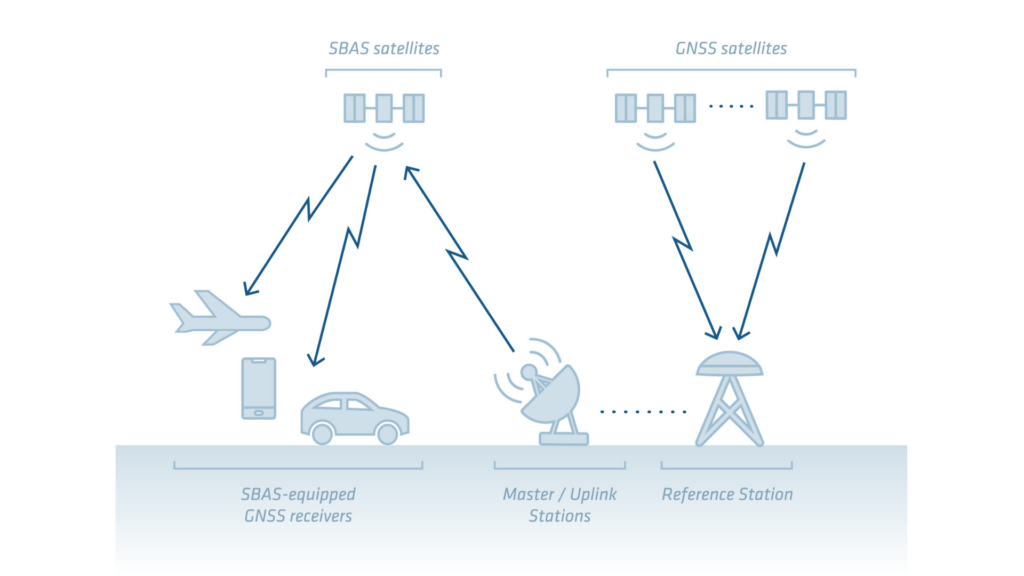
Konceptet med SBAS är att använda ett nätverk av referensstationer för att beräkna korrigeringar som kan förbättra GPS-prestandan över ett stort område (kontinental täckning).
Dessa korrigeringar sänds sedan ut av dedikerade geostationära SBAS-satelliter. Moderna GNSS-mottagare kan spåra dessa korrigeringar direkt via sin vanliga GNSS-antenn och använda dem i sin positioneringsmotor, såsom SBAS som levererar en noggrannhet på 1 meter.
Huvudsyftet med alla SBAS-konstellationer är inte att uppnå maximal noggrannhet, utan att göra det möjligt för GNSS att uppnå lägsta nödvändiga noggrannhet för den avsedda tillämpningen (navigering och landning av flygplan) med ett tillagt koncept för integritet (noggrann mätning av positionsfel).
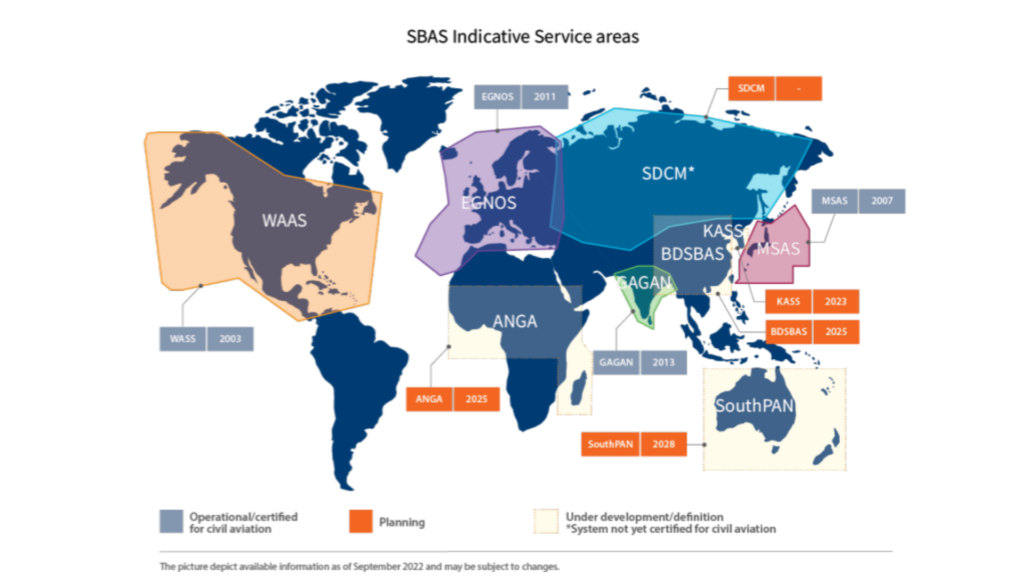
SBAS som används för närvarande inkluderar:
- WAAS för nordamerikanska länder
- EGNOS för Europa
- GAGAN för Indien
- MSAS för Japan
De flesta nuvarande SBAS tillhandahåller dock endast korrigeringar för GPS-konstellationen, vilket gör dem mindre optimala för landnavigering. Framtida SBAS-lösningar (t.ex. EGNOS V2) kommer att erbjuda korrigeringar för flera konstellationer.
Tekniken bakom SBAS
De olika SBAS-lösningarna använder samma underliggande teknik för att tillhandahålla korrigeringar. De tillhandahåller korrigeringar för:
- Satellitklockfel
- Satellitbanesavvikelser
- Atmosfäriska fel
SBAS tillhandahåller även satellitintegritetsinformation som kan användas för att sortera bort data från felaktiga satelliter.
Atmosfäriska korrigeringar beräknas också med hjälp av ett nätverk av basstationer för att skapa en modell över de atmosfäriska felen. Det överförda felvärdet motsvarar den vertikala fördröjning som atmosfären orsakar vid givna punkter som kallas IGP (Ionospheric Grid Points). Mottagaren kan sedan korrigera fördröjningen för de olika signalerna från varje satellit.
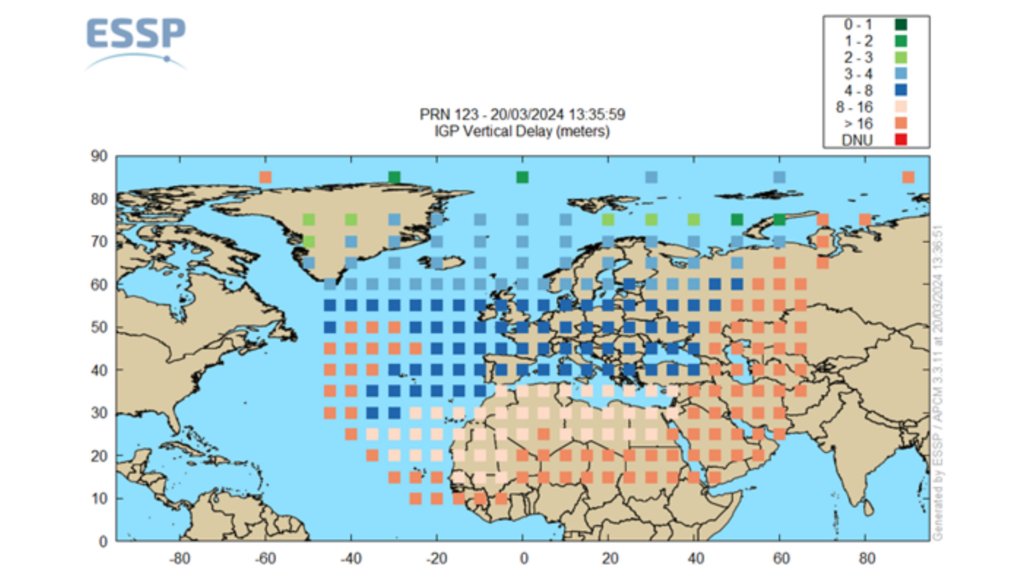
Med hjälp av informationen från SBAS kan mottagaren korrigera för fel i de pseudorangebaserade mätningarna, vilket förbättrar positionens noggrannhet till cirka 1,2 m RMS horisontellt och 1,6 m RMS vertikalt. Detta är en avsevärd förbättring jämfört med fristående GNSS, särskilt för den vertikala komponenten.
Real Time Kinematic (RTK) och Post-Processed Kinematic (PPK)
RTK-tekniken introducerades ursprungligen för mätningstillämpningar i mitten av 1990-talet. Liksom det traditionella differentiella Global Positioning System (DGPS) bygger RTK på en exakt positionerad basstation och rover-GNSS-mottagare.
Två viktiga beräkningssteg möjliggör positionering med centimeters noggrannhet:
- Dubbeldifferens
- Bärvågsmätning och ambiguitetslösning
Dubbeldifferens
DGPS använder i regel endast enkeldifferens- och kodmätningar.
Å andra sidan lägger RTK till fasmätningar och använder en "dubbeldifferens"-metod. I denna metod subtraheras basmätningarna från rovermätningarna, och alla navigeringssatellitmätningar subtraheras från en pivotsatellit.
Denna metod kan kompensera för alla satellitinducerade fel, mottagarinducerade fel samt de atmosfäriska fel som antas vara konstanta i närheten av basstationen.
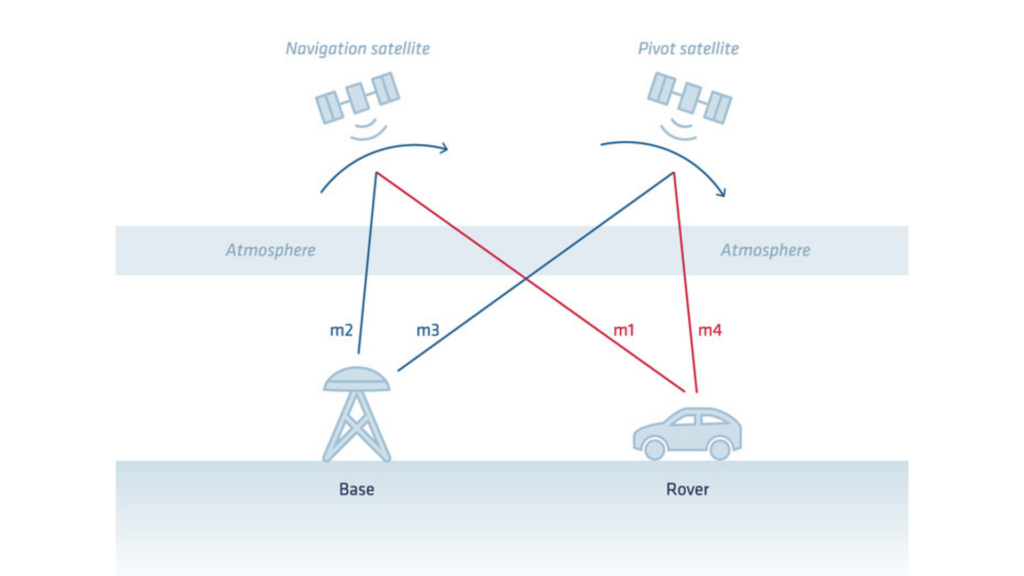
Från denna beräkning får vi:
- Roverns position (latitud/longitud/altitud) i basstationens datum
- Roverns tid
Avståndet mellan basstationen och rovern kallas baslinje och är en nyckelfaktor vid RTK. När baslinjen ökar, ökar felfrekvensen marginellt eftersom de gemensamma atmosfäriska felen och de gemensamma satellitbanefelen inte elimineras helt. Detta är det typiska "+1ppm" som syns i specifikationerna för RTK-positionsnoggrannhet.
Bärvågsmätning och ambiguitetslösning
Bärvågsmätningen, som introducerades i vår föregående artikel, krävs för att minska felet till centimenternivå.
Utmaningen med bärvågsmätningar är att de i grunden är ambivalenta (eller ofullständiga). Det saknas ett helt antal bärvågscykler i mätningen. Denna saknade del kallas också för "ambiguitet".
RTK-positioneringsprocessen (Real-Time Kinematic) börjar med att uppskatta dessa ambiguiteter. Denna process kallas även "RTK Float"-läge. I detta läge konvergerar ambiguiteterna långsamt men är inte heltalsvärden. Detta gör att mottagaren kan utjämna positionen och uppnå en noggrannhet på decimeternivå.
För att uppnå maximal noggrannhet och robusthet är nästa steg att identifiera heltalsvärdet för var och en av dessa ambiguiteter i realtid. Denna process kallas heltalslösning (integer ambiguity resolution).
Resultatet av ambiguitetslösningen maximerar RTK-noggrannheten och ger högre robusthet. Detta kallas vanligen "RTK Fixed"-läge.
Om fasföljningen till en viss satellit avbryts inträffar en cykelhoppshändelse ("cycle slip") och heltalsambiguiteten för den satelliten måste lösas på nytt. Av denna anledning har för många cykelhopp (särskilt cykelhopp på alla satelliter samtidigt) en negativ inverkan på RTK-prestandan. En bra antenn, korrekt antennplacering och en ren RF-miljö är avgörande för att begränsa dessa händelser.
Post-processing Kinematic
Som vi har sett är RTK tillämpningen av dessa korrigeringar "i realtid", vilket innebär att rovern måste ha en dataförbindelse till basstationen för att kunna beräkna RTK-bearbetningen ute i fält.
Vissa tillämpningar kräver inte banan i realtid, men kan dra nytta av högre noggrannhet eller en enklare uppställning. Post Processing Kinematic (PPK) kan tillgodose dessa behov. Med PPK samlar rovern in sin egen råa GNSS-data under datainsamlingen utan att ta emot korrigeringar i realtid. Senare efterbehandlas denna data med exakt information från en basstation eller ett nätverk av referensstationer.
PPK ger större flexibilitet vid datainsamling eftersom det inte är beroende av korrigeringar i realtid. Det används ofta i scenarier där realtidskommunikation är svår eller onödig, till exempel vid flygfotografering, drönarmätning eller vetenskaplig forskning.
Fördelar med att använda PPK för differentiella korrigeringar.
PPK erbjuder följande huvudsakliga fördelar vid GNSS-bearbetning:
- Förbättrat fältarbetsflöde: En stor kostnad för ett RTK-baserat uppdrag är att säkerställa att en basstation finns i närheten, att sätta upp en basstation vid behov, att säkerställa en pålitlig dataanslutning osv. Qinertia har ett stort antal inbyggda CORS-nätverk och direkt tillgång till tredjepartsnätverk. Detta eliminerar komplexiteten med att säkerställa att det finns en basstation tillgänglig och att sätta upp en pålitlig dataanslutning.
- Förbättrad kvalitetskontroll: Många kvalitetsindikatorer hjälper till att bedöma den faktiska prestandan hos en bearbetning. Dessa inkluderar avancerad statistik, separation (skillnad mellan position/attityd beräknad under framåtriktad respektive bakåtriktad bearbetning) samt indikatorer för GNSS-signaler.
- Generellt förbättrad prestanda: RTK-ambiguitetslösning kan ta lite tid (från några sekunder till några minuter beroende på avståndet till basstationen och atmosfäriska förhållanden). Detta kan vara betydande vid starten av en datainsamling eller under svåra GNSS-förhållanden. PPK mildrar dessa effekter genom att bearbeta i både framåt- och bakåtriktning för att maximera fixfrekvensen. Prestandan kan också förbättras genom att använda mer avancerade algoritmer eller genom att använda exakt satellitfemeris.
