Günlük hayatta, bağımsız Küresel Navigasyon Uydu Sistemi’nin (GNSS) tek başına bir kişinin yolunu bulmasına yardımcı olmak için fazlasıyla yeterlidir, ancak birçok uygulama daha yüksek bir doğruluk gerektirir. GNSS 'ın doğruluğunu 1 cm'ye kadar iyileştirmek için birçok diferansiyel düzeltme teknolojisi geliştirilmiştir; bu da çok çeşitli yeni uygulamaların önünü açmaktadır.
Bu düzeyde bir doğruluğa ulaşmak için, hesaplamalarda ve konumlandırma sonuçlarında kullanılan referans çerçeveye dikkat edilmesi gerekir; bu konu, “Jeodezi ve Referans Dönüşümleri” başlığı altında ele alınmaktadır ve bu makalenin kapsamı dışındadır.
GNSS düzeltmeler
GNSS ’ın doğruluğunu artırmak, çeşitli hataların düzeltilmesine bağlıdır.
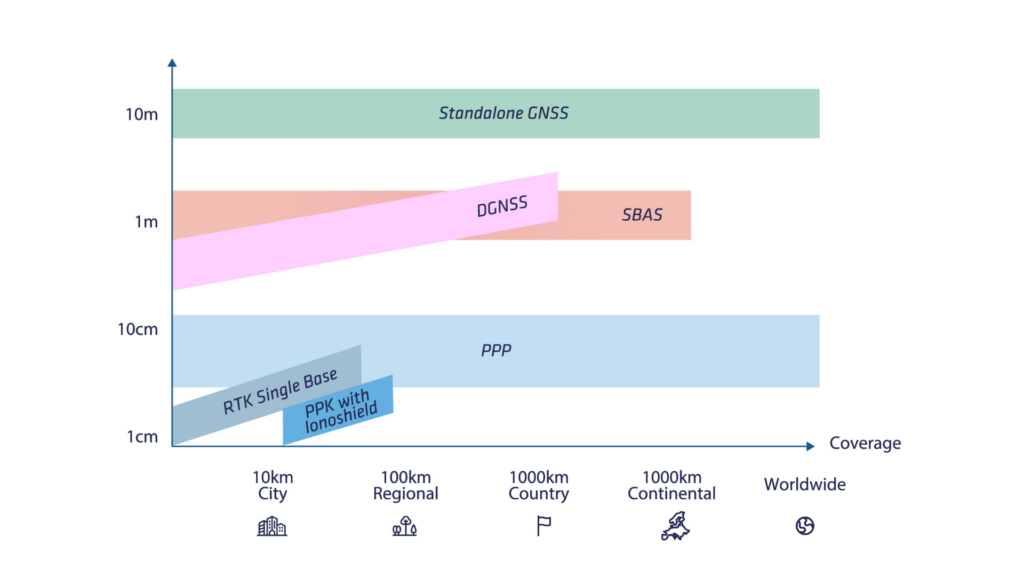
Farklı kapsama ve performans düzeyleri sunan birçok düzeltme türü bulunmaktadır.
Bunların başlıcaları aşağıdaki tabloda ayrıntılı olarak verilmiştir. Bu makalede, en yaygın düzeltme yöntemlerinin temellerini ele alacağız: DGNSS hakkında kısa bir açıklama, ardından SBAS ve RTK hakkında ayrıntılı açıklamalar; ayrıca PPK’nın avantajlarını da anlatacağız.
Bu serinin bir sonraki makalesinde ise Ionoshield ve PPP’yi daha ayrıntılı olarak inceleyeceğiz.
Diferansiyel GNSS i (DGNSS)
Geleneksel kod tabanlı DGNSS, basit bir varsayımda bulunur: Küçük alanlarda uydu hatalarının ve yerel atmosferik hataların aynı olduğu varsayılır. Böylece, bir çift GPS alıcısı kullanılarak hem atmosferik (iyonosferik ve troposferik) hem de uydu hataları ortadan kaldırılabilir ve bu sayede navigasyon performansı iyileştirilir.
Bu çalışma modunda, bir baz istasyonu GNSS alıcısı, rover’ın GNSS alıcısının çalışma menzilinin birkaç kilometre yakınına kurulur. Baz istasyonu, bir RF veya GSM modem kullanarak gezici alıcıya bir dizi düzeltme verisi iletir. Gezici alıcı daha sonra bu düzeltmeleri kullanarak (baz istasyonuna göre) bir diferansiyel konum hesaplayabilir.
Bu teknik, navigasyon doğruluğunu bir metrenin altında bir seviyeye çıkarabilir, ancak RTK yüksek doğruluklu konumlandırma için standart hale geldiğinden artık kullanılmamaktadır.
SBAS (Uydu Tabanlı Güçlendirme Sistemi)
SBAS, sivil hava araçlarının güvenli bir şekilde seyrüsefer yapabilmesini sağlamak amacıyla geliştirilmiştir. O zamandan beri, tek başına çalışan bir GNSS alıcısından daha yüksek doğruluk gerektiren birçok başka son kullanıcı uygulaması için kullanılmaktadır.
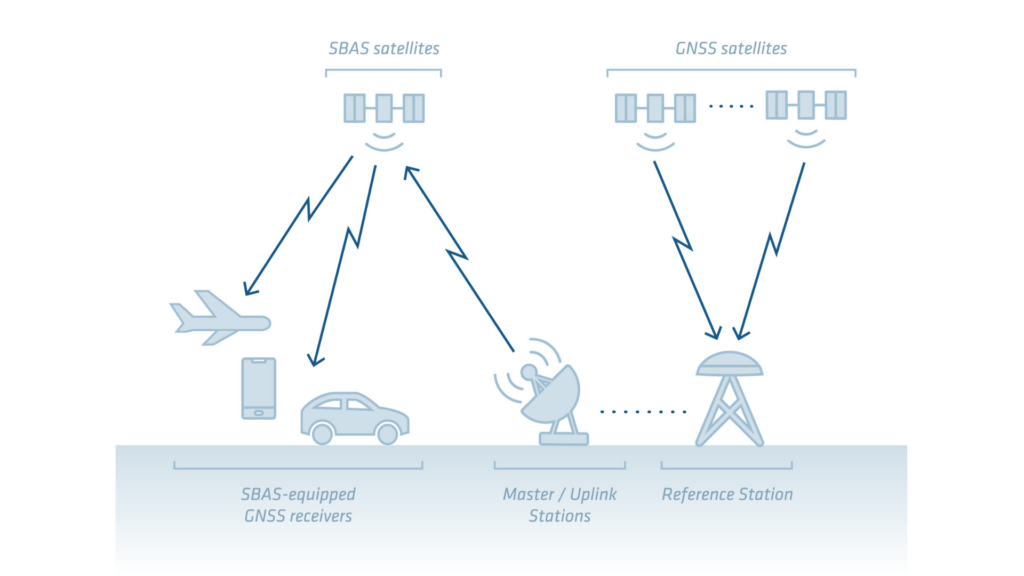
SBAS kavramı, geniş bir alanda (kıtasal kapsama) GPS performansını artırabilecek düzeltmeleri hesaplamak için bir referans istasyon ağı kullanmaya dayanır.
Bu düzeltmeler daha sonra özel SBAS sabit yörüngeli uydular tarafından yayınlanır. Modern GNSS alıcıları, bu düzeltmeleri normal GNSS antenleri aracılığıyla doğrudan takip edebilir ve bunları konum belirleme motorlarında kullanabilir; örneğin, 1 metrelik bir doğruluk sağlayan SBAS gibi.
Tüm SBAS takımyıldızlarının temel amacı, maksimum doğruluğa ulaşmak değil, GNSS sisteminin amaçlanan uygulama (uçak navigasyonu ve iniş) için minimum doğruluğu, ek bir bütünlük kavramı (konum hatasının doğru ölçümü) ile birlikte sağlamaktır.
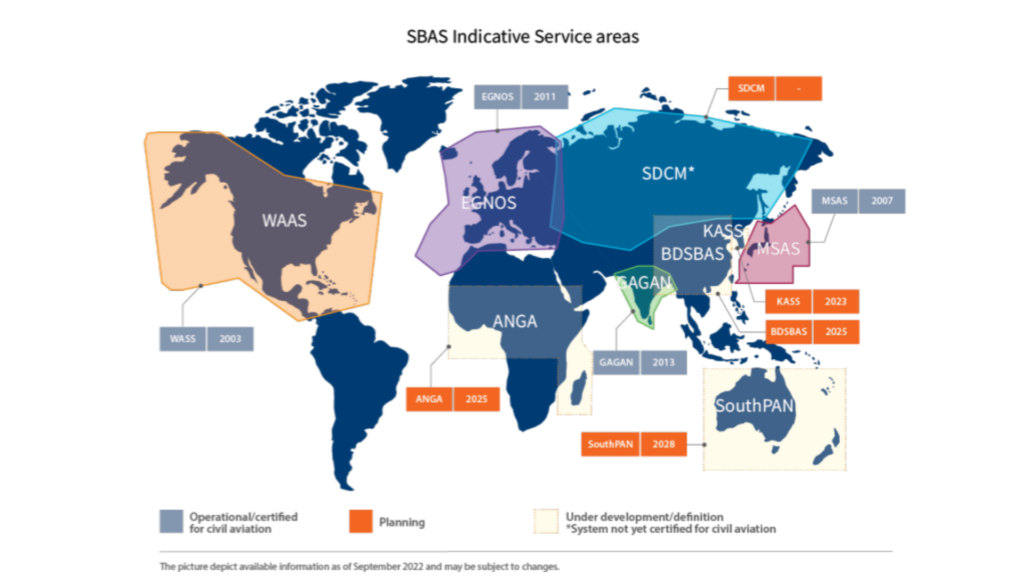
Halen kullanımda olan SBAS sistemleri şunlardır:
- Kuzey Amerika ülkeleri için WAAS
- Avrupa için EGNOS
- Hindistan için GAGAN
- Japonya için MSAS
Bununla birlikte, mevcut SBAS sistemlerinin çoğu yalnızca GPS uydu grubu için düzeltmeler sağladığından, kara navigasyonu için ideal değildir. Gelecekteki SBAS çözümleri (örneğin EGNOS V2) ise çoklu uydu grubu düzeltmeleri sunacaktır.
SBAS’ın arkasındaki teknoloji
Çeşitli SBAS çözümleri, düzeltmeler sağlamak için aynı temel teknolojiyi kullanır. Bu çözümler aşağıdakiler için düzeltmeler sağlar:
- Uydu saati hataları
- Uydu yörünge sapmaları
- Atmosferik hatalar
SBAS ayrıca, arızalı uydulardan gelen verileri reddetmek için kullanılabilecek uydu bütünlüğü bilgileri de sağlar.
Atmosferik düzeltmeler de, atmosferik hataların bir dağılımını ortaya koymak amacıyla baz istasyonları ağı kullanılarak hesaplanır. Aktarılan hata değeri, IGP (İyonosferik Izgara Noktaları) olarak adlandırılan belirli noktalarda atmosferin neden olduğu dikey gecikmeye karşılık gelir. Alıcı, daha sonra her bir uydudan gelen farklı sinyallerdeki gecikmeyi düzeltebilir.
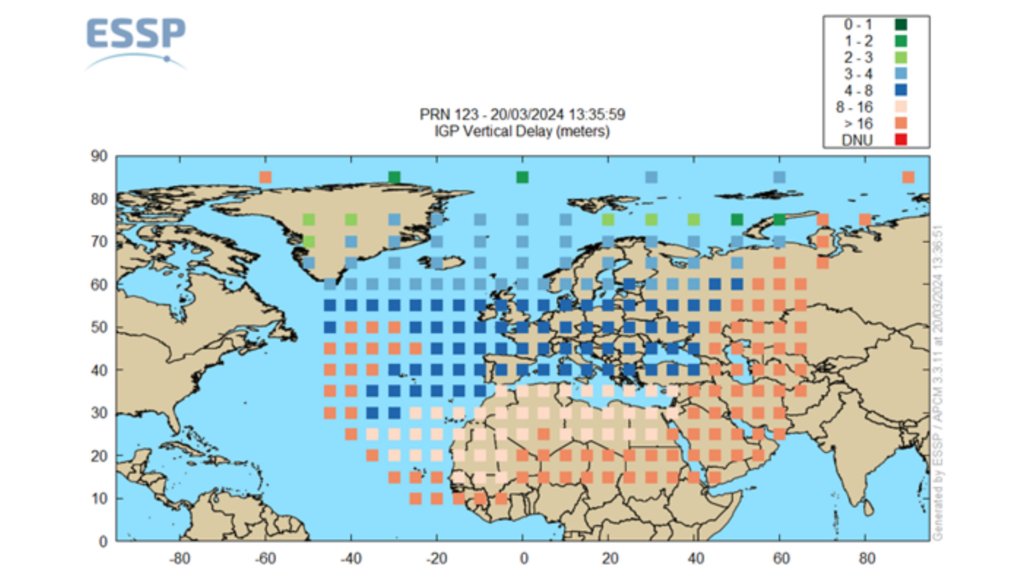
SBAS tarafından sağlanan bilgileri kullanarak, alıcı psödomenzil tabanlı ölçümdeki hataları düzeltebilir ve konum doğruluğunu yatayda yaklaşık 1,2 m RMS, dikeyde ise 1,6 m RMS seviyesine yükseltebilir. Bu, özellikle dikey bileşen açısından, bağımsız GNSS sistemine kıyasla önemli bir gelişmedir.
Gerçek Zamanlı Kinematik (RTK) ve Sonradan İşlenmiş Kinematik (PPK)
RTK teknolojisi, 1990’ların ortalarında ilk kez ölçüm uygulamaları için kullanıma sunuldu. Geleneksel Diferansiyel Küresel Konumlandırma Sistemi (DGPS) gibi, RTK de konumu kesin olarak belirlenen bir baz istasyonu ile gezici GNSS alıcılarına dayanır.
Santimetre hassasiyetinde konum belirlemeyi sağlayan iki temel hesaplama adımı şunlardır:
- Çift fark
- Taşıyıcı faz ölçümü ve belirsizlik giderme
Çift fark
DGPS genellikle yalnızca tek fark ve kod ölçümlerini kullanır.
Öte yandan, RTK faz ölçümlerini de ekler ve bir “çift fark” yaklaşımı kullanır. Bu yöntemde, gezici ölçümlerden baz istasyonu ölçümleri çıkarılır ve tüm navigasyon uydusu ölçümleri bir pivot uydudan çıkarılır.
Bu yaklaşım, tüm uydu kaynaklı hataları, alıcı kaynaklı hataları ve ayrıca baz istasyonu çevresinde sabit olduğu varsayılan atmosferik hataları telafi edebilir.
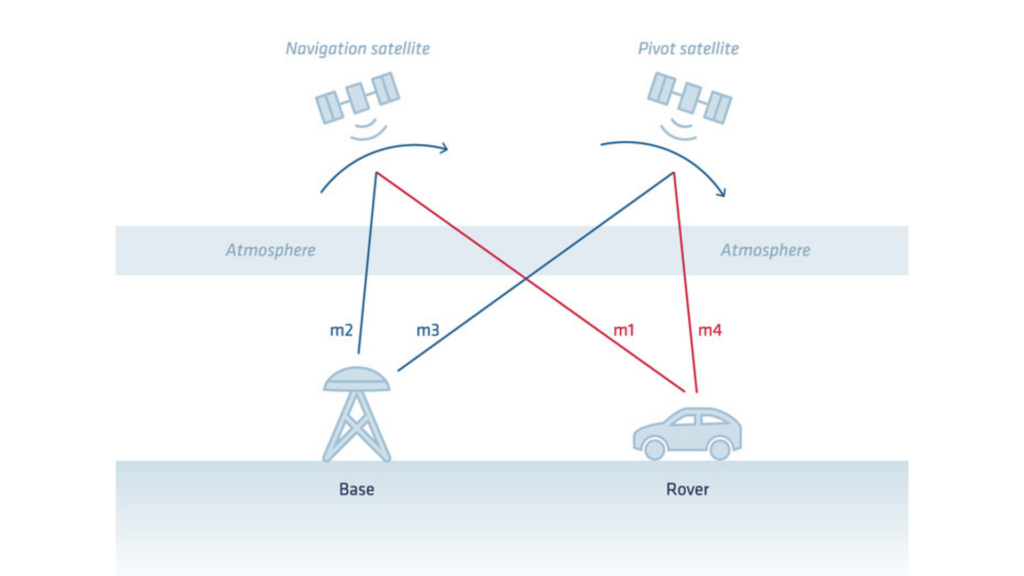
Bu hesaplamadan şu sonucu elde ediyoruz:
- Rover’ın konum bilgileri (enlem/boylam/rakım), baz istasyonunun referans sisteminde
- Rover'ın zamanı
Baz istasyonu ile gezici araç arasındaki mesafeye “temel mesafe” denir ve bu, RTK’da kilit bir faktördür. Temel mesafe arttıkça, yaygın atmosferik hatalar ve yaygın uydu yörünge hataları tamamen ortadan kaldırılamadığından hata bütçesi az da olsa artar. Bu durum, RTK konum doğruluğu teknik özelliklerinde görülen tipik “+1 ppm” değeridir.
Taşıyıcı faz ölçümü ve belirsizlik giderme
Hataları santimetre düzeyine indirmek için, önceki makalemizde tanıtılan taşıyıcı faz ölçümü gereklidir.
Taşıyıcı faz ölçümlerindeki zorluk, bu ölçümlerin doğası gereği belirsiz (veya eksik) olmasıdır. Ölçümde eksik olan tam sayı kadar taşıyıcı faz döngüsü vardır. Bu eksik kısım “belirsizlik” olarak da bilinir.
Gerçek Zamanlı Kinematik (RTK) konumlandırma süreci, bu belirsizliklerin tahmin edilmesiyle başlar. Bu süreç, “RTK Float” modu olarak da bilinir. Bu modda, belirsizlikler yavaşça yakınsarken tam sayı değerleri almazlar. Bu, alıcının konumu düzeltmesine ve yaklaşık desimetre düzeyinde bir doğruluk elde etmesine olanak tanır.
Maksimum doğruluk ve sağlamlık elde etmek için bir sonraki adım, bu belirsizliklerin her biri için tam sayı değerini gerçek zamanlı olarak belirlemektir. Bu sürece tam sayı belirsizlik çözümü denir.
Belirsizlik çözümünün sonucu, RTK doğruluğunu en üst düzeye çıkarır ve daha fazla sağlamlık sağlar. Bu, genellikle “RTK Sabit” modu olarak adlandırılır.
Belirli bir uyduya yönelik faz izleme kesintiye uğrarsa, bir “döngü kayması” olayı meydana gelir ve o uyduya ait tamsayı belirsizliği yeniden çözülmelidir. Bu nedenle, çok fazla döngü kayması (ve özellikle tüm uydularda aynı anda meydana gelen döngü kaymaları) RTK performansı üzerinde olumsuz bir etkiye sahiptir. Bu olayları sınırlamak için iyi bir anten ve anten yerleşimi ile temiz bir RF ortamı şarttır.
İşleme Sonrası Kinematik
Görüldüğü üzere, RTK bu düzeltmelerin “gerçek zamanlı” olarak uygulanmasıdır; bu da, arazi koşullarında RTK işlemesini hesaplayabilmek için gezginin baz istasyonuyla bir veri bağlantısına sahip olması gerektiği anlamına gelir.
Bazı uygulamalar gerçek zamanlı yörünge bilgisine ihtiyaç duymaz, ancak daha yüksek bir doğruluktan veya daha basit bir kurulumdan faydalanabilir. Post Processing Kinematic (PPK), bu ihtiyaçları karşılayabilir. PPK ile rover, veri toplama sırasında gerçek zamanlı düzeltmeler almadan kendi ham GNSS verilerini toplar. Daha sonra bu veriler, bir baz istasyonundan veya referans istasyonlar ağından gelen hassas bilgiler kullanılarak sonradan işlenir.
PPK, gerçek zamanlı düzeltmelere dayanmadığı için veri toplama sürecinde daha fazla esneklik sağlar. Hava haritalama, drone ile ölçüm veya bilimsel araştırma gibi gerçek zamanlı iletişimin zor olduğu ya da gereksiz olduğu durumlarda sıklıkla kullanılır.
Diferansiyel düzeltmelerde PPK kullanımının avantajları.
GNSS ’ı işlerken PPK aşağıdaki temel avantajları sunar:
- Geliştirilmiş saha iş akışı: RTK tabanlı bir görevin en büyük maliyetlerinden biri, yakınlarda bir baz istasyonunun bulunmasını sağlamak, gerekirse bir baz istasyonu kurmak ve güvenilir bir veri bağlantısı sağlamak gibi işlemlerdir. Qinertia, çok sayıda yerleşik CORS ağına sahiptir ve üçüncü taraf ağlara doğrudan erişim imkânı sunar. Bu sayede, bir baz istasyonunun mevcut olmasını sağlamak ve güvenilir bir veri bağlantısı kurmak gibi karmaşık işlemler ortadan kalkar.
- Geliştirilmiş kalite kontrolü: Bir işlemenin gerçek performansını değerlendirmede birçok kalite göstergesi yardımcı olur. Bunlar arasında gelişmiş istatistikler, ayrım (ileri ve geri işleme sırasında hesaplanan konum/yönelim arasındaki fark) ve ayrıca GNSS sinyal göstergeleri yer alır.
- Genel olarak iyileştirilmiş performans: RTK belirsizlik giderme işlemi biraz zaman alabilir (baz istasyonuna olan mesafeye ve atmosferik koşullara bağlı olarak birkaç saniyeden birkaç dakikaya kadar). Bu durum, konum belirleme işleminin başlangıcında veya zorlu GNSS koşullarında önemli bir sorun oluşturabilir. PPK, konum belirleme oranını en üst düzeye çıkarmak için hem ileri hem de geri yönde işleme yaparak bu etkileri azaltır. Performans, daha gelişmiş algoritmaların kullanılması veya doğru uydu efemerislerinin kullanılmasıyla da iyileştirilebilir.
