In een alledaagse situatie is de nauwkeurigheid van een op zichzelf staand Global Navigation Satellite System (GNSS) ruimschoots voldoende om iemand de weg te wijzen, maar veel toepassingen vereisen een hogere nauwkeurigheid. Er zijn talrijke technologieën voor differentiële correcties ontwikkeld om de nauwkeurigheid van GNSS te verbeteren tot op 1 cm nauwkeurig, waardoor een breed scala aan nieuwe toepassingen mogelijk wordt.
Om een dergelijke nauwkeurigheid te bereiken, moet aandacht worden besteed aan het referentiekader dat wordt gebruikt voor berekeningen en positioneringsresultaten; dit onderwerp komt aan bod in het hoofdstuk „Geodesie en datumtransformaties”, wat buiten het bestek van dit artikel valt.
GNSS correcties
Het verbeteren van de nauwkeurigheid van het GNSS is afhankelijk van het corrigeren van diverse fouten.
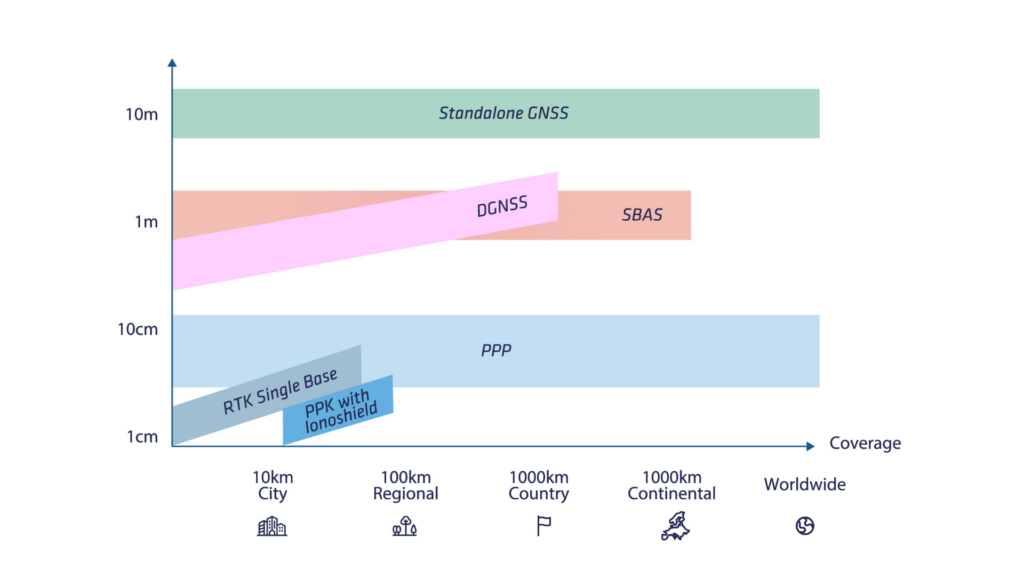
Er bestaan vele soorten correcties die verschillende niveaus van dekking en prestaties bieden.
De belangrijkste daarvan worden in de onderstaande tabel toegelicht. In dit artikel behandelen we de basisprincipes van de meest voorkomende correctiemethoden: een korte uitleg over DGNSS, gevolgd door een diepgaande toelichting op SBAS en RTK; daarna beschrijven we de voordelen van PPK.
In het volgende artikel in deze reeks gaan we dieper in op Ionoshield en PPP.
Differentiële GNSS (DGNSS)
Traditionele, op code gebaseerde DGNSS gaat uit van een eenvoudige aanname: satellietfouten en lokale atmosferische fouten worden verondersteld binnen kleine gebieden gelijk te zijn. Een paar GPS-ontvangers kan dan worden gebruikt om zowel atmosferische (ionosferische en troposferische) als satellietfouten te compenseren, waardoor de navigatieprestaties worden verbeterd.
In deze werkingsmodus wordt een basisstation GNSS -ontvanger geïnstalleerd binnen enkele kilometers van het werkingsbereik van de rover GNSS -ontvanger. Het basisstation verzendt een reeks correcties naar de rover-ontvanger via een RF- of GSM-modem. De rover-ontvanger kan deze correcties vervolgens gebruiken om een differentiële positie (ten opzichte van het basisstation) te berekenen.
Deze techniek kan de navigatienauwkeurigheid verbeteren tot op submeterniveau, maar is inmiddels achterhaald, aangezien RTK de standaard is geworden voor zeer nauwkeurige positionering.
SBAS (Satellite Based Augmentation System)
SBAS is ontwikkeld om veilige navigatie van burgerluchtvaartuigen mogelijk te maken. Sindsdien wordt het ook gebruikt voor tal van andere eindgebruikerstoepassingen die een grotere nauwkeurigheid vereisen dan een op zichzelf staande GNSS -ontvanger.
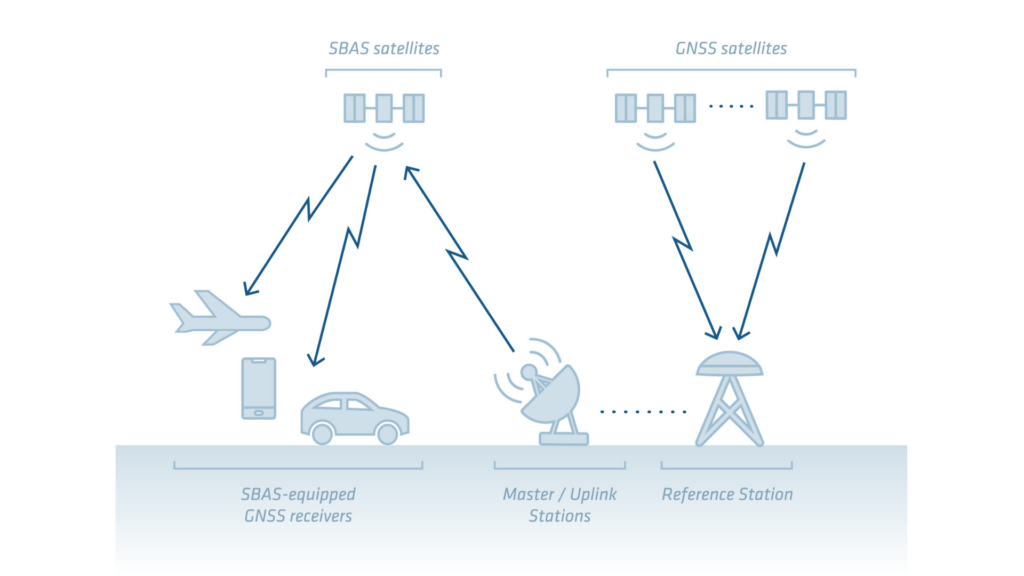
Het concept van SBAS is om met behulp van een netwerk van referentiestations correcties te berekenen die de prestaties van GPS over een groot gebied (continentale dekking) kunnen verbeteren.
Deze correcties worden vervolgens uitgezonden door speciale geostationaire SBAS-satellieten. Moderne GNSS -ontvangers kunnen deze correcties rechtstreeks via hun reguliere GNSS -antenne ontvangen en gebruiken in hun positioneringsengine, zoals SBAS, dat een nauwkeurigheid van 1 meter biedt.
Het hoofddoel van alle SBAS-constellaties is niet het bereiken van maximale nauwkeurigheid, maar het mogelijk maken GNSS dat een minimale nauwkeurigheid wordt bereikt voor de beoogde toepassing (navigatie en landing van vliegtuigen), met een toegevoegd concept van integriteit (nauwkeurige meting van positiefouten).
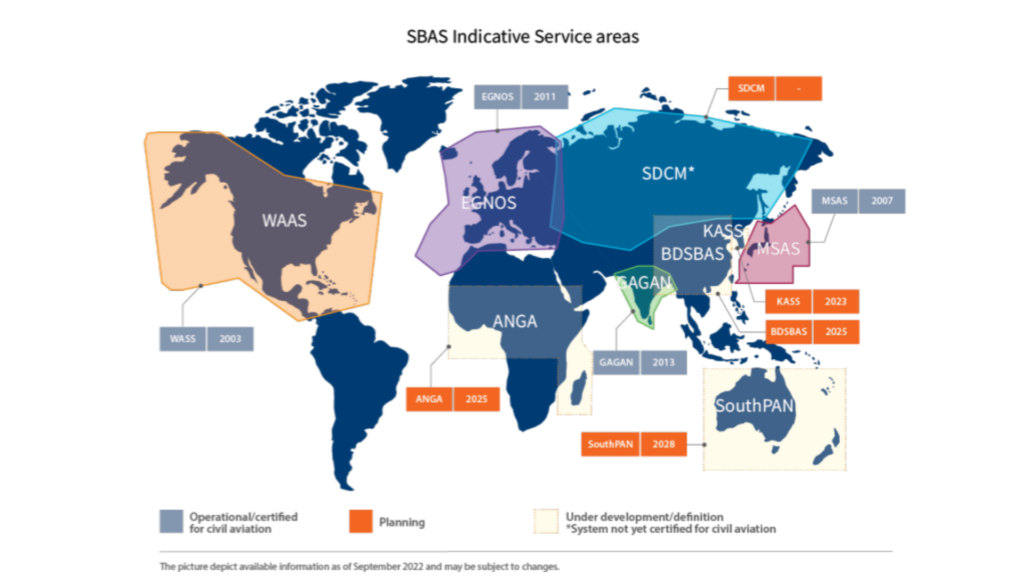
Tot de momenteel in gebruik zijnde SBAS-systemen behoren:
- WAAS voor Noord-Amerikaanse landen
- EGNOS voor Europa
- GAGAN voor India
- MSAS voor Japan
De meeste huidige SBAS-systemen bieden echter alleen correcties voor de GPS-constellatie, waardoor ze voor navigatie over land niet optimaal zijn. Toekomstige SBAS-oplossingen (bijvoorbeeld EGNOS V2) zullen correcties voor meerdere constellaties bieden.
De technologie achter SBAS
De verschillende SBAS-oplossingen maken gebruik van dezelfde onderliggende technologie om correcties te leveren. Ze leveren correcties voor:
- Fouten in satellietklokken
- Afwijkingen in de baan van satellieten
- Atmosferische fouten
SBAS levert ook informatie over de integriteit van satellieten, waarmee gegevens van defecte satellieten kunnen worden afgewezen.
Daarnaast worden atmosferische correcties berekend met behulp van het netwerk van basisstations, om zo een beeld te krijgen van de atmosferische fouten. De doorgegeven foutwaarde komt overeen met de verticale vertraging die door de atmosfeer wordt veroorzaakt op bepaalde punten, de zogenaamde IGP’s (Ionospheric Grid Points). De ontvanger kan vervolgens de vertraging voor de verschillende signalen van elke satelliet corrigeren.
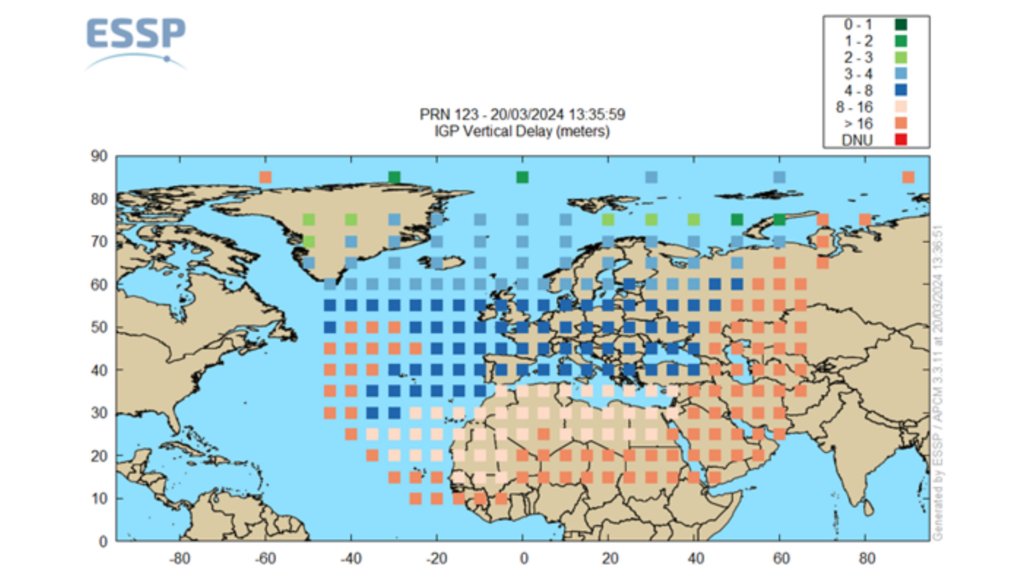
Aan de hand van de door SBAS geleverde informatie kan de ontvanger fouten in de op pseudorange gebaseerde meting corrigeren, waardoor de nauwkeurigheid van de positiebepaling wordt verbeterd tot ongeveer 1,2 m RMS horizontaal en 1,6 m RMS verticaal. Dit is een aanzienlijke verbetering ten opzichte van standalone- GNSS, met name wat betreft de verticale component.
Real Time Kinematic (RTK) en Post-Processed Kinematic (PPK)
De RTK-technologie werd halverwege de jaren negentig voor het eerst geïntroduceerd voor landmeetkundige toepassingen. Net als het traditionele Differential Global Positioning System (DGPS) is RTK gebaseerd op een nauwkeurig gelokaliseerd basisstation en rover- GNSS -ontvangers.
Twee belangrijke rekenstappen maken een positionering met centimeterprecisie mogelijk:
- Dubbel verschil
- Meting van de draaggolf-fase en het oplossen van ambiguïteit
Dubbel verschil
Bij DGPS wordt doorgaans alleen gebruikgemaakt van enkelvoudige verschil- en codemetingen.
RTK daarentegen voegt fasemetingen toe en maakt gebruik van een „dubbele verschil”-benadering. Bij deze methode worden de basisstationmetingen afgetrokken van de rovermetingen, en worden alle navigatiesatellietmetingen afgetrokken van een pivot-satelliet.
Deze benadering kan alle door satellieten veroorzaakte fouten, door de ontvanger veroorzaakte fouten en de atmosferische fouten compenseren, waarvan wordt aangenomen dat ze in de omgeving van het basisstation constant zijn.
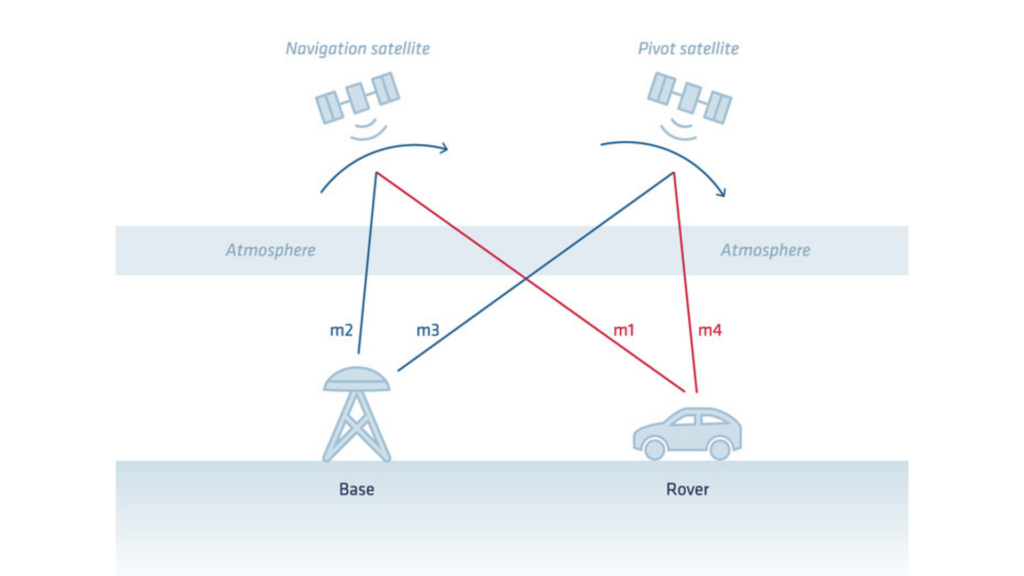
Uit deze berekening volgt:
- De positie van de rover (breedtegraad/lengtegraad/hoogte) in het referentiesysteem van het basisstation
- De tijd van de rover
De afstand tussen het basisstation en de rover wordt de basislijn genoemd en is een cruciale factor bij RTK. Naarmate de basislijn toeneemt, neemt de foutmarge licht toe, omdat de algemene atmosferische fouten en de algemene fouten in de satellietbanen niet volledig worden gecompenseerd. Dit is de typische „+1 ppm“ die in de specificaties voor de RTK-positienauwkeurigheid wordt vermeld.
Meting van de draaggolf-fase en het oplossen van ambiguïteit
De meting van de draaggolf-fase, die in ons vorige artikel is geïntroduceerd, is nodig om de fouten terug te brengen tot op centimeterschaal.
De uitdaging bij metingen van de draaggolf-fase is dat deze inherent ambigu (of onvolledig) zijn. Er ontbreekt een geheel aantal cycli van de draaggolf-fase in de meting. Dit ontbrekende deel wordt ook wel “ambiguïteit” genoemd.
Het Real-Time Kinematic (RTK)-positioneringsproces begint met het schatten van deze ambiguïteiten. Dit proces staat ook bekend als de ‘RTK Float’-modus. In deze modus convergeren de ambiguïteiten langzaam, maar zijn het geen gehele getallen. Hierdoor kan de ontvanger de positie afvlakken en een nauwkeurigheid op decimeterniveau bereiken.
Om maximale nauwkeurigheid en robuustheid te bereiken, is de volgende stap het in realtime identificeren van de gehele waarde voor elk van deze ambiguïteiten. Dit proces wordt ‘integer ambiguity resolution’ genoemd.
Het resultaat van de ambiguïteitsoplossing maximaliseert de RTK-nauwkeurigheid en zorgt voor grotere robuustheid. Dit wordt gewoonlijk de ‘RTK Fixed’-modus genoemd.
Als de fasetracking naar een bepaalde satelliet wordt onderbroken, treedt er een ‘cycle slip’ op en moet de integer-ambiguïteit voor die satelliet opnieuw worden opgelost. Om deze reden hebben te veel cycle slips (en met name cycle slips op alle satellieten tegelijk) een negatief effect op de RTK-prestaties. Een goede antenne en antenneplaatsing, evenals een schone RF-omgeving, zijn essentieel om deze gebeurtenissen te beperken.
Nabewerking van kinematica
Zoals we hebben gezien, is RTK de toepassing van deze correcties „in realtime“, wat betekent dat de rover een dataverbinding met het basisstation moet hebben om de RTK-verwerking in het veld te kunnen uitvoeren.
Sommige toepassingen hebben geen behoefte aan een realtime traject, maar zouden baat hebben bij een hogere nauwkeurigheid of een eenvoudigere opstelling. Post Processing Kinematic (PPK) kan in die behoeften voorzien. Bij PPK verzamelt de rover tijdens de gegevensverzameling zijn eigen ruwe GNSS -gegevens zonder realtime correcties te ontvangen. Later worden deze gegevens nabewerkt met behulp van nauwkeurige informatie van een basisstation of een netwerk van referentiestations.
PPK biedt meer flexibiliteit bij het verzamelen van gegevens, omdat het niet afhankelijk is van realtime correcties. Het wordt vaak gebruikt in situaties waarin realtime communicatie moeilijk of overbodig is, zoals bij luchtfotografie, landmetingen met drones of wetenschappelijk onderzoek.
Voordelen van het gebruik van PPK voor differentiële correcties.
PPK biedt de volgende belangrijke voordelen bij de verwerking van GNSS:
- Verbeterde workflow in het veld: Een van de grootste kostenposten bij een RTK-missie is ervoor zorgen dat er een basisstation in de buurt is, het opzetten van een basisstation indien nodig, het waarborgen van een betrouwbare dataverbinding, enzovoort. Qinertia beschikt over een groot aantal ingebouwde CORS-netwerken en heeft directe toegang tot netwerken van derden. Hierdoor vervalt de complexiteit die gepaard gaat met het waarborgen van de beschikbaarheid van een basisstation en het tot stand brengen van een betrouwbare dataverbinding.
- Verbeterde kwaliteitscontrole: Er zijn talrijke kwaliteitsindicatoren die helpen bij het beoordelen van de daadwerkelijke prestaties van een verwerkingsproces. Hiertoe behoren geavanceerde statistieken, de ‘separation’ (het verschil tussen de positie/oriëntatie die tijdens de voorwaartse en de achterwaartse verwerking is berekend), evenals indicatoren voor signaal GNSS .
- Algehele prestatieverbetering: het oplossen van RTK-ambiguïteit kan enige tijd in beslag nemen (van enkele seconden tot enkele minuten, afhankelijk van de afstand tot het basisstation en de atmosferische omstandigheden). Dit kan een aanzienlijke rol spelen bij het begin van een acquisitie of onder moeilijke GNSS -omstandigheden. PPK beperkt deze effecten door zowel in voorwaartse als achterwaartse richting te verwerken, om zo de fix-snelheid te maximaliseren. De prestaties kunnen ook worden verbeterd door gebruik te maken van geavanceerdere algoritmen of door nauwkeurige satelliet-efemeriden te gebruiken.
