Fraunhofer Institute IOSB 与 SBG Systems 合作
Fraunhofer Institute 是一家知名的德国研究机构,一直是众多科学领域创新的先驱。
“自主大型机器人即将彻底改变建筑行业,重塑效率与创新。”| Florian OLLIER,SBG Systems 市场部负责人
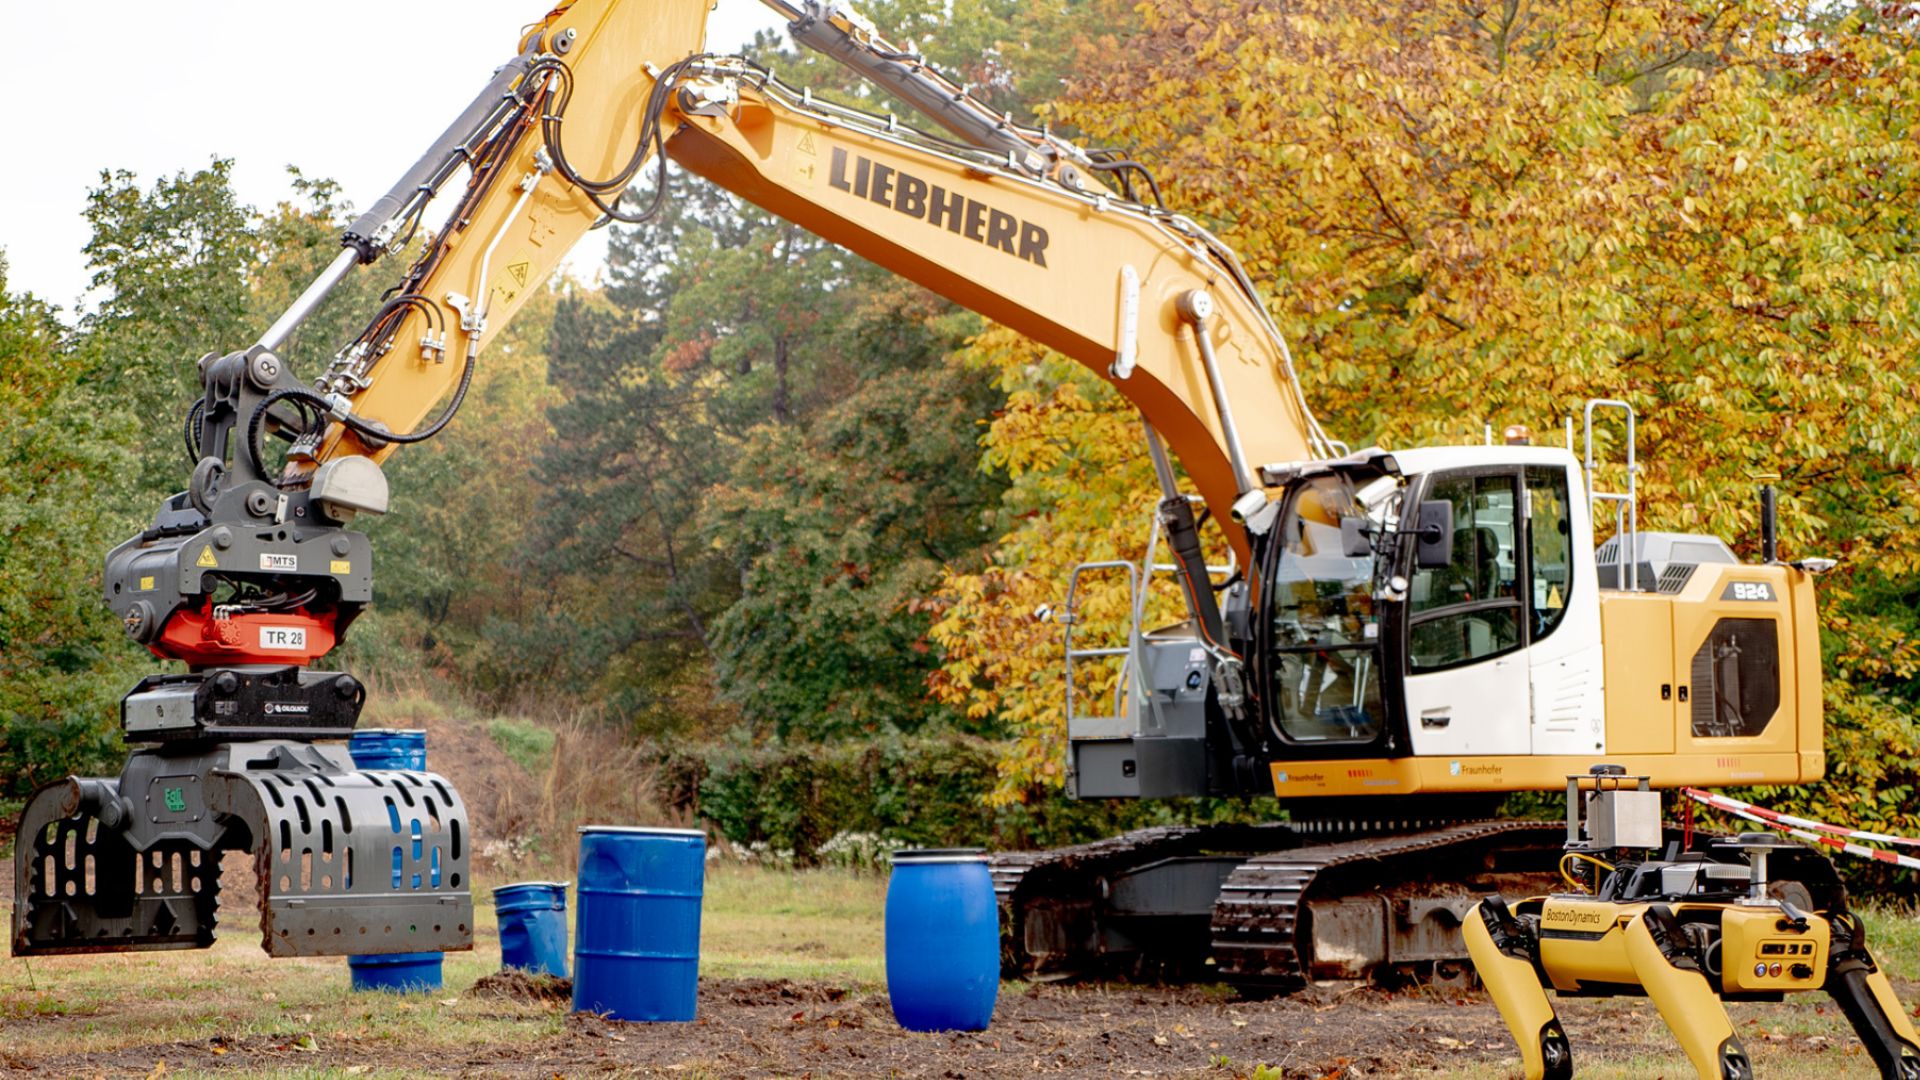
Fraunhofer institute 是一家知名的德国研究机构,一直是众多科学领域创新的先驱。在其下属的 76 个研究所组成的庞大网络中,Fraunhofer Institute of Optronics, System Technologies and Image Exploitation IOSB 因其在自主移动机器人系统领域的开创性工作而脱颖而出。
本案例研究探讨了 Fraunhofer IOSB 与 SBG Systems 之间的合作,重点关注我们的惯性传感器在自主施工车辆中的集成应用。
重塑建筑技术
自主系统已成为人类危险、困难或单调任务中不可或缺的一部分。
弗劳恩霍夫IOSB的自主机器人系统研究小组专注于自主工程车辆的开发,从用于非结构化环境的挖掘机到牵引自卸卡车将土壤从施工现场运走的Unimog。
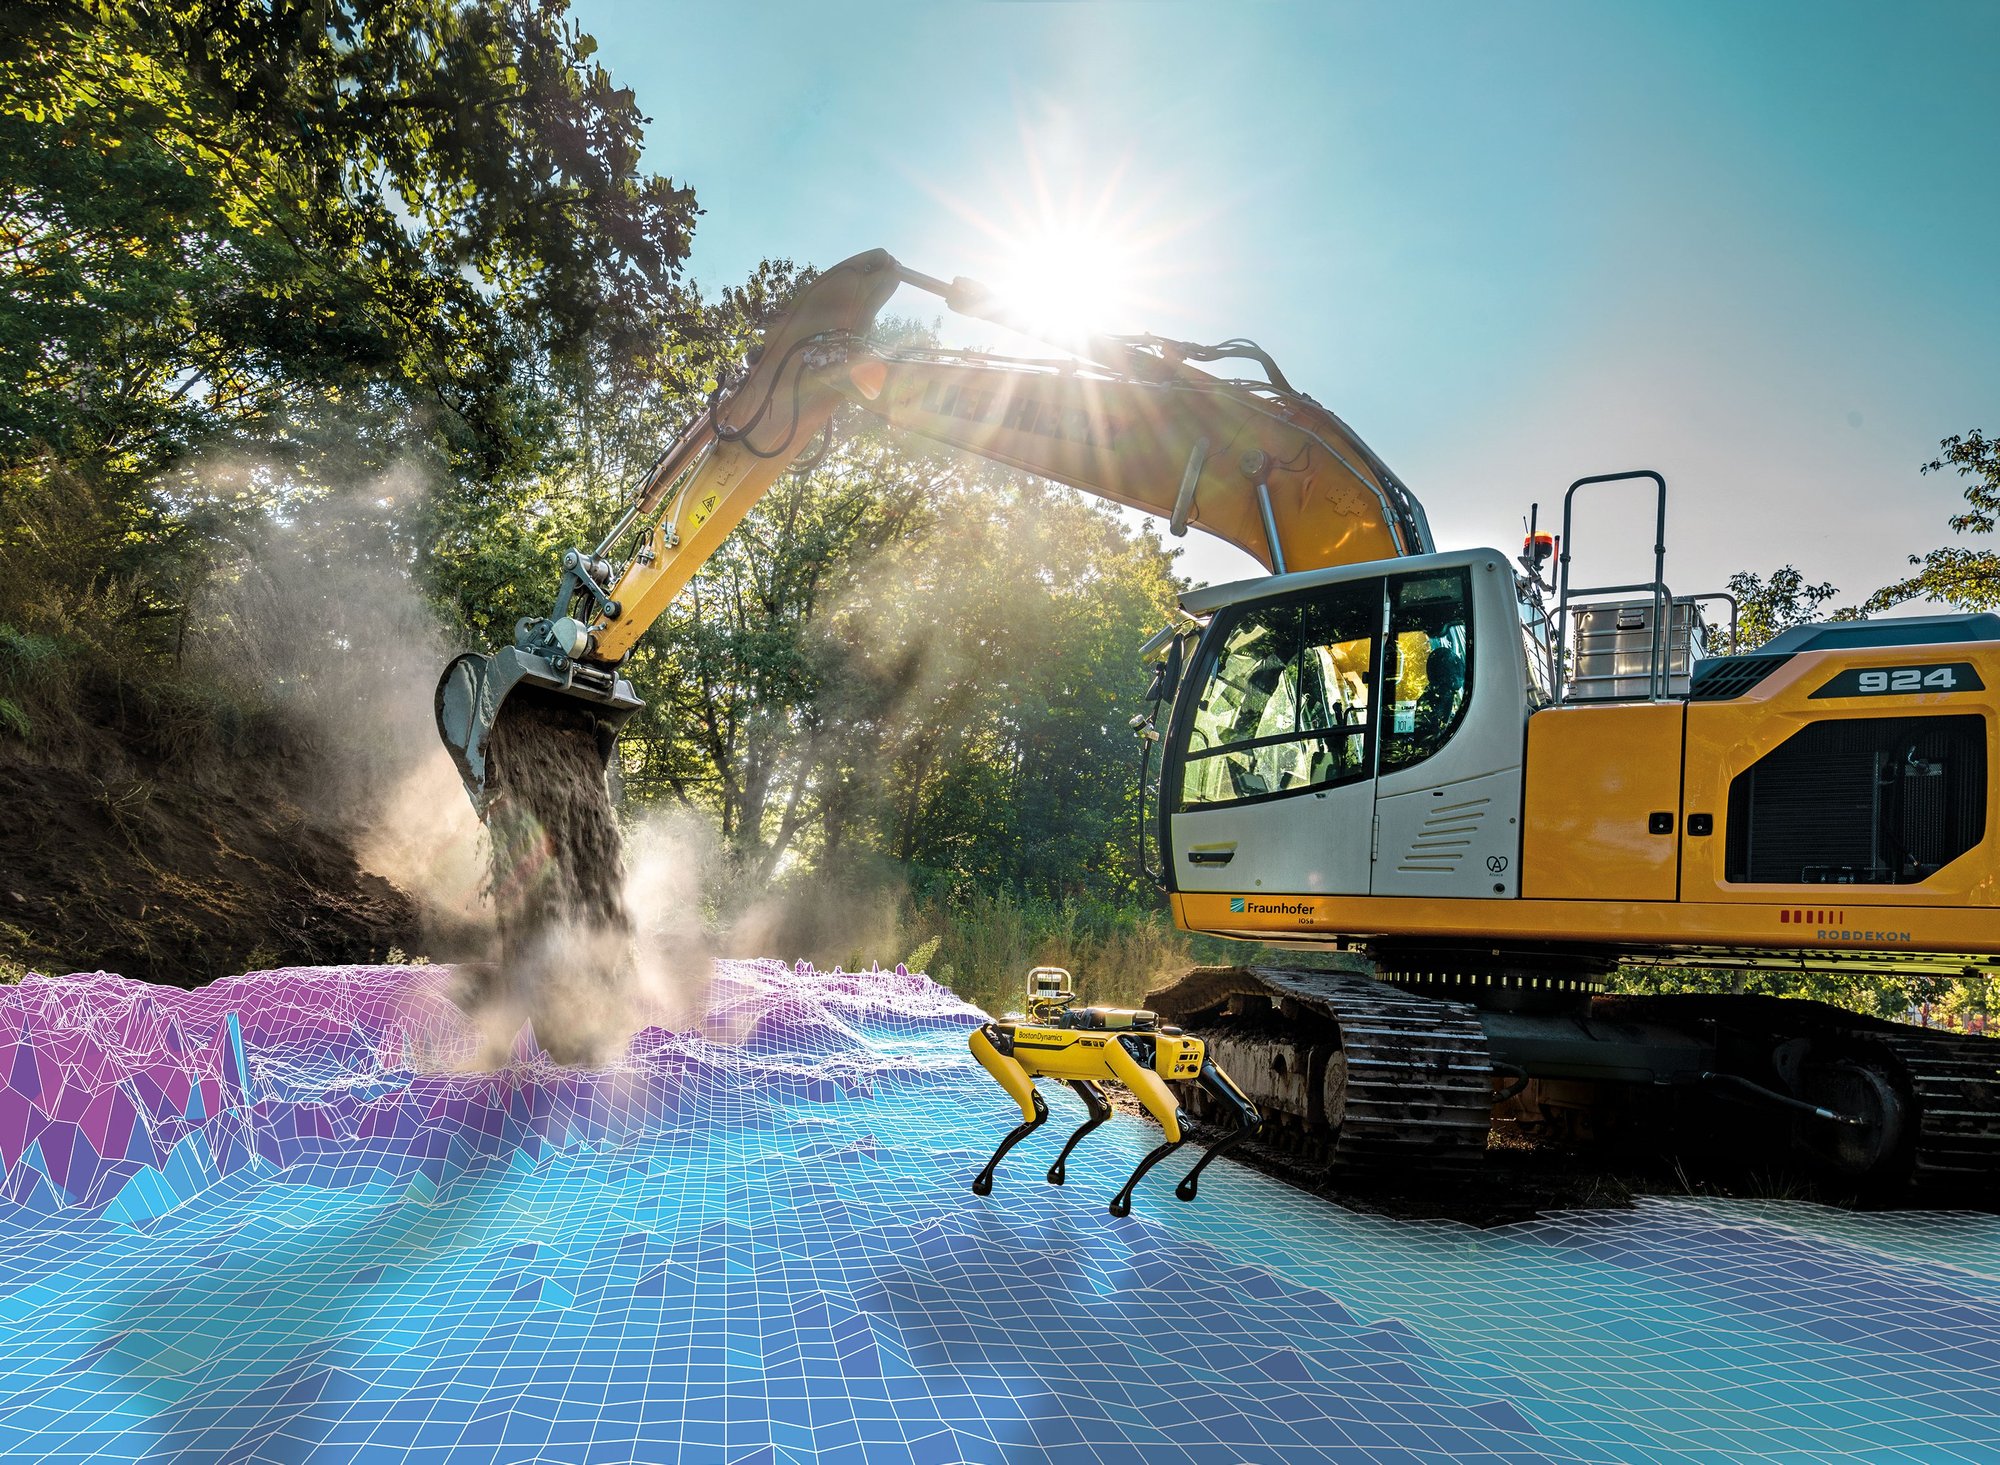
自主车辆必须理解其环境并创建三维地图以确定其位置。它们利用传感器数据来规划如何在环境中移动。
一次令人自豪的合作
为了在工程车辆中实现真正的自主性,准确可靠的传感器至关重要。这些传感器必须为环境感知、制图和导航提供实时数据。
弗劳恩霍夫 IOSB 需要一个能够提供高性能惯性传感器的供应商,以增强其自主工程车辆的功能。
我们很荣幸能与以创新闻名的备受尊崇的弗劳恩霍夫研究所合作。弗劳恩霍夫 IOSB 已在各种平台上使用了我们的多款产品。
实施
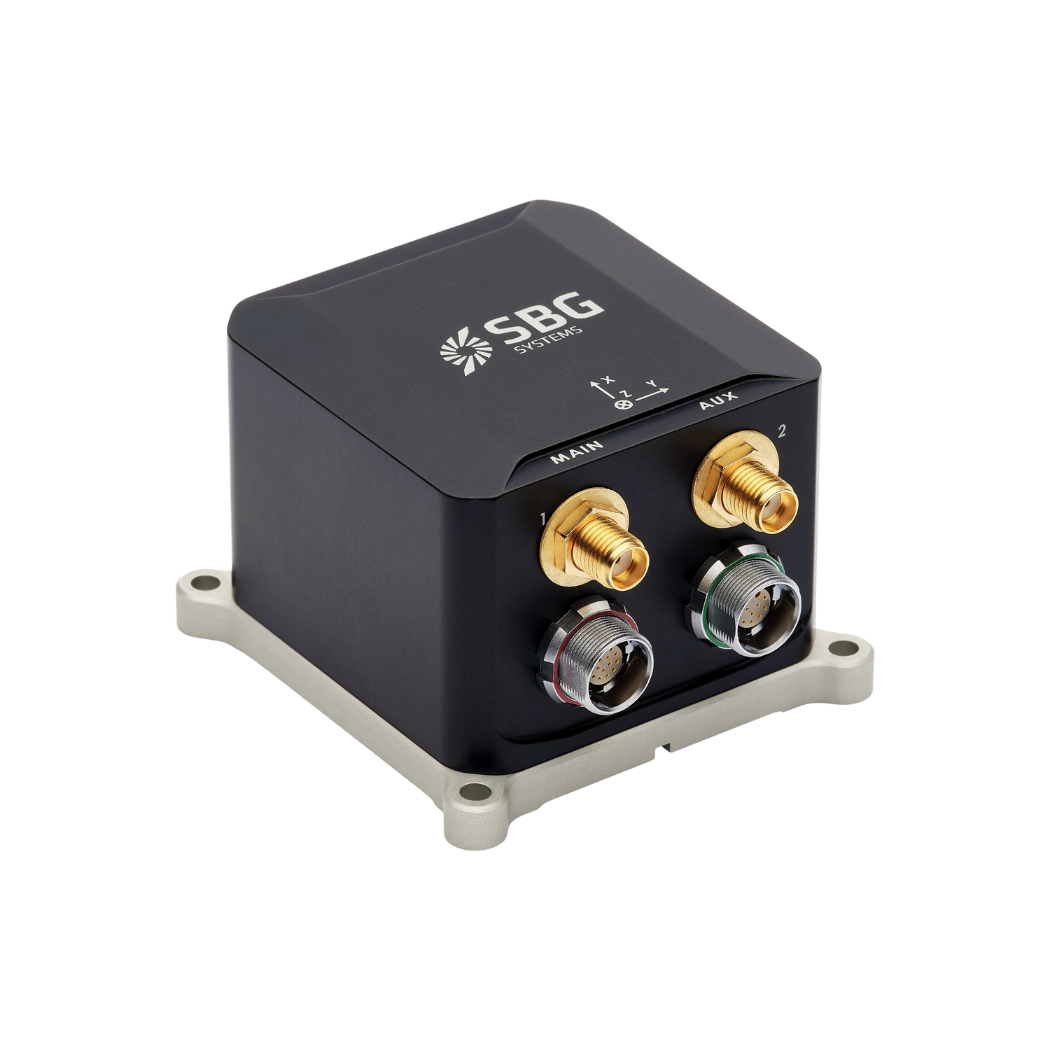
一个值得注意的应用涉及将我们的 Ekinox 惯性传感器集成到能够清除土壤的自主挖掘机中。
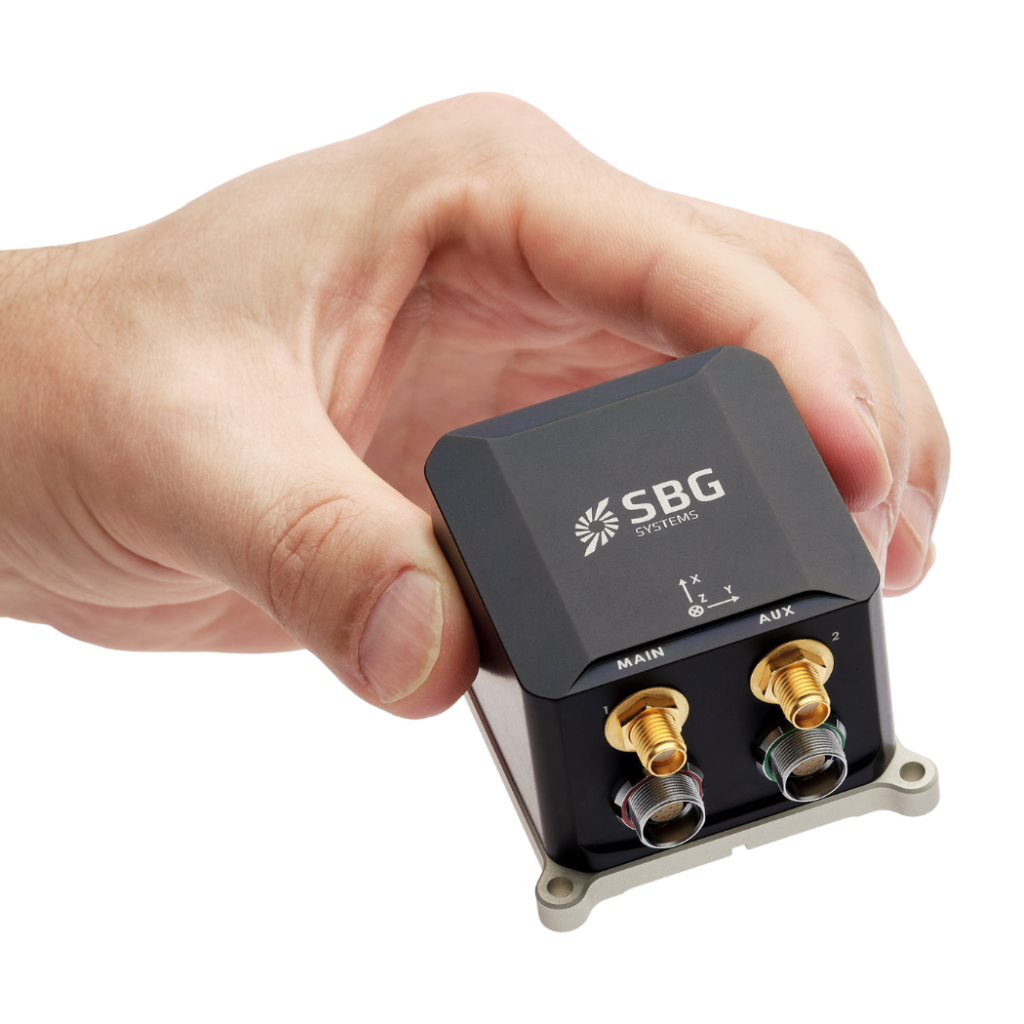
Ekinox 在捕获车辆运动和姿态数据方面发挥了关键作用,能够实时精确测绘环境。
这些数据与弗劳恩霍夫研究人员开发的先进算法相结合,实现了精确的感知、测绘和导航。
结果
- 自主挖掘/自主土壤清除:配备 SBG Systems 的 Ekinox Micro 的挖掘机在土壤清除任务中实现了高度自主性。惯性传感器的准确性和可靠性有助于车辆在非结构化环境中独立作业。
- 打捞油桶:这台自主挖掘机通过将功能扩展至打捞油桶,展现了其多功能性。它能够在作业区域内执行各种任务。
- 乌尼莫克(Unimog)作业:Fraunhofer IOSB 目前正在将乌尼莫克改装为拖拽自卸拖车的机器人,以将土壤运出施工现场。SBG Systems 的惯性传感器为自主驾驶管线提供动力,有望提高作业效率和安全性。
简而言之
Fraunhofer IOSB 与 SBG Systems 展示了先进传感器和研究如何推动重大进展。此外,他们的合作伙伴关系凸显了创新对技术增长的影响。
将先进的 IMU 集成到自动驾驶施工车辆中,增强了当前的机器性能。此外,这种集成还为未来自主机器人技术的突破打开了大门。最后,Fraunhofer IOSB 与 SBG Systems 携手合作,不断突破自主技术的极限。
咨询 Ekinox Micro 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。此外,如果您未能找到合适的答案,请直接联系我们以获取支持。
什么是有效载荷?
有效载荷是指载具(无人机、船只等)为实现其基本功能之外的预期目的而搭载的任何设备、装置或材料。有效载荷与载具运行所需的组件(如电机、电池和机架)是分开的。
有效载荷示例:
- 摄像头:高分辨率摄像头、热成像摄像头……
- 传感器:激光雷达、高光谱传感器、化学传感器……
- 通信设备:对讲机、信号中继器……
- 科学仪器:气象传感器、空气采样器……
- 其他专用设备
什么是 GNSS 后处理?
GNSS 后处理(或称 PPK)是一种在数据采集活动结束后处理记录在 GNSS 接收机上的原始 GNSS 测量数据的方法。它们可以与来自其他来源的 GNSS 测量数据相结合,为该 GNSS 接收机提供最完整、最准确的运动轨迹,即使在极具挑战性的环境中也是如此。
这些其他来源可以是数据采集项目处或附近的本地 GNSS 基站,或者是通常由政府机构和/或商业 CORS 网络提供商提供的现有连续运行参考站 (CORS)。
后处理动态 (PPK) 软件可以利用免费提供的 GNSS 卫星轨道和时钟信息,以进一步提高精度。PPK 允许精确确定本地 GNSS 基站相对于所使用的绝对全球坐标参考框架基准的位置。
PPK 软件还能支持不同坐标参考系之间的复杂转换,以满足工程项目的需求。
换句话说,它能够进行数据修正,提高项目的准确性,甚至可以在任务结束后修复测绘或安装过程中出现的数据丢失或错误。
INS 是否支持接收来自外部辅助传感器的输入?
惯性导航系统(来自我们公司)可接收来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。
这种集成使 INS 具有极高的多功能性和可靠性,尤其是在 GNSS 禁用的环境中。
这些外部传感器通过提供补充数据,提升了INS 的整体性能和精度。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
MEMS 是什么意思?
MEMS 代表微机电系统。它是指通过微细加工技术在公共硅衬底上集成机械元件、传感器、致动器和电子设备的微型化设备。MEMS 是构建在芯片上的微型机械,能够在微观尺度上进行感测、控制和驱动。它们广泛应用于 IMU、压力传感器、麦克风、加速度计、陀螺仪、医疗设备和汽车系统中。
