


Інерціальні датчики MEMS
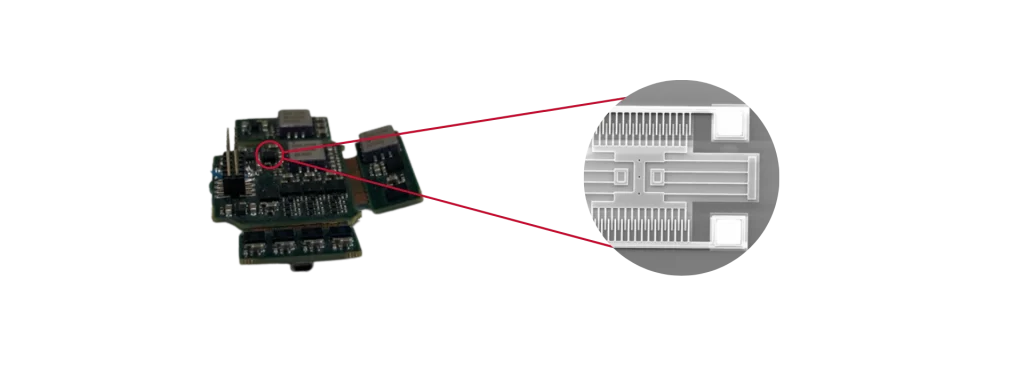
Інерціальні датчики MEMS вимірюють лінійне прискорення та кутову швидкість за допомогою мікровиготовлених механічних структур, витравлених на кремнієвих пластинах. Виробництво напівпровідників забезпечує високу повторюваність, чудову масштагованість та стабільну роботу датчиків. Як наслідок, виробники досягають компактних розмірів, нижчих витрат на виробництво та високої надійності.
Інерціальний вимірювальний блок MEMS (IMU) об'єднує три ортогональні accelerometers і три гіроскопи. Разом ці датчики вимірюють рух у шести ступенях свободи (6-DoF). Однак один лише MEMS IMU не може оцінити положення чи heading. Тому виробники інтегрують приймачі GNSS, магнітометри, одометри або інші допоміжні датчики. Алгоритми злиття датчиків потім генерують надійні оцінки навігації та орієнтації. У результаті система працює як система орієнтації та визначення heading (AHRS) або повна інерціальна навігаційна система (INS).
Кілька параметрів визначають продуктивність інерціальних датчиків MEMS. До них належать нестабільність зсуву, кутова випадкова блукаючість (ARW), випадкова блукаючість швидкості (VRW), точність масштабного коефіцієнта, смуга пропускання, придушення вібрації та термічна стабільність. Крім того, заводське калібрування компенсує детерміновані похибки датчика. Ці похибки включають нецентрування осей, нелінійність масштабного коефіцієнта, g-чутливість і температурні варіації зсуву. Згодом вбудовані розширені фільтри Калмана (EKF) fuse inertial measurements із зовнішніми спостереженнями. Цей процес безперервно оцінює похибки датчиків і зменшує інерціальний дрейф. У результаті навігаційне рішення підтримує вищу точність під час динамічних операцій.
Недавні досягнення значно покращили інерціальну технологію MEMS. наприклад, замкнуті контури вимірювання підвищують лінійність і зменшують чутливість до зсуву. Подібним чином покращене виготовлення MEMS підвищує повторюваність і довгострокову стабільність. Удосконалена цифрова обробка сигналів також покращує характеристики шуму та стійкість до вібрації. У результаті високоякісні датчики MEMS тепер досягають tactical-grade performance. Тим часом вони залишаються меншими, легшими та енергоефективнішими, ніж традиційні інерціальні технології. Тому інженери все частіше обирають датчики MEMS для автономних транспортних засобів, робототехніки, гідрографії, мобільного картування, точного землеробства та систем оборонної навігації.
