


Сигнали GNSS
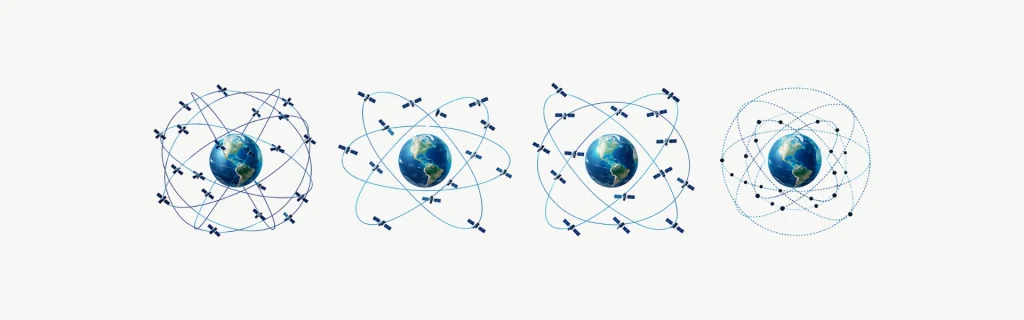
Сигнали GNSS — це радіопередачі, що надсилаються супутниками для надання інформації про позицію, навігацію та час приймачам на Землі. Кожне сузір'я GNSS, таке як GPS, Galileo, GLONASS або BeiDou, транслює сигнали по всьому світу, використовуючи певні частоти та методи модуляции. Деякі сузір'я GNSS пропонують часткове покриття з фокусом на конкретні регіони, включаючи QZSS (Quasi-Zenith Satellite System), NAVIC (Indian Regional Navigation Satellite System/IRNSS) та KPS (Korean Positioning System).
Який механізм роботи сигналів GNSS?
Сигнали GNSS містять три основні компоненти: несучу хвилю, код псевдовипадкового шуму (PRN) та навігаційне повідомлення. Несуча хвиля передає сигнал у просторі. Код PRN дозволяє приймачу ідентифікувати супутник та вимірювати час проходження сигналу. Навігаційне повідомлення надає дані про орбіту супутника, корекцію годинника та стан системи.
Далі приймачі GNSS використовують часову затримку між передачею та прийомом сигналу для обчислення відстані. Отримуючи сигнали принаймні від чотирьох супутників, приймач визначає своє 3D-положення та час. Цей процес базується на надзвичайно точному вимірюванні часу та стабільній якості сигналу.
Системи GNSS передають кілька типів сигналів для різних користувачів і рівнів продуктивності. Наприклад, GPS передає L1 C/A для цивільного використання та L1 P(Y) для військових. Модернізовані сигнали, такі як GPS L2C та L5, покращують точність і надійність.
Крім того, Galileo передає послуги відкритого доступу, такі як E1 та E5, що підтримують високоточні застосування. Він також надає зашифровані послуги для авторизованих користувачів. GLONASS та BeiDou пропонують подібні багатосигнальні структури для різноманітних потреб користувачів.
Двочастотні сигнали допомагають коригувати іоносферні затримки, які є одним із головних джерел похибок GNSS. Вони також покращують стійкість до багатопроменевих ефектів та перешкод сигналу. Підтримка кількох частот є важливою в геодезії, авіації та автономних системах.
Потужність сигналу, тип модуляції та структура коду впливають на час захоплення та точність відстеження. Приймачі повинні адаптуватися до змін сигналу та перешкод для підтримки продуктивності.
Підсумовуючи, сигнали GNSS утворюють основу супутникових систем позиціонування. Вони забезпечують точні дані про час і місце розташування, підтримуючи критично важливі додатки в транспорті, картографуванні, сільському господарстві тощо.
У вас є питання?
Які існують частоти та сигнали GNSS?
▶︎ GPS
Сигнали та частоти
L1 C/A → 1575,42 МГц
L1C → 1575,42 МГц
L2 C → 1227,6 МГц
L2 P → 1227,6 МГц
L5 → 1176,45 МГц
▶︎ ГЛОНАСС
Сигнали та частоти
L1 C/A → 1598,0625–1609,3125 МГц
L2 C → 1242,9375–1251,6875 МГц
L2 P → 1242,9375–1251,6875 МГц
L3 → OC 1202,025
▶︎ ГАЛІЛЕЙ
Сигнали та частоти
E1 → 1575,42 МГц
E5a → 1176,45 МГц
E5b → 1207,14 МГц
E5 AltBOC → 1191,795 МГц
E6 → 1278,75 МГц
▶︎ «Бейду»
Сигнали та частоти
B1I → 1561,098 МГц
B2I → 1207,14 МГц
B3I → 1268,52 МГц
B1C → 1575,42 МГц
B2a → 1176,45 МГц
B2b → 1207,14 МГц
▶︎ NAVIC
Сигнали та частоти
L5 → 1176,45 МГц
▶︎ SBAS
Сигнали та частоти
L1 → 1575,42 МГц
L5 → 1176,45 МГц
▶︎ QZSS
L1 C/A → 1575,42 МГц
L1 C → 1575,42 МГц
L1S → 1575,42 МГц
L2C → 1227,6 МГц
L5 → 1176,45 МГц
L6 → 1278,75 МГц
Що таке пост-обробка GNSS?
Обробка даних GNSS після завершення сеансу, або PPK, — це підхід, при якому вимірювання сирих даних GNSS, записані на GNSS-приймачі, обробляються після завершення активності зі збору даних. Їх можна об'єднати з іншими джерелами вимірювань GNSS, щоб забезпечити найбільш повну та точну кінематичну траєкторію для цього GNSS-приймача навіть у найскладніших середовищах.
Ці інші джерела можуть бути локальною базовою станцією GNSS на проєкті зі збору даних або поблизу нього, чи існуючими базовими станціями, що постійно працюють (CORS), зазвичай пропонованими державними органами та/або комерційними постачальниками мереж CORS.
Програмне забезпечення для кінематичної обробки після завершення сеансу (PPK) може використовувати загальнодоступну інформацію про орбіти та годинники супутників GNSS, щоб ще більше підвищити точність. PPK дозволяє з високою точністю визначати місцеперебування локальної базової станції GNSS в абсолютній глобальній системі координат (datum), що використовується.
Програмне забезпечення PPK також може підтримувати складні перетворення між різними системами координат для забезпечення реалізації інженерних проєктів.
Іншими словами, це забезпечує можливість внесення виправлень, підвищує точність проекту і навіть дозволяє усунути втрати даних або помилки, що виникли під час зйомки або монтажу після завершення місії.
Яка антена GNSS найкраще працює для RTK, PPP та PPK?
Найкращий тип антени GNSS для RTK (кінематика в реальному часі), PPP (точне позиціонування в реальному часі) та PPK (кінематика після обробки) залежить від ваших вимог до точності, середовища та застосування. Проте певні характеристики та типи антен стабільно демонструють кращі результати у високоточних робочих процесах GNSS.
| Заявка | Найкращий тип антени | Примітки |
|---|---|---|
| RTK (мобільна станція/базова станція) | Геодезичний або дросельний кільцевий | Дросельне кільце для бази; геодезичне для ровера |
| PPK (БПЛА, мобільне картографування)
PPP (статичний або динамічний) |
Геодезичний або гвинтовий
Геодезичний або дросельний кільцевий |
Компактний, з хорошими характеристиками роботи системи PCV
Ключове значення має стабільний фазовий центр |
Якщо ви працюєте з рішеннями GNSS/INS від SBG Systems, використовуйте антени, які офіційно рекомендовані або перевірені на сумісність із можливостями приймача GNSS вашої системи (наприклад, багатодіапазонні/багатосупутникові), щоб забезпечити оптимальні результати в робочих процесах RTK, PPP та PPK.
