Ellipse-D som drivkälla för en självkörande lastbil
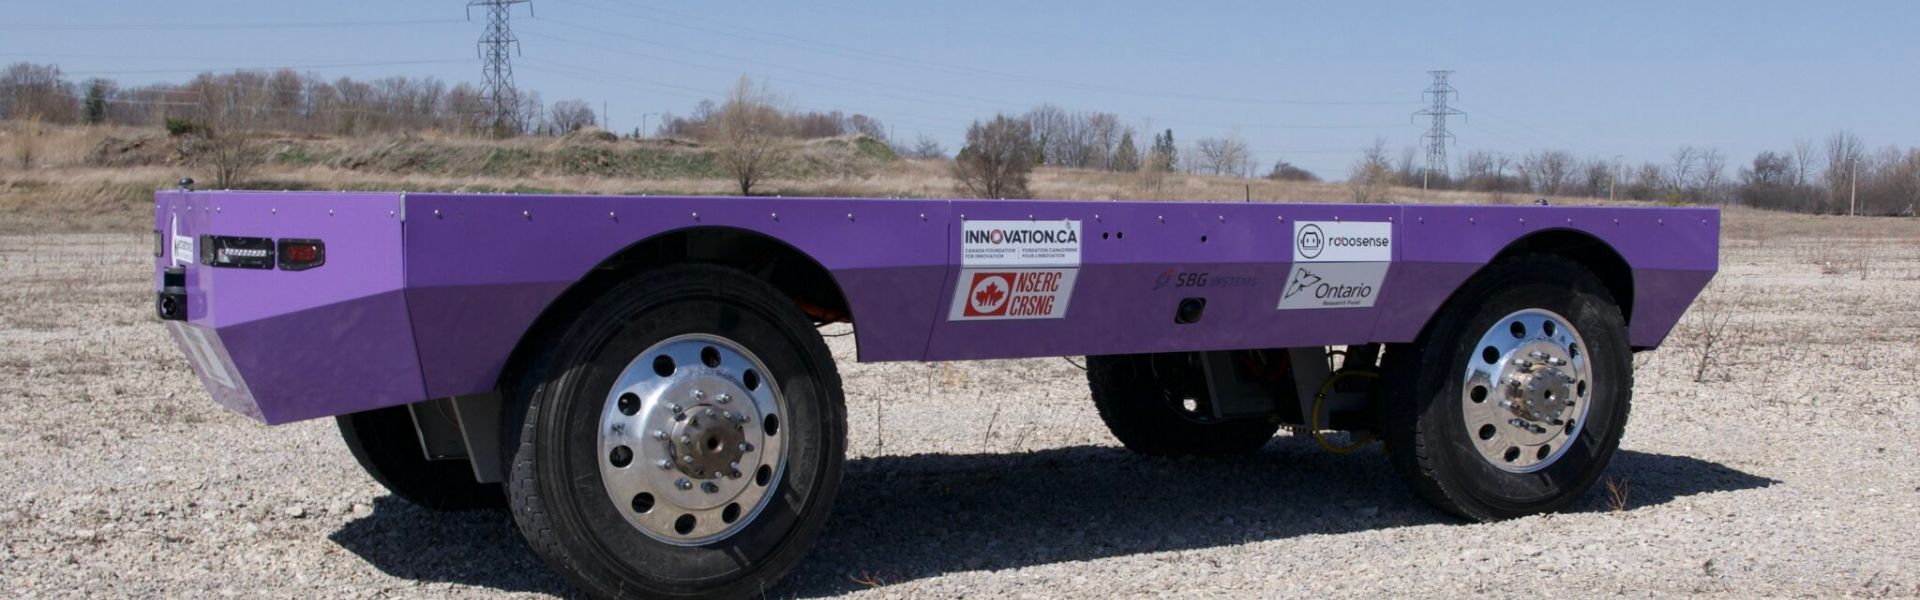
Självkörande lastbil med oberoende hjuldrift och styrsystem.
” Ellipse-D från SBG Systems var lätt att använda, mycket precis och stabil, samt hade en kompakt design – alla egenskaper som var avgörande för utvecklingen av vår WATonoTruck.” | Amir K., professor och direktör, University of Waterloo
Vi vet alla att trafikolyckor inträffar på grund av förarfel, ogynnsamma väderförhållanden eller tekniska fel på fordonen. Men tänk om vi kunde få fordonen att köra själva och därmed undvika dessa olyckor? Till exempel en självkörande lastbil eller en autonom bil.
Det är tanken bakom självkörande fordon, och Mechatronic Vehicle Systems (MVS) Lab vid University of Waterloo arbetar med ett projekt som heter WATonoTruck (WATerloo autonomous Truck).
Det är en självkörande lastbil med flak som är utformad för tunga materialhanteringsuppgifter, jordbruk och serviceuppdrag. Den använder avancerade styrmetoder för att analysera lastbilens rörelser, särskilt under farliga förhållanden eller vid funktionsfel, vilket säkerställer säkerhet och effektivitet.
Laboratoriet strävar efter att utvidga tillämpningen av tekniken för autonoma fordon bortom persontransporter. De vill använda den inom andra branscher som jordbruk, gruvdrift och sjöfart, och därmed öka effektiviteten och minska driftstopp.
Lär känna WATonoTruck
En lastbil som inte behöver någon förare – det är WATonoTruck! Det är en självkörande lastbil med flak och ett självständigt hjul- och styrsystem. Den är byggd på plattformen ”Corner Module” (CM).
CM-modulerna har utvecklats med tanke på modulär fordonskonstruktion och kan installeras på vilket chassi som helst i valfri konfiguration.
Varje CM fungerar som ett enhjuligt elfordon utrustat med en egen styrenhet. Det möjliggör självständig drift med egna driv-, broms-, styr- och fjädringssystem.
Detta gör lastbilen extremt smart och anpassningsbar till alla användningsområden och terrängtyper.
WATonoTruck drivs av Ellipse-D
Som ledande aktör inom högprecisionslösningar för positionering och navigering är vi stolta över att samarbeta med Mechatronic Vehicle Systems Lab vid University of Waterloo.
Vi tillhandahåller Ellipse-D, ett RTK-system med dubbla antenner INS, som ger oöverträffad noggrannhet vad gäller position och kurs.
Denna precision är avgörande för autonom navigering och säkerställer att WATonoTruck kan röra sig säkert och precist även i utmanande miljöer.

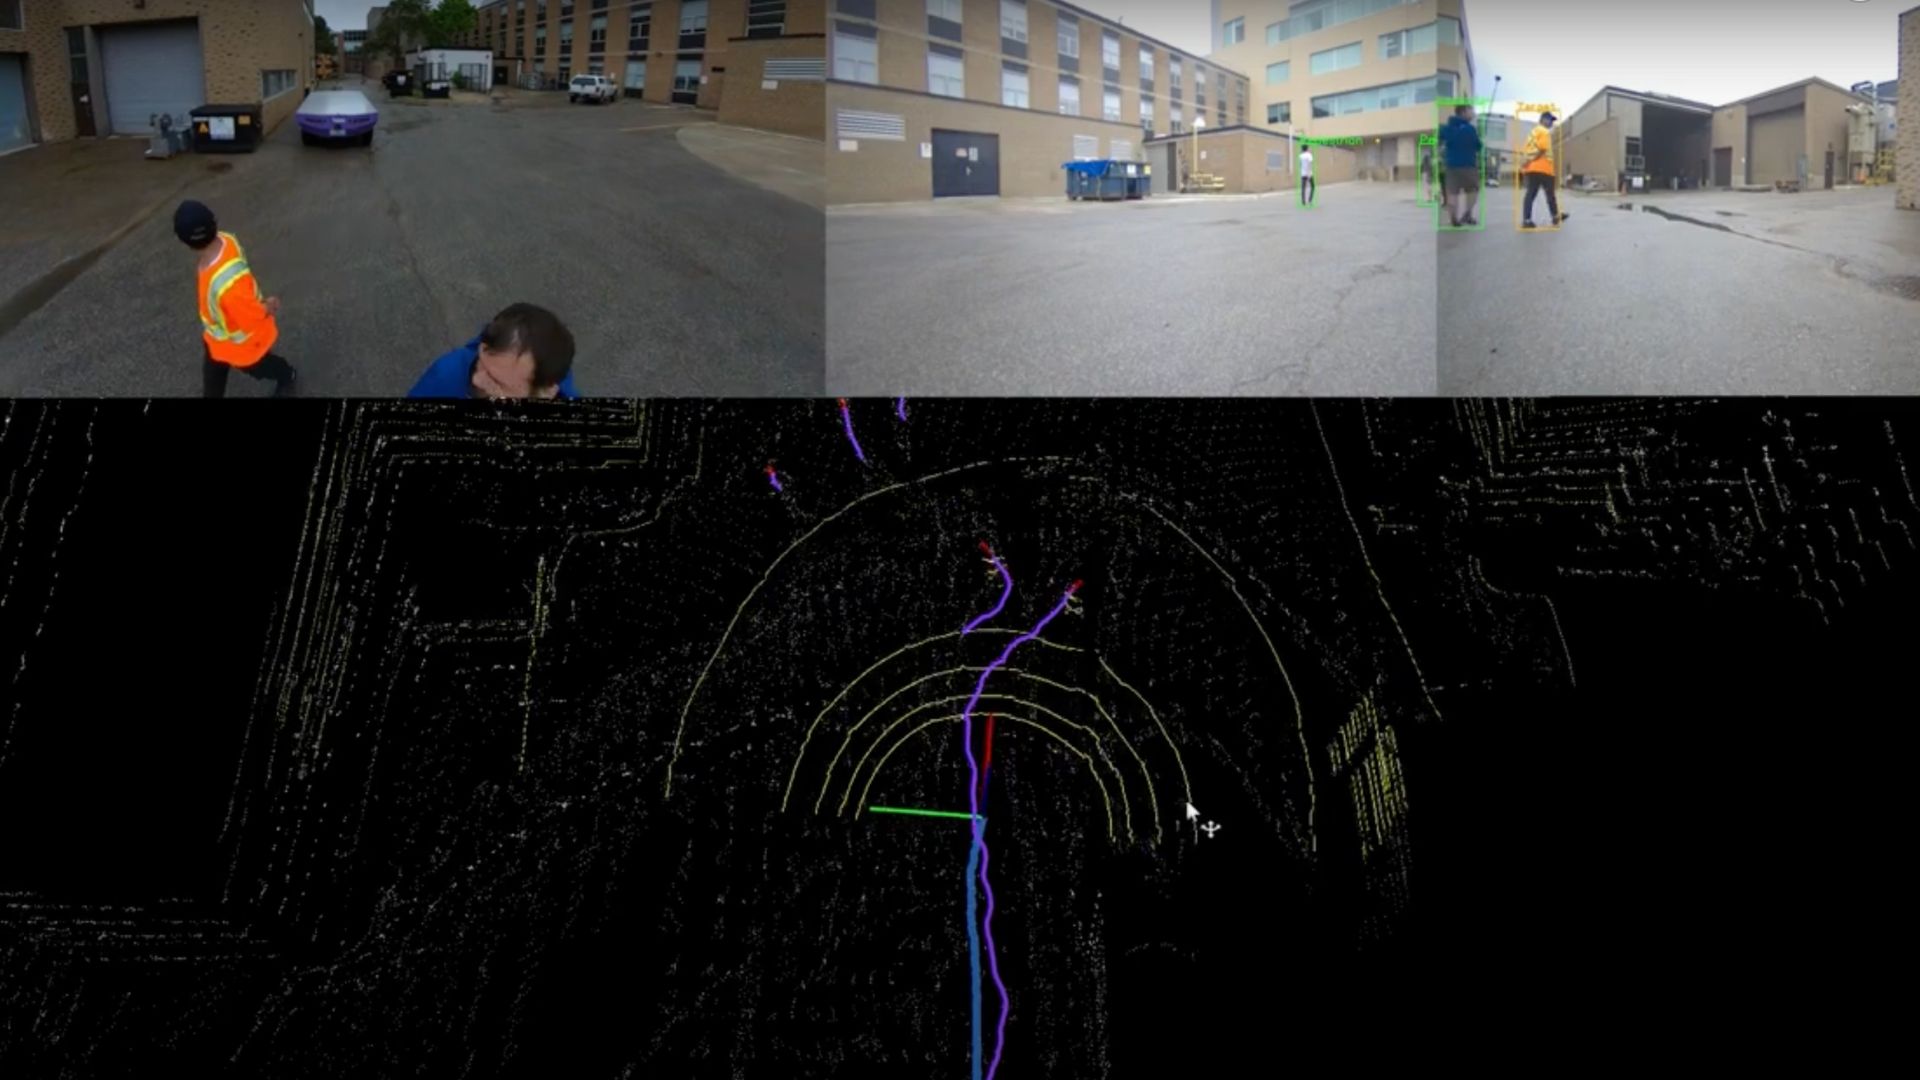
Ellipse-D (3:e generationen), LiDAR-sensorer och avancerade kameror – denna omfattande sensorsvit möjliggör kartläggning av omgivningen i realtid, hinderavkänning och ruttplanering.
Genom vårt sponsring får laboratoriets utveckling av WATonoTruck avgörande stöd i form av högprecisionslösningar som säkerställer rörelse och navigering de kan lita på.
Detta samarbete bidrar inte bara till en framgångsrik utveckling av WATonoTruck utan främjar även tillväxten av tillämpningar för autonoma fordon inom olika branscher, vilket driver innovation och säkerhet inom transportsektorn och andra områden.
Ellipse-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS en med dubbla antenner och dubbla frekvenser, och som är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan RTK och PPK?
Real-Time Kinematic (RTK) är en positioneringsteknik där korrigeringar från ” GNSS ” överförs i nära realtid, vanligtvis via en korrigeringsström i RTCM-format. Det kan dock finnas utmaningar när det gäller att säkerställa ”GNSS ”-korrigeringarna, särskilt vad gäller deras fullständighet, tillgänglighet, täckning och kompatibilitet.
Den största fördelen med PPK jämfört med RTK-efterbearbetning är att databehandlingen kan optimeras under efterbearbetningen, inklusive framåt- och bakåtbearbetning, medan avbrott eller inkompatibilitet i korrigeringarna och deras överföring vid realtidsbearbetning leder till sämre positioneringsnoggrannhet.
En första viktig fördel med efterbearbetning (PPK) enligt GNSS jämfört med realtid (RTK) är att det system som används ute på fältet inte behöver ha någon datalänk eller radio för att överföra RTCM-korrigeringarna från CORS till systemetINS/GNSS .
Den främsta begränsningen för införandet av efterbearbetning är kravet att den slutliga applikationen ska påverka miljön. Å andra sidan, om din applikation klarar den extra bearbetningstid som krävs för att ta fram en optimerad bana, kommer det att avsevärt förbättra datakvaliteten för alla dina leverabler.
Vad är Precise Point Positioning?
Precise Point Positioning (PPP) är en satellitnavigeringsteknik som erbjuder positionering med hög precision genom att korrigera satellitsignalfel. Till skillnad från traditionella GNSS-metoder, som ofta förlitar sig på markbaserade referensstationer (som vid RTK), använder PPP global satellitdata och avancerade algoritmer för att tillhandahålla exakt positionsinformation.
PPP fungerar över hela världen utan behov av lokala referensstationer. Detta gör den lämplig för tillämpningar i avlägsna eller krävande miljöer där markinfrastruktur saknas. Genom att använda exakta satellitbanor och klockdata, tillsammans med korrigeringar för atmosfäriska effekter och multipath, minimerar PPP vanliga GNSS-fel och kan uppnå noggrannhet på centimeterscenivå.
Även om PPP kan användas för efterbearbetad positionering, vilket innebär att man analyserar insamlad data i efterhand, kan den också tillhandahålla positioneringslösningar i realtid. Real-time PPP (RTPPP) blir allt vanligare, vilket gör att användare kan ta emot korrigeringar och bestämma sin position i realtid.
