Ellipse-D als aandrijving voor een zelfrijdende vrachtwagen
Zelfrijdende vrachtwagen met onafhankelijke wielaandrijving en besturingssysteem.
“De Ellipse-D van SBG Systems was gebruiksvriendelijk, zeer nauwkeurig en stabiel, en had een compact formaat – allemaal essentiële eigenschappen voor de ontwikkeling van onze WATonoTruck.” | Amir K., hoogleraar en directeur, Universiteit van Waterloo
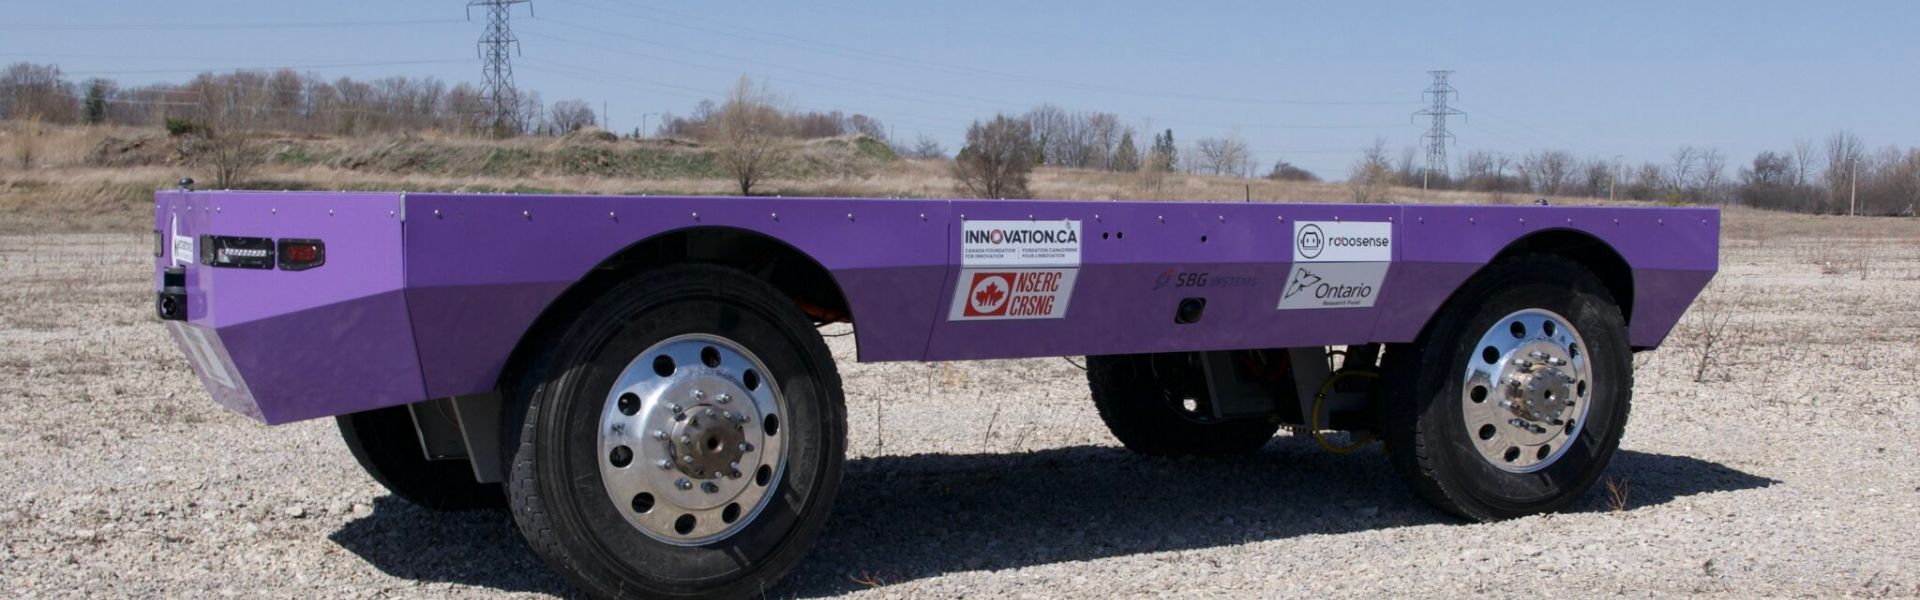
We weten allemaal dat verkeersongevallen het gevolg zijn van fouten van bestuurders, slechte weersomstandigheden of defecten aan voertuigen. Maar wat als we voertuigen zelfstandig zouden kunnen laten rijden, zodat deze ongevallen worden voorkomen? Denk bijvoorbeeld aan een zelfrijdende vrachtwagen of een autonome auto.
Dat is het idee achter zelfrijdende voertuigen, en het Mechatronic Vehicle Systems (MVS) Lab van de Universiteit van Waterloo werkt aan een project met de naam WATonoTruck (WATerloo autonomous Truck).
Het is een zelfrijdende dieplader die is ontworpen voor het vervoeren van zwaar materiaal, landbouw en dienstverlening. Het maakt gebruik van geavanceerde besturingsmethoden om de bewegingen van de vrachtwagen te analyseren, met name in gevaarlijke omstandigheden of bij storingen, waardoor veiligheid en efficiëntie worden gewaarborgd.
Het lab streeft ernaar de toepassing van autonome voertuigtechnologie uit te breiden tot buiten het personenvervoer. Ze willen deze technologie inzetten in andere sectoren, zoals de landbouw, de mijnbouw en de scheepvaart, om zo de efficiëntie te verhogen en operationele stilstand te verminderen.
Maak kennis met WATonoTruck
Een vrachtwagen die geen chauffeur nodig heeft – dat is WATonoTruck! Het is een zelfrijdende vrachtwagen met laadbak, voorzien van onafhankelijke wielaandrijving en een eigen stuursysteem. Hij is gebouwd op het Corner Module (CM)-platform.
De CM’s zijn ontwikkeld met het oog op een modulair voertuigontwerp en kunnen in elke configuratie op elk chassis worden geïnstalleerd.
Elke CM functioneert als een elektrisch voertuig met één wiel, uitgerust met een eigen besturingseenheid. Hierdoor kan de CM zelfstandig functioneren met eigen aandrijf-, rem-, stuur- en veersystemen.
Dit maakt de vrachtwagen superslim en aanpasbaar aan elke toepassing en elk terrein.
WATonoTruck, mogelijk gemaakt door Ellipse-D
Als marktleider op het gebied van uiterst nauwkeurige positionerings- en navigatieoplossingen zijn we trots op onze samenwerking met het Mechatronic Vehicle Systems Lab van de Universiteit van Waterloo.
Wij leveren de Ellipse-D, een RTK- INS-systeem met twee antennes, dat een ongeëvenaarde nauwkeurigheid biedt op het gebied van positie en koers.
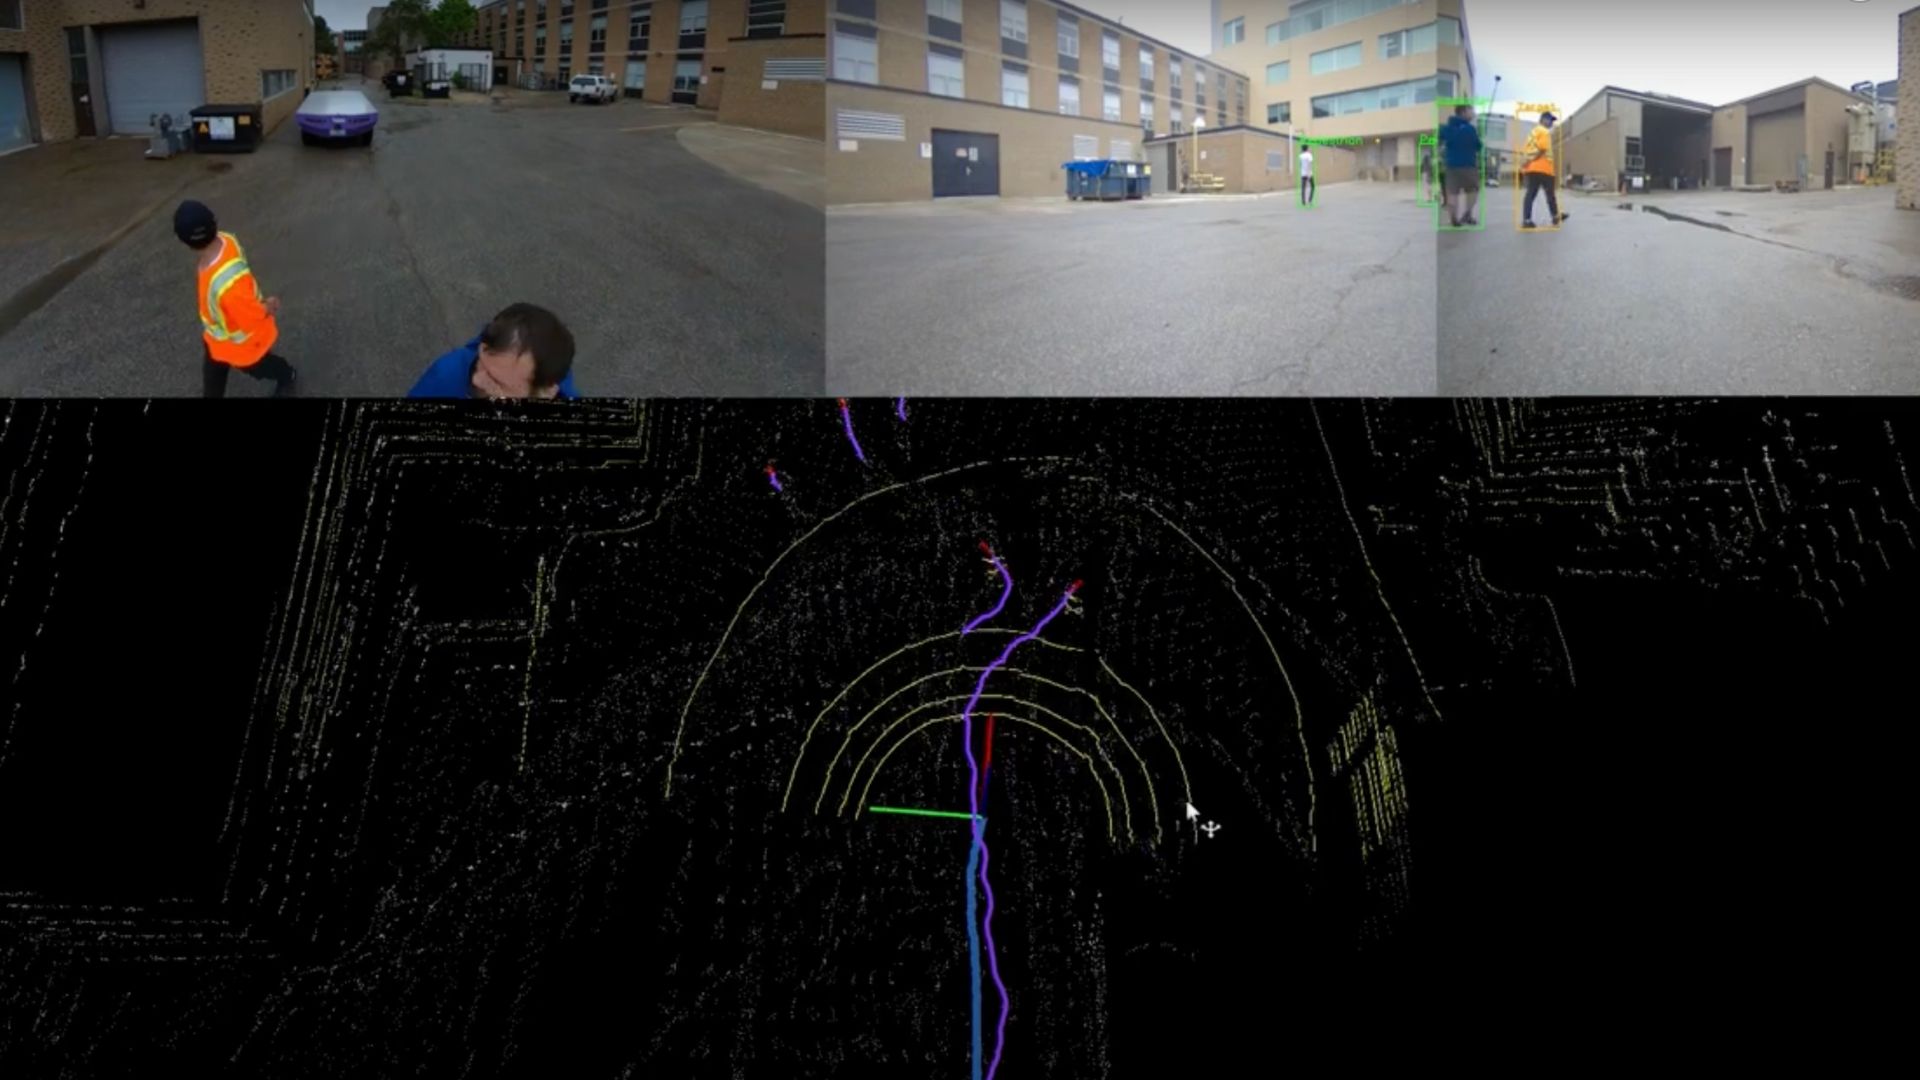
Dit precisieniveau is cruciaal voor autonome navigatie en zorgt ervoor dat de WATonoTruck zich zelfs in uitdagende omgevingen veilig en nauwkeurig kan verplaatsen.

Ellipse-D (3e generatie), LiDAR-sensoren en geavanceerde camera’s – deze uitgebreide reeks sensoren maakt realtime omgevingskartering, obstakeldetectie en routeplanning mogelijk.
Dankzij onze sponsoring krijgt de ontwikkeling van de WATonoTruck door het lab essentiële ondersteuning op het gebied van uiterst nauwkeurige bewegings- en navigatiesystemen waarop ze kunnen vertrouwen.
Deze samenwerking draagt niet alleen bij aan de succesvolle ontwikkeling van de WATonoTruck, maar bevordert ook de groei van toepassingen voor autonome voertuigen in diverse sectoren, waardoor innovatie en veiligheid in het transport en daarbuiten worden gestimuleerd.
Ellipse-D
De Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometergegevens combineren met Pulse of CAN OBDII voor een verbeterde nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen RTK en PPK?
Real-Time Kinematic (RTK) is een positioneringstechniek waarbij GNSS-correcties nagenoeg in real time worden verzonden, doorgaans via een RTCM-formaat correctiestroom. Er kunnen echter uitdagingen zijn bij het waarborgen van de GNSS-correcties, met name wat betreft hun volledigheid, beschikbaarheid, dekking en compatibiliteit.
Het grote voordeel van PPK ten opzichte van RTK post-processing is dat de dataverwerking kan worden geoptimaliseerd tijdens de post-processing, inclusief voorwaartse en achterwaartse verwerking, terwijl bij real-time verwerking elke onderbreking of incompatibiliteit in de correcties en de transmissie leidt tot een lagere positioneringsnauwkeurigheid.
Een belangrijk eerste voordeel van GNSS post-processing (PPK) versus real-time (RTK) is dat het systeem dat in het veld wordt gebruikt geen datalink/radio nodig heeft om de RTCM-correcties afkomstig van de CORS naar het INS/GNSS-systeem te sturen.
De belangrijkste beperking voor de adoptie van post-processing is de vereiste dat de uiteindelijke toepassing direct moet kunnen reageren op de omgeving. Daarentegen, als uw toepassing kan omgaan met de extra verwerkingstijd die nodig is om een geoptimaliseerd traject te produceren, zal dit de datakwaliteit voor al uw te opleveren resultaten sterk verbeteren.
Wat is Precise Point Positioning?
Precise Point Positioning (PPP) is een satellietsignaaltechniek die zeer nauwkeurige positionering biedt door satellietsignaalfouten te corrigeren. In tegenstelling tot traditionele GNSS-methoden, die vaak afhankelijk zijn van referentiestations op de grond (zoals bij RTK), maakt PPP gebruik van globale satellietdata en geavanceerde algoritmen om nauwkeurige locatiedata te leveren.
PPP werkt overal ter wereld zonder dat er lokale referentiestations nodig zijn. Dit maakt het geschikt voor toepassingen in afgelegen of uitdagende omgevingen waar grondinfrastructuur ontbreekt. Door gebruik te maken van nauwkeurige satellietbaan- en klokdata, samen met correcties voor atmosferische en multipath-effecten, minimaliseert PPP veelvoorkomende GNSS-fouten en kan het centimeter-nauwkeurigheid bereiken.
Hoewel PPP kan worden gebruikt voor gepost-processte positionering, waarbij verzamelde data achteraf wordt geanalyseerd, kan het ook real-time positioneringsoplossingen bieden. Real-time PPP (RTPPP) is steeds beter beschikbaar, waardoor gebruikers correcties kunnen ontvangen en hun positie in real-time kunnen bepalen.
