Ellipse-D, otonom bir kamyonu çalıştırıyor
Bağımsız tekerlek tahriki ve direksiyon sistemine sahip otonom kamyon.
“ SBG Systems ’ın ürettiği Ellipse-D, kullanımı kolay, son derece hassas ve kararlıydı; ayrıca kompakt bir tasarıma sahipti — tüm bu özellikler, WATonoTruck projemizin geliştirilmesi için hayati öneme sahipti.” | Amir K., Profesör ve Direktör, Waterloo Üniversitesi
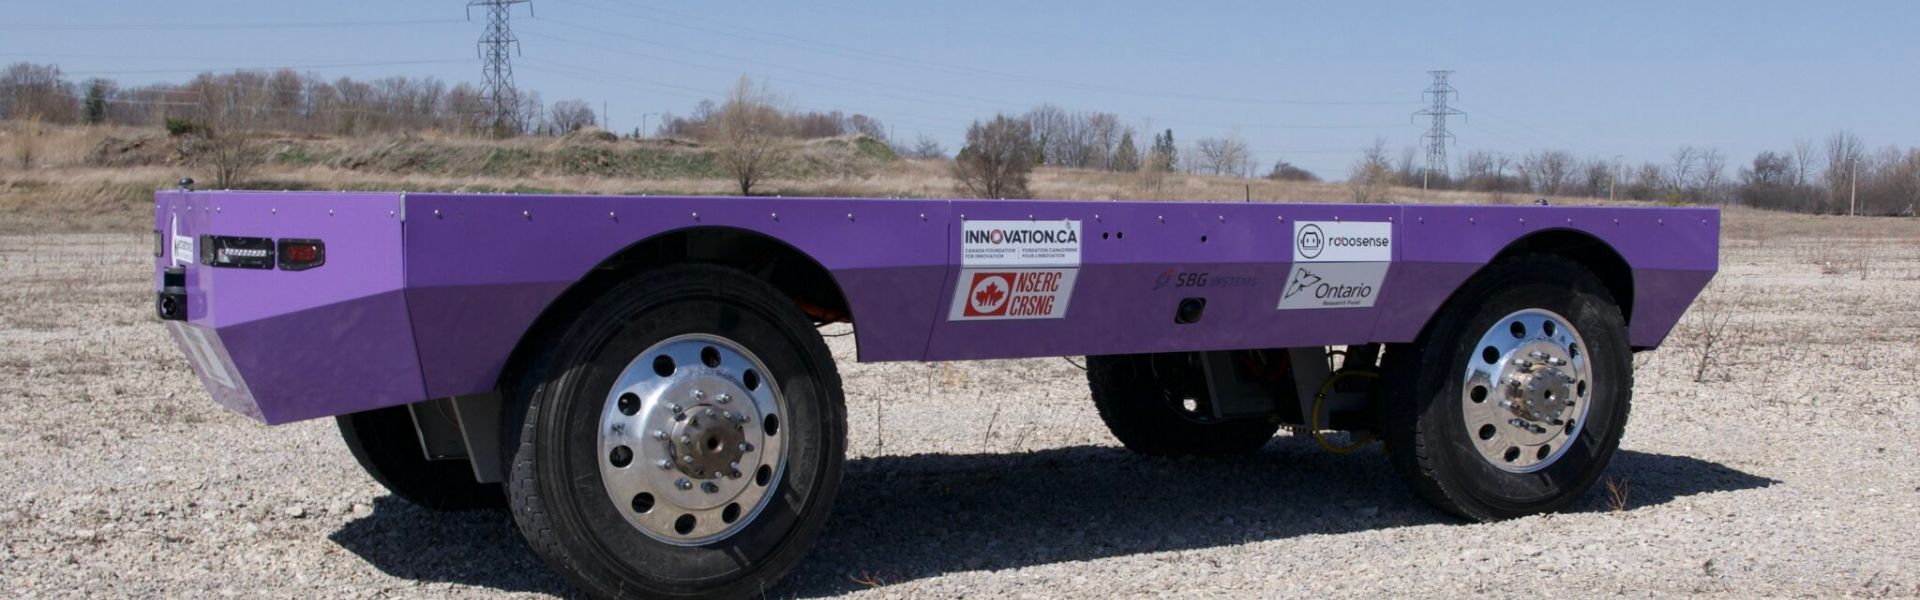
Hepimiz biliyoruz ki, trafik kazaları sürücü hataları, olumsuz hava koşulları veya araç arızaları nedeniyle meydana gelir. Peki ya araçların kendi kendilerine sürmesini sağlayarak bu kazaları önleyebilseydik? Örneğin, otonom bir kamyon veya otonom bir otomobil.
Otonom araçların ardındaki fikir budur ve Waterloo Üniversitesi'nin Mekatronik Araç Sistemleri (MVS) Laboratuvarı, WATonoTruck (WATerloo otonom Kamyon) adlı bir proje üzerinde çalışmaktadır.
Bu araç, ağır malzeme taşıma, tarım ve hizmet uygulamaları için tasarlanmış otonom bir açık kasa kamyondur. Gelişmiş kontrol yöntemleri kullanarak, özellikle tehlikeli koşullarda veya arıza senaryolarında kamyonun hareketlerini analiz eder ve böylece güvenlik ile verimliliği sağlar.
Laboratuvar, otonom araç teknolojisinin uygulamasını yolcu taşımacılığının ötesine genişletmeyi hedefliyor. Bu teknolojiyi tarım, madencilik ve nakliye gibi diğer sektörlerde de kullanarak verimliliği artırmayı ve operasyonel kesinti sürelerini azaltmayı amaçlıyorlar.
WATonoTruck ile tanışın
Sürücüye ihtiyaç duymayan bir kamyon – işte WATonoTruck! Bu, bağımsız tekerlek tahriki ve direksiyon sistemine sahip, otonom bir açık kasa kamyondur. Araç, köşe modülü (CM) platformu üzerine inşa edilmiştir.
CM'ler, modüler araç tasarımı göz önünde bulundurularak geliştirilmiştir ve herhangi bir konfigürasyonda herhangi bir şasiye monte edilebilir.
Her bir CM, kendi kontrol ünitesine sahip tek tekerlekli bir elektrikli araç olarak işlev görür. Bu sayede tahrik, fren, direksiyon ve süspansiyon sistemleri ile bağımsız olarak çalışabilir.
Bu özellik, kamyonu son derece akıllı hale getirir ve her türlü uygulamaya ve araziye uyum sağlamasını mümkün kılar.
Ellipse tarafından desteklenen WATonoTruck -D
Yüksek hassasiyetli konum belirleme ve navigasyon çözümleri alanında bir lider olarak, Waterloo Üniversitesi’nin Mekatronik Araç Sistemleri Laboratuvarı ile işbirliği yapmaktan gurur duyuyoruz.
Konum ve yön konusunda eşsiz bir doğruluk sunan, çift antenli bir RTK sistemi olan Ellipse-D’yi sunuyoruz. INS
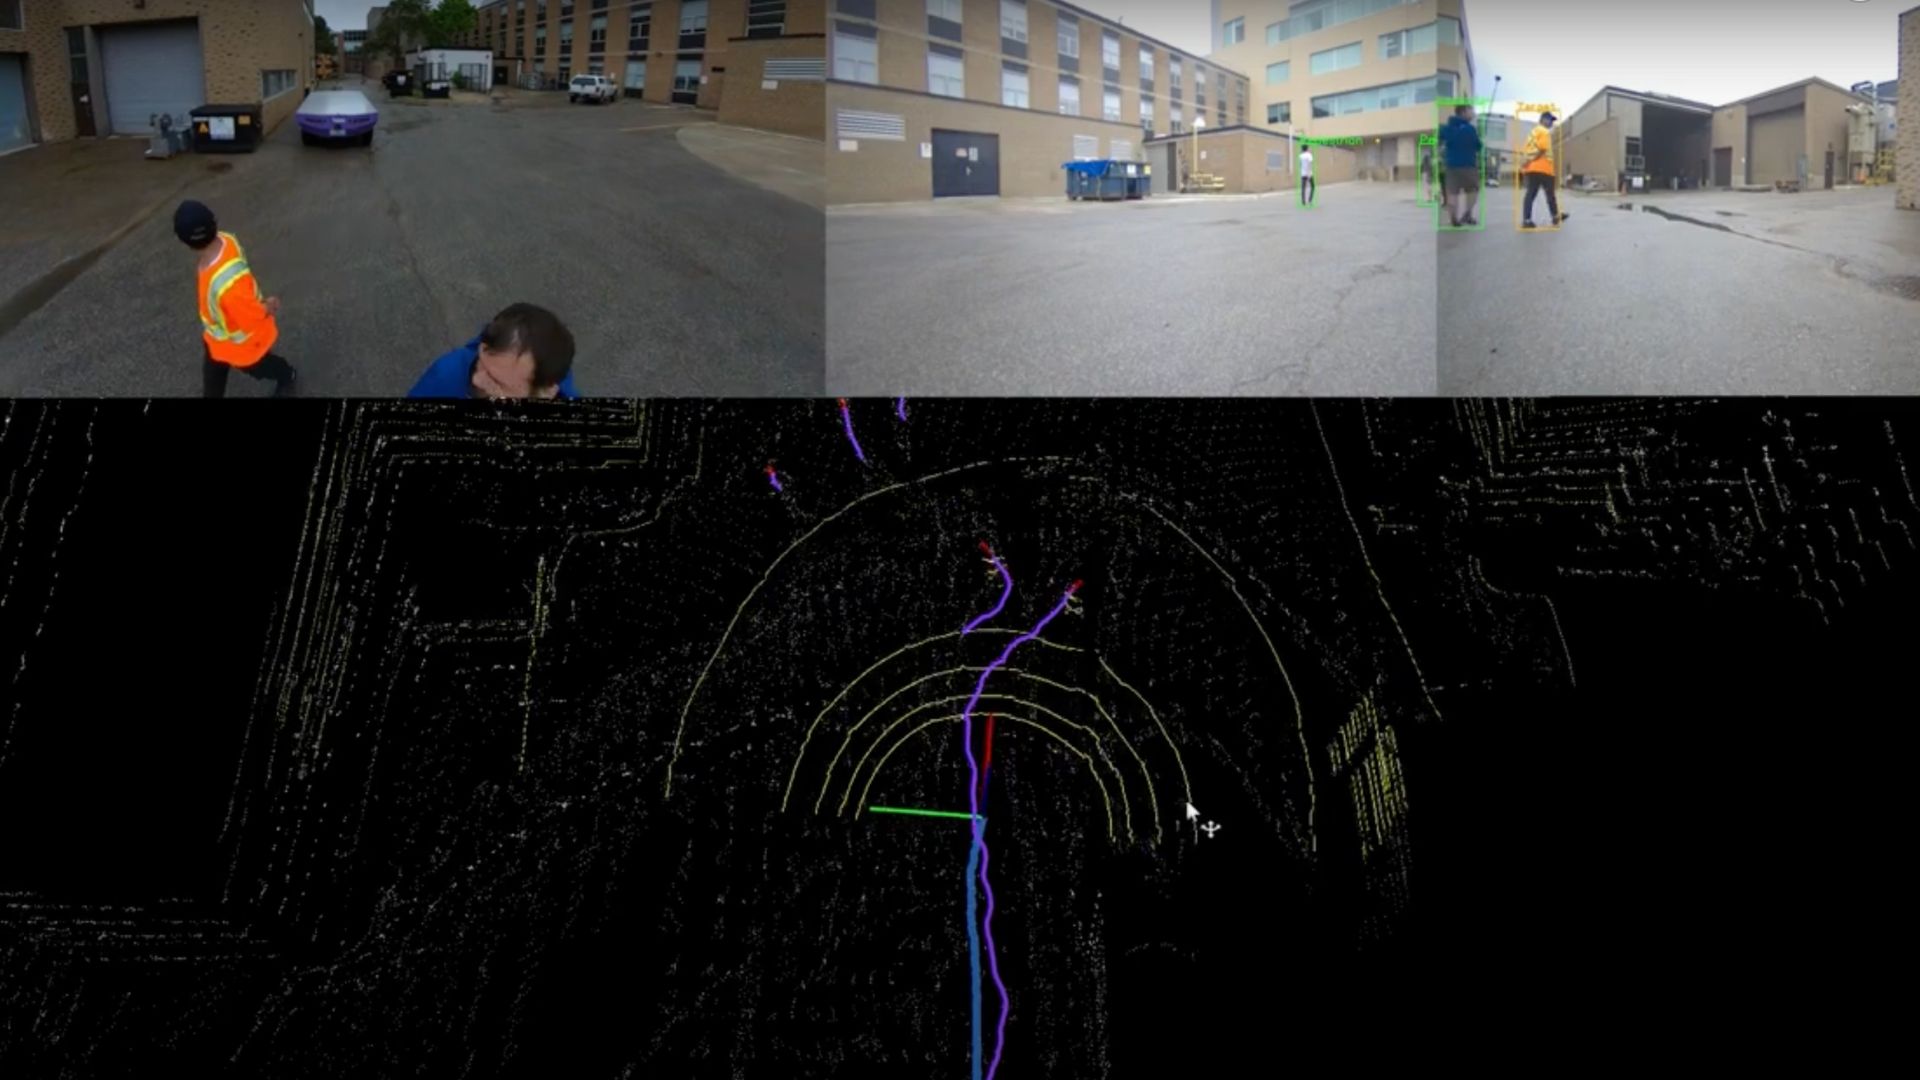
Bu düzeyde bir hassasiyet, otonom navigasyon için hayati önem taşır ve WATonoTruck’ın zorlu ortamlarda bile güvenli ve doğru bir şekilde hareket etmesini sağlar.

Ellipse-D (3. nesil), LiDAR sensörleri ve gelişmiş kameralar – bu kapsamlı sensör seti, gerçek zamanlı ortam haritalama, engel algılama ve rota planlamasını mümkün kılar.
Sponsorluğumuz sayesinde, laboratuvarın WATonoTruck geliştirme çalışmaları, güvenebilecekleri yüksek hassasiyetli hareket ve navigasyon konusunda hayati bir destek kazanmaktadır.
Bu işbirliği, sadece WATonoTruck'ın başarılı bir şekilde geliştirilmesine katkıda bulunmakla kalmaz, aynı zamanda sektörler genelinde otonom araç uygulamalarının büyümesini teşvik ederek ulaşım ve diğer alanlarda inovasyon ve güvenliği artırır.
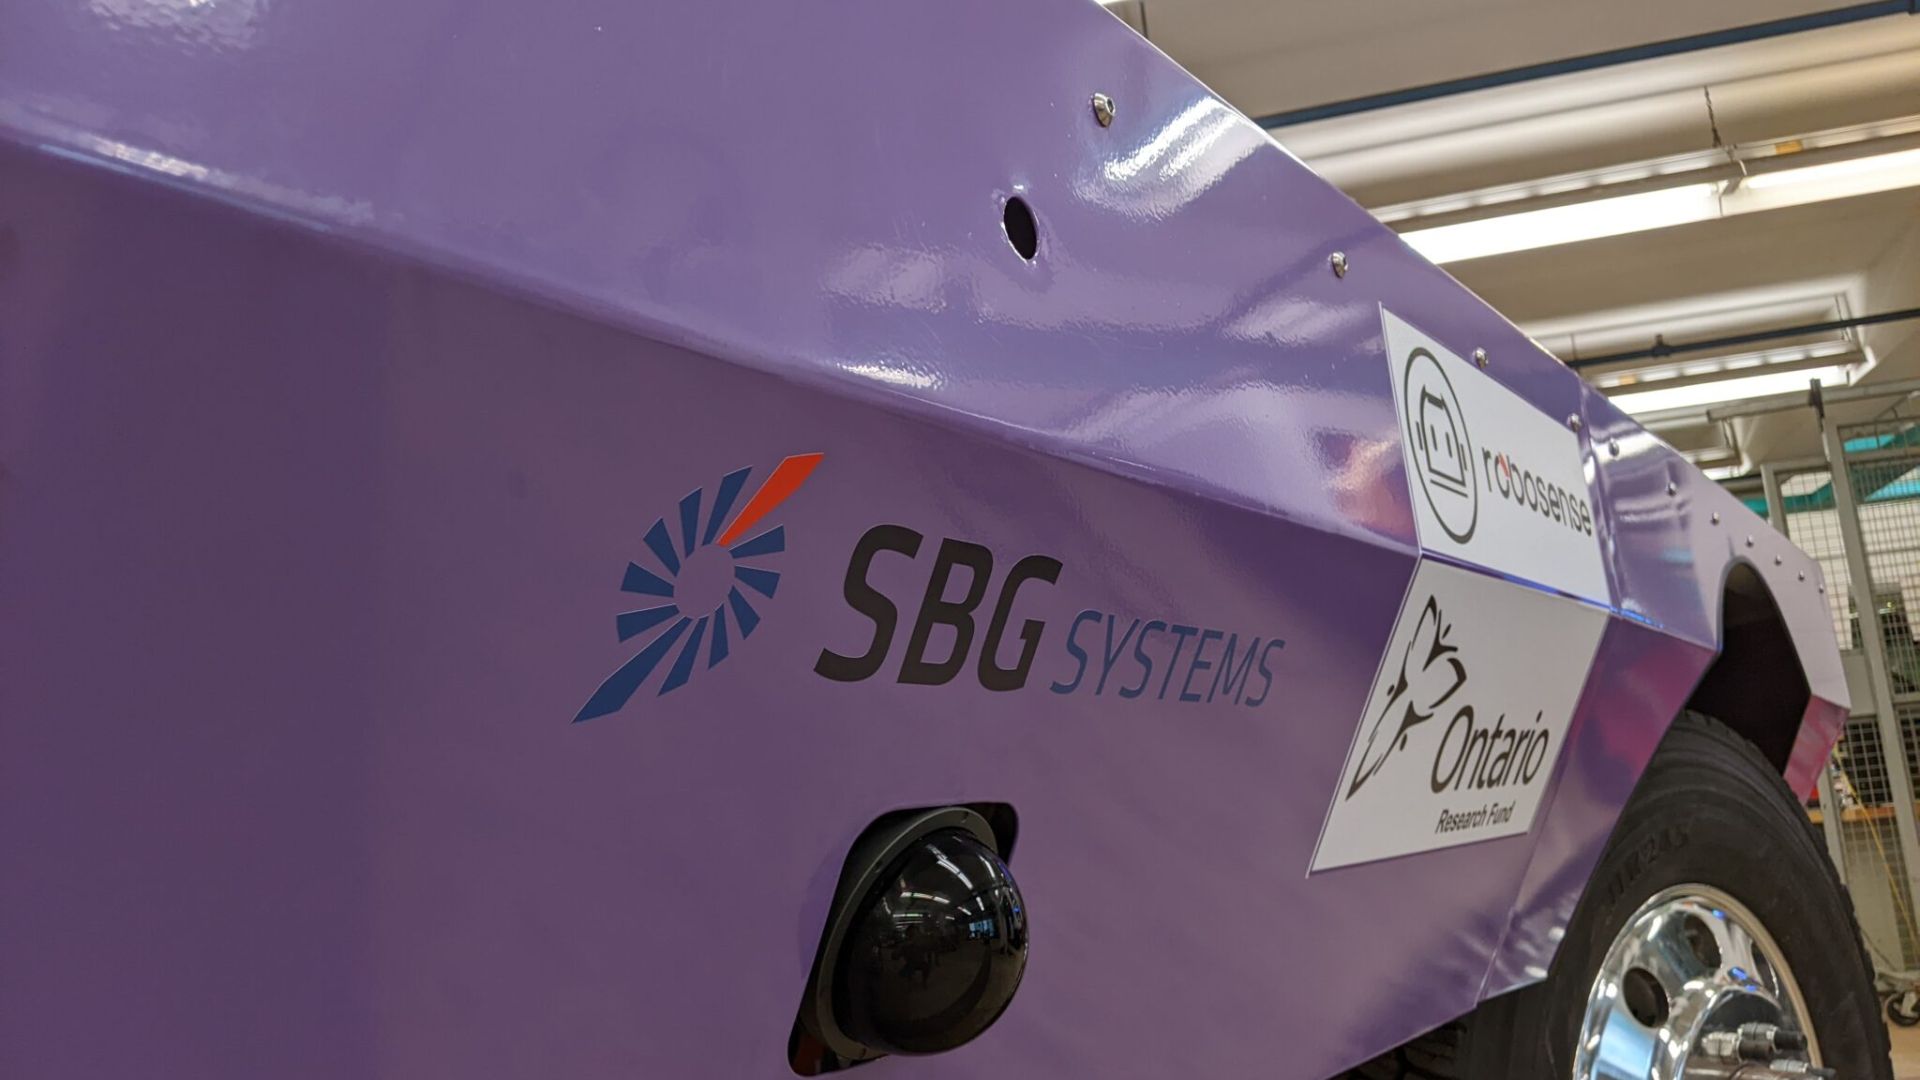
Ellipse-D
Ellipse-D, Post-Processing yazılımımız Qinertia ile uyumlu, çift antenli ve çift frekanslı bir RTK GNSS entegre eden bir atalet navigasyon sistemidir.
Robotik ve jeo-uzamsal uygulamalar için tasarlanan bu sistem, gelişmiş kestirimsel navigasyon doğruluğu sağlamak üzere odometre verilerini Pulse veya CAN OBDII ile birleştirebilir.

Ellipse-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
RTK ile PPK arasındaki fark nedir?
Gerçek Zamanlı Kinematik (RTK), genellikle RTCM formatındaki bir düzeltme akışı kullanılarak, “ GNSS ” düzeltmelerinin neredeyse gerçek zamanlı olarak iletildiği bir konum belirleme tekniğidir. Bununla birlikte, “GNSS ” düzeltmelerin, özellikle de bu düzeltmelerin eksiksizliği, erişilebilirliği, kapsama alanı ve uyumluluğunun sağlanmasında bazı zorluklar ortaya çıkabilir.
PPK’nın RTK sonradan işleme yöntemine göre en büyük avantajı, ileri ve geri işleme dahil olmak üzere veri işleme faaliyetlerinin sonradan işleme aşamasında optimize edilebilmesidir; oysa gerçek zamanlı işlemede, düzeltmelerde ve bunların aktarımında meydana gelen herhangi bir kesinti veya uyumsuzluk, konum belirlemede daha düşük bir doğruluk düzeyine yol açacaktır.
GNSS -sonradan işleme (PPK) yönteminin gerçek zamanlı (RTK) yönteme kıyasla sunduğu ilk önemli avantaj, sahada kullanılan sistemin, CORS’tan gelen RTCM düzeltmelerini INS/GNSS sistemine aktarmak için bir veri bağlantısı/radyo bağlantısına ihtiyaç duymamasıdır.
Sonradan işleme yönteminin benimsenmesinin önündeki en büyük engel, nihai uygulamanın ortam üzerinde işlem yapması gerekliliğidir. Öte yandan, uygulamanız optimize edilmiş bir yörünge oluşturmak için gereken ek işlem süresine dayanabiliyorsa, bu durum tüm çıktılarınızın veri kalitesini önemli ölçüde artıracaktır.
Hassas Nokta Konumlandırma Nedir?
Hassas Nokta Konumlandırma (PPP), uydu sinyallerindeki hataları düzelterek yüksek hassasiyetli konumlandırma sağlayan bir uydu navigasyon tekniğidir. Genellikle yer tabanlı referans istasyonlarına dayanan geleneksel GNSS yöntemlerinin aksine (RTK’da olduğu gibi), PPP, doğru konum bilgisi sağlamak için küresel uydu verilerini ve gelişmiş algoritmaları kullanır.
PPP, yerel referans istasyonlarına ihtiyaç duymadan dünyanın her yerinde çalışır. Bu özelliği, yer altyapısının bulunmadığı uzak veya zorlu ortamlardaki uygulamalar için uygun olmasını sağlar. PPP, hassas uydu yörünge ve saat verilerini, atmosferik ve çoklu yol etkilerine yönelik düzeltmelerle birlikte kullanarak, yaygın GNSS hatalarını en aza indirir ve santimetre düzeyinde bir doğruluk sağlayabilir.
PPP, toplanan verilerin sonradan analiz edilmesini içeren sonradan işlenmiş konum belirleme için kullanılabileceği gibi, gerçek zamanlı konum belirleme çözümleri de sunabilir. Gerçek zamanlı PPP (RTPPP) giderek daha yaygın hale gelmekte olup, kullanıcıların düzeltmeleri almasına ve konumlarını gerçek zamanlı olarak belirlemesine olanak tanır.
