Roboter høster priser takket være våre sensorer
«Produktene fraSBG Systemser av ypperste klasse og gir oss all den nøyaktigheten og presisjonen vi trenger. Det er viktig å nevne at dokumentasjonen og kundestøtten er av ypperste klasse, noe som er spesielt nyttig for studenter som oss. En stor takk til Jérémy Colombel og Nicolas Michel her i Singapore, som har vært til stor hjelp for oss.» | Isabella Lu, elektroingeniør, Team Bumblebee
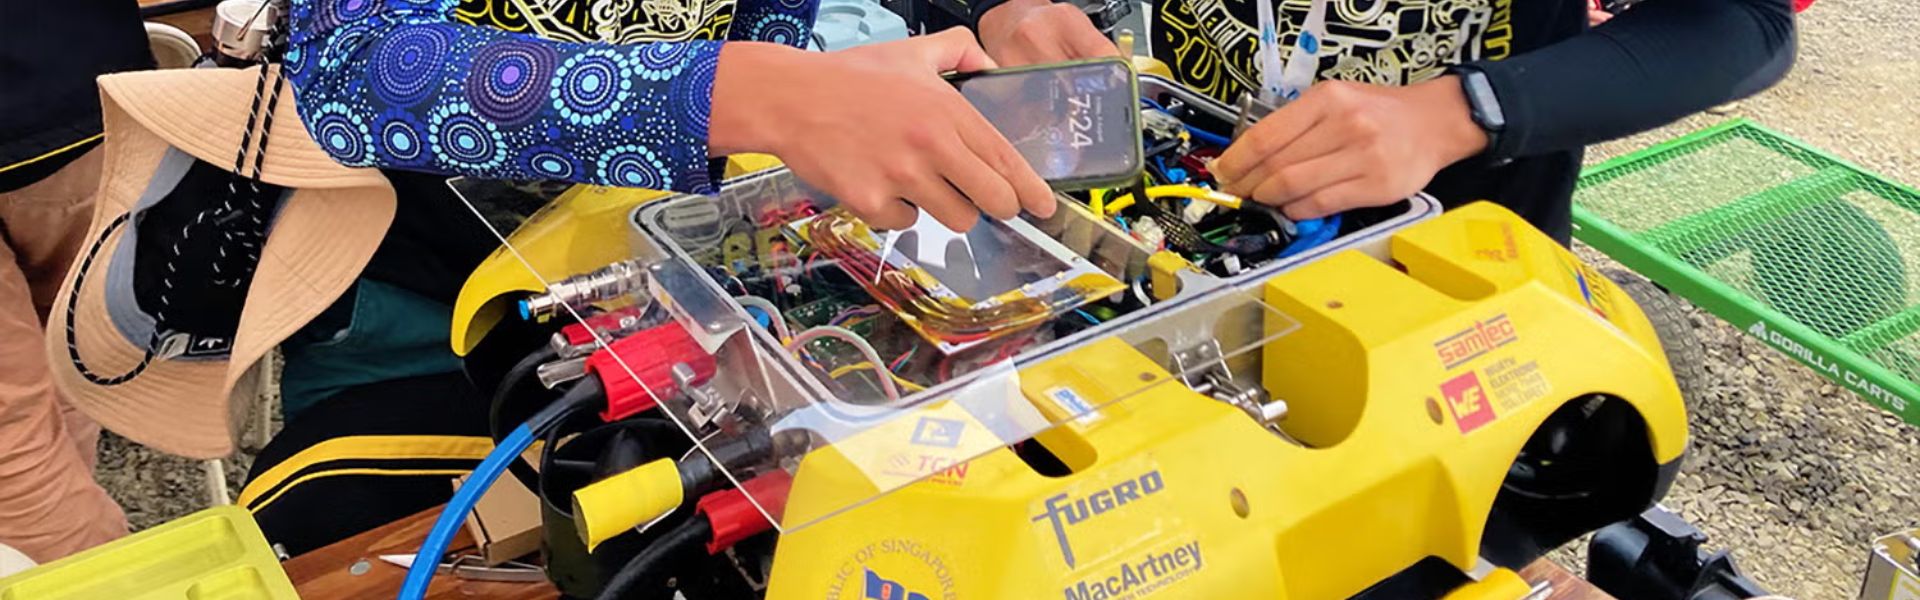
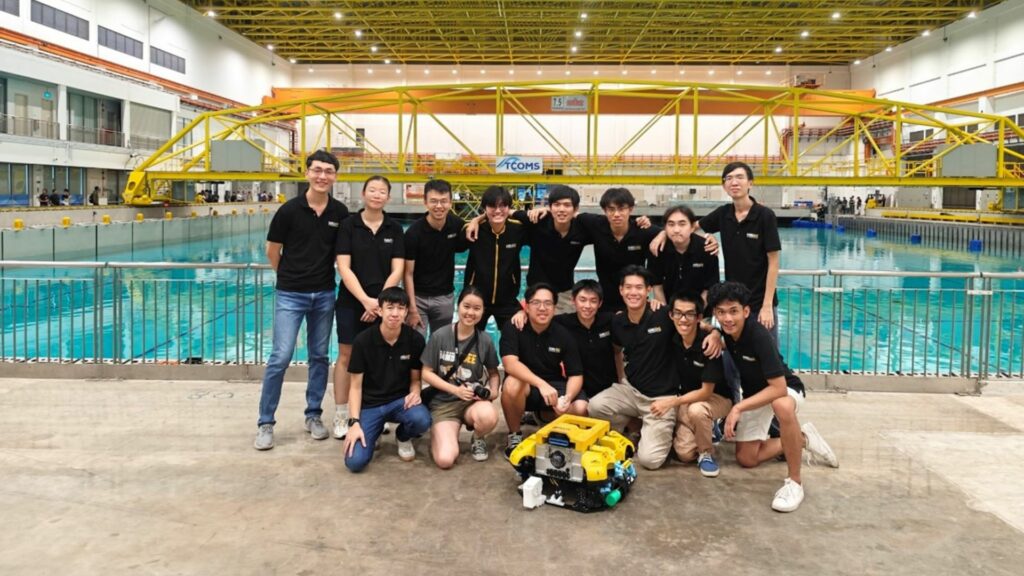
Teamet « Bumblebee » samler innovative studenter fra CDE, SoC og NUS Business School ved National University of Singapore. De har dessuten som mål å utvikle fremtidens autonome systemer. Teamet utvikler og bygger nemlig maritime fartøy som kan navigere både under vann og på overflaten. Videre legger de vekt på å fremme autonomi i krevende marine miljøer.
Til slutt bidrar studenter fra fagområdene maskinteknikk, elektroteknikk, datateknikk, informatikk og økonomi med mangfoldig kompetanse til teamet.
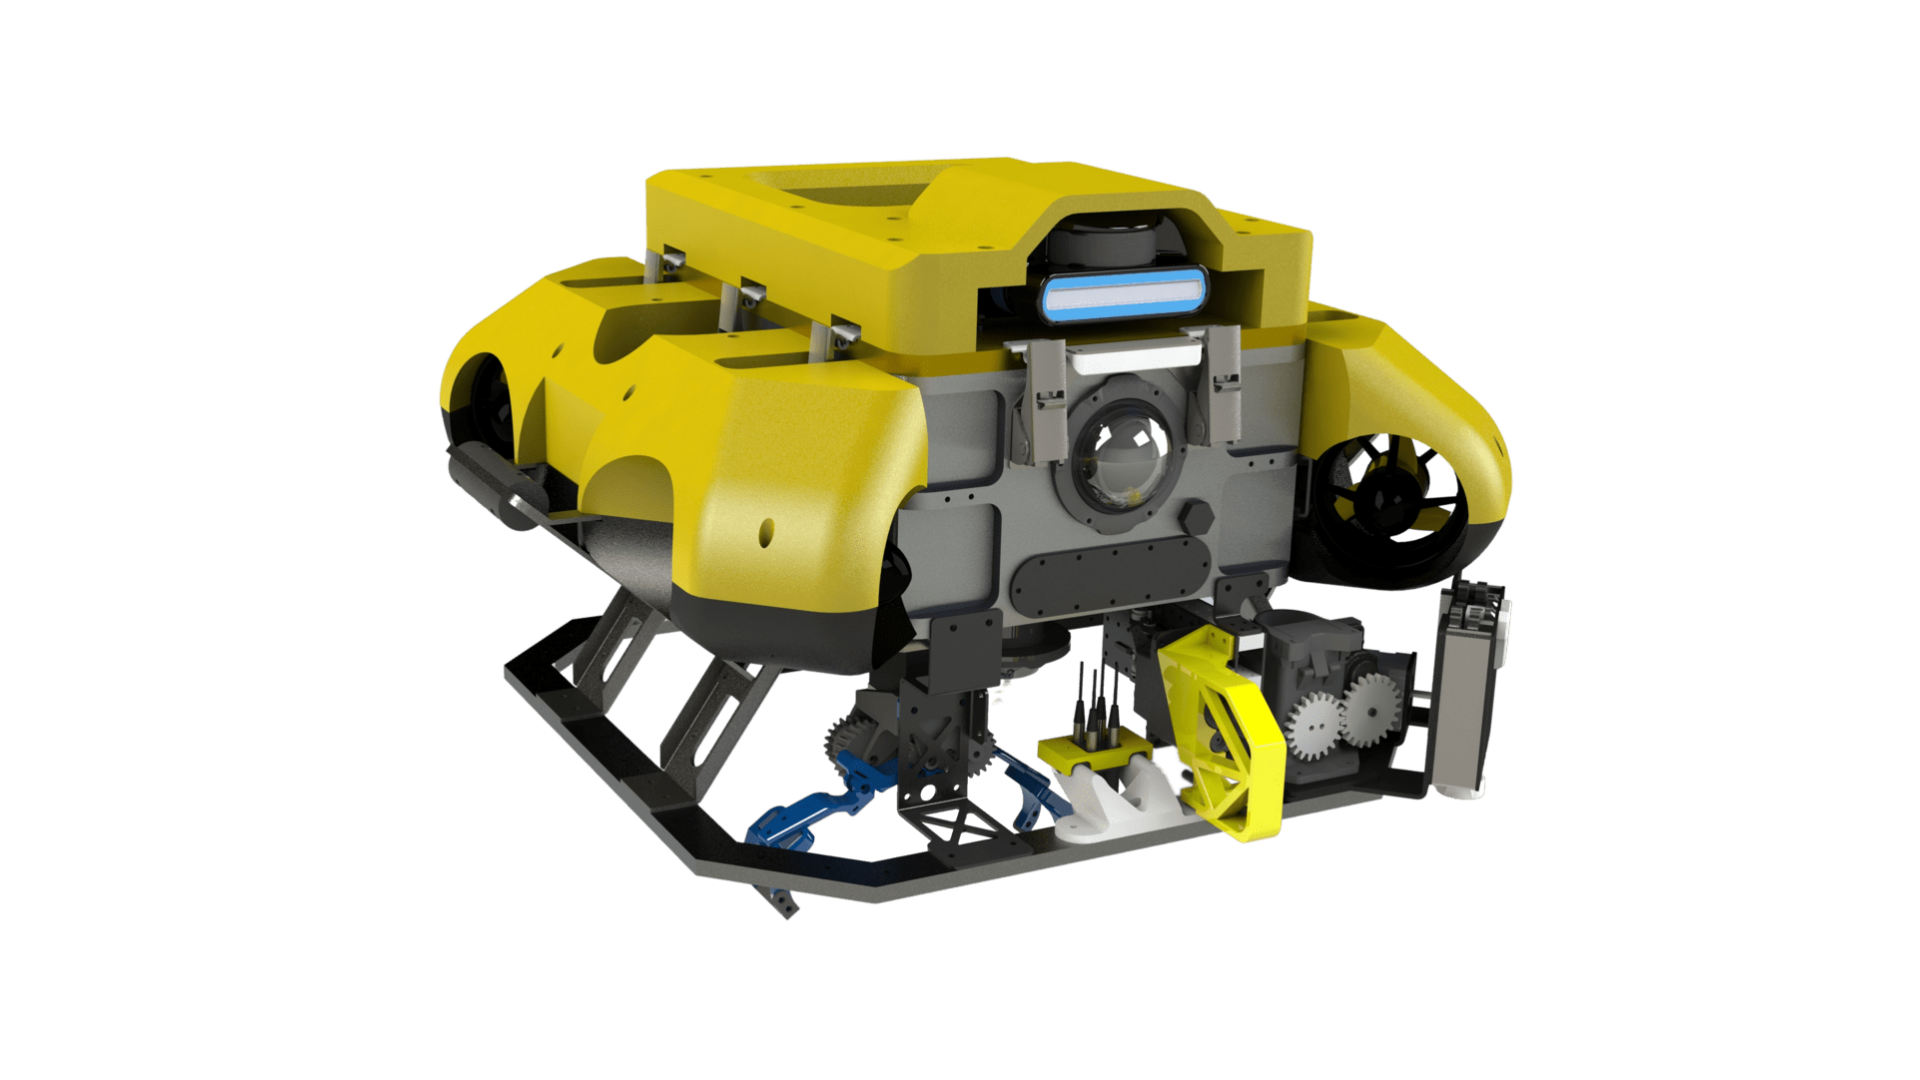
Team Bumblebees nåværende system består av tre kjøretøy med autonom kjøreevne: BBAUV4.1 (autonomt undervannsfartøy), ASV 3.0 (autonomt overflatefartøy) og Jellyfish (ubemannet luftfartøy).
Disse kjøretøyene har oppnådd bemerkelsesverdig suksess i internasjonale konkurranser, som RoboSub Challenge og RobotX.
Et behov for nøyaktige og pålitelige INS
Teamet « Bumblebee » trengte et svært nøyaktig, robust og hurtigreagerende « IMU » med en GPS-enhet for å oppnå presis posisjonering og navigering i et maritimt miljø. Deres viktigste krav var blant annet:
- Nøyaktighet på under 1 grad for rulling og stigning.
- Kompatibilitet med Ubuntu, helst med en ROS-driver eller en lett tilgjengelig driver fra tredjepart.
- Tilstrekkelig innebygd magnetisk skjerming for å forhindre forstyrrelser.
- Robuste og standardiserte kontakter.
- Støtte for RTK-posisjonering (Real-Time Kinematic).
Disse sensorene vil bli montert på en modifisert WAM-V-plattform som brukes til autonome oppdrag i det maritime miljøet, og som muliggjør navigering, hindringsunngåelse, gjenstandsdeteksjon og oppdragsplanlegging.
Hvorfor valgte teamet « Bumblebee » nettstedet SBG Systems?
Teamet bak Bumblebee gjennomførte en grundig vurdering av ulike leverandører av tjenester innen « IMU ». De valgte faktisk å inngå samarbeid med SBG Systems på grunn av flere viktige faktorer:
1 – Værbestandig innkapsling: SBG Systems’-sensorene ble levert med IP-68-klassifiserte, værbestandige innkapslinger, noe som gjør dem egnet for maritime anvendelser.
2 – Produsentens omdømme: SBG Systems’ omdømme innen inertialsensorer og navigasjonssystemer spilte en viktig rolle i beslutningen.
3 – Tekniske fremskritt: SBG Systems Ellipse -D-sensoren hadde avanserte funksjoner, blant annet GPS med to antenner og forbedrede kursdata, noe som reduserte behovet for kalibrering av magnetometeret.
4 – Ekspertstøtte: Teamet Bumblebee fikk verdifulle tekniske råd fra ekspertene, som alltid var tilgjengelige for å hjelpe.
Nøyaktig innretting og solid støtte
Etter å ha integrert SBG Systems’ Ellipse-D i systemene sine, opplevde teamet Bumblebee betydelige forbedringer:
- Dobbel antenne GNSS: Innføringen av dobbel antenne GNSS har eliminert påvirkningen fra magnetisk interferens, noe som gir nøyaktige orienteringsdata og absolutte yaw-målinger – noe som er avgjørende for navigering over vannmasser.
- Gyrokalibrering: Teamet fikk støtte fra ingeniører ved SBG Systemsfor å løse problemer med gyroavvik og sikre stabil ytelse.
Et perfekt par
Ellipse-D var et perfekt tilpasset team Bumblebees ASV-applikasjonskrav, og sikret den nødvendige nøyaktigheten, robustheten og den enkle integrasjonen.
Teamet bak « Bumblebee » satte pris på flere fordeler ved å bruke produktene fra SBG Systems:
✦ Rask support: Supportteamet ga rask hjelp når det var behov for det.
✦ Detaljert dokumentasjon: Det var tilgjengelige omfattende datablad og bruksanvisninger, noe som gjorde integrasjonen og feilsøkingen enklere.
✦ Enkel integrasjon: Sensorene fra SBG Systemsvar utformet med monteringshull og «plug-and-play»-USB-tilkobling, noe som forenklet integrasjonen.
✦ Rabatterte priser: De kostnadseffektive prisene var en fordel for et studentledet prosjekt.
✦ Vanntett og slitesterkt hus: De værbestandige husene til sensorene fra SBG Systemsbidro til deres holdbarhet i maritime miljøer.
Tre ting team Bumblebee en setter pris på hos oss
1 – Oppriktighet og engasjement: SBG Systems viste et bemerkelsesverdig engasjement for å støtte teamet Bumblebee utover et vanlig leverandør-kundeforhold, og gikk den ekstra milen for å bidra til teamets suksess.
2 – Ingeniørenes lidenskap og dedikasjon: Lidenskapen og kunnskapen til SBG Systems’s supportingeniører stemte godt overens med teamet Bumblebee’s interesse for robotikk og teknologi.
3 – Omfattende dokumentasjon og støtte: Den omfattende dokumentasjonen og støtten, sammen med hjelpen fra salgsteamet, gjorde integrasjonsprosessen enklere for studentteamet.
Bumblebee De deltok nylig i Maritime Robosub Challenge 2023, som ble avholdt ved US Naval Transdec-anlegget i San Diego, California, med totalt 35 lag fra 5 land. De ble kåret til vinnere, i tillegg til de andre prestasjonene som er oppført nedenfor.
RoboSub 2023-priser:
- 1. plass i Autonomy Challenge
- Vurdering av 1. plass-systemet
- Nettsted som tok 1. plass
- Dokumentasjon av designet som kom på 2. plass
SBG Systems ønsker teamet « Bumblebee » lykke til med alle fremtidige prosjekter.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er det inertielle styringssystemet til en USV?
Et inertialnavigasjonssystem for et ubemannet overflatefartøy (USV) er avgjørende for presis navigasjon og styring, særlig når det ikke er tilgang til « GNSS ». Inertialsensorer registrerer bevegelse og orientering, noe som muliggjør effektiv navigasjon i krevende miljøer.
Inertialnavigasjonssystemer (INS) integrerer data fra « IMU » med andre systemer, som for eksempel « GNSS » eller «Doppler Velocity Logs», for å oppnå økt nøyaktighet. De benytter også navigasjonsalgoritmer, som for eksempel Kalman-filtrering, for å beregne posisjon og hastighet.
Inertialsensorer støtter autonom drift ved å levere nøyaktige kurs- og posisjonsdata til ulike bruksområder. De sikrer effektiv drift under forhold der det ikke er tilgang til « GNSS » og muliggjør justeringer i sanntid for forbedret manøvrerbarhet.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
