Robots winnen prijzen dankzij onze sensoren
“De producten van ‘SBG Systems’ zijn van topkwaliteit en bieden alle nauwkeurigheid en precisie die we nodig hebben. Belangrijk is dat de documentatie en ondersteuning van topklasse zijn, wat vooral voor studenten zoals wij een groot voordeel is. Een speciale vermelding voor de heren Jérémy Colombel en Nicolas Michel hier in Singapore, die ons bijzonder goed hebben geholpen.” | Isabella Lu, elektrotechnisch ingenieur, Team Bumblebee
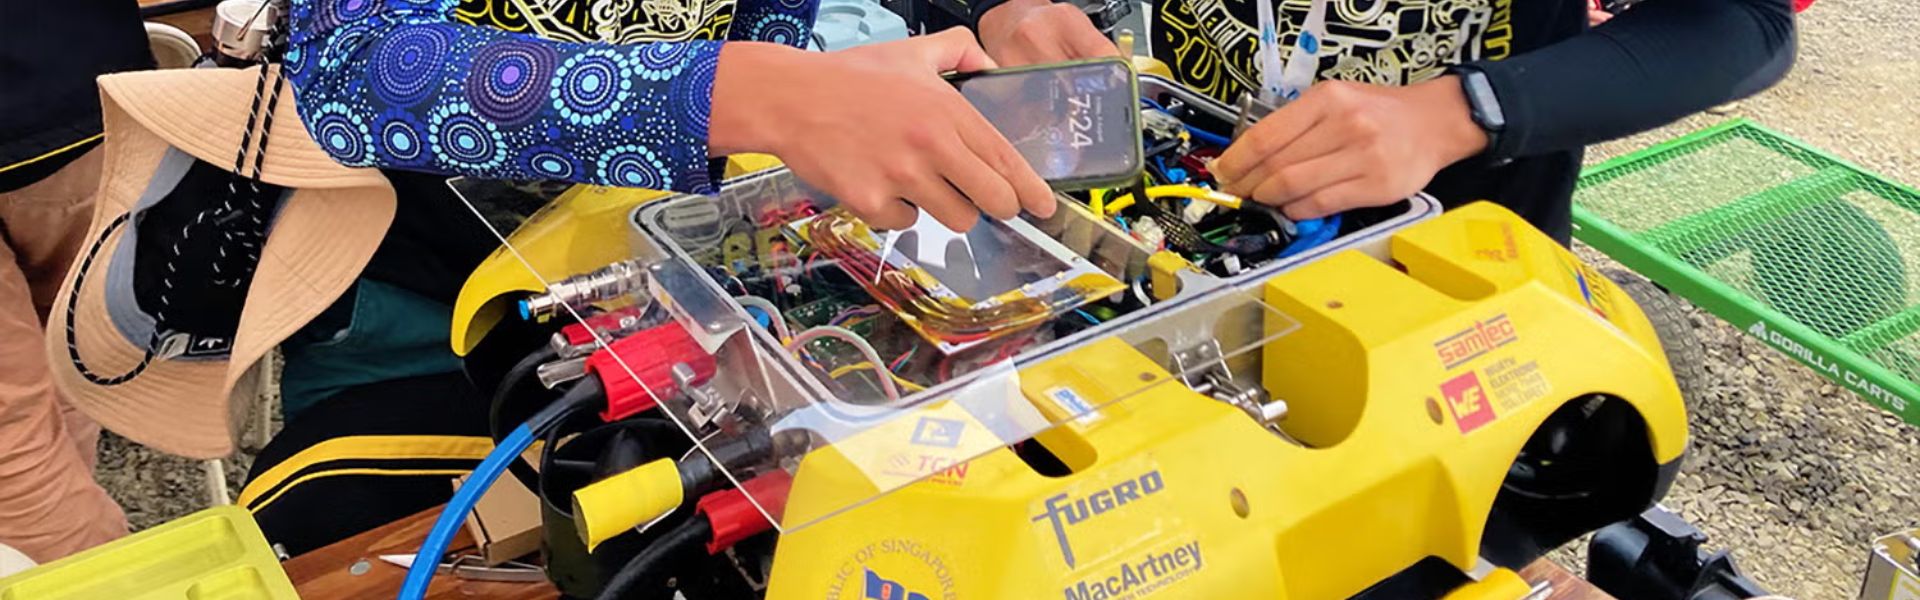
Team Bumblebee brengt innovatieve studenten van CDE, SoC en de NUS Business School van de Nationale Universiteit van Singapore samen. Bovendien streven ze ernaar de autonome systemen van de toekomst te ontwikkelen. Het team ontwerpt en bouwt namelijk maritieme voertuigen die zowel onder water als aan de oppervlakte kunnen navigeren. Daarnaast ligt hun focus op het bevorderen van autonomie in uitdagende mariene omgevingen.
Tot slot dragen studenten uit de studierichtingen werktuigbouwkunde, elektrotechniek, computertechniek, informatica en bedrijfskunde hun diverse expertise bij aan het team.
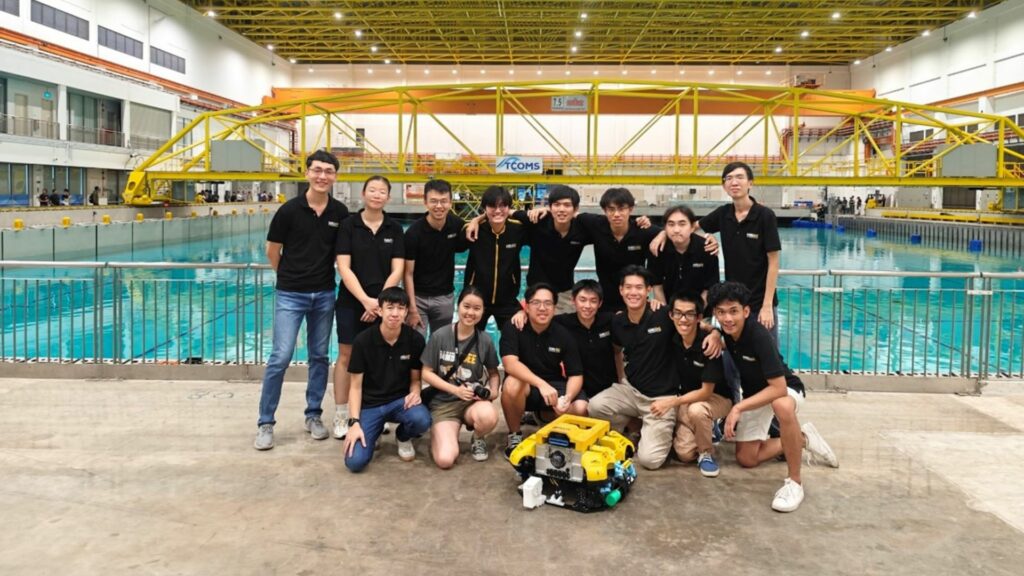
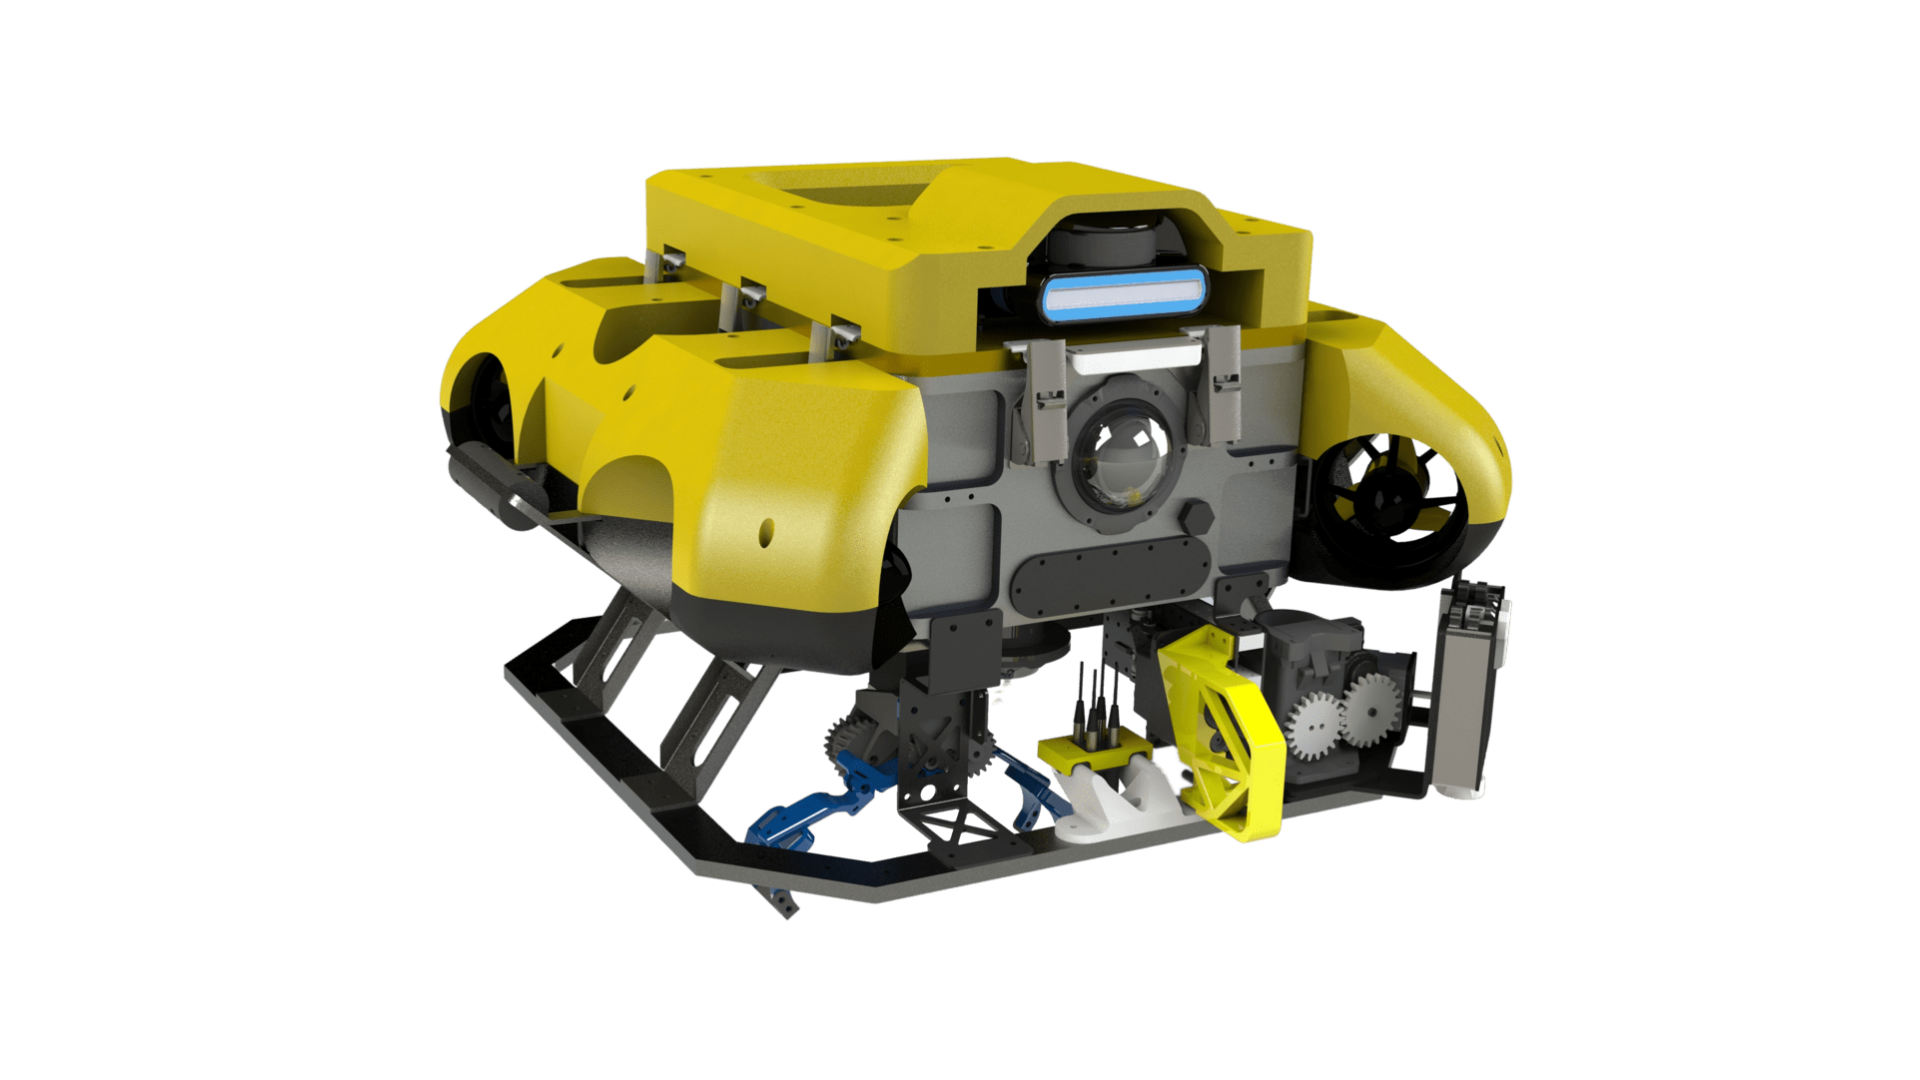
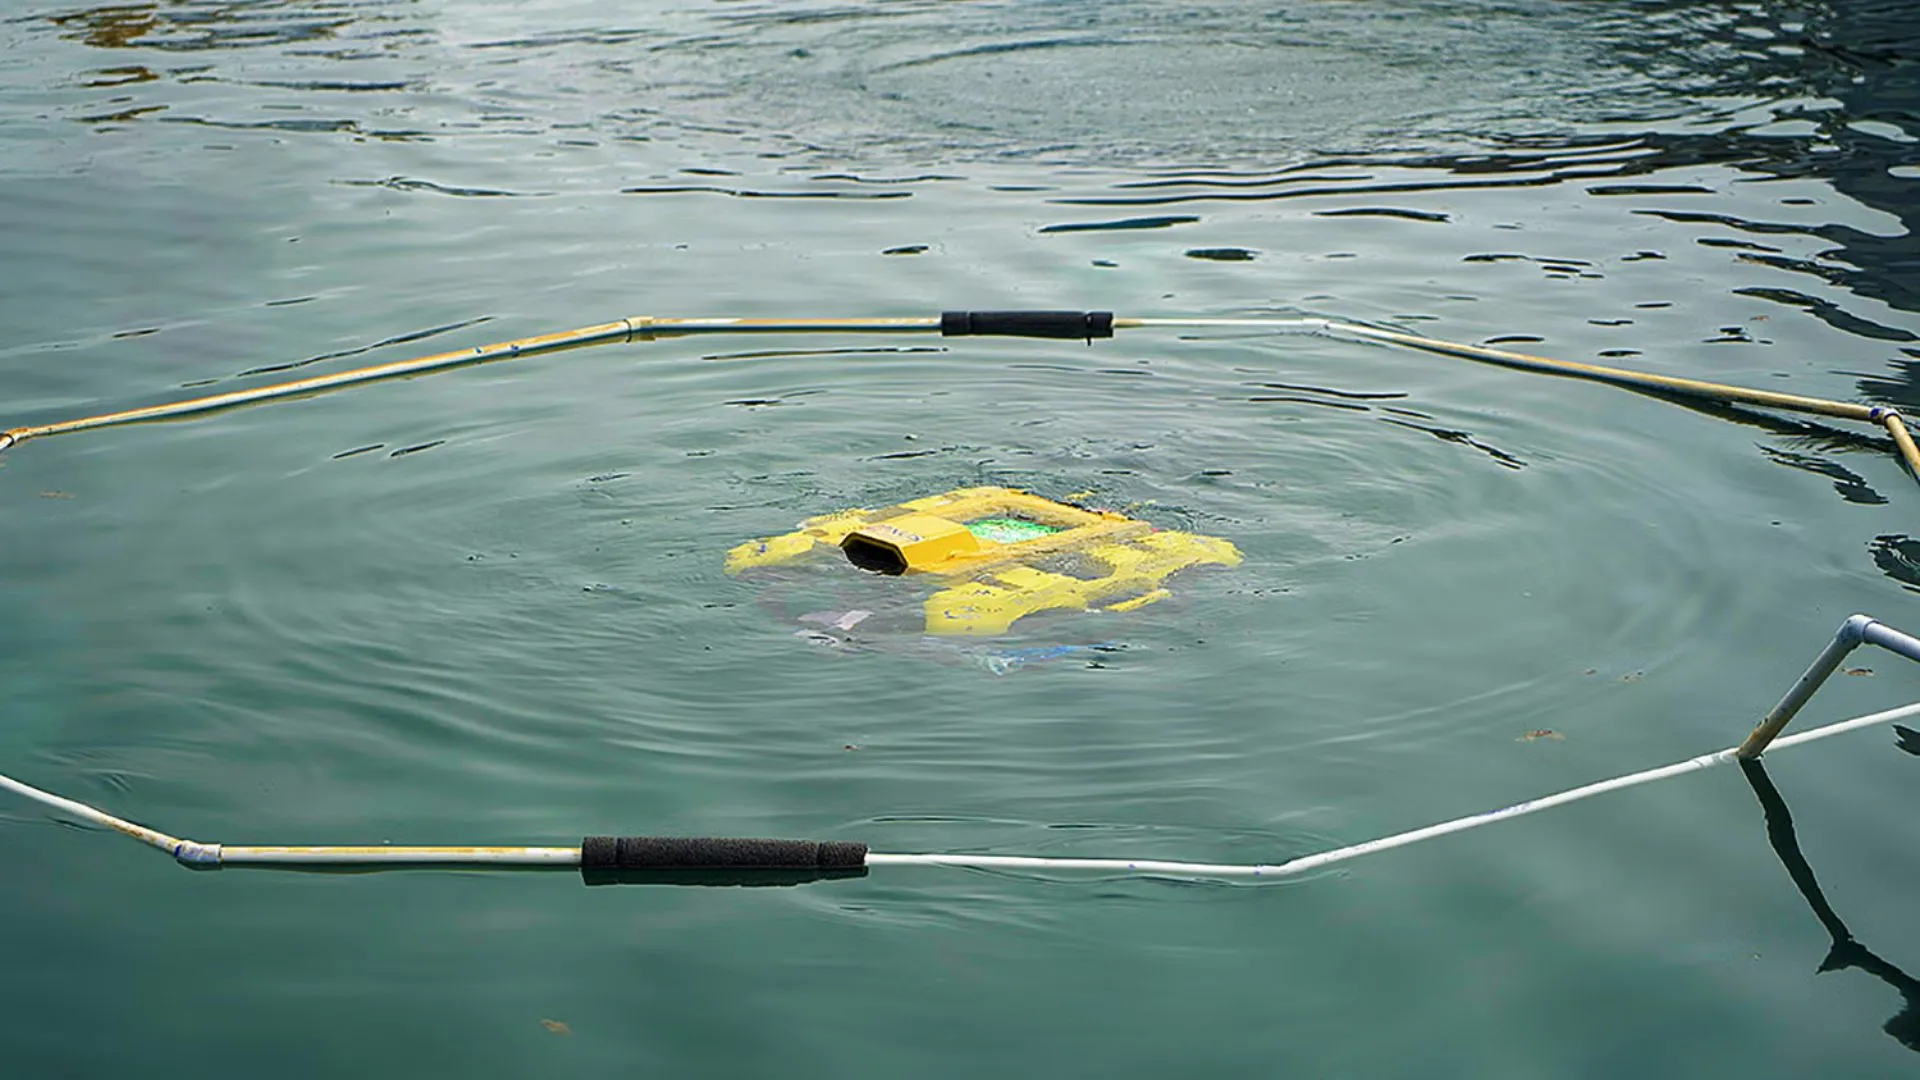
Het huidige systeem van Team Bumblebeebestaat uit drie voertuigen die autonoom kunnen opereren: de BBAUV4.1 (autonoom onderwatervoertuig), de ASV 3.0 (autonoom oppervlaktevaartuig) en de Jellyfish (onbemand luchtvaartuig).
Deze voertuigen hebben opmerkelijke successen behaald in internationale wedstrijden, zoals de RoboSub Challenge en RobotX.
De behoefte aan nauwkeurige en betrouwbare INS
Het team van Bumblebee had behoefte aan een uiterst nauwkeurig, robuust en met lage latentie werkend IMU met een GPS-module om nauwkeurige lokalisatie en navigatie in een maritieme omgeving te realiseren. Hun belangrijkste eisen waren onder meer:
- Een nauwkeurigheid van minder dan 1 graad bij rol- en pitchbewegingen.
- Compatibiliteit met Ubuntu, bij voorkeur met een ROS-stuurprogramma of een direct beschikbaar stuurprogramma van een derde partij.
- Voldoende ingebouwde magnetische afscherming om storing te voorkomen.
- Robuuste en standaardconnectoren.
- Ondersteuning voor RTK-positionering (Real-Time Kinematic).
Deze sensoren zouden worden gemonteerd op een aangepast WAM-V-platform dat wordt gebruikt voor autonome missies in de maritieme omgeving, waardoor navigatie, het ontwijken van obstakels, objectdetectie en missieplanning mogelijk worden.
Waarom koos het team van Bumblebee voor SBG Systems?
Het team van Bumblebee heeft een grondige evaluatie uitgevoerd van verschillende aanbieders van IMU . Ze hebben uiteindelijk besloten om samen te werken met SBG Systems vanwege een aantal belangrijke factoren:
1 – Weerbestendige behuizing: SBG Systems’-sensoren werden geleverd met IP-68-gecertificeerde, weerbestendige behuizingen, waardoor ze geschikt zijn voor maritieme toepassingen.
2 – Geloofwaardigheid van de fabrikant: SBG Systems’ reputatie op het gebied van inertiële sensoren en navigatiesystemen speelde een belangrijke rol bij hun beslissing.
3 – Technische vooruitgang: SBG Systems’ Ellipse-D-sensor bood geavanceerde functies, waaronder GPS met dubbele antenne en verbeterde koersgegevens, waardoor de noodzaak voor kalibratie van de magnetometer werd verminderd.
4 – Ondersteuning door experts: Het team Bumblebee ontving waardevol technisch advies van de experts, die altijd beschikbaar waren om te helpen.
Nauwkeurige uitlijning en stevige ondersteuning
Nadat team Bumblebee de Ellipse-D van SBG Systemsin hun systemen had geïntegreerd, merkte het team aanzienlijke verbeteringen:
- Dubbele antenne GNSS: Door de toevoeging van dubbele antenne GNSS en werd de invloed van magnetische interferentie geëlimineerd, waardoor nauwkeurige oriëntatiegegevens en absolute yaw-metingen werden verkregen, wat van cruciaal belang is voor navigatie boven watermassa’s.
- Kalibratie van de gyroscoop: Het team kreeg ondersteuning van de ingenieurs van SBG Systemsom problemen met de afwijking van de gyroscoop op te lossen en stabiele prestaties te garanderen.
Een perfecte combinatie
Ellipse-D bleek perfect aan te sluiten bij de ASV-toepassingsvereisten van het team Bumblebeeen bood de vereiste nauwkeurigheid, robuustheid en integratiegemak.
Het team van Bumblebee waardeerde verschillende voordelen van het gebruik van de producten van SBG Systems:
✦ Snelle ondersteuning: Het ondersteuningsteam bood tijdige hulp wanneer dat nodig was.
✦ Gedetailleerde documentatie: Er waren uitgebreide gegevensbladen en toepassingsgidsen beschikbaar, wat hielp bij de integratie en het oplossen van problemen.
✦ Eenvoudige integratie: De sensoren van SBG Systemszijn ontworpen met bevestigingsgaten en plug-and-play USB-aansluitingen, wat de integratie vereenvoudigt.
✦ Voordelige prijzen: De kosteneffectieve prijzen waren gunstig voor een door studenten geleid project.
✦ Waterdichte en duurzame behuizing: De weerbestendige behuizingen van de sensoren van SBG Systemsdroegen bij aan hun duurzaamheid in maritieme omgevingen.
Drie dingen die het team van Bumblebee zo leuk aan ons vindt
1 – Oprechtheid en toewijding: SBG Systems toonde een opmerkelijke toewijding bij het ondersteunen van het team Bumblebee , die verder ging dan een gebruikelijke leverancier-klantrelatie, en deed net dat beetje extra om het team te helpen slagen.
2 – Passie en toewijding van de technici: De passie en kennis van de ondersteuningstechnici van SBG Systemssloegen aan bij de liefde van het team Bumblebeevoor robotica en technologie.
3 – Uitgebreide documentatie en ondersteuning: De uitgebreide documentatie en ondersteuning, in combinatie met de hulp van het verkoopteam, zorgden ervoor dat het integratieproces voor het studententeam soepeler verliep.
Bumblebee Ze hebben onlangs deelgenomen aan de Maritime Robosub Challenge 2023, die plaatsvond in de US Naval Transdec-faciliteit in San Diego, Californië, met in totaal 35 teams uit 5 landen. Ze zijn als kampioenen uit de bus gekomen en hebben daarnaast ook de hieronder genoemde prestaties geleverd.
RoboSub 2023-prijzen:
- 1e plaats in de Autonomy Challenge
- Beoordeling van het systeem – 1e plaats
- Website op de 1e plaats
- Ontwerpdocumentatie voor de 2e plaats
SBG Systems wenst het team van Bumblebee veel succes toe bij al hun toekomstige projecten.
Ellipse-D
De Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometergegevens combineren met Pulse of CAN OBDII voor een verbeterde nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het traagheidsnavigatiesysteem van een USV?
Een inertiële geleidingssysteem voor een onbemand oppervlaktevaartuig (USV) is van cruciaal belang voor nauwkeurige navigatie en besturing, vooral wanneer er geen gegevens van het GNSS -systeem beschikbaar zijn. Inertiële sensoren volgen de beweging en oriëntatie, waardoor effectieve navigatie in uitdagende omgevingen mogelijk wordt.
Inertiële navigatiesystemen (INS) integreren gegevens van de ' IMU ' met die van andere systemen, zoals de ' GNSS ' of 'Doppler Velocity Logs', om de nauwkeurigheid te verbeteren. Ze maken ook gebruik van navigatiealgoritmen, zoals de Kalman-filter, om de positie en snelheid te berekenen.
Inertiële sensoren ondersteunen autonoom gebruik en leveren nauwkeurige koers- en positiegegevens voor diverse toepassingen. Ze zorgen voor een effectieve werking in omstandigheden waarin de toegang tot GNSS is geblokkeerd en maken realtime aanpassingen mogelijk voor een betere wendbaarheid.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
